Du verwendest einen veralteten Browser. Es ist möglich, dass diese oder andere Websites nicht korrekt angezeigt werden.
Du solltest ein Upgrade durchführen oder einen alternativen Browser verwenden.
Du solltest ein Upgrade durchführen oder einen alternativen Browser verwenden.
Fragen zur Ardumower-GPS-App und zum Mähverhalten
- Ersteller AlexanderG
- Erstellt am
Warum habe ich in der Sunray APP ständig Abrüche in der Kommunikation? ich bervorzuge WLAN und ständig muss ich in der App auf Anfang gehen "Conncect" damit eine Verbindung aufgebaut wird . Irgendwann klappts nicht mehr und ich benutze Bluetooth. Funktioniert aber auch nicht immer. Im Connect Menü wird dann der Ardumower per BT auch nicht mehr Angezeigt. Ich habe auf der Rückseite 2x 3*1kOhm Widerstände in Reihe verarbeitet. Liegt es daran? Wenn ich dann wieder Zugriff haben möchte, muss ich den Ardumower kurz ausschalten. Zum Mähverhalten: er zieht bei mir keine geraden Bahnen und muss schonmal 3-4 cm korigieren, das auch beim Fix. Mein Ardumower PCB 1.3 ohne imu, ESP32 , M4. NTRip Modul mit xtern Antenne , ESP32 ebenfalls.
felixganzer
Member
Was das korrigieren der Bahnen angeht: Ich habe am Anfang den IMU in einer falschen Ausrichtung eingebaut. Daraufhin ist der Ardumower Schlangenlinien gefahren. Als ich diesen sorgfältig ausgerichtet habe fuhr er geradeaus.
felixganzer
Member
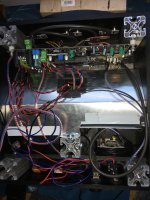
Ich habe einfach alles mit doppelseitigen Klebeband an die Seitenwand geklebt. Von innen natürlich
NieZuSpaet
Member

spranz
Active member
Ich habe mal ne Frage zum Sonar Sensor.
Ich bin heute das erste mal meine Karte mit Sonar gefahren, und hatte dadurch deutlich weniger Situationen aus denen sich der Robi nicht mehr befreien kann.
Gerade mit seinem Heck blieb er sonst ständig beim drehen an Bäumen etc. hängen.
Ist es normal, dass der Robi mit aktiviertem Sonar sehr langsam fährt, und auch auf den Geschwindigkeitsregler in der App nicht mehr reagiert?
Oder kann man das ganze noch irgendwie zumindest etwas beschleunigen?
Ich bin heute das erste mal meine Karte mit Sonar gefahren, und hatte dadurch deutlich weniger Situationen aus denen sich der Robi nicht mehr befreien kann.
Gerade mit seinem Heck blieb er sonst ständig beim drehen an Bäumen etc. hängen.
Ist es normal, dass der Robi mit aktiviertem Sonar sehr langsam fährt, und auch auf den Geschwindigkeitsregler in der App nicht mehr reagiert?
Oder kann man das ganze noch irgendwie zumindest etwas beschleunigen?
NieZuSpaet
Member
Du kannst in der config.h das Verhalten einstellen, welches er beim Sonar-Trigger zeigen soll (langsam fahren oder Hindernis umfahren)
Wenn er permanent langsam fährt, wird vermutlich ständig das Sonar angetriggert. Ich hatte das mal, dass die Motorleitungen Störungen auf den Sonar-Leitungen erzeugt haben. Guck mal in der App, wieviel Sonar-Trigger da stehen. Ggf mal die Leitungsführung überarbeiten.
Wenn er permanent langsam fährt, wird vermutlich ständig das Sonar angetriggert. Ich hatte das mal, dass die Motorleitungen Störungen auf den Sonar-Leitungen erzeugt haben. Guck mal in der App, wieviel Sonar-Trigger da stehen. Ggf mal die Leitungsführung überarbeiten.

Ni NieZuSpaet, was hast du da für Platinensockeln verwendet für GPS Board, IMU und wahrscheinlich auch für die RTC (Temperaturfühler)? 3D Druck, oder Klebepads für Kabelbinder dort Platine drauf und Schrauben durch? Wechselbar finde ich gut, muss halt halten beim Alu Dibound Gehäuse.
Wenn ich das Board über den Taster (P20) eingeschalte, dann geht es nach ein paar Sekunden wieder aus, fehlt noch irgendwo ein Jumper? Wenn ich P20 mit einem Jumper brücke, dann bleibt es an. Habe das Board mit einem Labornetzteil in Betrieb genommen um zu sehen ob die Stromstärke ansteigt, falls irgendwo ein Fehler ist. Und wenn ich zusätzlich das LED des Tasters auf 5V (P38/P45) setze, brennt die LED, aber das Board fängt an zu piepsen. Hier die Frage warum?
Wenn ich das Board über den Taster (P20) eingeschalte, dann geht es nach ein paar Sekunden wieder aus, fehlt noch irgendwo ein Jumper? Wenn ich P20 mit einem Jumper brücke, dann bleibt es an. Habe das Board mit einem Labornetzteil in Betrieb genommen um zu sehen ob die Stromstärke ansteigt, falls irgendwo ein Fehler ist. Und wenn ich zusätzlich das LED des Tasters auf 5V (P38/P45) setze, brennt die LED, aber das Board fängt an zu piepsen. Hier die Frage warum?
NieZuSpaet
Member
Ich habe 3cm Kunstoffsockel mit Gewinde aus der Bucht. Die haben beidseitig Gewinde (1x Außen und 1x Innen)
Wenn kein Gewindeschneider zur Hand, dann 2,5mm vorbohren, normale M3 rein und wieder raus und dann den Sockel reinschrauben. Beim Dibond ggf die Aluschicht größer bohren bzw. ordentlich ansenken.
Für die Platinenseite gibt es passende M3 Schrauben aus Kunststoff.
Teil in der Bucht
Wenn kein Gewindeschneider zur Hand, dann 2,5mm vorbohren, normale M3 rein und wieder raus und dann den Sockel reinschrauben. Beim Dibond ggf die Aluschicht größer bohren bzw. ordentlich ansenken.
Für die Platinenseite gibt es passende M3 Schrauben aus Kunststoff.
Teil in der Bucht
Hallo @W1976,
die LED vom Taster möchte ich auch verwenden, habe aber noch nicht kontrolliert, ob diese bereits einen Vorwiderstand integriert hat. Falls nicht, solltest Du diese nicht direkt an 5V anschließen. Blaue LEDs benötigen je nach Typ zwischen 2,7 bis 3,5V wobei der Strom entscheidend für die Lebensdauer ist. Ohne passenden Vorwiderstand kann sich diese stark reduzieren. Wenn Du noch bis zum Wochenende warten kannst, kann ich versuchen am Samstag die Daten zu ermitteln, falls bis dahin keiner ein passendes Datenblatt oder anderweitig Informationen zu dem benötigten Vorwiderstand gepostet hat.
Das piepen des Boards bei gestecktem Jumper auf P20 wird vermutlich im Sekundentakt passieren und Du hast den M4 gesteckt und schon die Sunray darauf installiert, oder? Das ist dann normal, da der jumper einen permanent gedrückten Starttaster simuliert, durch dessen Druckdauer verschiedene Optionen aktiviert werden können. (z.B. 3Sek. gedrückt halten aktiviert/ deaktiviert den Modus für die RC-Fernsteuerung). Das piepen dient als akustisches Feedback, damit man weiß, wann man die Taste wieder los lassen muss.
Gruß
Sven
die LED vom Taster möchte ich auch verwenden, habe aber noch nicht kontrolliert, ob diese bereits einen Vorwiderstand integriert hat. Falls nicht, solltest Du diese nicht direkt an 5V anschließen. Blaue LEDs benötigen je nach Typ zwischen 2,7 bis 3,5V wobei der Strom entscheidend für die Lebensdauer ist. Ohne passenden Vorwiderstand kann sich diese stark reduzieren. Wenn Du noch bis zum Wochenende warten kannst, kann ich versuchen am Samstag die Daten zu ermitteln, falls bis dahin keiner ein passendes Datenblatt oder anderweitig Informationen zu dem benötigten Vorwiderstand gepostet hat.
Das piepen des Boards bei gestecktem Jumper auf P20 wird vermutlich im Sekundentakt passieren und Du hast den M4 gesteckt und schon die Sunray darauf installiert, oder? Das ist dann normal, da der jumper einen permanent gedrückten Starttaster simuliert, durch dessen Druckdauer verschiedene Optionen aktiviert werden können. (z.B. 3Sek. gedrückt halten aktiviert/ deaktiviert den Modus für die RC-Fernsteuerung). Das piepen dient als akustisches Feedback, damit man weiß, wann man die Taste wieder los lassen muss.
Gruß
Sven
spranz
Active member
Also in der config habe ich eingestellt, dass er bei <18cm einen Trigger auslösen soll. Das macht er auch wenn ich mich in den Weg stelle, dann wechselt er die Bahn.Du kannst in der config.h das Verhalten einstellen, welches er beim Sonar-Trigger zeigen soll (langsam fahren oder Hindernis umfahren)
Wenn er permanent langsam fährt, wird vermutlich ständig das Sonar angetriggert. Ich hatte das mal, dass die Motorleitungen Störungen auf den Sonar-Leitungen erzeugt haben. Guck mal in der App, wieviel Sonar-Trigger da stehen. Ggf mal die Leitungsführung überarbeiten.
Trotzdem fährt er permanent sehr langsam sobald ich in der App das Sonar aktiviere.
Sobald ich deaktiviere, kann ich die Geschwindigkeit wieder über den Schieber in der App regeln.
im Log stehen auch keine ausgelösten trigger durch sonar. (nur wenn ich mich ihm in den Weg stelle, dann taucht es auch als trigger auf.
Wie ist eigentlich bei euch das Verhalten, wenn er mit aktiviertem sonar in die Ladestation fährt?
Wird dort der Trigger ignoriert?
Hast du einen Bumper verbaut?
Ich hatte zeitweise das Phänomen das der Rover normal - langsam - normal - langsam gefahren ist. In der Konsole haben alle 3 Sonare funktioniert und richtig angezeigt, trotzdem war ein Sonar defekt. Nach Austausch von einem Sonar war alles gut.
Das Log in der App für das Sonar ist nicht zuverlässig bzw. fehlerhaft - irgendwie haut da was nicht hin. Auf manchen Fahrten habe ich laut Log über 500 Auslösungen des Sonars - ist aber nicht so da ich es ja an der Geschindigkeitsveränderung merken müsste.
Probiere doch mal das Ausschlussverfahren: klemme 2 von den 3 Sonaren ab und schau was passiert. Vielleicht ist doch eines deiner Sonare defekt, sind ja nur Pfennigartikel.
Abgesehen davon macht, falls du nicht hast, der Bumper echt Sinn. Das Sonar löst ja schon bei einem hochstehenden Löwenzahn aus und leitet die Umfahrung ein. Hast du einen Bumper löst das Sonar nur eine Drosselung der Geschwindigkeit aus und erst der Bumper leitet die eigentliche Hindernisumfahrung aus. So wird dann auch mal der hochstehende Löwenzahn ins Jenseits befördert.
Ich hatte zeitweise das Phänomen das der Rover normal - langsam - normal - langsam gefahren ist. In der Konsole haben alle 3 Sonare funktioniert und richtig angezeigt, trotzdem war ein Sonar defekt. Nach Austausch von einem Sonar war alles gut.
Das Log in der App für das Sonar ist nicht zuverlässig bzw. fehlerhaft - irgendwie haut da was nicht hin. Auf manchen Fahrten habe ich laut Log über 500 Auslösungen des Sonars - ist aber nicht so da ich es ja an der Geschindigkeitsveränderung merken müsste.
Probiere doch mal das Ausschlussverfahren: klemme 2 von den 3 Sonaren ab und schau was passiert. Vielleicht ist doch eines deiner Sonare defekt, sind ja nur Pfennigartikel.
Abgesehen davon macht, falls du nicht hast, der Bumper echt Sinn. Das Sonar löst ja schon bei einem hochstehenden Löwenzahn aus und leitet die Umfahrung ein. Hast du einen Bumper löst das Sonar nur eine Drosselung der Geschwindigkeit aus und erst der Bumper leitet die eigentliche Hindernisumfahrung aus. So wird dann auch mal der hochstehende Löwenzahn ins Jenseits befördert.
Hi Svolo,Hallo @W1976,
die LED vom Taster möchte ich auch verwenden, habe aber noch nicht kontrolliert, ob diese bereits einen Vorwiderstand integriert hat. Falls nicht, solltest Du diese nicht direkt an 5V anschließen. Blaue LEDs benötigen je nach Typ zwischen 2,7 bis 3,5V wobei der Strom entscheidend für die Lebensdauer ist. Ohne passenden Vorwiderstand kann sich diese stark reduzieren. Wenn Du noch bis zum Wochenende warten kannst, kann ich versuchen am Samstag die Daten zu ermitteln, falls bis dahin keiner ein passendes Datenblatt oder anderweitig Informationen zu dem benötigten Vorwiderstand gepostet hat.
Das piepen des Boards bei gestecktem Jumper auf P20 wird vermutlich im Sekundentakt passieren und Du hast den M4 gesteckt und schon die Sunray darauf installiert, oder? Das ist dann normal, da der jumper einen permanent gedrückten Starttaster simuliert, durch dessen Druckdauer verschiedene Optionen aktiviert werden können. (z.B. 3Sek. gedrückt halten aktiviert/ deaktiviert den Modus für die RC-Fernsteuerung). Das piepen dient als akustisches Feedback, damit man weiß, wann man die Taste wieder los lassen muss.
das piepsen fing erst an als ich die LED des Einschaltknopfes kurz an 5V angeschlossen hatte. Da warte ich mal ob hier noch was kommt oder du noch was rausfindest. M4 war gesteckt und Sunray schon installiert. Wie viele Funktionen hat der Startdrücker? Und wie lange muss man drücken dass das Mainboard startet? Gibt es dazu irgendwo eine Beschreibung?
Grüße
W1976
Gute Idee, werde ich mir auch ein paar bestellen.Ich habe 3cm Kunstoffsockel mit Gewinde aus der Bucht. Die haben beidseitig Gewinde (1x Außen und 1x Innen)
Wenn kein Gewindeschneider zur Hand, dann 2,5mm vorbohren, normale M3 rein und wieder raus und dann den Sockel reinschrauben. Beim Dibond ggf die Aluschicht größer bohren bzw. ordentlich ansenken.
Für die Platinenseite gibt es passende M3 Schrauben aus Kunststoff.
@W1976 : die Funktionen des "Startdrückers" sind in der config.h erklärt:
1 Piep = 1sek drücken
| // Tastensteuerung (schaltet zusätzliche Funktionen über die POWER-ON-Taste ein) | |
| # define BUTTON_CONTROL true // zusätzliche Funktionen aktiviert (Taste gedrückt halten für bestimmte Signaltöne: | |
| // 1 Piep=Start/Stop, 5 Pieps=Dock, 3 Pieps=R/C-Modus EIN/AUS) | |
| // #define BUTTON_CONTROL false // Zusatzfunktionen deaktiviert |