Du verwendest einen veralteten Browser. Es ist möglich, dass diese oder andere Websites nicht korrekt angezeigt werden.
Du solltest ein Upgrade durchführen oder einen alternativen Browser verwenden.
Du solltest ein Upgrade durchführen oder einen alternativen Browser verwenden.
Fragen zur Ardumower-GPS-App und zum Mähverhalten
- Ersteller AlexanderG
- Erstellt am

spranz
Active member
Danke für den Tipp, ich bin eben mal nur mit einem der 3 Sensoren gefahren, leider mit dem gleichen Ergebnis.Hast du einen Bumper verbaut?
Ich hatte zeitweise das Phänomen das der Rover normal - langsam - normal - langsam gefahren ist. In der Konsole haben alle 3 Sonare funktioniert und richtig angezeigt, trotzdem war ein Sonar defekt. Nach Austausch von einem Sonar war alles gut.
Das Log in der App für das Sonar ist nicht zuverlässig bzw. fehlerhaft - irgendwie haut da was nicht hin. Auf manchen Fahrten habe ich laut Log über 500 Auslösungen des Sonars - ist aber nicht so da ich es ja an der Geschindigkeitsveränderung merken müsste.
Probiere doch mal das Ausschlussverfahren: klemme 2 von den 3 Sonaren ab und schau was passiert. Vielleicht ist doch eines deiner Sonare defekt, sind ja nur Pfennigartikel.
Abgesehen davon macht, falls du nicht hast, der Bumper echt Sinn. Das Sonar löst ja schon bei einem hochstehenden Löwenzahn aus und leitet die Umfahrung ein. Hast du einen Bumper löst das Sonar nur eine Drosselung der Geschwindigkeit aus und erst der Bumper leitet die eigentliche Hindernisumfahrung aus. So wird dann auch mal der hochstehende Löwenzahn ins Jenseits befördert.
Ja, einen Bumper habe ich auch angeschlossen. (Habe das 2021 Set von Marotronics)
Über die Konsole kann ich auch nur sporadisch den Sensortest machen. Manchmal stehen dort nur Werte mit 0.
Im Forum gibt es einen Eintrag, in dem steht, dass man parallel mit der App verbunden sein muss, da dies ein Fehler in Sunray ist.
In meiner config habe ich folgendes beim Sonar eingetragen:
#define SONAR_ENABLE true
//#define SONAR_ENABLE false
#define SONAR_TRIGGER_OBSTACLES false // should sonar be used to trigger obstacles? if not, mower will only slow down
#define SONAR_LEFT_OBSTACLE_CM 25 // stop mowing operation below this distance (cm)
#define SONAR_CENTER_OBSTACLE_CM 25 // stop mowing operation below this distance (cm)
#define SONAR_RIGHT_OBSTACLE_CM 25 // stop mowing operation below this distance (cm)
Der Mower fährt sofort langsam, wenn ich in der App sonar aktiviere...
Hmm ...irgendwas muss ja noch falsch sein
Ja, da ist irgendwas noch falsch - Hardware? Anschluss des Sonars?
25cm finde ich ziemlich sportlich, probiere doch mal 15, in der Regel reicht das vollkommen aus.
Das für den Sonartest die App aktiv sein muss ist mir neu und stimmt so nicht. Der Sonartest sollte komplett ohne App funktionieren und macht es bei mir auch - wie gesagt, da haut irgendwas noch nicht hin.
Des weitern kannst du in der sonar.ccp noch forlgende Werte erhöhen:
RunningMedian<unsigned int,9> sonarLeftMeasurements;
RunningMedian<unsigned int,9> sonarRightMeasurements;
RunningMedian<unsigned int,9> sonarCenterMeasurements;
Ich glaube standardmäßig sind sie alle auf 6.
25cm finde ich ziemlich sportlich, probiere doch mal 15, in der Regel reicht das vollkommen aus.
Das für den Sonartest die App aktiv sein muss ist mir neu und stimmt so nicht. Der Sonartest sollte komplett ohne App funktionieren und macht es bei mir auch - wie gesagt, da haut irgendwas noch nicht hin.
Des weitern kannst du in der sonar.ccp noch forlgende Werte erhöhen:
RunningMedian<unsigned int,9> sonarLeftMeasurements;
RunningMedian<unsigned int,9> sonarRightMeasurements;
RunningMedian<unsigned int,9> sonarCenterMeasurements;
Ich glaube standardmäßig sind sie alle auf 6.
spranz
Active member
OK, dann ist ja vielleicht wirklich etwas defekt.
Ich hatte ja leider vor einiger Zeit einen Spannungsschaden auf meinem PCB, darafhin wurden defekte Pegelwandler ausgewechselt. (auch die 6 fürs sonar)
Die Sonarsensoren waren auch alle defekt, und wurden ersetzt.
Durchgemessen habe ich alles bis zum M4. Passt soweit alles. Meine Vermutung war auch schon, dass der M4 vielleicht etwas abbekommen haben könnte.
Ein neuer ist bereits bestellt, und sollte die nächsten Tage eintreffen.
Dann hoffe ich mal, dass nach dem Tausch wieder alles funktioniert. ...ich werde berichten ;-)
Ich hatte ja leider vor einiger Zeit einen Spannungsschaden auf meinem PCB, darafhin wurden defekte Pegelwandler ausgewechselt. (auch die 6 fürs sonar)
Die Sonarsensoren waren auch alle defekt, und wurden ersetzt.
Durchgemessen habe ich alles bis zum M4. Passt soweit alles. Meine Vermutung war auch schon, dass der M4 vielleicht etwas abbekommen haben könnte.
Ein neuer ist bereits bestellt, und sollte die nächsten Tage eintreffen.
Dann hoffe ich mal, dass nach dem Tausch wieder alles funktioniert. ...ich werde berichten ;-)

Hast die alle durchs Gehäuse geschraubt oder geklebt?Ich habe 3cm Kunstoffsockel mit Gewinde aus der Bucht. Die haben beidseitig Gewinde (1x Außen und 1x Innen)
Wenn kein Gewindeschneider zur Hand, dann 2,5mm vorbohren, normale M3 rein und wieder raus und dann den Sockel reinschrauben. Beim Dibond ggf die Aluschicht größer bohren bzw. ordentlich ansenken.
Für die Platinenseite gibt es passende M3 Schrauben aus Kunststoff.
Teil in der Bucht
NieZuSpaet
Member
Moin,
alle geschraubt. Bin kein Freund des Klebens. Grad das GPS-Board hab ich schon so einige Male ein- und wieder ausgebaut...
Mit etwas Geschiclk schafft man es, Sacklöcher zu bohren. Die Gewindeansätze sind nur so ca. 5mm lang.
Gruß
Holger
alle geschraubt. Bin kein Freund des Klebens. Grad das GPS-Board hab ich schon so einige Male ein- und wieder ausgebaut...
Mit etwas Geschiclk schafft man es, Sacklöcher zu bohren. Die Gewindeansätze sind nur so ca. 5mm lang.
Gruß
Holger
Kann man P50 für die LED des Startknopfs nehmen?
Hier gibt es ein Hinweis dafür: (2) Nach Erstinbetriebnahme keine Anzeige bei Buzzer | Ardumower
Hier gibt es ein Hinweis dafür: (2) Nach Erstinbetriebnahme keine Anzeige bei Buzzer | Ardumower
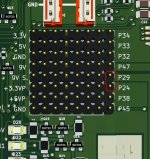
Ich habe die LED des Startknopfes an P24 und P29, das habe ich mal irgendwo gesehen und es funktioniert.
Allerdings habe ich noch das PCB1.3 und ich weiss nicht ob sich zum 1.4er irgendwas geändert hat.
Die LED des Startknopfes braucht 3,3V - keine 5V.
Am besten vorher mal nachmessen ...
Allerdings habe ich noch das PCB1.3 und ich weiss nicht ob sich zum 1.4er irgendwas geändert hat.
Die LED des Startknopfes braucht 3,3V - keine 5V.
Am besten vorher mal nachmessen ...
Anhänge
Hallo @kermi und @W1976,
ich hatte heute Nachmittag Zeit mir den Leuchtdrucktaster einmal genauer anzusehen. Bei meinem Taster ist ein 5V auf dem unteren Rand, wo das Gehäuse mit dem Kunststoffeinsatz verprasst wird, eingraviert. Bei 5V Versorgungsspannung fließt ein Strom von ca. 9mA, was zu einer Standard Leuchtdiode mit 10mA Betriebsstrom passen würde. Die LED im Taster scheint also einen integrierten Vorwiderstand zu haben und kann direkt an 5V DC betrieben werden. Bei Anschluss an 3,3V fließen sogar nur ca. 2,8 mA, wodurch allerdings auch die Leuchtkraft geringer ist.
Von der Variante die LED direkt an P24 und P29 anzuschließen kann ich nur abraten. P29 hat eine Spannung von 9V DC und P24 eine Spannung 3,3V DC was zu einer Differenzspannung von 5,7V führt. Der dadurch höhere Stromfluss kann die Lebensdauer der LED negativ beeinflussen. Mit einem 82 oder 100 Ohm Vorwiderstand wäre man auf der sicheren Seite.
Gruß
Sven
ich hatte heute Nachmittag Zeit mir den Leuchtdrucktaster einmal genauer anzusehen. Bei meinem Taster ist ein 5V auf dem unteren Rand, wo das Gehäuse mit dem Kunststoffeinsatz verprasst wird, eingraviert. Bei 5V Versorgungsspannung fließt ein Strom von ca. 9mA, was zu einer Standard Leuchtdiode mit 10mA Betriebsstrom passen würde. Die LED im Taster scheint also einen integrierten Vorwiderstand zu haben und kann direkt an 5V DC betrieben werden. Bei Anschluss an 3,3V fließen sogar nur ca. 2,8 mA, wodurch allerdings auch die Leuchtkraft geringer ist.
Von der Variante die LED direkt an P24 und P29 anzuschließen kann ich nur abraten. P29 hat eine Spannung von 9V DC und P24 eine Spannung 3,3V DC was zu einer Differenzspannung von 5,7V führt. Der dadurch höhere Stromfluss kann die Lebensdauer der LED negativ beeinflussen. Mit einem 82 oder 100 Ohm Vorwiderstand wäre man auf der sicheren Seite.
Gruß
Sven
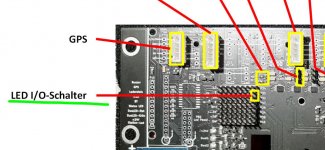
Du solltest für die LED die unteren 5V nehmen, also 5VP, die werden direkt bespeist während die oberen sich den Strom mit dem I2C Bus teilen und das unter Umständen zu Problemen auf dem Bus führen kann.
Ich habe unten an 5VP jetzt Kamera und LED-taster angeschlossen und es gibt keine Probleme. ESP32 Cam zieht ja auch gut 80mA.
Ich habe unten an 5VP jetzt Kamera und LED-taster angeschlossen und es gibt keine Probleme. ESP32 Cam zieht ja auch gut 80mA.
hier z.B.
Bei Ebay gibts die auch ohne Ende. Fischauge musst du separat kaufen, normale Optik tut es aber auch.
Gehäuse musst du drucken, Vorlagen gibt es ohne Ende auf
 www.thingiverse.com
Sketch z.B. den hier:

 github.com
Groß konfigurieren musst du nichts auf dem Webserver, in der myconfig.sample.h deine WLan Daten eintragen und fertig.
Falls du kein Modul mit externer Antenne bekommst (da ist die Brücke schon umgelegt) kannst du die Onbord-Antenne durch Änderung einer Brücke abschalten und dann den externen Antennenanschluss nutzen. Ist aber SMD.
Sketch mit IDE über das Entwickerbord hochladen, UBS Anschluss ist vorhanden
Tamkyo ESP32-CAM-MB USB ESP32 Seriell zu WiFi ESP32 CAM Entwicklung Platine CH340G 5V + OV2640 Kamera + 2.4G Antenne IPX: Amazon.de: Elektronik & Foto
Tamkyo ESP32-CAM-MB USB ESP32 Seriell zu WiFi ESP32 CAM Entwicklung Platine CH340G 5V + OV2640 Kamera + 2.4G Antenne IPX: Amazon.de: Elektronik & Foto
www.amazon.de
Bei Ebay gibts die auch ohne Ende. Fischauge musst du separat kaufen, normale Optik tut es aber auch.
Gehäuse musst du drucken, Vorlagen gibt es ohne Ende auf
Thingiverse - Digital Designs for Physical Objects
Download files and build them with your 3D printer, laser cutter, or CNC. Thingiverse is a universe of things.
www.thingiverse.com
GitHub - easytarget/esp32-cam-webserver: Expanded version of the Espressif ESP webcam
Expanded version of the Espressif ESP webcam. Contribute to easytarget/esp32-cam-webserver development by creating an account on GitHub.
github.com
Groß konfigurieren musst du nichts auf dem Webserver, in der myconfig.sample.h deine WLan Daten eintragen und fertig.
Falls du kein Modul mit externer Antenne bekommst (da ist die Brücke schon umgelegt) kannst du die Onbord-Antenne durch Änderung einer Brücke abschalten und dann den externen Antennenanschluss nutzen. Ist aber SMD.
Sketch mit IDE über das Entwickerbord hochladen, UBS Anschluss ist vorhanden
Zuletzt bearbeitet: