Fragen zur Ardumower-GPS-App und zum Mähverhalten

an anderen Stellen fährt er auch bei Float recht gut auf den neuen Punkt zu. Nur manchmal kennt er sich da nicht so recht aus. Odometrie schließe ich aus.

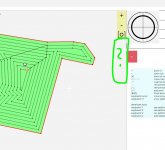
Ich hab grad noch ne andere Frage: Ich richte grad Evoviewer auf dem PC ein. In der App finde ich es nahezu unmöglich Punkte sauber zu versetzen.
Leider fehlen mir in der Desktopversion die entsprechenden Buttons um Punkte verschieben zu können.
Die Oberfläche ist auf "Mapping" umgestellt
 

Anhänge

  • EVO_Viewer_4.JPG
    EVO_Viewer_4.JPG
    82,3 KB · Aufrufe: 9
Hat sich erledigt. Hab festgestellt, dass ich auch diese Version nochmal aktivieren muss. Hatte also nur Basic.
 
Kann man die Karten irgendwie kopieren? Bzw. kann man sich die auf den PC holen?
Dann kann man eine funktionierenden Perimeter mit verschiedenen (von Hand optimierten) Pattern versehen.
Derzeit gibt es ja noch einige Punkte, die bei der Patternberechnung noch nicht optimal sind.
 
Wenn du die Kartennummer kennst, dann kannst die importieren, "Share Maps", "Import Shared", so weit ich weiß. Bin noch nicht soweit mit dem Thema. Natürlich must die vorher vom Smartphone mit "Share Maps" auf soweit ich weiß Server von Graunonline übertragen.
 
Mit share und import kannst du scheinbar nur alle Karten auf einmal sichern und zurückholen. Ich hab den Fehler gemacht und eine geänderte Karte überschrieben, weil ich eine andere Karte importieren wollte und erwartet hab, dass man auswählen kann, welche Karte man importieren will.
Dabei hab ich mir eine bereits eingelernte Karte durch einen alten Stand überschrieben.
Ich würde gerne eine Karte auf einen anderen der zehn Plätze kopieren.
 
Doch, das kannst du machen. Du musst aber darauf achten, dass die JSON-Struktur korrekt bleibt. Am Besten mal die Karte 1 mit nur wenigen Punkten anlegen und dann mal damit spielen.
Am Ende wieder per Copy & Paste wieder in die App kopieren (die alten Daten natürlich erst löschen) und anschließend Import drücken. Wenn keine Fehlermeldung kommt, war alles gut.
 
Hat funktioniert, danke. Ist zwar ein recht unkomfortabler Workaround, muss aber ja auch nicht oft gemacht werden. Vielleicht wird die App hier ja auch noch etwas weiterentwickelt. Werden Updates der App eigentlich irgendwo bekannt gegeben? Also welche Version, was wurde geändert... Und steht irgendwo woran grad gearbeitet wird, also was evtl. als nächstes verändert/optimiert wird?
 
Nachschauen zu müssen ob da zufällig was drin steht, finde ich keine gute Lösung.
Eine Art Newsletter wäre hier super. Jeder wird über den aktuellen Stand informiert.

Vorschichtig muss ich es so ausdrücken: ich hab einen teuren Bausatz gekauft, der noch nicht fertig entwickelt ist, den ich mit sehr sehr sehr viel Unterstützung anderer Leute zusammengebaut und programmiert hab und für dessen App ich zur Weiterentwicklung auch gerne bezahle.
Ich muss auf der anderen Seite aber irgendwie auch einfach hinnehmen, das manche Punkte, die mir persönlich und, wie ich finde, auch für das Produkt als Optimierung extrem wichtig wären, irgendwann oder vielleicht auch gar nicht, einfließen.
Und ganz ehrlich: ich war in der letzten Zeit, beim Programmieren des Grundstückes, schon oft wieder kurz davor den zu verkaufen, weil ich mir gedacht hab "das kann jetzt echt nicht so sein?! Wie lange wird das wohl so bleiben?"

Ich finde es schön und wichtig, dass auch solche Themen wie die "Lastgesteuerte Geschwindigkeit" mit einfließen. Das ist vielleicht relativ einfach einzubringen, ist aber ein für mich nicht ganz so wichtiger Punkt. Auch eine automatische Höhenverstellung wäre schon cool, auch wenn mir eine einfach zu verstellende mechanische reichen würde. Diese Punkte sind USPs für den Rover.

Aber es gibt meiner Meinung nach viel wichtigere Punkte, die vorher gemacht werden müssen. Erstmal muss die Basis perfekt funktionieren.
Dafür dass das GPS bei mir in einem Bereich nicht so funktioniert, wie ich mir das vorstelle, kann ja keiner was. Das kritisiere ich überhaupt nicht.

Aber dass z.B. das Pattern effektiver wird oder die Bedienung der App ist für mich schon ein sehr wichtiger Punkt.
Einfach Perimeter aufzeichnen, Pattern berechnen und losmähen geht nicht. Da ist noch jede Menge Nacharbeit nötig (ich schreibe dazu alle Themen die mir aufgefallen sind in die Ideensammlung.)
Und solange das Pattern nachgearbeitet werden muss, kann man nicht einfach um ein paar Grad verdrehen um Fahrspuren zu vermeiden. Das neue Pattern muss ja auch wieder nachgearbeitet werden. Auch wenn Exclusions wieder herausgenommen, oder neue hinzu kommen, muss wieder alles nachgearbeitet werden.
Einer meiner Punkte, den ich da festgestellt hab, ist hier im Forum schon mal diskutiert worden. (https://forum.ardumower.de/threads/problem-bei-routenberechnung-im-pattern-lines.24148/). Es gibt aber noch einige Pattern-Themen mehr.

Oder die ganzen Vorschläge aus der Ideensammlung. Wie werden die Punkte denn priorisiert?

Ich finde, die User sollten hier besser abgeholt werden.
Vielleicht geht es, dass sie auf irgendeine Art mit entscheiden können, welche Reihenfolge die Verbesserungen bekommen sollten.
Oder dass es ab und zu Infos gibt, wie der Stand zu einzelnen Entwicklungspunkten ist. Wäre schon super zu wissen, woran gerade gearbeitet wird und wann die Verbesserung ungefähr einfließen wird.
Vielleicht kenn ich aber auch nur wieder eine Seite oder eine Funktion nicht, auf der das alles schon so umgesetzt ist.
 
Zuletzt bearbeitet:
Na ja, das es kein "out-of-the-box" Produkt ist, wusstest du eigentlich schon vor dem kauf. Es gibt Nutzer die bauen ihren mower ohne jegliche Hilfe zusammen; andere brauchen mehr hilfe.
Welche Funktionen bereits integriert sind, wusstest du auch bevor du gekauft hast.
Ich persönlich habe zum Beispiel überhaupt keine Probleme mit der Kartenerstellung und hatte bis jetzt nie den Bedarf Punkte zu verändern; bei der Erstellung der Karten bedarf es ein wenig Übung und Verständnis für die Funktion. Innenecken bekommen bei mir z.B. nicht einen punkt, sondern drei Punkte um die Kurven sanfter an zu fahren.
Ich denke jeder Nutzer hat andere Prioritäten. Mir zum Beispiel ist eine Höhenverstellung ziemlich egal; einmal auf optimaler Höhe eingestellt bleibt es ja bei der Einstellung (meine Schwiegermutter hat einen "normalen" Husquarna und verstellt die Mähhöhe auch nie).
Auch die Basis funktioniert bei vielen ohne Probleme, bei anderen gibt es ein ganzes Sammelsurium an Problemen die alle nach & nach gelöst werden müssen.
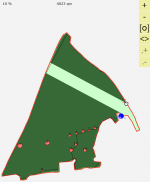
Einfach Perimeter aufzeichnen, Pattern berechnen und losmähen geht nicht.
wie gesagt, das geht bei mir ohne Probleme.

Screenshot 2021-08-01 at 09-48-05 Ardumower Sunray App.png

und es ist keine kleine, einfache Karte.

Wenn ich morgens aufstehe, gehe ich an den PC, ändere den Winkel um 10°, berechne die Karte und schicke sie per W-Lan an den Mower. Dann auf Start und das wars für den Tag. Irgendwann fährt er zum laden in die Basis und mäht Nachmittags den Rest.
Ist der Rasen wenig gewachsen, lade ich ne andere Karte und schick ihn zum Nachbarn.
Fahrspuren habe ich bis jetzt keine, noch nichtmal am Perimeter. Sicherlich sind die Wege nicht immer optimal und manchmal hat man das Gefühl das die Karte nach dem Motto "lassen wir ihn heute mal viel unnütz durch die Gegend fahren" erstellt wurde; aber auch das ist mir ehrlich gesagt ziemlich egal. Er tut was er soll: jeden Tag den Rasen mähen, ich muss keine Schleife legen und kann auf (Nutzungs)Änderungen der Rasenfläche reagieren.

Ich kann dich aber verstehen, die ganze Dokumentation ist stellenweise beschissen und wenn man nicht seit über einem Jahr kontinuirlich im Forum mit liest, fehlen einem einige Informationen die das Leben weitaus einfacher machen. Sicherlich wäre es unheimlich schön wenn es User geben würde die die ganzen Informationen sammeln, entsprechend aufarbeiten und in Forum, Wiki & einer Anleitung dokumentieren; leider ist es auch sehr schwer solche User zu finden. Bei vielen ist es so, das das Interesse am Helfen schwindet, je besser der eigene Mower funktioniert und man wendet sich anderen Dingen im Leben zu.

Mehr kommunikation zwischen Entwicklung & User wäre sicherlich auch schön, aber Vergiss dabei nicht das es ein sehr kleines Team ist. Grade bei Software die über einen so langen Zeitraum gewachsen ist, kann eine kleine Änderung oder Funktionserweiterung an andere Stelle zu Fehlfunktionen führen. So wird dann schnell aus einem "das setzt man mal eben um" ein "dann doch lieber erstmal ein anderes Problem angehen".
Neben der Implementierung von neuen Funktionen gibt es ja auch immer noch die Optimierung der vorhandenen Funktionen.
Ich nutze Sunray jetzt seit über einem Jahr, alleine was sich in dem Jahr getan hat ist schon gewaltig, sie es Ladestation, Hindernisumfahrung usw.

Wie gesagt, das ist nicht böse von mir gemeint oder als Angriff zu verstehen. Es ist ein experimenteller, in der Entwicklung stehender Rasenroboter; und eben kein Flächenmäher mit GPS der jenseits der €15.000 anfängt (und nichtmal alle Funktionen wie der Ardumower hat)
 
Du hast völlig recht: dass er noch nicht fertig entwickelt war, hab ich vorher gewusst und will dem auch etwas Zeit geben.
Ich fühle mich auch nicht angegriffen. Ich hab schon erwartet, dass mein Kommentar entsprechende Reaktionen hervorrufen wird.

Ich war nur mal wieder etwas frustriert beim Karten einstellen. War nach dem ganzen Aufbau halt ein weiterer Punkt, wo ich erst dann gesehen hab, dass er auch hier noch nicht fertig ist.

Und meiner Meinung nach hast Du doch ein sehr einfaches Grundstück. :)
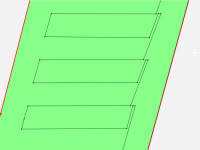
Wenn Du Dir aber mal die Umkehrstellen der Linien genauer anschaust, wirst du wahrscheinlich auch sowas haben wie auf dem Bild. Ich hab die Umkehrungen mal etwas auseinander gezogen:
1627812340090.png

Dadurch geht viel Effizienz verloren und der Rasen wird an den Umkehrstellen sehr belastet.
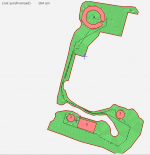
Mein Grundstück schaut im Moment so aus:
1627812434603.png
Ist nicht sehr groß, aber eigentlich nur mit einem GPS-Mäher machbar. Und ich finde es nicht gut, wenn er an jeder Umkehrung eine zusätzliche 180°-Wende auf der Stelle machen muss. Ich hab deshalb erstmal Rings eingestellt, weshalb ich aber das Pattern auch nicht mehr drehen kann.
Und selbst das Pattern hab ich noch umgearbeitet. Die große C-Exclusion ganz oben ist ein Trampolin. Da möchte ich natürlich auch drunter mähen.
Also muss er irgendwo rein fahren. Das musste ich aber "von Hand" rein legen. Automatisch hat er wegen der Engstelle da kein Pattern berechnet.

Weiterhin hat er drei Stellen, die quer über die ganze Fläche miteinander verbunden werden. Bei einer davon fährt er von ganz oben nach ganz unten um dort weiter zu machen. Und immer am Perimeter entlang. Ich hab Stellen gefunden, da fährt er vier mal die Außenbegrenzung entlang.

Das sind halt meiner Meinung nach Punkte, die unbedingt optimiert werden müssen.

Mit den ganzen Umarbeitungen des Patterns kann ich es aber nie mehr automatisch berechnen lassen. Ein Mal auf "Punkt an Roverposition hinzufügen" gedrückt und alles ist weg. Deshalb meine Fragen von oben nach der Sicherung und Kopie der Karten, was halt auch (noch) nicht sehr komfortabel gelöst ist.

Wie geschrieben, versuche ich alle Punkte noch in der Ideensammlung zu beschreiben. Ein paar davon stehen schon drin, hab ich gesehen.
 
Zuletzt bearbeitet:
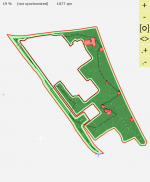
Dann nehmen wir als besseres Beispiel das Nachbargrundstück:
Screenshot 2021-08-01 at 13-04-12 Ardumower Sunray App.png

Auch da, einmal Perimeter abgefahren und mähen. Keine Änderungen der Punkte nötig.

Bei allem darfst du nicht vergessen das du zwar eine Genauigkeit von 2cm hast; gleichzeitig bedeutet das aber auch eine Ungenauigkeit von 4cm. Grade bei deinen schmalen Stellen kann es durchaus zu Problemen kommen weil 2cm nach links oder rechts da schon ziemlich die Bahnen beeinflussen. Trampolin ist auch eine Schwierige Stelle. Alleine durch den Metallrahmen kann es da zu GPS-Problemen und ungenauem Mähen kommen.

Effektivität ist mir ehrlich gesagt ziemlich egal. Ich will gemähten rasen und den habe ich. Mein Akku hält 7~8 Stunden und ist in ~4h aufgeladen; da ist es mir ziemlich egal ob er ne Strecke 2x fährt.

Beanspruchung des Bodens durch die Wendepunkte hängt auch stark vom Boden und den Rädern ab. Die Standardräder empfand ich nicht als besonders Bodenschonend. Erst recht nicht wenn der Boden weicher/lockerer ist. Sehr schön für den Boden waren Gummiräder, dadurch wird der Mower aber breiter.
Zur Zeit fahre ich mit "richtigen" Rädern von einem Automower und bin damit zufrieden.

Auch wenn du deine Fläche in ringe anlegst, kannst du die bahnen noch verändern. Einfach die Überlappung in der app ändern.
 
Ist nicht sehr groß, aber eigentlich nur mit einem GPS-Mäher machbar.
Warum? Auf der Karte kann man nicht erkennen was sich außerhalb des Perimters befindet. Ist das ganze sehr zugebaut und das GPS-signal hat viele Reflektionsflächen, kann es schwierig werden mit einem sauberen Signal. Erst recht bei den doch sehr engen durchfahrten.

afaik gibt es für die "Schleifenversion" des Ardumowers eine Firmware die Bahnen fährt. Für den Fall das du mit der GPS-Version völlig unzufrieden bist oder (mit derzeitigem Entwicklungsstand) nicht die Ergebnisse erreichst die du dir wünschst, dann könntest du noch ein wenig mit Schleife experimentieren. Der Ardumower ist ja so modular aufgebaut das es ohne riesigem Aufwand machbar ist. Sicherlich kann dir auch jemand der Schleifennutzer hier im Forum etwas über enge Passagen etc sagen.
 
Das GPS funktioniert in dem Bereich, den ich oben in der Karte gezeigt hab, super. Da hat er dauernd fix. Selbst unter dem Trampolin.
Den Bereich, in dem er Probleme hat, habe ich aus der Karte erstmal ausgenommen. Da muss ich extra mal ne Lösung finden. Eine Schleife wäre dort eben ne Lösung.
Die engen Passagen habe ich von "normalen" Robotermäher-Vertretern anschauen lassen und eigentlich jeder hat gesagt, dass er da nur schwer wieder rauskommt. Auch sind die Schleifen dort zu nahe beieinander, so dass er evtl. auf einmal umkehrt, weil er auf die andere Schleife gewechselt hat.
Deshalb "eigentlich nur mit GPS zu mähen"

Vielleicht probiere ich den Ardumower mal mit der Schleife aus.
Die Kombi Schleife + GPS wäre perfekt. So könnte man wirklich fast jedes Grundstück abdecken.
Und so könnte man dem Rover auch harte Außenbegrenzungen geben, die er auf keinen Fall überfahren darf.

Und ich habe kein Problem mit dem derzeitigen Entwicklungsstand. Im Gegenteil: ich finde der funktioniert schon echt gut und ich finde auch das Projekt und die Energie, die manche da reinstecken bewundernswert und auch die Hilfe aus dem Forum finde ich nach wie vor super!

Ich möchte halt nur aufzeigen, wo Problemstellen aus meiner Sicht sind, so dass die, wenn man den in Richtung "Produkt" weiterentwickeln will, optimiert werden können. Keiner, der den dann mal "out of the box" fahren lassen möchte, wird akzeptieren, dass er z.B. 50 Kehrtwenden macht.

Und ich wollte oben eigentlich auch nur anregen, dass es irgendwo kommuniziert wird, was grad bearbeitet wird. So bekommt man Rückmeldung direkt aus dem Entwicklerteam.
Auch dass die Ideensammlung ab und zu mal upgedatet wird, wäre schön. Ein paar Punkte sind ja schon erledigt. Und wenn dann bei ein paar Punkten einfach steht, dass da gerade dran gearbeitet wird und bis wann das geschätzt braucht, ist doch auch für jeden interessant.


Und jetzt weiter mit Fragen :) :
1. gibt es irgendwo auf dem Board einen Schaltkanal, der immer einschaltet, wenn der Mähmotor an ist?
Hintergrund: wie kann man mit dem BL-Kit einen zweiten Mähmotor einbauen?

2. gibt es eine Anleitung zu der App?
 
Die Kombi Schleife + GPS wäre perfekt.
Absolut. Ich habe auch zwei stellen wo der Ardumower nicht mähen darf weil meine Frau Angst hat das die Blumen dann weg sind (ist letztes Jahr auch einmal passiert...) Das Stück wird von Hand gemäht...
Eine Schleife an kritischnen Stellen wie Beet, Teich usw als Unterstützung zum GPS wäre ne feine Sache.

Die engen Passagen habe ich von "normalen" Robotermäher-Vertretern anschauen lassen und eigentlich jeder hat gesagt, dass er da nur schwer wieder rauskommt. Auch sind die Schleifen dort zu nahe beieinander, so dass er evtl. auf einmal umkehrt, weil er auf die andere Schleife gewechselt hat.
Schwiegermutter hat eine Husqvarna 430X der mit ihrem verwinkelten Garten und engen Passagen (2 stk mit je 45cm) keine Probleme hat. Der Mower hat aber auch 2 Suchkabel die ihn durch die Passagen führen


1. gibt es irgendwo auf dem Board einen Schaltkanal, der immer einschaltet, wenn der Mähmotor an ist?
Hintergrund: wie kann man mit dem BL-Kit einen zweiten Mähmotor einbauen?
Da müsstest du dich mit BerndS auseinander setzen. Die derzeitige Konfiguartion ist ja für 1 Mähmotor und 2 Fahrmotoren. Keine Ahnung ob man das Signal vom Mähmotor einfach auf zwei BL-Treiber legen kann. Theoretisch einfach, Praktisch hab ich da meine Bedenken

2. gibt es eine Anleitung zu der App?
Außer wiki und vieler Forensbeiträge die immer nur eine Fragestellung behandeln leider keine wirklich aktuelle & Vollständige Dokumentation
 
Hallo,
mit dem App QuickStart Manual und App Video Tutorial sollte 99% abgedeckt sein: https://wiki.ardumower.de/index.php?title=Ardumower_Sunray#Phone_App
Leider ist alles Software-technische (App, Firmware, ...) praktisch eine One-Man-Show. Wir versuchen Großaufträge zu ergattern um dadurch Software-Entwickler einstellen zu können (alles nicht so einfach...). Bis dahin kümmert sich praktisch eine Person um die Weiterentwicklung (und das bei 5 weiteren Projekten parallel...). D.h. alles läuft sehr langsam ab. Den Mählinien-Planner schaue ich mir definitiv diese Woche nochmal an ;-).
Gruss,
Alexander
 
Oben