Du verwendest einen veralteten Browser. Es ist möglich, dass diese oder andere Websites nicht korrekt angezeigt werden.
Du solltest ein Upgrade durchführen oder einen alternativen Browser verwenden.
Du solltest ein Upgrade durchführen oder einen alternativen Browser verwenden.
Fragen zur Ardumower-GPS-App und zum Mähverhalten
- Ersteller AlexanderG
- Erstellt am
Eine SD-Karte habe ich im Grand Central eingelegt. Ich hab den Mäher nicht nochmal ausgeschaltet.Eigentlich sollte er dann losfahren.
Ist das Mähersymbol auch im grünen Bereich der Karte? Hast du den Mäher nach dem hochladen der Karte noch mal ausgeschaltet bzw. musstest ihn wieder einschalten?
Wenn du keine SD Karte hast wird die Gartenkarte nicht permanent gespeichert.
Das Mähersysmbol war innerhalb des grünen Bereichs der Karte.
Kann man die Karten, die im Mäher gespeichert sind wieder anschauen z.B. über die App?
Die Karten, die in der App ausgewählt werden können (switch map), sind die auf dem Rover gespeichert?
it´s only a very small map without any exclusions.Try to upload the map once more. Have you created a small test map without yo many exclusions? Do you have not synchronized on top og your map?
I just uploaded it to the mower and yes there is a note "not synchronized"
hmm, sehr komisch. sollte eigentlich dann funktionieren.Eine SD-Karte habe ich im Grand Central eingelegt. Ich hab den Mäher nicht nochmal ausgeschaltet.
Das Mähersysmbol war innerhalb des grünen Bereichs der Karte.
in der App solltest du deine Karte sehen - und es sollte nicht der Hinweis auftauchen das nicht synchronisiert ist.Kann man die Karten, die im Mäher gespeichert sind wieder anschauen z.B. über die App?
nein, momentan kann immer nur eine Karte auf dem Rover sein.Die Karten, die in der App ausgewählt werden können (switch map), sind die auf dem Rover gespeichert?
Mit "Switch Map" kannst du andere Karten auswählen, die sind aber nur auf deinem Rechner/Cloud gespeichert. Damit der Mäher die Karte bekommt musst du sie hochladen - damit überschreibst du dann auf dem Rover die alte Karte

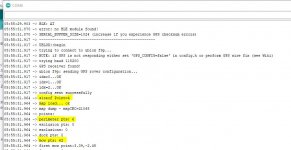
It worked. I was able to create a map and the mower has been driving the complete track.
Until I recorded a track to the planed docking station. There it lost the gps-fix and did not reach a fix again.
I tried to get a fix again in the mowing area but without success.
I think I have to add those metal plates underneath the antennas and try it again.
Until I recorded a track to the planed docking station. There it lost the gps-fix and did not reach a fix again.
I tried to get a fix again in the mowing area but without success.
I think I have to add those metal plates underneath the antennas and try it again.
Mein GPS findet nur schwer ein FIX.
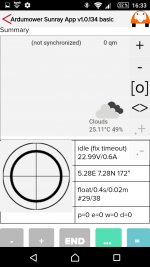
In dem beil. Screenshot aus der APP sieht man, dass 38 Satelliten gefunden wurden und 29 davon genutzt werden.
Auch die Genauigkeit zeigt 2cm an. Reicht das nicht um ein Fix zu bekommen?
Die einzelnen GPS-Platinen zeigen durch die LED ein GPS-Fix an.
Komisch ist auch, dass die App nach einem Neustart des Rovers bei Float zwar eine Genauigkeit im cm-Bereich anzeigt, der weiße Kreis (Standort des Mähers) in der App aber sogar außerhalb des grünen Mähbereichs liegt. Dieser Kreis springt dann hin und her. Wie kann dann die Genauigkeit so gut sein?
So steht der Robbi eine halbe Stunde bis er wieder mal ein Fix hat, wenn er das überhaupt wieder schafft.
Auch Metallplatten unter den Antennen verbessern die Situation nicht.
Wenn ich das nicht besser hinbekomme, funktioniert das bei mir auf dem Grundstück mit dem GPS-RTK nicht. Er muss nun mal nahe am Haus und zwischen Garage und Haus mähen. Dort hat er aber immer noch über 20 nutzbare Satelliten und eine angezeigte Genauigkeit im CM-Bereich gehabt.
Wie kann ich das optimieren?
Wie lange kann man den Rover mit Float fahren lassen?
Kann man irgendwo einstellen, ab welcher Genauigkeit das als Fix gewertet werden soll?
Kann man einstellen, dass er die Bahnen z.B. um 10cm verlassen darf und dann erst stehen bleibt?
In dem beil. Screenshot aus der APP sieht man, dass 38 Satelliten gefunden wurden und 29 davon genutzt werden.
Auch die Genauigkeit zeigt 2cm an. Reicht das nicht um ein Fix zu bekommen?
Die einzelnen GPS-Platinen zeigen durch die LED ein GPS-Fix an.
Komisch ist auch, dass die App nach einem Neustart des Rovers bei Float zwar eine Genauigkeit im cm-Bereich anzeigt, der weiße Kreis (Standort des Mähers) in der App aber sogar außerhalb des grünen Mähbereichs liegt. Dieser Kreis springt dann hin und her. Wie kann dann die Genauigkeit so gut sein?
So steht der Robbi eine halbe Stunde bis er wieder mal ein Fix hat, wenn er das überhaupt wieder schafft.
Auch Metallplatten unter den Antennen verbessern die Situation nicht.
Wenn ich das nicht besser hinbekomme, funktioniert das bei mir auf dem Grundstück mit dem GPS-RTK nicht. Er muss nun mal nahe am Haus und zwischen Garage und Haus mähen. Dort hat er aber immer noch über 20 nutzbare Satelliten und eine angezeigte Genauigkeit im CM-Bereich gehabt.
Wie kann ich das optimieren?
Wie lange kann man den Rover mit Float fahren lassen?
Kann man irgendwo einstellen, ab welcher Genauigkeit das als Fix gewertet werden soll?
Kann man einstellen, dass er die Bahnen z.B. um 10cm verlassen darf und dann erst stehen bleibt?
Anhänge
Du könntest mal probieren in der config.h den scharfen Filter abzustellen:Mein GPS findet nur schwer ein FIX.
In dem beil. Screenshot aus der APP sieht man, dass 38 Satelliten gefunden wurden und 29 davon genutzt werden.
Auch die Genauigkeit zeigt 2cm an. Reicht das nicht um ein Fix zu bekommen?
Die einzelnen GPS-Platinen zeigen durch die LED ein GPS-Fix an.
Komisch ist auch, dass die App nach einem Neustart des Rovers bei Float zwar eine Genauigkeit im cm-Bereich anzeigt, der weiße Kreis (Standort des Mähers) in der App aber sogar außerhalb des grünen Mähbereichs liegt. Dieser Kreis springt dann hin und her. Wie kann dann die Genauigkeit so gut sein?
So steht der Robbi eine halbe Stunde bis er wieder mal ein Fix hat, wenn er das überhaupt wieder schafft.
Auch Metallplatten unter den Antennen verbessern die Situation nicht.
Wenn ich das nicht besser hinbekomme, funktioniert das bei mir auf dem Grundstück mit dem GPS-RTK nicht. Er muss nun mal nahe am Haus und zwischen Garage und Haus mähen. Dort hat er aber immer noch über 20 nutzbare Satelliten und eine angezeigte Genauigkeit im CM-Bereich gehabt.
Wie kann ich das optimieren?
Wie lange kann man den Rover mit Float fahren lassen?
Kann man irgendwo einstellen, ab welcher Genauigkeit das als Fix gewertet werden soll?
Kann man einstellen, dass er die Bahnen z.B. um 10cm verlassen darf und dann erst stehen bleibt?
#define GPS_CONFIG_FILTER false
Wenn er damit einen guten Fix bekommt kannst du den Filter langsam wieder etwas nach oben schrauben.
Wie lange dein Mover mit FLOAT fährt musst du probieren, die Zeiten kannst du ja in der App einstellen.
Ebenfalls in der config.h kannst du einstellen wie weit er ausserhalb des Perimters sein darf bevor er den Fehler "no map route" bekommt und stehen bleibt.
definieren ALLOW_ROUTE_OUTSIDE_PERI_METER 1.0
Müssen die Metallplatten unter den GPS-Antennen auch magnetisch sein? Es scheint ein Magnet in den Antennen zu sein.
Braucht es am Rover überhaupt eine mit dem neuen Gehäuse? Irgendwo hab ich gelesen, dass die evtl. gar nicht benötigt wird.
Die an der Basisstation soll geerdet sein, die am Rover braucht das nicht, richtig?
Braucht es am Rover überhaupt eine mit dem neuen Gehäuse? Irgendwo hab ich gelesen, dass die evtl. gar nicht benötigt wird.
Die an der Basisstation soll geerdet sein, die am Rover braucht das nicht, richtig?

Ich hab 4er Löcher in den Deckel an den angezeichneten Stellen gebohrt. Die sind zwar nicht im gleichen Abstand wie die Buchsen der Antenne, da aber nur M4-Schrauben verwendet werden, passen die trotzdem.Wie habt ihr die Antenne befestigt? Geschraubt und Löcher mit Silikon abgedichtet? Wie wird das Kabel am besten verlegt von der GPS Antenne in den Ardumower?
Ich würde jetzt, wenn ich es nochmal montieren müsste, in den Deckel ein M4-Gewinde schneiden und eine Schraube mit einer Dichtung von Innen nach außen schrauben und evtl. sogar reinkleben. Dann von Außen die Antenne drauf setzen und mit M4-Muttern festschrauben. So kann die Antenne immer runtergebaut werden, ohne den ganzen Deckel abnehmen zu müssen.
Muss jetzt den Akku das erste Mal laden.
Dazu hab ich noch ne blöde Frage: kann ich das Ladegerät einfach von Außen an die Ladebuchse anschließen und der Akku wird geladen?
Erkenne ich das irgendwie, dass das auch passiert? (LED am Ladegerät zb. rot, oder Relais zieht an?)
Wenn ich dann ne Ladestation baue, kann ich die Ladekontakte der Station dann einfach an der Ladebuchse anschließen?
Muss der Rover zum Laden eingeschaltet sein?
Dazu hab ich noch ne blöde Frage: kann ich das Ladegerät einfach von Außen an die Ladebuchse anschließen und der Akku wird geladen?
Erkenne ich das irgendwie, dass das auch passiert? (LED am Ladegerät zb. rot, oder Relais zieht an?)
Wenn ich dann ne Ladestation baue, kann ich die Ladekontakte der Station dann einfach an der Ladebuchse anschließen?
Muss der Rover zum Laden eingeschaltet sein?
ja, wenn drinnen alles korrekt verkabelt ist.Muss jetzt den Akku das erste Mal laden.
Dazu hab ich noch ne blöde Frage: kann ich das Ladegerät einfach von Außen an die Ladebuchse anschließen und der Akku wird geladen?
LED am Ladegerät wechselt von Grün auf Rot. In der App steht dann unter Status: chargeErkenne ich das irgendwie, dass das auch passiert? (LED am Ladegerät zb. rot, oder Relais zieht an?)
Laderelais zieht an
ja, habe ich auch so gemachtWenn ich dann ne Ladestation baue, kann ich die Ladekontakte der Station dann einfach an der Ladebuchse anschließen?
Ja, zwingend. Irgendeiner muss ja den Ladevorgng steuern sonst könntest du ja z.B. in Sunray auch keine Ladegrenzen vorgeben.Muss der Rover zum Laden eingeschaltet sein?
Ja, ansonsten zieht das nicht an