Fragen zur Ardumower-GPS-App und zum Mähverhalten

Bin ja auch doof: steht ja in ( ) dahinter!
Ich hab das GPS angeschlossen (3D-Fix) und den seriellen Monitor des GrandCentral nochmal kontrolliert.
Der bringt viele Zeilen an kryptischen Meldungen und dazwischen wieder die Meldungen aus meinem Post #118 oben.
Außerdem piept das Mainboard im Sekundentakt.

Im gleichen Takt blinken die blauen LEDs an den GPS-Platinen.
Base: GPS-Fix blinkt, NO RTK leuchtet, GPS-XBEE blinkt
Rover: GPS-Fix blinkt, XBEE-GPS blinkt, NO RTK leuchtet
Soweit also erstmal alles OK.

In der Ardu-App bekomme ich aber kein "Fix", sondern nur "Invalid" angezeigt. Auch das Signal ist recht alt.
Ich muss erstmal die Software zum Laufen bekommen, bevor ich hier weitermachen kann.
 

Anhänge
  • serieller_Monitor_2.JPG
    serieller_Monitor_2.JPG
    196 KB · Aufrufe: 13
Zuletzt bearbeitet:
Also im Moment komm ich wieder mal nicht weiter.

- Das Mainboard piept ständig.
- manchmal lässt sich in der App der linke Motor drehen, der rechte gar nicht.
Hab die Spannungen an der rechten Treiberplatine mal gemessen: es liegen am Eingang die 25V Eingangsspannung an und am Hall die 5V.
- Die App zeigt kein Fix an, obwohl beide RTK-Platinen jeweils Fix anzeigen.
- Die App zeigt eine angebliche Stromaufnahme von 12,5A. Die hab ich direkt am Akku nachgemessen und komme nur auf 0,25A.

Ich hab die Imu, ESP32 und das GPS angeschlossen. Alle anderen Sensoren hab ich in der Config.h erstmal "aus-kommentiert".
Die Kommunikation klappt per Bluetooth.
Nur der Mähmotor lässt sich in der App zuverlässig ein- und ausschalten.

Das Video zur Programmierung hat zwei Lücken, bei denen ich nicht weiß was dort eigentlich noch gezeigt werden sollte.
(Habs in den Kommentaren gefragt)

Wie soll ich das nun lösen? Ich hab echt keinen Plan was da falsch sein soll.:unsure:
 
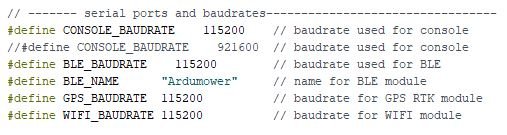
Have you gone through config.h and changed the following?:
#define MOTOR_DRIVER_BRUSHLESS 1 // uncomment this for new brushless motor drivers
#define CURRENT_FACTOR 1.98 // PCB1.4 (non-bridged INA169, max. 2.5A)
 
Das Mainboard piept nach einer bestimmten Idle Zeit um Dich darauf aufmerksam zu machen, dass Du den Mäher abschalten sollst. Das kannst Du automatisieren über den Jumper 8.

Zu den anderen Dingen kann ich nichts sagen, da ich keinen Brusless Motor habe.
 
Have you gone through config.h and changed the following?:
#define MOTOR_DRIVER_BRUSHLESS 1 // uncomment this for new brushless motor drivers
#define CURRENT_FACTOR 1.98 // PCB1.4 (non-bridged INA169, max. 2.5A)
Hi Holmis,

I did not change the first point because it was not shown in the latest Ardumower-video. I changed it now.
I allready changed the second point (allthough it was not mentioned somwhere, but it seemed to be logic)

But: I thought the second point is for loading the battery. And I have no INA169.


Das Mainboard piept nach einer bestimmten Idle Zeit um Dich darauf aufmerksam zu machen, dass Du den Mäher abschalten sollst. Das kannst Du automatisieren über den Jumper 8.

Zu den anderen Dingen kann ich nichts sagen, da ich keinen Brusless Motor habe.

Das Board piept sofort nach dem Einschalten im Sekundentakt.
Allerdings habe ich das Board auch immer noch über einen Jumper an P20 anstatt des Einschalttasters eingeschaltet.
Soll ich dass mal nur über den Taster einschalten und den Jumper J08 auf automatische Abschaltung setzen?
 
Since there is no choice to not have a INA169 in the config.h file, i guesed it is included in the PCB 1.4, but I might be wrong.

It is a push button, that counts the seconds you hold it, and make a beep for every second. It might be the reason for your behavior. I think you should try to remove the jumper and put in a pulse/push button
 
beep is gonne now. (y)

nächste Baustelle:
da nur ein Motor gedreht hat, habe ich die beiden Motoren getauscht. Und zwar nur die Motoren .
Die Treiberplatinen blieben angeschlossen.
Ich wollte so rausfinden, ob es am Motor liegt oder an der Platine.

Es hat dann gar keiner mehr gedreht und am GrandCentral hat eine LED (über dem Buzzer auf dem Mainboard) blau geleuchtet. ???

Also wieder Motoren zurückgetauscht und das blaue LED-Leuchten war wieder weg.
Aber jetzt dreht gar kein Motor mehr.???

Wann kann ich mit der App die Motoren drehen?
Braucht es dazu ein GPS-Fix? Die Platinen zeigen immer noch beide ein Fix, die App nicht.
 
Thank you. Changed it now.
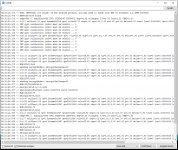
Here´s what the monitor showed. Are there any issues visible?
I tried to "catch" the communication as soon as possible. Is there a posibility to open the "seriell monitor" before starting the mower-electronic?
 

Anhänge

  • serieller_Monitor_4.JPG
    serieller_Monitor_4.JPG
    244,5 KB · Aufrufe: 18
It looks normal to me.

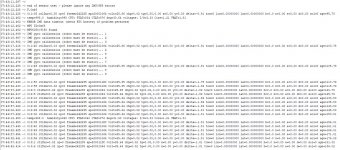
If you try to write AT+F in consolle it should run a motor test, maybe test this to see what happens.

From the motor you have connected to HAL and not to SPI on the Motor Driver?
 
this is what the communication told after input AT+F.
The Motors are all connected in the same way. SPI is not connected.
Regarding the motors I think I have to check the mainboard again.

Why does my EVO-App not show the correct position? Both GPS-electronics have a fix.
 

Anhänge

  • serieller_Monitor_5.JPG
    serieller_Monitor_5.JPG
    279,3 KB · Aufrufe: 16
Checked the mainbaord and BL-adapterboard again. No failure found.
Motortest AT+E with this result
 

Anhänge

  • serieller_Monitor_6_AT+E.JPG
    serieller_Monitor_6_AT+E.JPG
    146 KB · Aufrufe: 17
Failure found!!! :)
I forgot to solder some HAL-contacts of one BL-driver-board.

Now only one issue is left: How can I get a fix in my EVO app?
 
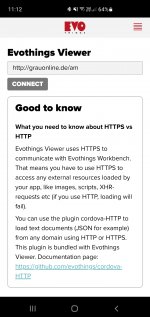
You have to do as in the attached image.
Then hit ... -> connect -> either type the IP-adress, or select bluetooth unit
 

Anhänge

  • Screenshot_20210608-111214_Viewer.jpg
    Screenshot_20210608-111214_Viewer.jpg
    559,9 KB · Aufrufe: 18
Oben