ArduMower Brushless Drive

Hallo
Heute Vormittag hatte ich endlich mal wieder Zeit mich mit den Motoren zu beschäftigen.
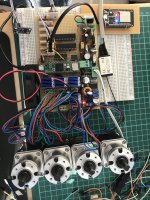
Bin noch nicht großartig weiter gekommen. Vom PCB habe ich mal alles entfernt außer das Uhrenmodul und mein selbstgebautes Adapterboard das Treiberboard und Motor.
Beim Einschalten läuft der Motor kurz an , dann kommt ein „Piep“ und er bleibt stehen.
Dies konnte ich auch mit messen zwischen EL und GND nachvollziehen(Spannung da / Spannung weg). Wenn ich mit dem seriellen Monitor mitlese kommt folgendes:

10:33:05.847 -> RESET cause: unknown

10:33:05.847 -> Ardumower Sunray,1.0.234

10:33:05.847 -> compiled for: Arduino Due

10:33:05.847 -> MOTOR_DRIVER_BRUSHLESS: yes

10:33:05.863 -> enableCharging 0

10:33:05.863 -> trying to detect Bluetooth 4.0/BLE module (make sure your phone is NOT connected)9600...

10:33:06.324 -> BLE: AT

10:33:06.324 -> At

⸮trying to detect Bluetooth 4.0/BLE module (make sure your phone is NOT connected)115200...

10:33:07.070 -> BLE: AT

10:33:07.070 -> AT

10:33:07.251 -> error: no BLE module found!

10:33:07.251 -> SERIAL_BUFFER_SIZE=1024 (increase if you experience GPS checksum errors)

10:33:07.251 -> -----------------------------------------------------

10:33:07.251 -> UBLOX::begin serial

10:33:07.251 -> UBLOX::begin

10:33:07.251 -> sizeof Point=4

10:33:07.251 -> map dump - mapCRC=0

10:33:07.251 -> points:

10:33:07.251 -> perimeter pts: 0

10:33:07.251 -> exclusion pts: 0

10:33:07.251 -> exclusions: 0

10:33:07.251 -> dock pts: 0

10:33:07.251 -> mow pts: 0

10:33:07.251 -> free pts: 0

10:33:07.251 -> mowPointsIdx=0 dockPointsIdx=0 freePointsIdx=0 wayMode=3

10:33:07.763 -> WIFI (ESP8266) not found! If the problem persist, you may need to flash your ESP to firmware 2.2.1

10:33:07.763 -> MPU ID=0x0

10:33:07.763 -> MPU6050/9150/9250/9255 not found - Did you connect AD0 to 3.3v and choose it in config.h?

10:33:10.297 -> WARN: PID unmet cycle time Ta=3.03 TaMax=0.07

10:33:10.297 -> WARN: PID unmet cycle time Ta=3.04 TaMax=0.07

10:33:10.297 ->

10:33:10.297 -> 0:0:5 ctlDur=0.00 op=0 freem=81831 sp=2 bat=19.31(0.07) chg=0.00(0.00) tg=0.00,0.00 x=0.02 y=0.00 delta=0.11 tow=0 lon=0.00000000 lat=0.00000000 h=0.0 n=0.00 e=0.00 d=0.00 sol=0 age=5.98

10:33:15.305 -> 0:0:10 ctlDur=0.02 op=0 freem=81831 sp=2 bat=19.31(3.30) chg=0.15(0.04) tg=0.00,0.00 x=0.02 y=0.00 delta=0.11 tow=0 lon=0.00000000 lat=0.00000000 h=0.0 n=0.00 e=0.00 d=0.00 sol=0 age=10.99

Die rot markierte Warnung kann ich überhaupt nicht deuten , vielleicht weiß von euch jemand was diese zu bedeuten hat.
Mache ich einen Odemetrietest mit AT+E passiert erstmal nichts aber wenn ich mal kurz die Spannung (24V) wegnehme und zuschalte Läut der Motor zehn Umdrehungen und ich sehe die Ticks .
Ein weiters Problem ist das der rechte Motor verkehrt rum dreht egal was ich in der config.h
(#define MOTOR_RIGHT_SWAP_DIRECTION 1 // uncomment to swap right motor direction)einstelle.
Ich hoffe es hat jemand ein paar Tipps für mich.

Dank Waage
Hello,

for the direction, please check the voltage on the Z/F pin of the BLDC. You should have 5V in one direction and 0V in the other.
I had a issue with a version of BLDC, it was not 0V, I had to change one resistor on the BLDC board (330 ohm to 10K) to allow to drive to 0

Good luck
 
Guten Morgen
Ich habe schon ein wenig getestet. Rechts- und Linkslauf funktioniert bei beiden Motoren einwandfrei.
Als nächstes habe ich von der HV-Seite ohne Pegelwandler am Adapterboard eingespeist. Und siehe da wenn ich am rechten Motor einspeise bewegt sich der linke Motor mit, andersrum nicht . Die Treiberplatinen habe ich schon mehrfach logisch getauscht beziehungsweise gewechselt, es hat sich nicht geändert. Es sieht so aus als ob ich über die 24V-Seite eine Verbindung bekomme .
Waage
 
Ps. Habe eine simple elektrische Schnitthöhenverstellung mit Servo und Schaltbaudenzug und ESP32 für den 3D Rasenschnitt realisiert.
Hall Bumper (Hallsensor und Magneten) im schwimmenden Gehäuse super wartungsfrei und bau und programmiere grad Neopixel Scheinwerfer, Audi Blinker Rücklicht, Bremslicht usw. sieht schon sehr gut aus.
Die Verknüpfung mit Sunary (über Arduino Json) für Neopixel Lichteffekte für Fix, Float , Obstable usw. werde ich anschließend machen. Dauert halt, da alles ohne Unterbrechung des Prozessors erfolgen soll (millis) und ich nicht die Erfahrung von Alexander habe und seinen Code auch immer erst verstehen muss.
@Hartmut Es wäre schön wenn du uns daran teilhaben lassen könntest, hört sich auf alle Fälle sehr interessant an (neuer Thread)
Gerade die Zustandserkennung (FIX, FLOAT usw.) ohne App per LED ist total super.
Funktioniert bei dir der Hallsensor? Reagiert der Mover schon auf Anschläge von links - rechts - vorne - hinten dementsprechend?
Ein schwimmendes Gehäuse ist wirklich das, was dem Ardumover fehlt.

Sorry und weiter hier im Thema ... es geht ja um brushless ....
 
Hallo Manu27
Ich habe an Z/F in einer Richtung 0,86V (GND-Z/F) und in der anderen Richtung 5,3V(5V-Z/F).Welchen Wiederstand müsste ich wechseln um auf 0V zu kommen. Langsam weiß ich nicht mehr was ich noch machen kann.
Danke Waage
 
Brushless geht auch so:
azuritBer mit TMC2208 Stepper driver und Nema 17 Getriebemotor (4x) auf einer einzigen Platine. Zwar gibt es so ungefähr 6347 Probleme zu lösen, aber die Bauteile sind alle am Markt verfügbar !
Wünsche Euch weiterhin viel Erfolg mit den "echten" Brushless-Antrieben.
Gruß Fürst Ruprecht
 

Anhänge

  • IMG_6777.jpg
    IMG_6777.jpg
    2 MB · Aufrufe: 54
Guten Abend

Möchte euch nur mitteilen das ich erste Erfolge mit den Antriebsmotoren habe. Die laufen jetzt vor-und rückwärts und lassen sich über die App mit dem Steuerkreuz steuern. Es kommt mir noch etwas träge vor aber mal sehen an was das noch liegt. Ich habe noch folgendes gemacht was zum jetzigen Stand geführt hat: je einen Pullup Widerstand von EL und PWN (wie im orginalen Adapterboard) und ein Pulldown von Z/F, alle Widerstände haben 1k Ohm. Und in der AmRobotDriver.cpp und pinman.cpp die empfohlenen Änderungen von Hartmut wobei der Wert momentan auf 3 steht. Besten Dank nochmal Hartmut und Manu27 für die Tipps. Ich hoffe das das mit den Widerständen so einigermaßen passt und kein großer Unsinn ist.

Bin für jeden Tipp dankbar Waage
 
Ja die Widerstände gehen. Ich nehme immer 4k7. Ist aber ok. Nun die Tiks der Odemetrie richtig einstellen. AT+E in der Konsole und solange ändern bis genau es 10 Radumdrehungen sind. Ein Klebestreifen am Rad hilft da wirklich. Dann das Timing im ESP32 noch anpassen, das die Motoren etwas flippiger laufen.
 
Hallo Manu27
Ich habe an Z/F in einer Richtung 0,86V (GND-Z/F) und in der anderen Richtung 5,3V(5V-Z/F).Welchen Wiederstand müsste ich wechseln um auf 0V zu kommen. Langsam weiß ich nicht mehr was ich noch machen kann.
Danke Waage
Hello,
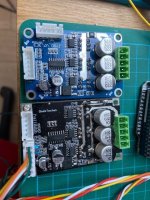
it depends on the version of the BLDC, for example the V7.3 (blue pcb), it is ok, no need to change.
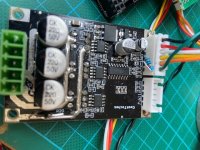
But on the other, (no don't know the version) in black PCB , we can the 10K resistor

But double check with a tester what resistor it is on your pcb and the value. It was a 330 ohms on the black pcb


bldc2.jpgbldc1.jpg
 
Ich zieh das mal hier rüber, da dieses Freischalten von Beiträgen von Moderatoren die Diskussion im Ursprungsfaden unnötig erschwert.

Bevor ich zum Telefonhörer greife, frage ich hier im Thread vorsichtig an. Gibt es Neuigkeiten aus dem Team?
Morgen sind weitere zwei Wochen verstrichen, seit der letzten Info. Sind die Lieferungen durch den Zoll? Gibt es einen Auslieferungstermin?

Ich würde mich über Informationen freuen.

Vielen Dank und viele Grüße
Oliver

Da wieder ein Tag und eine selbst angegebene Frist komplett ohne Rückmeldung verstrichen ist, hast heute versucht da anzurufen @Weitenbummler?
Sonst versuch ich da Donnerstag anzurufen.
Meine Geduld ist langsam wirklich am Ende...
 
Ja, ich habe angerufen:
  • Die produzierten Platinen durchlaufen letzte Tests, die wohl bis morgen abgeschlossen werden sollen.
  • Ein Teil der Platinen werden aktuell händisch mit ICs versorgt.
  • Die Auslieferung soll kommende Woche anlaufen.
  • Es werden wohl zwei verschiedene Versionen Treiber ausgeliefert.
  • Es sind Anpassungen an der Software hinsichtlich der Konfiguration erforderlich, dazu muss die letzte Software heruntergeladen werden. Zu den notwendigen Anpassungen an der Konfiguration sollen noch Informationen veröffentlicht werden.
Alle Angaben ohne Gewähr. Ich bin weder Teil des Teams, noch habe ich gefragt, ob ich die Informationen publizieren darf. Nagelt mich bitte nicht an meinen Formulierungen fest.

Ich würde mich auch hier darüber freuen, wenn meine Ausführungen bestätigt und/oder ggf. korrigiert werden könnten.
 
Ich weiß leider aktuell weniger wie Weitenbummler, somit wird das schon passen. Das mit den Treiberplatinen hat Markus gestern Abend kurz geschrieben, ich hoffe das alles funktioniert und ihr die bald bekommt.
 
so heute hat es meinen Mähmotortreiber auch erwischt. Gerade mal 20min hat er etwa insgesamt damit gemäht :-(
Der Rover ist mit "no map rout" auf einem Testbereich stehen geblieben, danach ging der Mähmotor nicht mehr.
Sicherung der Treiberplatine ist in Ordnung.
Die Kurzschlussplatine hatte ich verwendet, auch der Not-Aus ist wie empfohlen direkt zwischen Batterie und PCP.
Hatte zuvor schon unzählige Male den Mähmotor mit der App gestartet und hergestoppt. Sehr seltsam das ganze.
Jetzt hab ich den schon vorbereiteten JYQD Treiber eingebaut, hoffentlich halten die Antriebstreiber durch.
 
Ich habe den Original BL-Mähmotor aus dem Set. Ist das normal, dass dieser im Betrieb leicht rattert oder habe ich einen Motor mit defektem Lager, ... erwischt?
An einer nicht ausreichend gewuchteten Mähscheibe, ... liegt es nicht. Dieses Geräusch habe ich bereits, wenn keine Mähscheibe, nicht einmal der Scheibenhalter montiert ist.
Man spürt eine minimale Vibration noch auf dem gedruckten Adapter, der das Maß des BL-Motors auf das des brushed Motors anpasst, aber keinerlei Vibration mehr am Mäher oder Halter, also nach der Gummipufferung.
Man sieht auch nicht direkt, dass er unrund laufen würde.

Ich habe ihn momentan sicherheitshalber auf MAX_MOW_RPM 180 begrenzt und lasse ihn hierfür über die reine Mähmotoreinschaltung der App laufen.

Mich interessiert einfach mal, ob diese leichte Vibration und das Geräusch normal für diesen Motor ist oder ob ich mir da Gedanken machen sollte und aufpassen muss.
 
Ja, ich habe angerufen:
  • Die produzierten Platinen durchlaufen letzte Tests, die wohl bis morgen abgeschlossen werden sollen.
  • Ein Teil der Platinen werden aktuell händisch mit ICs versorgt.
  • Die Auslieferung soll kommende Woche anlaufen.
  • Es werden wohl zwei verschiedene Versionen Treiber ausgeliefert.
  • Es sind Anpassungen an der Software hinsichtlich der Konfiguration erforderlich, dazu muss die letzte Software heruntergeladen werden. Zu den notwendigen Anpassungen an der Konfiguration sollen noch Informationen veröffentlicht werden.
Alle Angaben ohne Gewähr. Ich bin weder Teil des Teams, noch habe ich gefragt, ob ich die Informationen publizieren darf. Nagelt mich bitte nicht an meinen Formulierungen fest.

Ich würde mich auch hier darüber freuen, wenn meine Ausführungen bestätigt und/oder ggf. korrigiert werden könnten.
Hast du mittlerweile was bekommen?
Ist ja schon wieder lockere 2 Wochen her und eine Äußerung von Offizieller Seite gibts bis heute wieder nicht…
 
Ist für die Treiber (neue Version?) eine Anpassung an der Software nötig bzw. spezielle Parameter für die Motor Steuerung?
War doch vor Wochen hier glaube die Rede von?
 
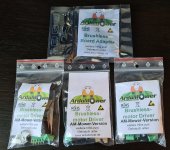
Heute ist das Paket angekommen, sehe ich das richtig dass das die ganz "nomalen" Driver sind und ich einfach die aktuelle config.h mit Brushless Settings nutzen kann? Sind ja 3x die gleichen Treiber, nur mit verschiedenen Klemmen für Antrieb/Mower? Oder haben die Platinen verschiedene Programmierungen drauf?

@markus
Danke für die Lieferung. :)
 

Anhänge

  • 20220419_102400.jpg
    20220419_102400.jpg
    3,2 MB · Aufrufe: 26
Anhand der Tüte sieht man nicht so richtig was Du erhalten hast. Der Treiber wo andere Klemmen und einen größeren Kondensator hat, der ist für den Mähmotor.
 
Ist für die Treiber (neue Version?) eine Anpassung an der Software nötig bzw. spezielle Parameter für die Motor Steuerung?
War doch vor Wochen hier glaube die Rede von?
Hier hätte ich auch mehr Infos erwartet. Im Telefonat war noch von Anpassungen an der Software die Rede.

Ich habe nach Erhalt der Nachlieferung keinerlei Informationen gefunden, nicht im Shop, nicht im Wiki und auf Github gibt es auch keine neue Sunray-Version.
Ich gehe jetzt erst einmal davon aus, dass die Treiber mit der Sunray 1.0.230 laufen.
 
Ich habe mal nachgefragt im Team. Vermutlich war das mit der Anpassung der Software auf die Programmierung des Treibers bezogen. Welcher Chip wurde jetzt verbaut?
 
Oben