my ArduMower, we call him Rüdiger ;-)

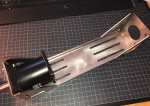
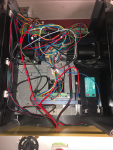
Und hier noch ein paar Detailfotos des Versuchsaufbau.
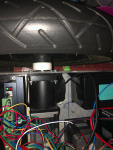
Einmal das Innenlebenderzeit ohne Controller-Board am oberen Bildrand.
Die grünen Stecker oben sind die 2 Brushless Controller für die Fahrmotoren. Darunter die Motoren mit Getriebe. In der Bildmitte ist der Messermotor und der BL Controller. Rechts daneben der Akku (9000mAh). Es wäre dann auch noch platz für einen 2. Akku auf der linken seite, für ca. 4h Mähzeit bei sehr großen Flächen.
1599683932124.png

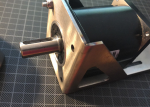
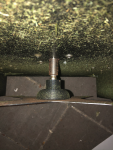
Hier ein Detailbild der Motorachse:
1599684327739.png
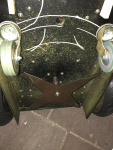
Und die unterseite mit dem Messer und dem Messerhalter
1599684429155.png
1599684452583.png
 
Die nächste Verbesserung ist jetzt auch in der Produktion.
Wenn ihr im vorherigen Beitrag mal im erste die Motoren/Getriebe anseht, könnt ihr erkennen das ich normale Motorhalterungen nutze. Die passen aber nicht, da das Gerieben etwas größer ist. Ich habe da einen 3D Druck Adapter gebastelt, das ist aber nicht optimal.
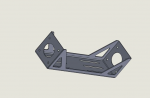
Jetzt gibt es eine passende Achse die als eine Baugruppe montiert werden kann.
1599757018434.png
 
Ist das ganze Teil aus Plastik? Wäre es nicht einfacher, die Löcher in die Seitenwände zu bohren und da die Motoren festzuschrauben?
 
Hallo @roland ;
nein, das wird aus 2mm Edelstahl, mit verschweißten Nähten, also ordentlich stabil. Plastik oder nur die Seitenwände bohren ist m.E. nicht haltbar genug. Der Mower muß ja schon einige Stöße einstecken. Und die Getriebe entwickeln ja auch ordentlich kraft. Mein Chassis ist dann die Achse auf einer 4 oder 5mm GFK Platte. Die Seitenwände sind aus aus 2mm GFK, die müssen dann ja nichts mehr halten.
Beim Versuchsaufbau habe ich normale Nema23 Halterungen genutzt, wie unten, Aber da ist das große Loch nur 38 mm und der Flansch des Getriebes ist 40mm.
Falls Du Interesse an solcher Halterung hast, habe meinem Metaller gefragt, der kann auch kleinserien ;)


1599768321057.png
 
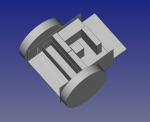
Ich bin nicht der "CAD Gott" aber hier mal eine "Blockgrafik" wie das Chassis aussieht. Die Bodenplatte ist 300mmbreit, wie auch die Achse. Der Staub & Wasserdichte Bereich für Elektronik inkl. Motoren und BL Controller ist dann 400mm (wie auch die Seitenwand). Damit habe ich dann ca. 105mm Platz hinten für die Elektronik und die Bedienelemente auf der Rückwand. Je nach Bumper (da habe ich noch immer kein durchdachtes Konzept) wird die Länge bei gut 45 – 50 cm liegen.
Dafür dass das Chassis dann platz für 2 Akkus mit 4-5 Std. Mähzeit hat ist das dann doch recht kompakt.

1599769579348.png
 
Ich versuche gerade alles im original Chassis unterzubringen. Da ich aber mit dem Lenkrad vorweg fahren möchte gefällt mir das nicht so, so dass ich ggf. auch ein neues Chassis bauen werden.
Du kannst mir ja mal sagen ,was die Achse kosten würde. Wir haben ja nun immerhin die gleichen Motoren und Getriebe. Da muss man das Rad ja nicht ständig neu erfinden.

Bezüglich deiner 2 Akkus: Hier gab es schon diverse Diskussionen. Ich habe zwei original Akkus und diese jeweils mit BMS ausgestattet und dann parallel geschaltet. Das ist sehr ungünstig wie ich gelernt habe. Ich vermute dein Akku hat auch ein BMS. Ein zweiter hätte auch ein BMS. Dann hättest du die gleiche Situation wie ich. Deshalb habe ich mir für den neuen Mower eien 10200mAh Akku bestellt: https://www.batteryupgrade.de/shopBrowser.php?assortmentProductId=77464674&shopGroupId=13363453

Bezüglich des Bumpers gibt es für mich nur eine vernünftige Lösung und das ist ein frei schwingendes Gehäuse. Aktuell habe ich um meine Hindernisse im Garten keinen Perimeter gelegt. Daher erkenne ich ein Hinderniss mit den Ultraschallsensoren, fahre dann sehr langsam dagegen bis der Druckwellenschlauch auslöst und kehre dann um. Zusätzlich schwingt das Chassis auch noch, was durch einen Hall Sensor erkannt wird. Hier mein aktuelles Chassis. Das läuft nun mittlerweile seit drei Jahren. Wenn du möchtest kannst du ja mal die Bilder durchklicken.
 
Das ist auch der Akku Typ, den ich im Mower habe. Meiner hat auch um die 10Ah. Ich denke mal das sollte reichen, aber der Platz wäre da wenn es nicht reicht.
Ich starte erstmal mit einem Akku. Ja, ich bin auch auf dem Trip das ges. Gehäuse schwimmend zu lagern und als Bumper zu nutzen. Im Winter werde ich mal eine GFK Form bauen um das Gehäuse mit GFK auszuformen. Scheinst Du ja auch zu nutzen. Habe da schon aufgrund Modell Heli Hobby schon das eine oder andere gemacht. Wen man in der Form laminiert bekommt man dann auch eine ansprechende Oberfläche hin und kann gleich in der Form lackieren.
Wg. der Achse, ja, er rechnet mal was das Lasern, biegen und schweißen so kostet. Er baut jetzt mal ein erstes Muster.
Aber dein Mower ist ja vom Grundaufbau meinem sehr ähnlich. Nur scheinst du den Mähmotor zwischen 2 Rohren gehängt zu haben. Das hatte ich auch erst gedacht und wollten den Mähmotor pendeln lagern. War mir dann aber doch zu aufwändig und hätte sich bei unseren flachen Rasen nicht gelohnt. Mit der GFK Platte hat man einen glatten Boden, wo der Grasschnitt nicht so dran klebt. Der beleibt relativ sauber beim mähen. Und es ist ein einfach zu bauendes Chassis.
 
So liebe Community;
ich hatte ja versprochen dass ich mal einige Daten zu meiner Mower Variante zusammenschreibe.
Hier mal die Technische Spezifikationen, die ich erwarte oder besser erhoffe.

Antrieb:

Motorleistung max. 63W pro Antriebsrad / 126W gesamt
Motordrehzahl max. 3.000rpm
Getriebe: 100:1
Drehzahl des Antriebsrades: 30 rpm
Raddurchmesser 295mm oder 310mm
Geschwindigkeit, max. 1,75km/h

Mähmotor:

Motorleistung 63W, 125W oder 188W meine Wahl ist die 125W Version
Messer, Sternmesser mit 295mm Durchmesser ( 350 mm sind auch möglich)
Motor- / Messerdrehzahl max. 3.000rpm

Akku:

Spannung 25,2V (vollgeladen 29,2V)
Kapazitäten von ab 6.900 – ca.10.200 mAh verfügbar. Verbaut ist eine 9.000mAh Variante.
Der Einsatz von 2 Akkus ist möglich.
Mähzeit ca. 2h pro Akku (9.000mAh)

Zu erwartende Mähleistung (theoretisch):

Mähzeit : 2h
Messer: 295mm
Gemähte Fläche: max. 1.032 qm

Mähzeit : 2h
Messer: 350mm
Gemähte Fläche: max. 1.225 qm

Aufgrund dieser Zahlen habe ich mich für das kleinere Messer entschieden. Die Gründe sind wie folgt:
1. Der Mower wird ca. 7-10cm kürzer und ist damit vermutlich etwas wendiger.
2. Ich kann die Seitenteile nach unten verlängern und diese als Messerschutz nutzen und gleichzeitig den Rasenschnitt unter dem Mower halten.
3. Die ca. 20% höhere Mähleistung benötigt auch eine höhere Mähmotorleistung und damit eine geringere Akkulaufzeit. Sodass zu erwarten ist ,dass das kleine Blatt durch eine längere Akkulaufzeit diese Differenz fast ausgleicht.

Da auch die derzeitige Begrenzungsdraht Konfiguration nur ein Zwischenschritt zur GPS Variante ist, wird die effektive Mehrleistung nochmal deutlich gesteigert, sodass ich erwarte dass der Mower unseren Rasen mit 2-3 Akkuladungen einmal kompl. gemäht hat. Unser derzeitiger Mower braucht dazu 7-10 Ladungen.

Gerne dürft ihr auch meine Annahmen mal kommentieren, ob ich da richtig lieg.
 
....gestern gezeichnet, heute frei Haus geliefert. Das ist Service :)
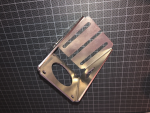
Besser als ich erwartet habe, die Ecken sind veschweißt und geschliffen. Eigentlich zu schade um es nicht sichtbar in der Kiste zu verbauen :)
Hier mal Bilder von der Getriebehalterung.
1599845895779.png
1599845921393.png
 
Super Arbeit. Und so schnell.
Wie sieht es aus mit deinem BLDC Board funktioniert es? Die Lösung mit den FlipFlops finde ich gut. Die Diode bei den ASC712 sehe ich als unnötig an. Das Board gibt sowieso VCC/2 als 0A aus. Ich habe die kurzen Taktsignale softwaretechnisch gelöst, aber mit den Flipflops muss ich kann ich die Debounce Konfiguration wieder rein nehmen und den Widerstand erhöhen. Ich hatte festgestellt, dass das die maximale Breite des Speedsignals bei einem Widerstand von 560Ohm erreicht ist. Allerdings habe ich auch einen BLD300B BLDC Controller für den Mowmotor. Der verhält sich anders. Damit wird der Encodertick halbiert. Aber das ist nicht so wild, da der Motor sowieso mit voller Drehzahl läuft. Man denkt man macht es gut, aber es gibt immer Leute die andere Ideen haben wo ich sehe ich kann meine Arbeit verbessern. Daher bin ich immer interessiert, wie andere Leute Sachen umsetzen, so dass ich meinen Mower optimieren kann. Aus meiner Sicht machst du super Arbeit und keine halben Sachen. Ok, bis auf die Verwendung der nicht wassergeschützten Sonarsenoren:LOL:

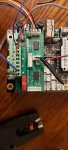
Hier meine neue Schaltung - Handgelötet (allerdings stimmen die Widerstände noch nicht)

Wenn ich mich deiner Konfiguration annähre benötige ich nur noch einen 74HCT541 und wenn ich dann den 74HCT541D in einen 74HCT541PW,118 umwandel, spare ich noch Platz.

Anbei mal Bilder von meiner aktuelle Platine,


20200911_211432.jpg

20200911_211502.jpg
 
Zuletzt bearbeitet:
Hallo @roland
dein Board sieht auch gut aus. Du hast da noch 'ne Sicherung drauf gepackt. Bei mir kommt die in die Zuleitung, da mein Board ja deutlich kleiner ist.
Ja, mein Board läuft auch. Bin gerade dabei es wieder einzubauen um am WE Testfahrten zu machen. Mein Ansatz mit der HW ist möglichst wenig an der SW zu ändern wenn ich es mit der HW machen kann, was mit dem FlipFlop gut klappt. Nur die Stromsensoren bedürfen einer Anpassung in der SW.
Ja, die Diode am ACS712 ist nicht zwingend notwendig, da der Sensor sicher nicht auf 10A mit gut 4 V reagiert, denn der Due hat ja nur einen Bereich von 3,3V. Es ist lt. Datenblatt die sichere Lösung. Und ich muß die Dioden ja nicht selbst löten 😊
Bei deiner neuen Schaltung sehe ich ja auch meine FlipFlops 😊 . Den Enable Signalen würde ich noch einen Inverter spendieren. Dann brauchst Du die Signale nicht in der SW zu tauschen. Oder sind deine Controller im Gegensatz zu den 8015A High-Aktiv?
 
Softwaretechnisch habe ich zwei unterschiedliche Kompilierungszweige. Einen für die default Motoren und einen für die BLDC Motoren. So kann ich ich die Software auf meinem alten Mower und dem neuen laufen lassen und bleibe mit den original Motoren kompatible.

C++:
// MC33926 motor driver
// Check http://forum.pololu.com/viewtopic.php?f=15&t=5272#p25031 for explanations.
//(8-bit PWM=255, 10-bit PWM=1023)
// IN1 PinPWM         IN2 PinDir
// PWM                L     Forward
// nPWM               H     Reverse


#include <Arduino.h>
#include "hardware.h"
#include  "errorhandler.h"
#include "config.h"


#if (CONF_USE_BLDC_DRIVER == true)

MC33926Wheels::MC33926Wheels(CRotaryEncoder& _encoder1, CRotaryEncoder& _encoder2) : encoder1(_encoder1), encoder2(_encoder2) {
    m_power1 = 999;
    m_power2 = 999;
}

MC33926Wheels::~MC33926Wheels() {

}

/*!
Sets the power of the specified motor.
\param motor The motor number, 1 or 2.
\param power The power, between -255 and 255.
*/
void MC33926Wheels::motor(byte motor, int power) {

    //clamp to[-255, 255]
    power = power > 255 ? 255 : power;
    power = power < -255 ? -255 : power;


    doMotorEnable = LOW;


    if (motor == 1) {
        if (m_power1 == power) return;
        m_power1 = power;

        //power = (power * 51) / 80;

        if (power < 0) {
            doMotorLeftDir = HIGH;
            pwmMotorLeft.write(-power);
            encoder1.directionIsBackward();
        }
        else {
            doMotorLeftDir = LOW;
            pwmMotorLeft.write(power);
            encoder1.directionIsForward();
        }
    }
    else if (motor == 2) {
        if (m_power2 == power) return;
        m_power2 = power;

        //power = (power * 51) / 80;

        if (power < 0) {
            doMotorRightDir = LOW;
            pwmMotorRight.write(-power);
            encoder2.directionIsBackward();
        }
        else {
            doMotorRightDir = HIGH;
            pwmMotorRight.write(power);
            encoder2.directionIsForward();
        }

    }
}


void MC33926Wheels::resetFault(bool force) {
    if (diMotorLeftFault == LOW || force) {
        doMotorEnable = HIGH;
        delay(1);
        doMotorEnable = LOW;
        errorHandler.setInfo(F("Reset motor left fault BLDC\r\n"));
    }
    if (diMotorRightFault == LOW || force) {
        doMotorEnable = HIGH;
        delay(1);
        doMotorEnable = LOW;
        errorHandler.setInfo(F("Reset motor right fault BLDC\r\n"));
    }
}


MC33926Mow::MC33926Mow() {
    m_power = 999;
}

MC33926Mow::~MC33926Mow() {
}


void MC33926Mow::motor(byte motor, int power) {

    //clamp to[-255, 255]
    power = power > 255 ? 255 : power;
    power = power < -255 ? -255 : power;


    if (m_power == power) return;
    m_power = power;

    doMotorMowEnable = LOW;

    //power = (power * 51) / 80;

    if (motor == 1) {
        if (power < 0) {
            doMotorMowDir = HIGH;
            pwmMotorMowPWM.write(-power);
        }
        else {
            doMotorMowDir = LOW;
            pwmMotorMowPWM.write(power);
        }
    }

}


void MC33926Mow::resetFault(bool force) {
    if (diMotorMowFault == LOW || force) {
        doMotorMowEnable = HIGH;
        delay(1);
        doMotorMowEnable = LOW;
        errorHandler.setInfo(F("Reset motor mow fault BLDC\r\n"));
    }
}

#endif /* (CONF_USE_BLDC_DRIVER == true) */


#if (CONF_USE_BLDC_DRIVER == false)

//############################################################################
// DC brushed ardumower motors
//############################################################################


MC33926Wheels::MC33926Wheels(CRotaryEncoder& _encoder1, CRotaryEncoder& _encoder2) : encoder1(_encoder1), encoder2(_encoder2) {
    m_power1 = 999;
    m_power2 = 999;
}

MC33926Wheels::~MC33926Wheels() {

}


//Sets the power of the specified motor.
//\param motor The motor number, 1 or 2.
//\param power The power, between -255 and 255.

void MC33926Wheels::motor(byte motor, int power) {

    //clamp to[-255, 255]
    power = power > 255 ? 255 : power;
    power = power < -255 ? -255 : power;

    if (motor == 1) {
        if (m_power1 == power) return;
        m_power1 = power;

        //power = (power * 51) / 80;

        if (power < 0) {
            doMotorLeftDir = HIGH;
            pwmMotorLeft.write(255 - ((byte)abs(power)));
            encoder1.directionIsBackward();
        }
        else {
            doMotorLeftDir = LOW;
            pwmMotorLeft.write((byte)power);
            encoder1.directionIsForward();
        }
    }
    else if (motor == 2) {
        if (m_power2 == power) return;
        m_power2 = power;

        //power = (power * 51) / 80;

        if (power < 0) {
            doMotorRightDir = HIGH;
            pwmMotorRight.write(255 - ((byte)abs(power)));
            encoder2.directionIsBackward();
        }
        else {
            doMotorRightDir = LOW;
            pwmMotorRight.write((byte)power);
            encoder2.directionIsForward();
        }

    }
}


void MC33926Wheels::resetFault(bool force) {
    if (diMotorLeftFault == LOW || force) {
        doMotorEnable = LOW;
        delay(1);
        doMotorEnable = HIGH;
        errorHandler.setInfo(F("Reset motor left fault\r\n"));
    }
    if (diMotorRightFault == LOW || force) {
        doMotorEnable = LOW;
        delay(1);
        doMotorEnable = HIGH;
        errorHandler.setInfo(F("Reset motor right fault\r\n"));
    }
}


MC33926Mow::MC33926Mow() {
    m_power = 999;
}

MC33926Mow::~MC33926Mow() {
}


void MC33926Mow::motor(byte motor, int power) {

    //clamp to[-255, 255]
    power = power > 255 ? 255 : power;
    power = power < -255 ? -255 : power;


    if (m_power == power) return;
    m_power = power;

    //power = (power * 51) / 80;

    if (motor == 1) {
        if (power < 0) {
            doMotorMowDir = HIGH;
            pwmMotorMowPWM.write(255 - ((byte)abs(power)));
        }
        else {
            doMotorMowDir = LOW;
            pwmMotorMowPWM.write((byte)power);
        }
    }

}


void MC33926Mow::resetFault(bool force) {
    if (diMotorMowFault == LOW || force) {
        doMotorMowEnable = LOW;
        delay(1);
        doMotorMowEnable = HIGH;
        errorHandler.setInfo(F("Reset motor mow fault\r\n"));
    }
}

#endif /*(CONF_USE_BLDC_DRIVER == false)*/
 
Hallo;
einen kurzen Update zu den Testfahrten, leider ohne Video, da die Kamera gesponnen hat.
Also, die BL Driver funktionieren. Der Mower hält im Odometrie Modus, ohne IMU die Spur und zieht seine geraden Bahnen.
Auch im man. Mode über Bluetooth ist alles super.
Auch laufen die Motoren jetzt runder, da das PWM Signal jetzt sauber vom Controller verstanden wird.
Der Mower ist deutlich schneller und viel agiler geworden, was eigentlich ein Video zeigen sollte.
Aber das kann ich in den nächsten Tagen nachholen.
Aber soweit bin ich jetzt mit dem Mower sehr zufrieden.
 
Hallo @roland , habe jetzt die Info zum Preis für die Motorhalterung. Sie kostet 48,-€. Zwar teurer als erwartet, aber dennoch seinen Preis wert.
 
Heute hat der Mower seine erste volle Akkuladung mit dem BL-Adapter an einem Stück gemäht.
Wie versprochen habe ich das auch mal im Video festgehalten (siehe Video „myArdumowerPart 4“ im 1. Beitrag auf Seite 1).
Mir vollem Akku und einer Spannung von 29,2V ist der Mower gestartet. Der Mower Motor lief auf voller Leistung, genau wie die Fahrtmotoren. Nach 2 Stunden Mähzeit hatte der Akku noch immer 25,6V. Nach weiteren 30 Min. hat der Akku seine Nennvoltzahl von 25,2V erreicht, aber immer noch weitergearbeitet. Nach 2 Std. und 45Min. hat der Unterspannungsshutz vom Akku noch immer nicht angeschlagen, obwohl die Spannung mit 25 V angezeigt wurde. Habe den Test dann beendet.
Damit ist die Erwartung 2Std. Mähzeit zu erreichen schon mal erreicht. Ich werde jetzt die „Go Home“ Spannung auf 25,6V festlegen und die Abschaltspannung auf 25,3V, dann sollte der Mower ausreichend Saft haben die Ladestation zu erreichen.
Im Video fährt der Mower im Odometrie Modus, ohne Kompass. Die Bahnen, die er zieht, sind ziemlich gerade, besser als ich erwartet hätte,
Was allerding noch eingestellt werden muß, das Umdrehverhalten und die Geschwindigkeit, mit der er dreht. Mit den alten Parametern dreht er viel zu weit und zu schnell.
Auch hat der Test heute gezeigt, dass die Wahl meines Rades, naja eigentlich sind es Slicks, nicht optimal ist. Sie drehen auf dem Rasen gerne mal durch. Ich werde da nochmal die Räder nachbestellen, die mein Nachbar Heiko gefunden hat. Die haben besseres Profil.
Bin echt happy dass das alles so cool funktioniert und das die ges. Konfiguration so stimmig ist.
Auch die Kraft, die der Mower entwickelt hat noch deutlich Reserven für das Mähen am Hang. Das muß ich dann auch mal bei Gelegenheit testen.
Auch könnte ich mir vorstellen, dass beim kontinuierlichen Mähen ein 63W Messermotor auch ausreichen könnte, wenn das Gras nicht zu lang wird. Das könnte dann nochmal die Akkuzeit optimieren.
Also, unser Rüdiger hat noch Potential :)

Hi,

wieso schickst du den Mower schon bei 25,6V heim? Da ist der Akku gerade mal bei NennSpannung und voll im Saft.

Im Azurit Code ist die Go Home Spannung bei 23,7V und die Abschaltspannung bei 21,7V voreingestellt, was gute Werte sind.
23,7V sind beim 7S Akku immerhin noch ca. 3,4V Zellenspannung.

Bei meinen Samsung Zellen ist z.b. die Entladeschlussspannung bei 2,75V angegeben, also noch jede Menge Reserve.
 
Die Werte schienen mir zu niedrich, dachte da wird der Akku ziemlich gestresst wenn die Zelle unter 3,6V geht oder wie sind da seine Erfahrungen in Bezug auf Lebensdauer?
Wenn ich mit deinen Werten Fahre, komme ich ja locke über 3-3,5h Akkulaufzeit.
Danke @lichte für deine Erfahrungen.
 
Die Zellen haben eine Ladeschlussspannung von 4.2V und eine Entladeschlussspannung von 2.5V
Bei einem 7S Akku (der aus dem Shop z.B.) bedeutet das

Ladeschluss bei 29,4V (7*4,2V)
Entladeschluss bei 17,5V (7*2,5V)

Bis auf 17.5V würde ich den Akku auch nicht leerziehen. Zum einen um den Akku nicht immer an die untere Grenze zu bringen und zum anderen weil eine Systemspannung von 17.5V etwas wenig ist (motoren usw). Ein guter unterer Wert sind ~20V
Dein Akku altert eh, nach 300 Ladezyklen hast du nur noch ~70% der Kapazität; nach ~1.000 Zyklen braucht man einen neuen.
Ich habe mal das Datenblatt vom Akku angehängt falls sich jemand für die Daten interessiert.
Es macht überhaupt keinen Sinn sich einen 5Ah Akku zu kaufen und nur ~30% der Kapazität zu nutzen und sich dann einen zweiten kauft weil die Leistung ja nicht ausreicht.
Sinnvoll und gut für den Akku ist auf jedenfall die Investition in ein BMS. Auch wenn ich persönlich von den billigen BMS für unter 10€ nicht viel halte, selbst die sind besser als gar keins und für die Ardumowerzecke ausreichend.
 

Anhänge

  • us18650vtc5-vtc5.pdf
    252,8 KB · Aufrufe: 15
Guten Morgen Bernd,
Wie ist denn die Geräuschentwicklung deiner Fahrmotoren?
Grüße aus der Oberpfalz
Uwe
Hallo @flyfast ;
der Mower ist sehr leise geworden, auf jeden Fall deutlich leiser als mein jetziger Ambrosio L200. In den ersten Videos hört man ihn ja noch recht deutlich, aber mit der abgestimmten Ansteuerung hört man eigentlich nur noch das Messer und Getriebe surren.
Was übrigens auch gut ist, die Gummischürze am Heck. Eigentlich war das nur als Behelf gedacht, aber ich werde das auf jeden Fall übernehmen. Zum einen bleibt dann der Grasschnitt unter dem Mäher aber vor allen werden dadurch die Messergeräusche gedämpft.
 
Zuletzt bearbeitet:
Oben