Hallo Bernd, ich finde der Preis ist OK. Ich habe allerdings gerade das original Chassis umgebaut und würde es erstmal damit probieren ob ich die Komponenten da rein bekomme. By the way, hast du noch ein PCB für die Brushless driver übrig? Man muss ja immer mehrerer abnehmen. Ansonsten würde ich es mir mein neues Design in China bestellen.
Du verwendest einen veralteten Browser. Es ist möglich, dass diese oder andere Websites nicht korrekt angezeigt werden.
Du solltest ein Upgrade durchführen oder einen alternativen Browser verwenden.
Du solltest ein Upgrade durchführen oder einen alternativen Browser verwenden.
my ArduMower, we call him Rüdiger ;-)
- Ersteller BerndS
- Erstellt am
Hallo Roland;
ja, denke ich auch dass die Getriebehalterung ihren Preis wert ist.
Nein, leider habe ich derzeit kein Board über. Aber ich spreche mal mit Markus, ob er die im Shop aufnehmen möchte. Evtl. gibt es ja mehrere die einen Umbau planen und soch ein Board benötigen. Dann könnte ich mal einen Schwung bestellen.
Ich habe auch noch eine andere Version vom Board gebaut. Da warte ich gerade auf die Lieferung. Aber dazu mehr wenn ich es getestet habe.
Hallo Leute;
habe jetzt ein sehr ausführliches Gespräch mit Markus gehabt, der meinem Weg doch recht aufgeschlossen ist.
Auf der anderen Seite ist er auch gerade daran Brushless Motoren zu testen die ohne großen Aufwand in das existierende Gehäuse passen.
Von daher sind wir gemeinsam übereingekommen das es keinen Sinn macht meine Version im Shop aufzunehmen und es als „offizielle“ Entwicklung weiterzuführen.
Auch kann ich keinem empfehlen seinen existierenden Ardumower jetzt schon auf die NEMA Version umzubauen. Ihr sollte die Tests von Markus abwarten.
Daher bleibt es mein privates Mover Projekt.
Aber, Markus hat auch kein Problem damit wenn der eine oder andere mein Konzept nachbauen will und das ich euch dabei mit der HW, die ich dafür entwickelt habe unterstütze.
Von daher werde ich weiter berichten was ich mache, aber wie gesagt die HW wird als DIY Bastelprojekt geführt und nicht als „offizielle“ Adrumower Version.
Wer dazu fragen hat und trotzdem die Version nachbauen möchte (auf eigenes Risiko und ohne jedwede Garantie oder Haftung) darf mich gerne ansprechen.
Danke @markus für das nette und ausführliche Gespräch.
Das hört sich doch auch gut en wenn es irgendwann die
Brushless Motoren "
offiziell" bei Markus im Shop gibt. Dann wird ja Steuerung usw. auch ausgiebig getestet sein.
Die Werte schienen mir zu niedrich, dachte da wird der Akku ziemlich gestresst wenn die Zelle unter 3,6V geht oder wie sind da seine Erfahrungen in Bezug auf Lebensdauer?
Wenn ich mit deinen Werten Fahre, komme ich ja locke über 3-3,5h Akkulaufzeit.
Danke @lichte für deine Erfahrungen.
Du wirst sehen dass sich die Akkulaufzeit noch mehr erhöht. Die Spannung sinkt bein Entladen anfangs sehr stark, fällt später aber langsamer.
Nur auf Nennspannung zu entladen macht keinen Sinn, weil du, wie von holunder geschrieben, nur 30% (oder noch weniger) des Akkus nutzt.
Ladezyklen wirken sich auf die Lebensdauer des Akkus aus. D.h. wenn du statt den 30% z.b. 60% nutzt hält der Akku doppelt so lange.
...
Dort kann man alles an-flanschen was einem gefällt. 2, 3, 4 Mähmotoren, Schneeschild/Bürste, Werbefigur, Streu/Dünger Verteile, Ein Benzin Mäher rein hängen?
.....
Ich möchte diesen Thread nicht verwässern, aber auf sowas warte ich. Mein Viking Benzinmäher oder Einhell Aukkumäher einhängen und mit der GPS Variante "spielen"... das wärs für mich!
Hallo Uwe;Guten Morgen Bernd,
Wie ist denn die Geräuschentwicklung deiner Fahrmotoren?
Grüße aus der Oberpfalz
Uwe
habe heute mal versucht die Mähgeräusche zu messen, mit einer Dezibel App auf dem Handy.
Aber einen vernünftigen Messwert bekomme ich nicht. Die Nebengeräusche zeigt die App 55-60 dB an, egal ob der Mower 1-2m entfernt ist oder über 10m.
Von daher denke, vermute oder hoffe ich mal die Mähgeräusche sind unter 55dB. Aber wie gesagt ich kann es so im Garten nicht messen.
Was ich zwischenzeitlich sagen kann, der Mower hat derzeit ein Gewicht von 14kg. Ich schätze dann mal, wenn das Gehäuse drauf ist liegt er bei ca 16 kg.
Denke mal für die Akkulaufzeit und die Kraft der Motoren ist das eine ganz akzeptable Gewichtsklasse.
Ich bin begeistert, dieser Beitrag hat zwischenzeitlich über 2.000 Aufrufe. Das haut mich um.
Von daher scheine ich ja mit meiner BL Variante das Interesse geweckt zu haben.
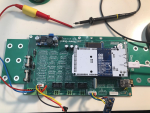
Im vorherigen Beitrag habe ich euch ja mein Brushless Board gezeigt, das im Grundaufbau dem V13 Board entspricht, bis auf den Motordriver und den Leistungsteil / Motorentstörung.
Auch habe ich z.B. die Resetschaltung durch einen „Reset-Controller“ ersetzt, der auch eine Watchdog Funtion hat, die über einen der Reservepins getriggert werden kann.
Das Board hat auch einen Steckplatz für ein kleines OLED Display um evtl. mal die Betriebszustände anzuzeigen (noch nicht in der SW implementiert), anstatt der LEDs.
Und es hat auch noch ein zus. Sicherheitsfeatur durch die Brake Funktion der BL Controller. Die Bremse kann per HW Signal oder durch die SW gesetzt werden bzw. wird bei einem Rest gesetzt um das Anlaufen der Motoren in jedem Fall zu verhindern.
Was hättet ihr noch für Ideen / Wünsche an das Board, die heute fehlen, was sollte eine überarbeitete Version noch an HW Funktionen haben?
Schreibt doch mal eure Ideen und Vorschläge.
Der Aufbau deines Bords sieht wesentlich einfacher und unkomplizierter aus wie das Standard-PCB V1.3.
Auf alle Fälle Hut ab.
Display ist eine feine Sache, ich finde es nervig wenn man für jede Aktion immer sein Smartphone rauskramen muss obwohl ich z.B. direkt neben dem Mover stehe.
An HW Funktionen wäre bestimmt noch eine kleine Tastatur zum Starten etc. schön.
Auf alle Fälle Hut ab.
Display ist eine feine Sache, ich finde es nervig wenn man für jede Aktion immer sein Smartphone rauskramen muss obwohl ich z.B. direkt neben dem Mover stehe.
An HW Funktionen wäre bestimmt noch eine kleine Tastatur zum Starten etc. schön.
Zuletzt bearbeitet:

holunder
Active member
- Das Board entsprechend dimensioniert das man problemlos 3 Mähmotoren anschließen kann
- Nutzbare (belastbare) Ausgänge in 5V, 9V, 12V, 24V zur Ansteuerung von Lüfter, Warnleuchte, Relais usw (idealerweise separiert nach Betriebszustand (Mower im Mähbetrieb oder Mower im Standby)
- Die Platinenflügel Charge + & - so ausführen das sie abgetrennt werden können oder weg lassen und über zusätzlichen Steckerkontakt lösen (ob man das Kabel nun an die Platine schraubt oder Stecker ist von der Funktion egal; spart aber Platz)
Ja, man kann dem Board die "Ohren" absägen. Ich habe das so gemacht dass das Board kompl. 29,5cm breit ist (für meinen Mover) aber auch auf die Länge des V13 Board abgesägt werden kann (innere Ladebohrungen) bzw. die Ladelaschen auch kompl. abgesägt werden können um es für mini Rover zu nutzen. In dem Fall ist das Board dann nur 20,5cm lang und 12cm hoch.Die Platinenflügel Charge + & - so ausführen das sie abgetrennt werden können
Es hat übrigens auch einen Steckplatz für einen Raspberry Pi incl. eigener 5V Versorgung.
Ja, auch die Stromversorgung habe ich etwas anders gemacht, sodass sie nur für die Strommessung über das Board geleitet wird. Theoretisch kann pro Motor ( 2xFahrt-, einmal Messermotor) 20 A je Anschluss gezogen werden. Wobei dann die Leiterbahnen und die Stecker verstärkt werden müssten. In dieser Version sind die Stecker auf 8A ausgelegt, was reichen sollte. Es kann auch mit einer Anderen Motorspannung als der Akkuspannung gearbeitet werden, sodass auch über einen zus. Spannungswandler 48V oder 12V Motoren genutzt werden können.
Zus. Ausgänge / Spannungsversorgungen nehme ich mal auf die Liste.
Danke @kermi , denke wenn die ganzen Kabel stecken ist es dann auch wieder ein wildes gewuselDer Aufbau deines Bords sieht wesentlich einfacher und unkomplizierter aus wie das Standard-PCB V1.3.

Was aber evtl. helfen kann, die I2C und Sensorstecker können wahlweise von beien Seiten bestückt werden, sodas je nach einbau der Platine auch Stecker auf der Rückseite positioniert werden können. So kann jeder sein Kabelmanagement optimieren.
See AZURITBER and PiArdu.Der Aufbau deines Bords sieht wesentlich einfacher und unkomplizierter aus wie das Standard-PCB V1.3.
An HW Funktionen wäre bestimmt noch eine kleine Tastatur zum Starten etc. schön.
Using raspberry and 5 inch tactile screen you can do all without your phone and for me it's the best solution.
Start,Stop,Send to station,Power OFF,Adjust RFID tag TODO etc.....
The raspberry can record all the console message so debug the code is easier, You can also Flash the Due without wire from your desk, manage all the data from the WIFI etc....
So use a DUE or other board for sensor motor etc... and Raspberry or ESP32 for IHM is the best solution.
On the Power supply you need to take care that PI3B+ need sometimes 2.5 or 3A and the original DC/DC from marotronics is not OK.
I don't know if you have undervoltage protection, but in the PCB1.3, the issue is that when you flash the DUE without wire (From RPI) the board can automaticly power OFF and upload fail.
Sieht klar und aufgeräumt aus. Ich bin auf jeden Fall ein Verfechter des KISS Prinzips.
Mir fehlt aktuell das Laderelay incl. Stromsensor und ein Levelshifter für I2c oder ist das auf der Rückseite genauso wie die Stromsensoren für die einzelnen Motoren? Auch eigenständige 5V und 3.3V Spannungsversorgung so dass man die Spannungsregler von DUE nicht nutzen muss. IOREF ist ja nicht mehr notwendig. Die 8ter Stecker sind zwar nett und klein, aber persönlich würde ich eine Sorte von Steckern bevorzugen (außer bei den Batterie und Motoranschlüssen). Ein Verpolungsschutz ist auf jeden Fall sinnvoll. Kann man die Stromversorgung per Software ausschalten?
Mir fehlt aktuell das Laderelay incl. Stromsensor und ein Levelshifter für I2c oder ist das auf der Rückseite genauso wie die Stromsensoren für die einzelnen Motoren? Auch eigenständige 5V und 3.3V Spannungsversorgung so dass man die Spannungsregler von DUE nicht nutzen muss. IOREF ist ja nicht mehr notwendig. Die 8ter Stecker sind zwar nett und klein, aber persönlich würde ich eine Sorte von Steckern bevorzugen (außer bei den Batterie und Motoranschlüssen). Ein Verpolungsschutz ist auf jeden Fall sinnvoll. Kann man die Stromversorgung per Software ausschalten?
With pcb1.2 i use tca9548a for i2c.
It offer 8 i2c port and solve adress issue,3.3 or 5v tolerant,Pull up resistor and can manage multiple same i2c adress.
Multiplexeur I2C TCA9548A : Amazon.fr: Commerce, Industrie et Science
Multiplexeur I2C TCA9548A : Amazon.fr: Commerce, Industrie et Science
www.amazon.fr
Hallo @roland;
ja, die Rückseite ist etwas komplexer, zumal ich da auch noch einige Optimierungen (böse Zungen reden von Fehlern ) gefunden habe, die dann in die fin. Version einfließen müssen. Das Laderelais habe ich durch einen Power Switch (MOSFET links unten) ersetzt, wo auch der Stromsensor sitzt. Ich habe Uhr und Stromsensor aufs Board gebracht.
Ich denke auch, es macht Sinn den DC/DC Wandler auf 5V runterzudrehen und die Spannung direkt zu nutzen und ihn als 5A Version auszuführen um damit dann auch den großen RasPi zu betreiben (Nachteil: Anfällig für Fehler bei unerfahrenen Bastlern, müßte dann über eine TVS Diode mit 5 od. 6V geschützt werden.) . Derzeit reicht der Strom nur für einen Pi Zero. Aus meiner Sicht kann die 9V Spannung ersatzlos gestrichen werden. Für die 3,3V sollte dann ein normaler 1A Lowdrop Regler ausreichen. Nein, derzeit ist die SW-Abschaltung der Stromversorgung nicht drin. Ich denke evtl. über einen 2. DC/DC Wandler nach, der dann von der Spannung her frei einstellbar wäre und schaltbare Ausgänge hat, für Lüfter etc. (siehe Tip von holunder), mal sehen was da noch Platz hat.
Wg. der Stecker, ja grundsätzlich möchte ich auch möglichst einheitliche Stecker nutzen, aber bei den JSTs sind ja auch von 2-6pol mehrere Versionen vertreten. Die Flachkabel sind ja Platine zu Platine Verbinder, die wie ich denke alles etwas aufgeräumter erscheinen lässt. Die Sensorik macht auf jeden Fall Sinn nur mit JSTs zu verbinden, da wären Flachkaben auf jeden Fall fehl am Platz.
Danke an @kermi , @holunder , @bernard und dich für die konstruktive Diskussion.
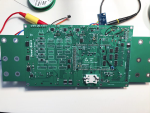
ja, die Rückseite ist etwas komplexer, zumal ich da auch noch einige Optimierungen (böse Zungen reden von Fehlern ) gefunden habe, die dann in die fin. Version einfließen müssen. Das Laderelais habe ich durch einen Power Switch (MOSFET links unten) ersetzt, wo auch der Stromsensor sitzt. Ich habe Uhr und Stromsensor aufs Board gebracht.
Ich denke auch, es macht Sinn den DC/DC Wandler auf 5V runterzudrehen und die Spannung direkt zu nutzen und ihn als 5A Version auszuführen um damit dann auch den großen RasPi zu betreiben (Nachteil: Anfällig für Fehler bei unerfahrenen Bastlern, müßte dann über eine TVS Diode mit 5 od. 6V geschützt werden.) . Derzeit reicht der Strom nur für einen Pi Zero. Aus meiner Sicht kann die 9V Spannung ersatzlos gestrichen werden. Für die 3,3V sollte dann ein normaler 1A Lowdrop Regler ausreichen. Nein, derzeit ist die SW-Abschaltung der Stromversorgung nicht drin. Ich denke evtl. über einen 2. DC/DC Wandler nach, der dann von der Spannung her frei einstellbar wäre und schaltbare Ausgänge hat, für Lüfter etc. (siehe Tip von holunder), mal sehen was da noch Platz hat.
Wg. der Stecker, ja grundsätzlich möchte ich auch möglichst einheitliche Stecker nutzen, aber bei den JSTs sind ja auch von 2-6pol mehrere Versionen vertreten. Die Flachkabel sind ja Platine zu Platine Verbinder, die wie ich denke alles etwas aufgeräumter erscheinen lässt. Die Sensorik macht auf jeden Fall Sinn nur mit JSTs zu verbinden, da wären Flachkaben auf jeden Fall fehl am Platz.
Danke an @kermi , @holunder , @bernard und dich für die konstruktive Diskussion.
Hello @bernard, this looks interesting, because it would save space and pins on the layout. But I think it is not a 1:1 exchane of the Level-Translating PCA9517. As I see, you have to switch on the port first bevore you can use it. This mean it is not 100% compatible to the V1.3 Board and you have to change the software before you can use it.With pcb1.2 i use tca9548a for i2c.
It offer 8 i2c port and solve adress issue,3.3 or 5v tolerant,Pull up resistor and can manage multiple same i2c adress.Multiplexeur I2C TCA9548A : Amazon.fr: Commerce, Industrie et Science
Multiplexeur I2C TCA9548A : Amazon.fr: Commerce, Industrie et Sciencewww.amazon.fr