GPS/RTK WiFi NTRIP Fragen

Hallo, versuchs mal ohne imo, einfach den imu stecker und jumper ab uns starten, die fw erkennt das automatisch.

Meiner dreht sich mit imu nur wil im kreis an jeder ecke...

MFG Lars
 
Hallo Lars,
Danke für den Tip aber mein Ardumower mit dem Ntrip ist recht neu und ich hatte nie einen IMU.
Kann es s ein dass das stottern und drehen an den Eckpunkten mit den Einstellungen (Target waypoint, Pattern angle...) in der EVO / CGTek App zu tun hat?
Leider finde ich für diese App nirgendwo eine Bedienungsanleitung.
 
Zuletzt bearbeitet:
Hallo,
das sollte nichts mit den Einstellungen zu tun haben.
Target waypoint (%) ist der Startpunkt. Es wird eine Karte erstellt und immer in der gleichen Reihenfolge abgefahren. Wenn du bei der Hälfte beginnen willst, kannst du Target waypoint auf 50% setzen.
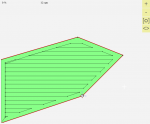
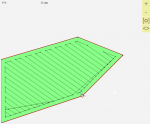
Pattern angle (deg) ist der Winkel der parallelen Bahnen beim Bahnenmähen. Einfach verstellen und die Karte neu berechnen.
Moving offset (cm) ist zum Einstellen der Abstände zwischen den Bahnen (inkl. Überlappung)
 
Danke für den Tip,
Das mit dem Pattern aAngel hab ich noch nicht richtig verstanden.
Bei mir kann ich keine Änderung nach Neuberechnung erkennen wenn ich den Winkel verstelle.
Welcher Winkel ist gemeint? Der Winkel der Parallelen Bahnen zu was?
 
Winkel von 0°
1591000484620.png
Winkel von 35°
1591000524658.png
Das gilt natürlich nur für "Pattern: Lines". Die Ringe bleiben Ringe, unabhängig vom Winkel
 
Eddi,
Danke für die Erklärungen, jetzt blicke ich so langsam durch:)
Auch das Problem mit dem Stottern und Ruckeln an den Ecken ist gelöst.
Meine Odometrieeinstellungen in der config.h waren total daneben.
Statt 1050/2 musste ich
"#define TICKS_PER_REVOLUTION 4200 / 2" eingeben.
Keine Ahnung woher der große Unterschied kommt.
Ich habe die Getriebemotoren mit 42mm Durchmesser mit 4 Datenleitungen (+,- und 2xTicks).
 
Der Ardumower war inzwischen richtig fleißig.
Ich bin begeistert! Ihr habt da ein tolles Projekt auf die Beine gestellt.
Alle Achtung!
Ich habe noch zwei Fragen zur cgtek / Evothings App:
Wie kann man zwei oder mehr Flächen oder Maps verbinden?
Was macht die Einstellung "Fix timeout(s)"?
 
Ich glaub du kannst momentan nur zwischen den Flächen wechseln und sie einzeln mähen.
Oder du machst eine große Fläche und eine Korridor dazwischen als Verbindung.
Mit fix timeout kannst du die Zeit einstellen, die der Mäher ohne genaue (Fix) Position vom GPS noch weiter fährt, bevor er aus Sicherheitsgründen stehen bleibt.
Gruß
 
Hallo Alexander,
hier bin ich nochmal.
Bin jetzt etwas schlauer geworden, es scheint so, als würden jetzt Daten per ESP32 rein kommen.
Es waren mehrere Probleme bzw. menschliche Blödheit meinerseits.;)
Wenn ich im U-Center den Client gestartet habe, dann empfängt das ESP32 Modul keine Daten mehr, vermutlich weil zwei unterschiedliche IP dann Daten abrufen wollen.
Der Mountpoint
VRS_3_3G_BWRTCM 3.2 mit VRS, Galileo / GPS / GLONASS (inkl. Transformationsinformationen, nur Höhe)
funktioniert zwar im U-Center aber irgend wie nicht mit dem ESP32.

Jetzt habe ich im ESP32 den Mountpoint
VRS_3_2G_BWRTCM 3.1 mit VRS, GPS / GLONASS (inkl. Transformationsinformationen, Lage und Höhe)
konfiguriert und auf der ESP32 Debug-Schnittstelle kommen jetzt sehr viele Daten rein, allerdings nicht wirklich menschlich lesbar.

Immer mal wieder kommt aber "TÜBINGEN" was von meinem Standort ca. 30km entfernt liegt.
Das könnte ja eventuell die Vergleichsbasis sein.
Werde dann mal die RTK2B am Ardumower anschließen, damit ich per App weiter testen kann.

Schöne Grüsse und nochmals Danke.

Holger
 
Man muss 2 nitrid Client anmelden. Ein Client im Center zum testen und der andere auf der Hardware. Bei 2 Anmelungenund nur einer Kennung bekommt man gar keine Korrekturdaten.
 
Man muss 2 nitrid Client anmelden. Ein Client im Center zum testen und der andere auf der Hardware. Bei 2 Anmelungenund nur einer Kennung bekommt man gar keine Korrekturdaten.
Guten Morgen Hartmut,
vielen Dank für die Info.
Ich kann im Moment gar nicht sagen, ob ich einen oder zwei Client angemeldet habe. Ich bekomme aber Fix und leider auch oft nur Float, aber ohne Korrekturdaten würde ich vermutlich kein Fix oder Float bekommen.
Werde ich mal testen wenn das Wetter besser ist, muß ja nur meinen Wlan Router abschalten, dann sehe ich was ohne Daten passiert.
Ich wüsche allen ein angenehmes Wochenende.
Gruß Holger
 
Hallo Zusammen,

ich hätte da leider auch ein paar Fragen.
Ich bin die Anleitung von Alexander Schritt für Schritt durchgegangen und es hat alles geklappt bis auf NTRIP service mit dem xbee modul.
Mit der u-center Software habe ich die vorgegebenen Einstellungen aufgespielt und konnte auch mit den Sapos Zugangsdaten sofort Fix mode Float erreichen.
Das ESP32 ist in meinen Netzwerk erreichbar aber man kann schon bei der ESP32 XBEE Oberfläche sehen, dass kein Datenfluss mit den NTRIP client gibt.
Auch mit der Arduino Software kann ich keinen Datenverkehr feststellen.

Die LEDs auf dem Ardusimple melden wie folgt:

NO RTK = Dauerleuchten
GPS Fix = blinkt regelmäßig im sekundentakt
Xbee > GPS = blinkt schwach und unregelmäßig ca jede 10 bis 15 sek
GPS > Xbee = aus

ESP32 = blinkt ca 5mal weiß und 2 mal blau

angeschlossen am 1.3 Board (Plus minus TX RX)

ohne usb Verbindung

Ich bin für Antworten und Tipps dankbar

LG Niklas
 
Hallo Niklas,

Wenn fix oder flott da sind sollten auch Daten empfangen werden. Du hast vielleicht noch nicht für den esp die automatische Portfreigabe auf der Fritzbox aktiviert. Es muss SAPOS Port TCP Port an Gerät 2101 bis 2101 und extern 2101 bis 2101 freigegeben werden. Du kannst zum Testen auch Exposed Host erlauben.
Stelle die Antenne mit Blech drunter frei zum Himmel. Deine Positionsfaten sollten in der EVO App angezeigt werden. Erst wenn der Rover Positionsdaten an SAPOS sendet wird auch ein Fix zurückgesendet.
Wenn der Zähler bei der EVO App nicht hochzählt bekommst du auch fix Daten. Bei mit ca. alle 0.2 bis 0.3 Sekunden auf 0.02m bis 0.01m genau.
 
Hallo Ximo
Du siehst ja in der EVO ob der Mover GpsDaten an den Ecken korrekt empfängt.
Wenn der Mover bei gradenl Linien tänzelt stimmen die Primeterwerte nicht. Bei mir hat keiner der vorgegebenen Werte gepasst. Erst der Test mit der seriellen Konsole Perimetertest AT+E ?glaud ich und das zählen der tatsächlichen Umdrehungen brachte eine saubere Spurführung. Dann mal 2 nehmen und eintragen. Auch der Abstand von Radmitte zu Radmitte sollte genau stimmen.
MfG Hartmut
 
Hallo Hartmut,

danke für die schnelle Antwort!

Ich hab leider so ein tolle Unitymedia Connectbox ...... die nur mit ipv6 Adressen in den Bereich arbeitet und bei dem ESP32 Xbee nehme ich an, dass er das nicht tut.
Ich lasse mich auch sehr gern belehren :)

LG Niklas
 
Hallo,

ich habe mich etwas über das Thema Unitymedia schlau gemacht und habe wahrscheinlich eine Lösung gefunden.
Heutzutage läuft Unitymedia über DS Lite und standard nur mit IPv6. Es ist möglich mit einen Zusatzpaket für 2,99 pro Monat ein Power Upload zu buchen und damit kann man Dual Stack nativ anfragen und damit ist die Verbindung auch über IPv4 möglich.

Inhaltlich hat ein ITler bestimmt etwas auszusetzen aber ich denke das man das grob verstehen konnte 🙃

Ich habe die Option bestellt und werde euch auf den laufenden halten!

LG Niklas
 
Hallo,

so es funktioniert!

Ich habe jetzt 2 Dinge gemacht, wobei ich nicht mehr ausschließen kann, ob es nur eine Ursache hat oder 2.

Zum ersten habe ich jetzt auch eine ausgehenden IPv4 Adresse ,wo es zuvor nur eine IPv6 Adresse war.
Jetzt habe ich auch die Möglichkeiten einen anderen Router anzuschließen und auch die Ports zu bearbeiten was ich aber gerade nicht mache.

Zum zweiten musste ich in dem U-Center noch eine Einstellung ändern die von der Einstellungsdatei (alex_rover_f9p.txt) immer überschrieben wird.

PRT (Ports) / 2 - UART 2 / Protocol out = 1-NMEA und Baudrate auf 115200

Das war mir zuvor nicht aufgefallen, da ich die Anleitung schön von oben nach unten abgearbeitet hatte.

LG Niklas
 
Genau die Sache mit dem "Protocol in" / "Protocol out" war bei mir auch zuerst ein Problem, da ich nicht die Configs von Github geladen habe. Mein F9P hat schon eine neuere Firmware und damit ist die abgelegte Config nicht kompatibel.
 
Oben