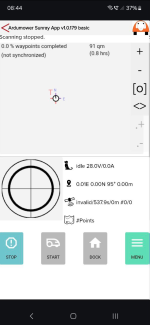
Habe den Pi4 nochmal angesteckt, das Log sieht jetzt anders aus.
pi@Pi4Alfred:~ $ journalctl -u sunray -e
May 23 19:00:06 Pi4Alfred systemd[1]: Started sunray.service - Sunray Service.
May 23 19:00:07 Pi4Alfred start_sunray.sh[505]: EUID=0
May 23 19:00:07 Pi4Alfred start_sunray.sh[505]: PWD=/home/pi/Sunray/alfred
May 23 19:00:07 Pi4Alfred start_sunray.sh[505]: trying setup CAN interface...
May 23 19:00:07 Pi4Alfred start_sunray.sh[505]: NOTE: you may have to edit boot config to enable CAN driver (see
https://github.com/owlRobotics-GmbH/owlRobotPlatform)
May 23 19:00:07 Pi4Alfred start_sunray.sh[563]: dbus_monitor started
May 23 19:00:07 Pi4Alfred start_sunray.sh[565]: Cannot find device "can0"
May 23 19:00:07 Pi4Alfred start_sunray.sh[505]: trying CAN-USB-bridge (SLCAN) ...
May 23 19:00:07 Pi4Alfred start_sunray.sh[604]: ls: cannot access '/dev/serial/by-id/usb-Raspberry_Pi_Pico*': No such file or directory
May 23 19:00:07 Pi4Alfred start_sunray.sh[609]: ls: cannot access '/dev/serial/by-id/usb-Raspberry_Pi_Pico*': No such file or directory
May 23 19:00:07 Pi4Alfred start_sunray.sh[505]: PICO_DEV=
May 23 19:00:07 Pi4Alfred start_sunray.sh[613]: sudo: slcand: command not found
May 23 19:00:07 Pi4Alfred sudo[583]: root : TTY=tty12 ; PWD=/home/pi/Sunray/alfred ; USER=root ; COMMAND=/usr/bin/killall -9 dbus-monitor
May 23 19:00:07 Pi4Alfred sudo[631]: root : TTY=tty12 ; PWD=/home/pi/Sunray/alfred ; USER=root ; COMMAND=/usr/sbin/ip link set up slcan0
May 23 19:00:07 Pi4Alfred sudo[583]: pam_unix(sudo:session): session opened for user root(uid=0) by (uid=0)
May 23 19:00:07 Pi4Alfred sudo[631]: pam_unix(sudo:session): session opened for user root(uid=0) by (uid=0)
May 23 19:00:07 Pi4Alfred start_sunray.sh[640]: Cannot find device "slcan0"
May 23 19:00:07 Pi4Alfred sudo[631]: pam_unix(sudo:session): session closed for user root
May 23 19:00:07 Pi4Alfred start_sunray.sh[505]: ----bluetooth devices----
May 23 19:00:07 Pi4Alfred start_sunray.sh[639]: dbus-monitor: no process found
May 23 19:00:07 Pi4Alfred sudo[583]: pam_unix(sudo:session): session closed for user root
May 23 19:00:07 Pi4Alfred start_sunray.sh[649]: uid=0(root) gid=0(root) groups=0(root)
May 23 19:00:07 Pi4Alfred start_sunray.sh[563]: USER: pi
May 23 19:00:07 Pi4Alfred sudo[652]: root : TTY=tty12 ; PWD=/home/pi/Sunray/alfred ; USER=root ; COMMAND=/usr/bin/dbus-monitor --system interface=\'de.sunray.Bus\'
May 23 19:00:07 Pi4Alfred sudo[652]: pam_unix(sudo:session): session opened for user root(uid=0) by (uid=0)
May 23 19:00:07 Pi4Alfred systemctl[645]: Synchronizing state of bluetooth.service with SysV service script with /lib/systemd/systemd-sysv-install.
May 23 19:00:07 Pi4Alfred systemctl[645]: Executing: /lib/systemd/systemd-sysv-install enable bluetooth
May 23 19:00:10 Pi4Alfred start_sunray.sh[783]: Devices:
May 23 19:00:10 Pi4Alfred start_sunray.sh[783]: hci0 E4:5F:01:66:AD

2
May 23 19:00:10 Pi4Alfred start_sunray.sh[505]: ----BLE config----
May 23 19:00:10 Pi4Alfred start_sunray.sh[784]: hci0 Set Powered complete, settings: ssp br/edr le secure-conn
May 23 19:00:10 Pi4Alfred start_sunray.sh[786]: hci0 Set Low Energy complete, settings: ssp br/edr le secure-conn
May 23 19:00:10 Pi4Alfred start_sunray.sh[788]: hci0 Set BR/EDR complete, settings: le secure-conn
May 23 19:00:10 Pi4Alfred start_sunray.sh[789]: hci0 Set Connectable complete, settings: connectable le secure-conn
May 23 19:00:10 Pi4Alfred start_sunray.sh[505]: BLE_NAME=Alfred
May 23 19:00:10 Pi4Alfred start_sunray.sh[796]: hci0 Set Advertising complete, settings: connectable le advertising secure-conn
May 23 19:00:10 Pi4Alfred start_sunray.sh[797]: hci0 Set Powered complete, settings: powered connectable le advertising secure-conn
May 23 19:00:10 Pi4Alfred start_sunray.sh[800]: 0 [Headphones ]: bcm2835_headpho - bcm2835 Headphones
May 23 19:00:10 Pi4Alfred start_sunray.sh[800]: bcm2835 Headphones
May 23 19:00:10 Pi4Alfred start_sunray.sh[800]: 1 [vc4hdmi0 ]: vc4-hdmi - vc4-hdmi-0
May 23 19:00:10 Pi4Alfred start_sunray.sh[800]: vc4-hdmi-0
May 23 19:00:10 Pi4Alfred start_sunray.sh[800]: 2 [vc4hdmi1 ]: vc4-hdmi - vc4-hdmi-1
May 23 19:00:10 Pi4Alfred start_sunray.sh[800]: vc4-hdmi-1
May 23 19:00:10 Pi4Alfred start_sunray.sh[505]: we will test host audio now... (you should hear a voice)
May 23 19:00:10 Pi4Alfred start_sunray.sh[505]: ----waiting for TCP connections to be closed from previous sessions----
May 23 19:00:10 Pi4Alfred start_sunray.sh[505]: Waiting TCP port 80 to be closed...
May 23 19:00:10 Pi4Alfred start_sunray.sh[505]: ---starting custom script----
May 23 19:00:10 Pi4Alfred start_sunray.sh[505]: custom script does not exist
May 23 19:00:10 Pi4Alfred start_sunray.sh[505]: ----starting sunray----
May 23 19:00:10 Pi4Alfred start_sunray.sh[505]: CMD=
May 23 19:00:10 Pi4Alfred start_sunray.sh[505]: working dir:/home/pi/Sunray/alfred
May 23 19:00:11 Pi4Alfred runuser[814]: pam_unix(runuser:session): session opened for user pi(uid=1000) by (uid=0)
May 23 19:00:11 Pi4Alfred start_sunray.sh[813]: opening serial port /dev/ttyS1...
May 23 19:00:11 Pi4Alfred start_sunray.sh[813]: could not open serial port /dev/ttyS1
May 23 19:00:11 Pi4Alfred start_sunray.sh[813]: opening serial port /dev/null...
May 23 19:00:11 Pi4Alfred start_sunray.sh[813]: opening serial port /dev/serial/by-id/usb-u-blox_AG_-_www.u-blox.com_u-blox_GNSS_receiver-if00...
May 23 19:00:11 Pi4Alfred start_sunray.sh[813]: BLE: run
May 23 19:00:11 Pi4Alfred start_sunray.sh[813]: BLE: l2cap le att listen and accept
May 23 19:00:11 Pi4Alfred start_sunray.sh[813]: BLE: listen
May 23 19:00:11 Pi4Alfred start_sunray.sh[813]: BLE: Started listening on ATT channel. Waiting for connections
May 23 19:00:11 Pi4Alfred start_sunray.sh[813]: opening serial port /dev/null...
May 23 19:00:11 Pi4Alfred start_sunray.sh[813]: main
May 23 19:00:11 Pi4Alfred start_sunray.sh[813]: LinuxConsole::begin
May 23 19:00:11 Pi4Alfred start_sunray.sh[813]: opening TTY...
May 23 19:00:11 Pi4Alfred start_sunray.sh[813]: TTY=0
May 23 19:00:11 Pi4Alfred start_sunray.sh[813]: SD card found!
May 23 19:00:11 Pi4Alfred start_sunray.sh[813]: RESET cause: unknown
May 23 19:00:11 Pi4Alfred start_sunray.sh[813]: Sunray,1.0.325
May 23 19:00:11 Pi4Alfred start_sunray.sh[813]: compiled for: Linux
May 23 19:00:11 Pi4Alfred start_sunray.sh[813]: using robot driver: SerialRobotDriver
May 23 19:00:11 Pi4Alfred start_sunray.sh[813]: setting baudrate /dev/ttyS1 19200...
May 23 19:00:12 Pi4Alfred start_sunray.sh[813]: linux working dir (pwd): /home/pi/Sunray/alfred
May 23 19:00:12 Pi4Alfred start_sunray.sh[813]:
May 23 19:00:12 Pi4Alfred start_sunray.sh[813]: reading robot ID...
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: ioboard init
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: IMU POWER STATE 1
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: FAN POWER STATE 1
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: turning LEDs green
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: starting ADC
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: ADC S1=0.70
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: ADC S2=0.12
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: ADC S3=0.05
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: ADC S4=1.62
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: ADC S5=1.63
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: ADC S6=0.00
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: ADC S7=0.70
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: ADC S8=1.61
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: robot id: e4:5f:01:66:ad:cf
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: enableCharging 0
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: RCModel disabled in config
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: using bumper driver: LiDAR
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: ENABLE_PASS
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: ENABLE_TILT_DETECTION
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: FREEWHEEL_IS_AT_BACKSIDE: 0
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: WHEEL_BASE_CM: 39
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: WHEEL_DIAMETER: 205
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: ENABLE_LIFT_DETECTION
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: LIFT_OBSTACLE_AVOIDANCE
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: ENABLE_ODOMETRY_ERROR_DETECTION: 0
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: TICKS_PER_REVOLUTION: 320
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: MOTOR_FAULT_CURRENT: 3.00
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: MOTOR_OVERLOAD_CURRENT: 1.20
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: USE_LINEAR_SPEED_RAMP: 0
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: MOTOR_PID_KP: 0.50
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: MOTOR_PID_KI: 0.01
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: MOTOR_PID_KD: 0.01
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: MOTOR_LEFT_SWAP_DIRECTION
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: MOTOR_RIGHT_SWAP_DIRECTION
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: MOW_FAULT_CURRENT: 8.00
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: MOW_OVERLOAD_CURRENT: 2.00
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: ENABLE_OVERLOAD_DETECTION: 0
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: ENABLE_FAULT_DETECTION: 1
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: ENABLE_FAULT_OBSTACLE_AVOIDANCE: 1
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: ENABLE_RPM_FAULT_DETECTION: 0
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: RAIN_ENABLE: 1
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: BUMPER_ENABLE: 1
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: BUMPER_DEADTIME: 1000
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: BUMPER_TRIGGER_DELAY: 0
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: BUMPER_MAX_TRIGGER_TIME: 30
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: LIDAR_BUMPER_ENABLE: 0
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: CURRENT_FACTOR: 0.50
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: GO_HOME_VOLTAGE: 25.50
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: BAT_FULL_VOLTAGE: 30.00
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: BAT_FULL_CURRENT: -0.10
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: BAT_SWITCH_OFF_IDLE: 0
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: BAT_SWITCH_OFF_UNDERVOLTAGE: 1
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: REQUIRE_VALID_GPS: 1
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: GPS_SPEED_DETECTION: 1
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: GPS_MOTION_DETECTION: 1
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: GPS_REBOOT_RECOVERY: 1
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: GPS_CONFIG: 1
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: GPS_CONFIG_FILTER: 1
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: CPG_CONFIG_FILTER_MINELEV: 10
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: CPG_CONFIG_FILTER_NCNOTHRS: 0
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: CPG_CONFIG_FILTER_CNOTHRS: 0
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: ALLOW_ROUTE_OUTSIDE_PERI_METER: 1.00
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: OBSTACLE_DETECTION_ROTATION: 0
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: KIDNAP_DETECT: 1
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: KIDNAP_DETECT_ALLOWED_PATH_TOLERANCE: 1.00
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: DOCKING_STATION: 1
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: DOCK_IGNORE_GPS: 0
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: DOCK_AUTO_START: 1
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: TARGET_REACHED_TOLERANCE: 0.10
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: STANLEY_CONTROL_P_NORMAL: 1.10
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: STANLEY_CONTROL_K_NORMAL: 0.10
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: STANLEY_CONTROL_P_SLOW: 1.10
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: STANLEY_CONTROL_K_SLOW: 0.10
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: BUTTON_CONTROL: 1
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: USE_TEMP_SENSOR: 1
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: BUZZER_ENABLE
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: SERIAL_BUFFER_SIZE=4096 (increase if you experience GPS checksum errors)
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: -----------------------------------------------------
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: UBLOX::begin serial
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: setting baudrate /dev/serial/by-id/usb-u-blox_AG_-_www.u-blox.com_u-blox_GNSS_receiver-if00 115200...
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: using gps driver: UBLOX
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: sizeof(short):2
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: sizeof(int):4
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: sizeof(long):8
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: sizeof(long long):8
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: sizeof(int16_t):2
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: sizeof(int32_t):4
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: sizeof(int64_t):8
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: ublox UBX-NAV-RELPOSNED decode test: relPosE=-7.52 TEST SUCCEEDED
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: ublox UBX-NAV-HPPOSLLH decode test: lat=52.26748477 TEST SUCCEEDED
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: trying to connect to ublox f9p...
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: NOTE: if GPS is not responding either set 'GPS_CONFIG=false' in config.h or perform GPS wire fix (see Wiki)
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: trying baud 115200
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: SFE_UBLOX_GPS::sendSerialCommand outgoingUBX->len=0
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: GPS receiver found!
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: SFE_UBLOX_GPS::sendSerialCommand outgoingUBX->len=0
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: UBLOX protocol: 27.12
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: ublox f9p: sending GPS rover configuration...
May 23 19:00:13 Pi4Alfred start_sunray.sh[813]: idx=0...SFE_UBLOX_GPS::sendSerialCommand outgoingUBX->len=24
May 23 19:00:15 Pi4Alfred start_sunray.sh[813]:
May 23 19:00:15 Pi4Alfred start_sunray.sh[813]: idx=0...SFE_UBLOX_GPS::sendSerialCommand outgoingUBX->len=24
May 23 19:00:17 Pi4Alfred start_sunray.sh[813]:
May 23 19:00:17 Pi4Alfred start_sunray.sh[813]: idx=1...SFE_UBLOX_GPS::sendSerialCommand outgoingUBX->len=74
May 23 19:00:18 Pi4Alfred runuser[814]: pam_unix(runuser:session): session closed for user pi
May 23 19:00:20 Pi4Alfred start_sunray.sh[813]:
May 23 19:00:20 Pi4Alfred start_sunray.sh[813]: idx=1...SFE_UBLOX_GPS::sendSerialCommand outgoingUBX->len=74
May 23 19:00:22 Pi4Alfred start_sunray.sh[813]:
May 23 19:00:22 Pi4Alfred start_sunray.sh[813]: idx=2...SFE_UBLOX_GPS::sendSerialCommand outgoingUBX->len=39
May 23 19:00:23 Pi4Alfred start_sunray.sh[813]:
May 23 19:00:23 Pi4Alfred start_sunray.sh[813]: idx=2...SFE_UBLOX_GPS::sendSerialCommand outgoingUBX->len=39
May 23 19:00:23 Pi4Alfred start_sunray.sh[813]:
May 23 19:00:23 Pi4Alfred start_sunray.sh[813]: idx=3...SFE_UBLOX_GPS::sendSerialCommand outgoingUBX->len=69
May 23 19:00:25 Pi4Alfred start_sunray.sh[813]:
May 23 19:00:25 Pi4Alfred start_sunray.sh[813]: idx=3...SFE_UBLOX_GPS::sendSerialCommand outgoingUBX->len=69
May 23 19:00:28 Pi4Alfred start_sunray.sh[813]:
May 23 19:00:28 Pi4Alfred start_sunray.sh[813]: idx=4...OK
May 23 19:00:28 Pi4Alfred start_sunray.sh[813]: idx=5...SFE_UBLOX_GPS::sendSerialCommand outgoingUBX->len=34
May 23 19:00:30 Pi4Alfred start_sunray.sh[813]:
May 23 19:00:30 Pi4Alfred start_sunray.sh[813]: idx=5...SFE_UBLOX_GPS::sendSerialCommand outgoingUBX->len=34
May 23 19:00:33 Pi4Alfred start_sunray.sh[813]:
May 23 19:00:33 Pi4Alfred start_sunray.sh[813]: idx=6...SFE_UBLOX_GPS::sendSerialCommand outgoingUBX->len=34
lines 121-195/195 (END)
May 23 19:06:34 Pi4Alfred start_sunray.sh[813]: WARN: SerialRobot unmet communication frequency: motorFreq=47/0 summaryFreq=2/0
May 23 19:06:35 Pi4Alfred start_sunray.sh[813]: IMU tilt: ypr=-46.11,84.05,-121.41 rollChange=-0.04 pitchChange=-0.00
May 23 19:06:35 Pi4Alfred start_sunray.sh[813]: WARN: resetting
motor ticks
May 23 19:06:35 Pi4Alfred start_sunray.sh[813]: WARN: SerialRobot unmet communication frequency: motorFreq=48/0 summaryFreq=2/0
May 23 19:06:35 Pi4Alfred start_sunray.sh[813]: GPS time (UTC): dayOfWeek=sun hour=0
May 23 19:06:35 Pi4Alfred start_sunray.sh[813]: AUTOSTOP: timetable is disabled
May 23 19:06:35 Pi4Alfred start_sunray.sh[813]: AUTOSTART: not docked automatically (use DOCK command first)
May 23 19:06:35 Pi4Alfred start_sunray.sh[813]: 0:6:24 ctlDur=0.02 op=Idle(initiatedByOperator 0) mem=3532 bat=28.00,0.000(0.00) chg=0.00,0(0.00) diff=-28.000 tg=0.00,0.00 x=0.00 y=0.00 delta=-1.39 tow=0 lon=0.00000000 lat=0.00000000 h=0.0 n=0.00 e=-7.52 d=0.00 >
May 23 19:06:36 Pi4Alfred start_sunray.sh[813]: WARN: resetting
motor ticks
May 23 19:06:36 Pi4Alfred start_sunray.sh[813]: WARN: SerialRobot unmet communication frequency: motorFreq=47/0 summaryFreq=2/0
May 23 19:06:36 Pi4Alfred start_sunray.sh[813]: Info - LoopTime(ms) now=4 min=0 mean=0.42 max=17
May 23 19:06:37 Pi4Alfred start_sunray.sh[813]: WARN: resetting
motor ticks
May 23 19:06:37 Pi4Alfred start_sunray.sh[813]: WARN: SerialRobot unmet communication frequency: motorFreq=47/0 summaryFreq=2/0
May 23 19:06:38 Pi4Alfred start_sunray.sh[813]: WARN: resetting
motor ticks
May 23 19:06:38 Pi4Alfred start_sunray.sh[813]: WARN: SerialRobot unmet communication frequency: motorFreq=48/0 summaryFreq=2/0
May 23 19:06:39 Pi4Alfred start_sunray.sh[813]: WARN: resetting
motor ticks
May 23 19:06:39 Pi4Alfred start_sunray.sh[813]: WARN: SerialRobot unmet communication frequency: motorFreq=47/0 summaryFreq=2/0
May 23 19:06:40 Pi4Alfred start_sunray.sh[813]: WARN: resetting
motor ticks
May 23 19:06:40 Pi4Alfred start_sunray.sh[813]: WARN: SerialRobot unmet communication frequency: motorFreq=48/0 summaryFreq=2/0
May 23 19:06:40 Pi4Alfred start_sunray.sh[813]: 0:6:29 ctlDur=0.02 op=Idle(initiatedByOperator 0) mem=3532 bat=28.00,0.000(0.00) chg=0.00,0(0.00) diff=-28.000 tg=0.00,0.00 x=0.00 y=0.00 delta=-1.40 tow=0 lon=0.00000000 lat=0.00000000 h=0.0 n=0.00 e=-7.52 d=0.00 >
May 23 19:06:41 Pi4Alfred start_sunray.sh[813]: WARN: resetting
motor ticks
May 23 19:06:41 Pi4Alfred start_sunray.sh[813]: WARN: SerialRobot unmet communication frequency: motorFreq=47/0 summaryFreq=2/0
May 23 19:06:42 Pi4Alfred start_sunray.sh[813]: WARN: resetting
motor ticks
May 23 19:06:42 Pi4Alfred start_sunray.sh[813]: WARN: SerialRobot unmet communication frequency: motorFreq=47/0 summaryFreq=2/0
May 23 19:06:43 Pi4Alfred start_sunray.sh[813]: WARN: resetting
motor ticks
May 23 19:06:43 Pi4Alfred start_sunray.sh[813]: WARN: SerialRobot unmet communication frequency: motorFreq=48/0 summaryFreq=2/0
May 23 19:06:44 Pi4Alfred start_sunray.sh[813]: WARN: resetting
motor ticks
May 23 19:06:44 Pi4Alfred start_sunray.sh[813]: WARN: SerialRobot unmet communication frequency: motorFreq=47/0 summaryFreq=2/0
May 23 19:06:45 Pi4Alfred start_sunray.sh[813]: IMU tilt: ypr=-46.44,84.04,-121.68 rollChange=-0.08 pitchChange=-0.00
May 23 19:06:45 Pi4Alfred start_sunray.sh[813]: WARN: resetting
motor ticks
May 23 19:06:45 Pi4Alfred start_sunray.sh[813]: WARN: SerialRobot unmet communication frequency: motorFreq=47/0 summaryFreq=2/0
May 23 19:06:45 Pi4Alfred start_sunray.sh[813]: 0:6:34 ctlDur=0.02 op=Idle(initiatedByOperator 0) mem=3532 bat=28.00,0.000(0.00) chg=0.00,0(0.00) diff=-28.000 tg=0.00,0.00 x=0.00 y=0.00 delta=-1.40 tow=0 lon=0.00000000 lat=0.00000000 h=0.0 n=0.00 e=-7.52 d=0.00 >
May 23 19:06:46 Pi4Alfred start_sunray.sh[813]: WARN: resetting
motor ticks
May 23 19:06:46 Pi4Alfred start_sunray.sh[813]: WARN: SerialRobot unmet communication frequency: motorFreq=48/0 summaryFreq=2/0
May 23 19:06:46 Pi4Alfred start_sunray.sh[813]: Info - LoopTime(ms) now=1 min=0 mean=0.40 max=12
May 23 19:06:47 Pi4Alfred start_sunray.sh[813]: WARN: resetting
motor ticks
May 23 19:06:47 Pi4Alfred start_sunray.sh[813]: WARN: SerialRobot unmet communication frequency: motorFreq=47/0 summaryFreq=2/0
May 23 19:06:48 Pi4Alfred start_sunray.sh[813]: WARN: resetting
motor ticks
May 23 19:06:48 Pi4Alfred start_sunray.sh[813]: WARN: SerialRobot unmet communication frequency: motorFreq=47/0 summaryFreq=2/0
May 23 19:06:49 Pi4Alfred start_sunray.sh[813]: WARN: resetting
motor ticks
May 23 19:06:49 Pi4Alfred start_sunray.sh[813]: WARN: SerialRobot unmet communication frequency: motorFreq=48/0 summaryFreq=2/0
May 23 19:06:50 Pi4Alfred start_sunray.sh[813]: WARN: resetting
motor ticks
May 23 19:06:50 Pi4Alfred start_sunray.sh[813]: WARN: SerialRobot unmet communication frequency: motorFreq=47/0 summaryFreq=2/0
May 23 19:06:50 Pi4Alfred start_sunray.sh[813]: 0:6:39 ctlDur=0.02 op=Idle(initiatedByOperator 0) mem=3532 bat=28.00,0.000(0.00) chg=0.00,0(0.00) diff=-28.000 tg=0.00,0.00 x=0.00 y=0.00 delta=-1.40 tow=0 lon=0.00000000 lat=0.00000000 h=0.0 n=0.00 e=-7.52 d=0.00 >
May 23 19:06:51 Pi4Alfred start_sunray.sh[813]: WARN: resetting
motor ticks
May 23 19:06:51 Pi4Alfred start_sunray.sh[813]: WARN: SerialRobot unmet communication frequency: motorFreq=47/0 summaryFreq=2/0
May 23 19:06:52 Pi4Alfred start_sunray.sh[813]: WARN: resetting
motor ticks
May 23 19:06:52 Pi4Alfred start_sunray.sh[813]: WARN: SerialRobot unmet communication frequency: motorFreq=48/0 summaryFreq=2/0
May 23 19:06:53 Pi4Alfred start_sunray.sh[813]: WARN: resetting
motor ticks
May 23 19:06:53 Pi4Alfred start_sunray.sh[813]: WARN: SerialRobot unmet communication frequency: motorFreq=47/0 summaryFreq=2/0
May 23 19:06:54 Pi4Alfred start_sunray.sh[813]: WARN: resetting
motor ticks
May 23 19:06:54 Pi4Alfred start_sunray.sh[813]: WARN: SerialRobot unmet communication frequency: motorFreq=47/0 summaryFreq=2/0
May 23 19:06:55 Pi4Alfred start_sunray.sh[813]: IMU tilt: ypr=-46.35,84.04,-121.51 rollChange=0.12 pitchChange=0.00
May 23 19:06:55 Pi4Alfred start_sunray.sh[813]: WARN: resetting
motor ticks
May 23 19:06:55 Pi4Alfred start_sunray.sh[813]: WARN: SerialRobot unmet communication frequency: motorFreq=48/0 summaryFreq=2/0
May 23 19:06:55 Pi4Alfred start_sunray.sh[813]: 0:6:44 ctlDur=0.02 op=Idle(initiatedByOperator 0) mem=3532 bat=28.00,0.000(0.00) chg=0.00,0(0.00) diff=-28.000 tg=0.00,0.00 x=0.00 y=0.00 delta=-1.40 tow=0 lon=0.00000000 lat=0.00000000 h=0.0 n=0.00 e=-7.52 d=0.00 >
May 23 19:06:56 Pi4Alfred start_sunray.sh[813]: WARN: resetting
motor ticks
May 23 19:06:56 Pi4Alfred start_sunray.sh[813]: WARN: SerialRobot unmet communication frequency: motorFreq=47/0 summaryFreq=2/0
May 23 19:06:56 Pi4Alfred start_sunray.sh[813]: Info - LoopTime(ms) now=1 min=0 mean=0.40 max=15
May 23 19:06:57 Pi4Alfred start_sunray.sh[813]: WARN: resetting
motor ticks
May 23 19:06:57 Pi4Alfred start_sunray.sh[813]: WARN: SerialRobot unmet communication frequency: motorFreq=47/0 summaryFreq=2/0
May 23 19:06:58 Pi4Alfred start_sunray.sh[813]: WARN: resetting
motor ticks
May 23 19:06:58 Pi4Alfred start_sunray.sh[813]: WARN: SerialRobot unmet communication frequency: motorFreq=48/0 summaryFreq=2/0
May 23 19:06:59 Pi4Alfred start_sunray.sh[813]: WARN: resetting
motor ticks
May 23 19:06:59 Pi4Alfred start_sunray.sh[813]: WARN: SerialRobot unmet communication frequency: motorFreq=47/0 summaryFreq=2/0
May 23 19:06:59 Pi4Alfred start_sunray.sh[813]: FAN POWER STATE 0
May 23 19:07:00 Pi4Alfred start_sunray.sh[813]: WARN: resetting
motor ticks
May 23 19:07:00 Pi4Alfred start_sunray.sh[813]: WARN: SerialRobot unmet communication frequency: motorFreq=48/0 summaryFreq=2/0
May 23 19:07:00 Pi4Alfred start_sunray.sh[813]: 0:6:49 ctlDur=0.02 op=Idle(initiatedByOperator 0) mem=3532 bat=28.00,0.000(0.00) chg=0.00,0(0.00) diff=-28.000 tg=0.00,0.00 x=0.00 y=0.00 delta=-1.40 tow=0 lon=0.00000000 lat=0.00000000 h=0.0 n=0.00 e=-7.52 d=0.00 >
May 23 19:07:01 Pi4Alfred start_sunray.sh[813]: WARN: resetting
motor ticks
May 23 19:07:01 Pi4Alfred start_sunray.sh[813]: WARN: SerialRobot unmet communication frequency: motorFreq=47/0 summaryFreq=2/0
May 23 19:07:02 Pi4Alfred start_sunray.sh[813]: WARN: resetting
motor ticks
May 23 19:07:02 Pi4Alfred start_sunray.sh[813]: WARN: SerialRobot unmet communication frequency: motorFreq=48/0 summaryFreq=2/0
May 23 19:07:03 Pi4Alfred start_sunray.sh[813]: WARN: resetting
motor ticks
May 23 19:07:03 Pi4Alfred start_sunray.sh[813]: WARN: SerialRobot unmet communication frequency: motorFreq=48/0 summaryFreq=2/0