Alfred mit Raspi

Hallo, es gibt Fortschritte. Mit #define SERIAL_ROBOT_PATH "/dev/ttyS0" und Einschalten der Serial Schnittstelle im raspi-config funktioniert jetzt der STOP Taster, ich kann Alfred über das Steuerkreuz fahren und der charge Status wird in der App angezeigt. Ein GPS Signal ist weiterhin nicht vorhanden. Im Anhang der Log. Das Anhängen vom Log.txt funktioniert hier irgendwie nicht.

1748497198972.png
 
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: WHEEL_BASE_CM: 39
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: WHEEL_DIAMETER: 205
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: ENABLE_LIFT_DETECTION
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: LIFT_OBSTACLE_AVOIDANCE
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: ENABLE_ODOMETRY_ERROR_DETECTION: 0
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: TICKS_PER_REVOLUTION: 320
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: MOTOR_FAULT_CURRENT: 3.00
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: MOTOR_OVERLOAD_CURRENT: 1.20
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: USE_LINEAR_SPEED_RAMP: 0
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: MOTOR_PID_KP: 0.50
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: MOTOR_PID_KI: 0.01
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: MOTOR_PID_KD: 0.01
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: MOTOR_LEFT_SWAP_DIRECTION
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: MOTOR_RIGHT_SWAP_DIRECTION
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: MOW_FAULT_CURRENT: 8.00
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: MOW_OVERLOAD_CURRENT: 2.00
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: ENABLE_OVERLOAD_DETECTION: 0
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: ENABLE_FAULT_DETECTION: 1
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: ENABLE_FAULT_OBSTACLE_AVOIDANCE: 1
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: ENABLE_RPM_FAULT_DETECTION: 0
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: RAIN_ENABLE: 1
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: BUMPER_ENABLE: 1
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: BUMPER_DEADTIME: 1000
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: BUMPER_TRIGGER_DELAY: 0
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: BUMPER_MAX_TRIGGER_TIME: 30
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: LIDAR_BUMPER_ENABLE: 0
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: CURRENT_FACTOR: 0.50
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: GO_HOME_VOLTAGE: 25.50
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: BAT_FULL_VOLTAGE: 30.00
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: BAT_FULL_CURRENT: -0.10
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: BAT_SWITCH_OFF_IDLE: 0
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: BAT_SWITCH_OFF_UNDERVOLTAGE: 1
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: REQUIRE_VALID_GPS: 1
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: GPS_SPEED_DETECTION: 1
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: GPS_MOTION_DETECTION: 1
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: GPS_REBOOT_RECOVERY: 1
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: GPS_CONFIG: 1
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: GPS_CONFIG_FILTER: 1
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: CPG_CONFIG_FILTER_MINELEV: 10
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: CPG_CONFIG_FILTER_NCNOTHRS: 0
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: CPG_CONFIG_FILTER_CNOTHRS: 0
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: ALLOW_ROUTE_OUTSIDE_PERI_METER: 1.00
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: OBSTACLE_DETECTION_ROTATION: 0
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: KIDNAP_DETECT: 1
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: KIDNAP_DETECT_ALLOWED_PATH_TOLERANCE: 1.00
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: DOCKING_STATION: 1
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: DOCK_IGNORE_GPS: 0
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: DOCK_AUTO_START: 1
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: TARGET_REACHED_TOLERANCE: 0.10
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: STANLEY_CONTROL_P_NORMAL: 1.10
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: STANLEY_CONTROL_K_NORMAL: 0.10
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: STANLEY_CONTROL_P_SLOW: 1.10
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: STANLEY_CONTROL_K_SLOW: 0.10
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: BUTTON_CONTROL: 1
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: USE_TEMP_SENSOR: 1
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: BUZZER_ENABLE
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: SERIAL_BUFFER_SIZE=4096 (increase if you experience GPS checksum errors)
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: -----------------------------------------------------
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: UBLOX::begin serial
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: setting baudrate /dev/serial/by-id/usb-u-blox_AG_-_www.u-blox.com_u-blox_GNSS_receiver-if00 115200...
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: using gps driver: UBLOX
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: sizeof(short):2
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: sizeof(int):4
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: sizeof(long):8
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: sizeof(long long):8
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: sizeof(int16_t):2
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: sizeof(int32_t):4
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: sizeof(int64_t):8
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: ublox UBX-NAV-RELPOSNED decode test: relPosE=-7.52 TEST SUCCEEDED
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: ublox UBX-NAV-HPPOSLLH decode test: lat=52.26748477 TEST SUCCEEDED
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: trying to connect to ublox f9p...
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: NOTE: if GPS is not responding either set 'GPS_CONFIG=false' in config.h or perform GPS wire fix (see Wiki)
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: trying baud 115200
May 29 07:29:49 Pi4Alfred start_sunray.sh[1042]: SFE_UBLOX_GPS::sendSerialCommand outgoingUBX->len=0
May 29 07:29:50 Pi4Alfred start_sunray.sh[1042]: SFE_UBLOX_GPS::sendSerialCommand outgoingUBX->len=0
May 29 07:29:52 Pi4Alfred start_sunray.sh[1042]: SFE_UBLOX_GPS::sendSerialCommand outgoingUBX->len=0
May 29 07:29:53 Pi4Alfred start_sunray.sh[1042]: ERROR: GPS receiver is not responding
May 29 07:29:53 Pi4Alfred start_sunray.sh[1042]: trying baud 38400
May 29 07:29:53 Pi4Alfred start_sunray.sh[1042]: setting baudrate /dev/serial/by-id/usb-u-blox_AG_-_www.u-blox.com_u-blox_GNSS_receiver-if00 38400...
May 29 07:29:53 Pi4Alfred start_sunray.sh[1042]: SFE_UBLOX_GPS::sendSerialCommand outgoingUBX->len=0
May 29 07:29:54 Pi4Alfred start_sunray.sh[1042]: SFE_UBLOX_GPS::sendSerialCommand outgoingUBX->len=0
May 29 07:29:55 Pi4Alfred start_sunray.sh[1042]: SFE_UBLOX_GPS::sendSerialCommand outgoingUBX->len=0
May 29 07:29:56 Pi4Alfred start_sunray.sh[1042]: setting baudrate /dev/serial/by-id/usb-u-blox_AG_-_www.u-blox.com_u-blox_GNSS_receiver-if00 115200...
May 29 07:29:56 Pi4Alfred start_sunray.sh[1042]: ERROR: GPS receiver is not responding
May 29 07:29:56 Pi4Alfred start_sunray.sh[1042]: trying baud 115200
May 29 07:29:56 Pi4Alfred start_sunray.sh[1042]: SFE_UBLOX_GPS::sendSerialCommand outgoingUBX->len=0
May 29 07:29:57 Pi4Alfred start_sunray.sh[1042]: SFE_UBLOX_GPS::sendSerialCommand outgoingUBX->len=0
May 29 07:29:58 Pi4Alfred start_sunray.sh[1042]: SFE_UBLOX_GPS::sendSerialCommand outgoingUBX->len=0
May 29 07:29:59 Pi4Alfred start_sunray.sh[1042]: ERROR: GPS receiver is not responding
May 29 07:29:59 Pi4Alfred start_sunray.sh[1042]: trying baud 38400
May 29 07:29:59 Pi4Alfred start_sunray.sh[1042]: setting baudrate /dev/serial/by-id/usb-u-blox_AG_-_www.u-blox.com_u-blox_GNSS_receiver-if00 38400...
May 29 07:29:59 Pi4Alfred start_sunray.sh[1042]: SFE_UBLOX_GPS::sendSerialCommand outgoingUBX->len=0
 
Tja, dein GPS receiver antwortet nicht. Hast du das USB-Kabel geprüft? Hast du am GNSS den richtigen USB-Anschluss genommen? Es gibt zwei.
 
Na ja, ich switche ja nur den Pi4 und den Bananapi hin und her. Mit dem Bananapi funktioniert es ja. Am GNSS verändere ich nichts und es blinken auch mehrere LEDs blau. Muss ich am Pi4 einen bestimmten USB Anschluss nehmen? Einen Hardwaredefekt kann ich ausschließen. Mit einem 2. Pi4 und einem Pi3 habe ich dasselbe Problem.
 
da wird u-blox erkannt:

pi@Pi4Alfred:~ $ lsusb
Bus 002 Device 001: ID 1d6b:0003 Linux Foundation 3.0 root hub
Bus 001 Device 005: ID 1546:01a9 U-Blox AG u-blox GNSS receiver
Bus 001 Device 002: ID 2109:3431 VIA Labs, Inc. Hub
Bus 001 Device 001: ID 1d6b:0002 Linux Foundation 2.0 root hub

cat zeigt Daten an, ist das plausibel?

pi@Pi4Alfred:~ $ cat /dev/ttyS0
,129,31.00,0,0,0,0xd3
M,145,145,129,31.00,0,0,0,0xd3
M,145,145,129,30.96,0,0,0,0xe1
M,145,145,129,31.00,0,0,0,0xd3
M,145,145,129,30.96,0,0,0,0xe1
M,145,145,129,31.00,0,0,0,0xd3
M,145,145,129,30.96,0,0,0,0xe1
M,145,145,129,31.00,0,0,0,0xd3
S,31.12,31.00,0.00,0,0,0,0,0.18,0.08,0.14,19.90,0xed

aber trotzdem invalid in der App
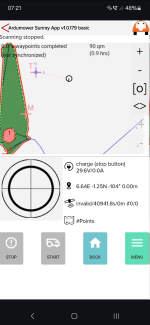
 
cat /dev/ttyS0 sieht gut aus, darüber kommen keine gps Daten, sind nur low Level Sensoren, bumper, lift, Motoren etc
 
Du kannst mal probieren mit
Code:
dmesg | grep tty
rauszufinden welchen tty dein GPS Modul hat. Wenn du das hast kannst du in der config.h die Zeile 518, die aktuell so ausschaut
Code:
  #define SERIAL_GPS_PATH "/dev/serial/by-id/usb-u-blox_AG_-_www.u-blox.com_u-blox_GNSS_receiver-if00"
durch herausgefundenen Path zu ersetzen
Code:
  #define SERIAL_GPS_PATH "/dev/tty*"

Danach neukompilieren
 
Ich gehe davon aus, dass ttyACM0 oder 1 der richtige Anschluss ist? Muss ich die Baudrate einstellen?
Hat eigentlich jemand eine funktionierende config.h, ich kann mir nicht vorstellen, der einzige zu sein der Alfred auf Pi4 umrüstet.


pi@Pi4Alfred:~ $ dmesg | grep tty
[ 0.000000] Kernel command line: coherent_pool=1M 8250.nr_uarts=1 snd_bcm2835.enable_headphones=0 cgroup_disable=memory numa_policy=interleave snd_bcm2835.enable_headphones=1 snd_bcm2835.enable_hdmi=1 snd_bcm2835.enable_hdmi=0 numa=fake=2 system_heap.max_order=0 smsc95xx.macaddr=E4:5F:01:66:AD:CF vc_mem.mem_base=0x3ec00000 vc_mem.mem_size=0x40000000 console=tty1 root=PARTUUID=d45ff7c9-02 rootfstype=ext4 fsck.repair=yes rootwait cfg80211.ieee80211_regdom=DE
[ 0.000158] printk: legacy console [tty1] enabled
[ 0.932777] fe201000.serial: ttyAMA1 at MMIO 0xfe201000 (irq = 39, base_baud = 0) is a PL011 rev3
[ 0.932885] serial serial0: tty port ttyAMA1 registered
[ 0.934221] fe215040.serial: ttyS0 at MMIO 0xfe215040 (irq = 40, base_baud = 62500000) is a 16550
[ 2.424716] systemd[1]: Created slice system-getty.slice - Slice /system/getty.
[ 4.290329] cdc_acm 1-1.4:1.0: ttyACM0: USB ACM device
[ 14.655347] cdc_acm 1-1.4:1.0: ttyACM1: USB ACM device
 
Zuletzt bearbeitet:
was gibt denn folgender Befehl bei dir aus?
Code:
ls /dev/serial/by-id/

Bei mir wird dann exakt der Name des RTK-Reivers ausgegeben, der auch in der config stehen muss:
usb-u-blox_AG_-_www.u-blox.com_u-blox_GNSS_receiver-if00
so steht es bei mir in der config:
Code:
#define SERIAL_GPS_PATH "/dev/serial/by-id/usb-u-blox_AG_-_www.u-blox.com_u-blox_GNSS_receiver-if00"
 
Das zeigt es bei mir auch an.

pi@Pi4Alfred:~/Sunray/alfred $ ls /dev/serial/by-id/
usb-u-blox_AG_-_www.u-blox.com_u-blox_GNSS_receiver-if00

Welches PiOS nutz du? Bei mir ist es:

pi@Pi4Alfred:~/Sunray/alfred $ uname -a
Linux Pi4Alfred 6.12.25+rpt-rpi-v8 #1 SMP PREEMPT Debian 1:6.12.25-1+rpt1 (2025-04-30) aarch64 GNU/Linux
 
Bei mir rennt Sunray mit ublox am USB Port ohne Probleme auf einem Raspi 4

OS wenn ich es richtig in Erinnerung habe ist auch die gleiche
 
Habe nochmal alles neu gemacht:
May 31 13:15:31 Pi4Alfred start_sunray.sh[2201]: GPS receiver found!
Trotzdem GPS invalid. Könnt ihr noch was im log finden?
 

Anhänge

  • log.txt
    23,7 KB · Aufrufe: 7
Code:
May 31 13:16:09 Pi4Alfred start_sunray.sh[2201]: ERROR: config sending failed

Irgendwas passt mit der Kommunikation zwischen dem Pi und ublox immer noch nicht
 
Hier meine Installationsschritte, vielleicht habe ich noch etwas vergessen oder falsch gemacht:

Raspi PI OS lite 64bit auf SD Karte geschrieben, WLAN Login und User "pi" mit Passwort im PI Imager voreingestellt
per SSH eingeloggt:
sudo apt update
sudo apt upgrade -y
sudo apt install git -y
sudo raspi-config -> Interface Options -> I2C "yes" -> Serial Port -> login shell to be accessible over serial "no" -> Would you like the serial port hardware to be enabled? "yes"
reboot
Pi4 in Alfred eingebaut
git clone https://github.com/Ardumower/Sunray.git
cd ~/Sunray/alfred
cp config_alfred.h config.h
nano config.h -> #define SERIAL_ROBOT_PATH "/dev/ttyS1" geändert in #define SERIAL_ROBOT_PATH "/dev/ttyS0"
./service.sh -> 1) Compile and test menu -> 1) Build sunray executable -> choose 3) config.h
sudo ./service.sh -> 2) Linux services menu -> 2) Start sunray service (as Linux autostart)
./service.sh -> 2) Linux services menu -> 1) Install sunray executable on existing Alfred file system (Alfred-only)
 
Oben