Du verwendest einen veralteten Browser. Es ist möglich, dass diese oder andere Websites nicht korrekt angezeigt werden.
Du solltest ein Upgrade durchführen oder einen alternativen Browser verwenden.
Du solltest ein Upgrade durchführen oder einen alternativen Browser verwenden.
Nur INVALID trotz 43 Satelliten - GNSS gestört wegen Ukraine Krieg?
- Ersteller hanoba
- Erstellt am
Da ich ähnliche Probleme aktuell wie konny habe, möchte ich diesen Thread mal nochmal kommentieren.
Bei mir steht auch immer 0/52 (wobei die zweite Zahl etwas schwankt).
Die Zeit zählt hoch, bleibt aber immer unter 2s.
Heute habe ich mal folgende Tests gemacht: Schalte ich die Base aus, zählt die Zeit einfach weiter hoch. Dabei fällt aber auf, dass weiterhin 0/52 stehen bleibt (die zweite Zahl weiterhin leicht schwankend). Lege ich die Hand auf die Rover-Antenne, verringert sich die zweite Zahl. Schraube ich die GPS-Antenne vom ublox des Rovers ab, dann geht die zweite Zahl auf 0.
Heißt für mich: Die zweite Zahl zeigt mit die Satelliten des Rovers, nicht die der Base.
Heißt für mich aber auch: Es gibt eine Kommunikation zwischen Base und Rover, aber anscheinend nicht die gewünschten Messages o.Ä. Ich werde da vllt am Wochenende nochmal weiter zum testen kommen. Vllt hat ja aber auch jemand eine direkte Idee dazu

EinEinfach
Well-known member
KorrektHeißt für mich: Die zweite Zahl zeigt mit die Satelliten des Rovers, nicht die der Base
Ebenfalls korrektHeißt für mich aber auch: Es gibt eine Kommunikation zwischen Base und Rover
Weitenbummler
Active member
Guten Abend,
ich habe zu diesem Phänomen keine Erklärung, kann aber von einem eigenen Erlebnis berichten.
Gestern blieb mein Ardumower mitten auf der Wiese ohne erkennbaren Grund stehen. Die App zeigte invalid 0/41 Satelliten. An der Position, an der er stehen blieb, gab es keinen Grund für ein schlechtes Signal. Der Himmel war blau und der Rover stand weit entfernt von Bäumen oder Häusern. Es wirkte fast so als hätte jemand das GPS-Signal gekappt.
Ich habe alles mögliche versucht, um vom invalid wegzukommen, aber eine halbe Stunde lang half nix. Kein Reboot, kein GPS-Reboot, keine Trennung der Stromversorgung von Basis oder Rover und kein Positionswechsel.
Nach dieser halben Stunde lief alles normal weiter.
Ein vergleichbares Erlebnis hatte ich noch nicht.
Viele Grüße
Oliver

Hartmut
Active member
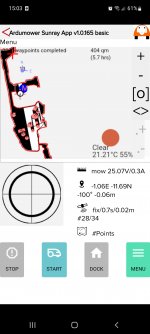 Fix ist der gewünschte Zustand, 0.7 ist die Zeit bis die Korrekturdaten von der Basis kommen. Lauft die Zeit hoch besteht keine Verbindung zur Basis. 0.02m ist die Genauigkeit deines Rovers auf der Karte/Gelände.
28/34 sind die in Verwendung befindlichen Satelliten 28 von der Basis und 34 vom Rover.
Steht da irgendwo 0 dann empfängt die Basis oder der Rover keine Satelliten.
Bei den Kontakten der Antenne beginnt die Fehlersuche.
Wichtig ist auch die Statistik. Mehr als 1-2 GPS jumps haben meist Kontaktschwierigkeiten der Antennen z.B. Kabelbruch, Korrosion als Ursache.
Bei 0/xx Satelliten ist der Fehler in der Basis.
Hallo zusammen,
ich muss mich auch noch einmal hier 'ranhängen. Ich habe mit vielen Schwirigkeiten ein Update der Firmware der u-blox-Teile auf 1.32 durchgeführt. Mit vielen Schwierigkeiten deshalb, da ich Linux-Nutzer bin und keinen Windows-PC mein eigen nenne. Ich habe eine 90-Tage-Version von Windows 10 in einer Virtualbox laufen und habe u-center dort installiert. Begonnen habe ich mit der u-blox-Platine vom Mower. Alle Versuche von der Version 1.13 auf Version 1.32 sind nach unterschiedlicher Laufzeit wegen fehlender Rückmeldung vom u-center gescheitert. Heute habe ich beim Nachbar, der mehrere Windows-Rechner besitzt, einen weiteren Versuch gestartet, mit dem gleichen Ergebnis. Wir haben dann erst einmal auf die hier bereitgestellte Version 1.30 aktualisiert und das lief durch! Ein neuer Versuch auf Version 1.32 zu aktualisieren hat danch auch geklappt, eine Erklärung dafür haben wir nicht gefunden. Danach habe ich das Ganze mit der Base- Platine in der gleiche Form in meiner Virtualbox gemacht und was soll ich sagen: auch das hat funktioniert.
Allerdings habe ich nun ein Problem, welches man sicher unter der Rubrik "Do never touch a running system!" einordnen kann.
Die beiden Platinen kommunizieren offensichtlich nicht mehr richtig miteinanader. Die App zeigt mir 0/49 (mal mehr oder weniger als 49) Satelliten, die Base am u-center gibt mir nach kurzer Zeit ein 3D-Fix mit vielen Satelliten und auch am Mower wird ein GPS-Fix angezeigt, aber die GPS>XBEE an der Base und auch die XBEE>GPS am Mower bleiben dunkel, die beiden NO RTK LEDs leuchten.
Ich muss allerdings sagen, dass ich dummerweise bei beiden die Config vorher nicht gesichert habe. Ich habe aber nach der ganzen Sache, wie im Wiki beschrieben, TMOD3 auf Survey-In (90s, 5m) eingestellt und gespeichert.
Wo ist die passende Stellschraube, an der ich drehen kann, damit das alles wieder geht?
Ich finde das System absolut genial. In meiner Nachbarschaft laufen mehrere Rasenroboter herkömmlicher Art mit Begrenzungsdrähten und alle haben schon einmal die Drähte versehentlich an irgendeiner Stelle durchtrennt oder mussten nach einer Umgestaltung im Garten neue Drähte legen. Deshalb wollte ich diese Begrenzungsdrähte und das Chaosprinzip nicht und habe nach einer Alternative gesucht und bin dann auf den Ardumower gestoßen und das Schönste daran war nicht zuletzt das eigene Zusammenbauen!
Sicher kann mir hier jemand eine Tipp geben, was ich noch tun kann, Danke schon einmal im Voraus!
Grüße Jürgen

eRacoon
Active member
Hast du nach dem Update die Config File mit den passenden Default Settings eingespielt?
Sonst laufen die Platinen im Factory Default, da fehlt dann quasi die komplette Config für das Projekt hier.
Wenn es mit der 1.32 Probleme gibt dann geh wieder auf die 1.30 runter, wäre meine erste Idee.
Sonst laufen die Platinen im Factory Default, da fehlt dann quasi die komplette Config für das Projekt hier.
Wenn es mit der 1.32 Probleme gibt dann geh wieder auf die 1.30 runter, wäre meine erste Idee.
EinEinfach
Well-known member
Welche Sunray Version nutzt du? Die aktuellen Versionen spielen die Config beim booten automatisch ein
EinEinfach
Well-known member
Damit geht es auf jeden Fall
Mir fällt gerade ein, als ich das Update auf dem Rover gemacht hatte, habe ich ihn mal kurz eingeschaltet und da war alles noch OK. Es muss also der Fehler auf jeden Fall bei der Base liegen.
Kann ich beim Einspielen der Cinfig auf der Base etwas falsch gemacht haben? Ich habe sie über - Receiver >Action >Load Config eingespielt, ist das so richtig?
Kann ich beim Einspielen der Cinfig auf der Base etwas falsch gemacht haben? Ich habe sie über - Receiver >Action >Load Config eingespielt, ist das so richtig?
unter "view" - configuration view" - "cfg" auch gespeichert?Kann ich beim Einspielen der Cinfig auf der Base etwas falsch gemacht haben? Ich habe sie über - Receiver >Action >Load Config eingespielt, ist das so richtig?

Du musst über Tools und dort Receiver Configuration.Mir fällt gerade ein, als ich das Update auf dem Rover gemacht hatte, habe ich ihn mal kurz eingeschaltet und da war alles noch OK. Es muss also der Fehler auf jeden Fall bei der Base liegen.
Kann ich beim Einspielen der Cinfig auf der Base etwas falsch gemacht haben? Ich habe sie über - Receiver >Action >Load Config eingespielt, ist das so richtig?
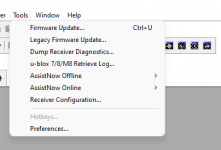
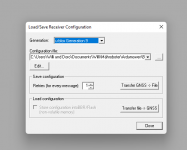
Kaum macht man es richtig, schon funktioniert es!
Vielen Dank an alle. Es kam zwar eine Meldung, dass die oben verlinkte Datei für die Firmware 1.30 ist, aber es funktioniert! TMOD3 wieder neu eingestellt und gespeichert.
Nun habe ich meine Config sicherheitshalber gespeichert.
Nebenbei noch eine andere Frage:
Kann ich den Mower auch am Gerät herunterfahren oder geht das nur über die App?
EinEinfach
Well-known member
Button solange drücken bis der Buzzer 9mal gepiept hat, dann fährt er runter