
EinEinfach
Well-known member
Ab dem Zeitpunkt wo du mit großem Plus mindestens 3 Punkte hinzugefügt hastab wann kann ich die Karte den speichern?
NeinMuss ich, wenn ich einmal rum bin, wieder zum Starpunkt zurück?
Ab dem Zeitpunkt wo du mit großem Plus mindestens 3 Punkte hinzugefügt hastab wann kann ich die Karte den speichern?
NeinMuss ich, wenn ich einmal rum bin, wieder zum Starpunkt zurück?

Ich hatte auch das Problem mit dem CRC Error...hab es gelöst bekommen, indem ich meine SD Karte im Mower formatiert habe. -vielleicht klappt es ja bei dir auchIrgendwie bekomme ich aktuell die neuste Version nicht zum laufen.
Komme von einer Uralt 0.115 und versuche die 0.219 zum laufen zu bekommen.
Aber ab einer gewissen Version scheint die Map Calculation nicht mehr richtig zu laufen.
Der Server springt in den "Map upload" Task, aber im Log kommt dann nur ein Dauerloop von das die CRC nicht stimmt.
Nach einer Zeit kommt dann ein Upload Error.
Hab die requirements.txt aktualisiert und zeigt auch alles passend an.
Bin Testweise mal in den 1.0.0 Branch gesprungen, dann aber erst realisiert dass das ja ein altes Zwischenrelease ist?
Die funktioniert z.B. noch... damit klappt die App dann aber nicht weil zu alt.
Eine Idee?


#check if random angle
if parameters.angle == None or math.isnan(float(parameters.angle)):
    angle = random.randrange(start=359)
    logger.debug(f'Coverage path planner uses random angle: {angle}Deg')
else:
angle = parameters.angle# Angle from UI is a heading: 0 = North, 90 = East
# Internal (shapely/math): 0 = East, 90 = North
def heading_to_math(a):
return (90 - float(a)) % 360
# check if random angle
if parameters.angle == None or math.isnan(float(parameters.angle)):
angle = random.randrange(start=359)
logger.debug(f'Coverage path planner uses random angle: {angle}Deg (math)')
else:
angle = heading_to_math(parameters.angle)
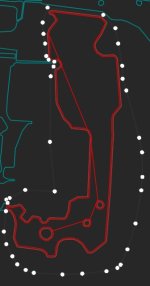
logger.debug(f'Coverage path planner uses heading: {parameters.angle}Deg -> math: {angle}Deg')Das ist bereits so, es werden nicht die Linien gespeichert, sondern nur die Bounding Box mit entsprechenden Mähparametern. Darstellen unter Dash ist auch nicht wild, wenn ich mich richtig erinnere es muss dann in JSON einfach richtig verpackt werden. Aber an der UI mache ich nichts mehr, möchte mich nicht mehr in den Dash Sumpf noch mal begeben.Ist es möglich bei der Planung und anschließenden Speicherung der Karten die ursprüngliche bounding-box mit zu speichern (s.h. Bild), sodass sie beim Aufrufen im Taskplanner mit aufgerufen wird? Das hätte aus meiner Sicht den Vorteil, dass man schnell die zu bearbeitende Fläche ändern kann. Z.B. wenn man nur mal die Kanten oder nur im Stück ohne Rand mähen will...aber das ist wahrscheinlich technisch komplizierter oder?
Manchmal beneide ich die Android Nutzer… aber nur manchmal
Das stimmt! Einige Dinge sind da deutlich einfacher...
