
Du verwendest einen veralteten Browser. Es ist möglich, dass diese oder andere Websites nicht korrekt angezeigt werden.
Du solltest ein Upgrade durchführen oder einen alternativen Browser verwenden.
Du solltest ein Upgrade durchführen oder einen alternativen Browser verwenden.
Husqvarna 260 ACX - RTK mod
- Ersteller KadaverJoe
- Erstellt am
@KadaverJoe "But even this diode seems too small (it got 170 degrees C hot with me under fullast according to thermal imaging camera"
Did you measure the current at the rectifier? They don't seem so low current diodes, I'm surprised they don't stand it... and the capacitor seems to be too small for such an high current.
Did you measure the current at the rectifier? They don't seem so low current diodes, I'm surprised they don't stand it... and the capacitor seems to be too small for such an high current.
Yeah, I soldered two diodes in parallel and even those two get very hot. I will try a mosfet diode tomorrow.
Current is about 8A with 26V.
The capacitor is huge (3300 uF). I have no idea if a bigger one (or two of this one) would help.
What would you think? What should I change?
Current is about 8A with 26V.
The capacitor is huge (3300 uF). I have no idea if a bigger one (or two of this one) would help.
What would you think? What should I change?
So, der Husqvarna ACX 260 ist nun quasi fertig und wartet nun auf seine erste vollständige Probefahrt. Was wurde nun bearbeitet und gelöst:
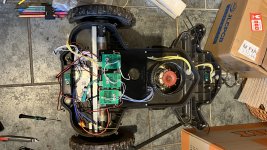 Ich denke, den Probelauf kann ich daher erst in ca. 2 Wochen machen, da ich in nächster Zeit nicht dazu kommen werde und außerdem erstmal das Netzteil bestellen und die Dockingstation dann umklemmen muss - was aber nicht schwer wird.
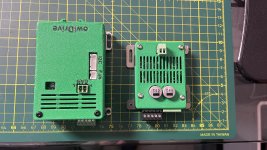
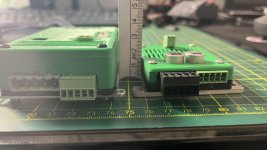
- ich habe von Bernd versuchsweise mal eine neue Version seiner owl drives bekommen. Diese sind deutlich kleiner und passen dadurch super in kleinere Geräte. Die Funktionsweise ist gleich, jedoch können sie nicht ganz so viel Leistung übertragen, wie ihre großen Brüder. Aber für Mähroboter reicht es allemal! Für genaue Details bitte @BerndS fragen. Ich habe die Daten der einzelnen Treiber nicht mehr im Kopf.
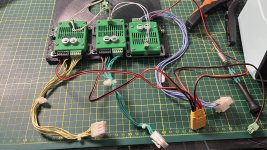
edit: Ich nutze nun zwei kleine Treiber für die Räder und einen großen Treiber für den Mähmotor. Ich hatte immer wieder das Problem, dass der Mähmotor zwar problemlos läuft und auch mäht, aber wenn er abgeschaltet wurde zu hohe Spannung erzeugt hat und der Treiber dann in einen Error-Zustand ging. Dann war jedes Mal ein Neustart (des Treibers) erforderlich. Mit dem Großen hatte ich dieses Problem noch nie. Vielleicht finden Bernd und Alexander aber noch passende settings für den kleinen Treiber, damit das nicht mehr passiert.
- der 1-phasen Brushless Motor von Papst war zu Besuch bei Alexander und Bernd und sie haben dafür neuen code implementiert, sodass ihre owl drives auch diese Art Motoren betreiben können! Richtig cool!

- Anhang anzeigen IMG_0519.MOV
- Bernd hat außerdem die Ultraschallsensoren vom Husqvarna von mir zugeschickt bekommen und auch diese ans Laufen bekommen! Das ist richtig super! Außerdem hat Alexander jetzt eine Funktion im owl I/O Board hinzugefügt, mit der der Roboter bei einem Trigger-Signal des Ultraschallsensors langsamer fährt und der Mäher so vor einem Hindernis abbremst bis der Bumper dann auslöst und er das Hindernis umfährt! Dazu ist im Gehäuse jetzt ein kleiner Arduino verbaut, welcher jetzt folgende Aufgaben gleichzeitig übernimmt:
- Lift-Sensor auslesen und bei Auslösen ein Trigger-Signal auf Pin 8 an das I/O-Board (und damit Sunray) schickt
- Bumper-Sensoren auslesen und bei Auslösen ein Trigger-Signal auf Pin 7 an Sunray schickt
- Die Ultraschallsensoren ansteuert und auswertet: bei der Unterschreitung eines Abstandes ein Trigger-Signal auf Pin 9 an das I/O-Board sendet und damit eine Art slow-down-Bumper auslöst (Sunray geht in den slow-Modus), bis der echte Bumper am Hindernis anstößt und die Hindernisumfahrung aktiviert wird. Das Trigger-Signal kann man auf folgendem Video sehr gut sehen:
- Anhang anzeigen IMG_0498.MOV
- nun fehlt nur noch ein Testlauf mit allen Komponenten. Was allerdings noch ein Problem darstellt, ist der AC-Bereich. Ich habe Ja einen Brückengleichrichter mit anschließender Sperrdiode in den Mower eingebaut. Dieses Konstrukt erweist sich aber als problematischer als gedacht. Daher werde ich die Dockingstation nun auf DC umbauen, sodass der Mower direkt (wie jeder andere auch ) DC empfängt und somit direkt die Akkus laden kann. Das hat außerdem den Vorteil, dass man mit einer höheren Ladespannung arbeiten kann und ich so wieder einen 7S-Akku bauen kann, so wie ich es bei Alfred auch gemacht habe. Vor Überlastung der Motoren muss man aber keine Angst haben, da die Spannung in den owl-Treibern wunderbar begrenzt werden kann!
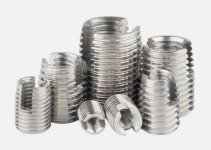
- zu guter Letzt habe ich heute noch die Schraublöcher vom Mähergehäuse ausgeborht und anschließend V2A-Schraubhülsen eingeschraubt, da die meisten der Schraublöcher leider durch die ursprünglichen selbsschneidenden Schrauben kein Gewinde mehr hatten und die Schrauben dadurch nicht mehr gefasst haben. Ich hatte mir dafür passende Einschraubhülsen (M4 ID, M6,5 AD, 8mm Länge) und passende V2A Torx-Schrauben (M4x10) gekauft. Jetzt halten die Schrauben wieder bombenfest und das Gehäuse ist wieder dicht!
Ich denke, den Probelauf kann ich daher erst in ca. 2 Wochen machen, da ich in nächster Zeit nicht dazu kommen werde und außerdem erstmal das Netzteil bestellen und die Dockingstation dann umklemmen muss - was aber nicht schwer wird.
Zuletzt bearbeitet:
Details zum "kleinen" owlDrive, der wesentliche Unterschied zu großen ist, dass der "kleine" owlDrive für 12- 24V (max. 36V) ausgelegt ist, der große bis 48V (max. 52V).
Der max. Strom liegt beim "kleinen" owlDrive bei ca. 8A, der große kann 20A bzw. in einer verstärkten Version bis 30A.
Wir empfehlen den "kleinen" owlDrive so, wie im Bild gezeigt, für Motoren bis 125W, daher ist seine Bezeichnung owlDrive 125-24 (125W bei 24V).
Ohne Kühlung, also nur das PCB, verträgt der owlDrive 125-24 bis ca, 60W, mit der abgebildetem Kühlung ca.125W und mit zus. Kühlung (zB. Lüfter oder zus. Kühlkörper) bis ca. 185W.
Daher ist der owlDrive 125-24 eigentlich überdimensioniert für diese Art Rasenroboter, aber dadurch natürlich auch robust.
Alle Parameter können per Softwaremenü eingestellt werden, wie z.B. der max Strom einer elektronischen Sicherung. Auch kann der owlDrive Motoren steuern die weniger Betriebsspannung haben als am owlDrive anliegt. So kann z.B. ein 12V Motor an 24V betrieben werden, ohne zus. Spannungswandler.
Die präferierte Ansteuerung geschieht über CAN Bus, aber der owlDrive kann auch über eine serielle Schnittstelle oder USB Schnittstelle gesteuert werden. Der große owlDrive kann zusätzlich noch via PWM angesteuert werden, passend zum Ardumower 1.x Board.
Neben 3 Phasen und 1Phasen Brushless Motoren können alle owlDrive jetzt auch Bürsten- / Gleichstrommotoren steuern.
Damit ist der owlDrive ein absoluter Tausendsassa, für eine Vielzahl von Anwendungen.
Details about the "small" owlDrive, the main difference to large ones is that the "small" owlDrive is designed for 12-24V (max. 36V), the big one up to 48V (max. 52V). The max. current of the "small" owlDrive is about 8A, the big one can be 20A or up to 30A in an amplified version. We recommend the "small" owlDrive as shown in the picture for motors up to 125W, so its designation is owlDrive 125-24 (125W at 24V). Without cooling, i.e. only the PCB, the owlDrive 125-24 can handle up to approx. 60W, with the cooling shown approx. 125W and with additional cooling. Cooling (e.g. fan or zus. heat sink) up to approx. 185W. Therefore, the owlDrive 125-24 is actually oversized for this type of robotic lawnmower, but of course also robust. All parameters can be set via software menu, such as the max current of an electronic fuse. The owlDrive can also control motors that have less operating voltage than is applied to the owlDrive. For example, a 12V motor can be operated on 24V without adding to it. Voltage transformer. The preferred control is via CAN bus, but the owlDrive can also be controlled via a serial port or USB interface. The large owlDrive can also be controlled via PWM, matching the Ardumower 1.x board. In addition to 3 phase and 1 phase brushless motors, all owlDrive can now also control brushed / DC motors. This makes the owlDrive an absolute jack-of-all-trades, for a variety of applications.
Source code vom Treiber wäre tollDetails zum "kleinen" owlDrive, der wesentliche Unterschied zu großen ist, dass der "kleine" owlDrive für 12- 24V (max. 36V) ausgelegt ist, der große bis 48V (max. 52V).
Der max. Strom liegt beim "kleinen" owlDrive bei ca. 8A, der große kann 20A bzw. in einer verstärkten Version bis 30A.
Wir empfehlen den "kleinen" owlDrive so, wie im Bild gezeigt, für Motoren bis 125W, daher ist seine Bezeichnung owlDrive 125-24 (125W bei 24V).
Ohne Kühlung, also nur das PCB, verträgt der owlDrive 125-24 bis ca, 60W, mit der abgebildetem Kühlung ca.125W und mit zus. Kühlung (zB. Lüfter oder zus. Kühlkörper) bis ca. 185W.
Daher ist der owlDrive 125-24 eigentlich überdimensioniert für diese Art Rasenroboter, aber dadurch natürlich auch robust.
Alle Parameter können per Softwaremenü eingestellt werden, wie z.B. der max Strom einer elektronischen Sicherung. Auch kann der owlDrive Motoren steuern die weniger Betriebsspannung haben als am owlDrive anliegt. So kann z.B. ein 12V Motor an 24V betrieben werden, ohne zus. Spannungswandler.
Die präferierte Ansteuerung geschieht über CAN Bus, aber der owlDrive kann auch über eine serielle Schnittstelle oder USB Schnittstelle gesteuert werden. Der große owlDrive kann zusätzlich noch via PWM angesteuert werden, passend zum Ardumower 1.x Board.
Neben 3 Phasen und 1Phasen Brushless Motoren können alle owlDrive jetzt auch Bürsten- / Gleichstrommotoren steuern.
Damit ist der owlDrive ein absoluter Tausendsassa, für eine Vielzahl von Anwendungen.
Details about the "small" owlDrive, the main difference to large ones is that the "small" owlDrive is designed for 12-24V (max. 36V), the big one up to 48V (max. 52V). The max. current of the "small" owlDrive is about 8A, the big one can be 20A or up to 30A in an amplified version. We recommend the "small" owlDrive as shown in the picture for motors up to 125W, so its designation is owlDrive 125-24 (125W at 24V). Without cooling, i.e. only the PCB, the owlDrive 125-24 can handle up to approx. 60W, with the cooling shown approx. 125W and with additional cooling. Cooling (e.g. fan or zus. heat sink) up to approx. 185W. Therefore, the owlDrive 125-24 is actually oversized for this type of robotic lawnmower, but of course also robust. All parameters can be set via software menu, such as the max current of an electronic fuse. The owlDrive can also control motors that have less operating voltage than is applied to the owlDrive. For example, a 12V motor can be operated on 24V without adding to it. Voltage transformer. The preferred control is via CAN bus, but the owlDrive can also be controlled via a serial port or USB interface. The large owlDrive can also be controlled via PWM, matching the Ardumower 1.x board. In addition to 3 phase and 1 phase brushless motors, all owlDrive can now also control brushed / DC motors. This makes the owlDrive an absolute jack-of-all-trades, for a variety of applications.
Ja, aber unser Code ist nicht open Source, da haben wir zuviel investiert.Source code vom Treiber wäre toll
Wer sich mit dem Software gesteuertem FOC Controller beschäftligen möchte kann hier schauen:
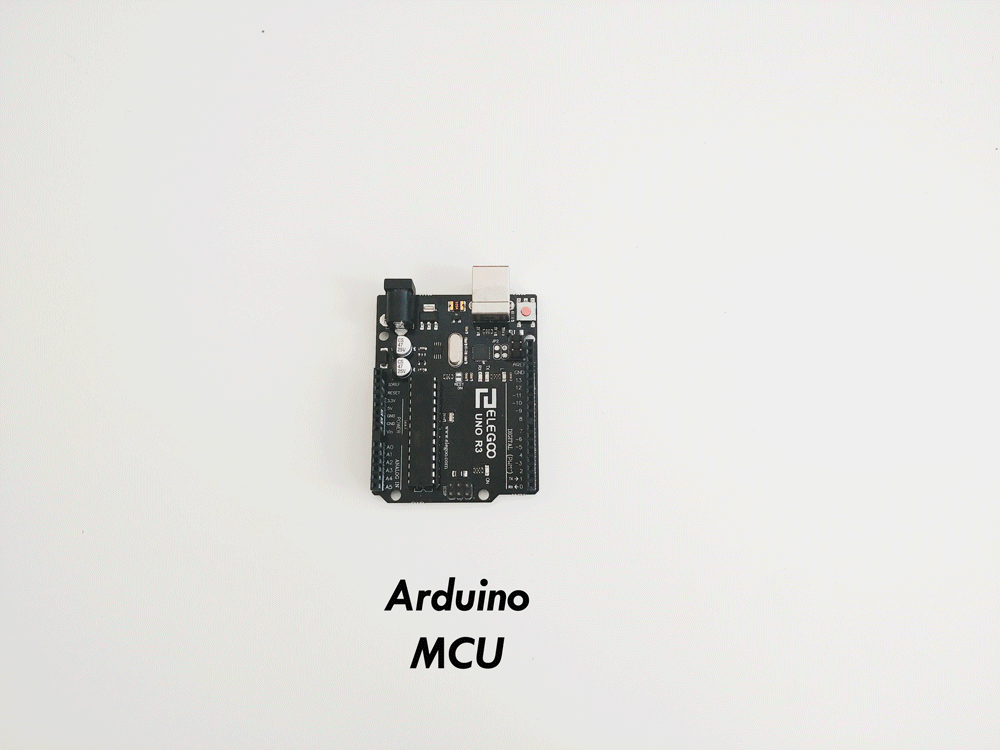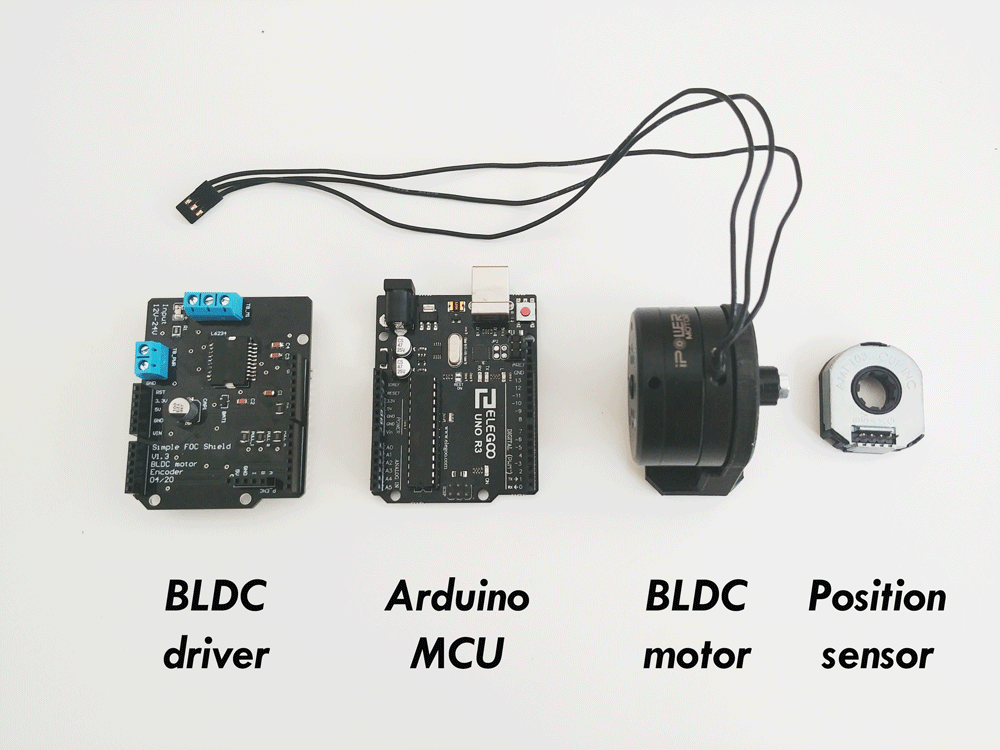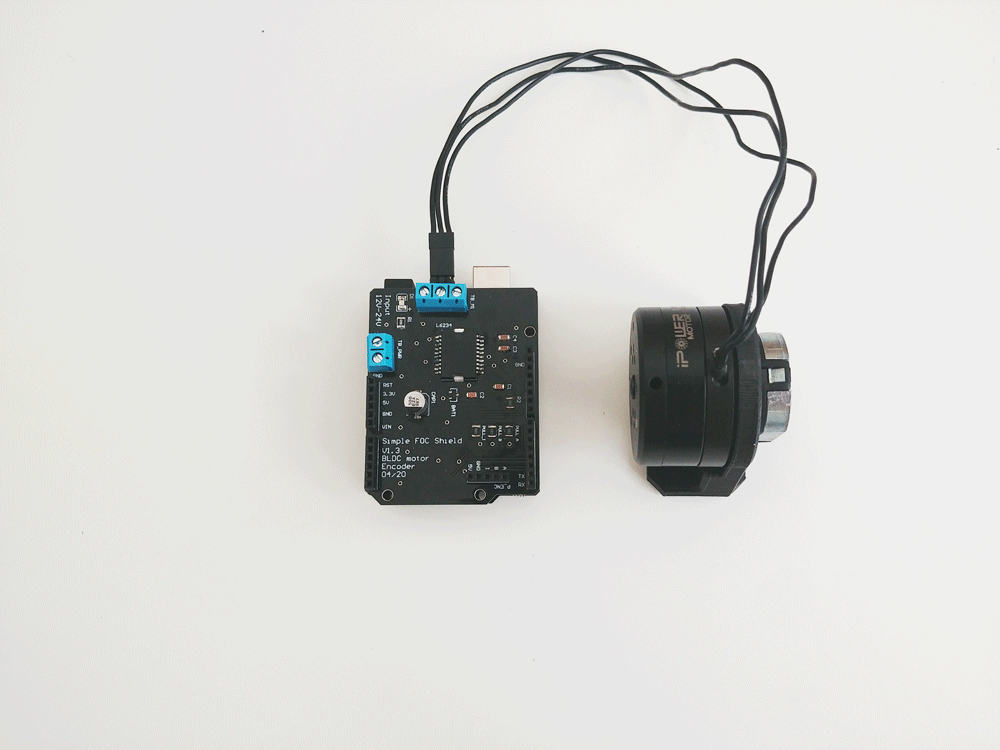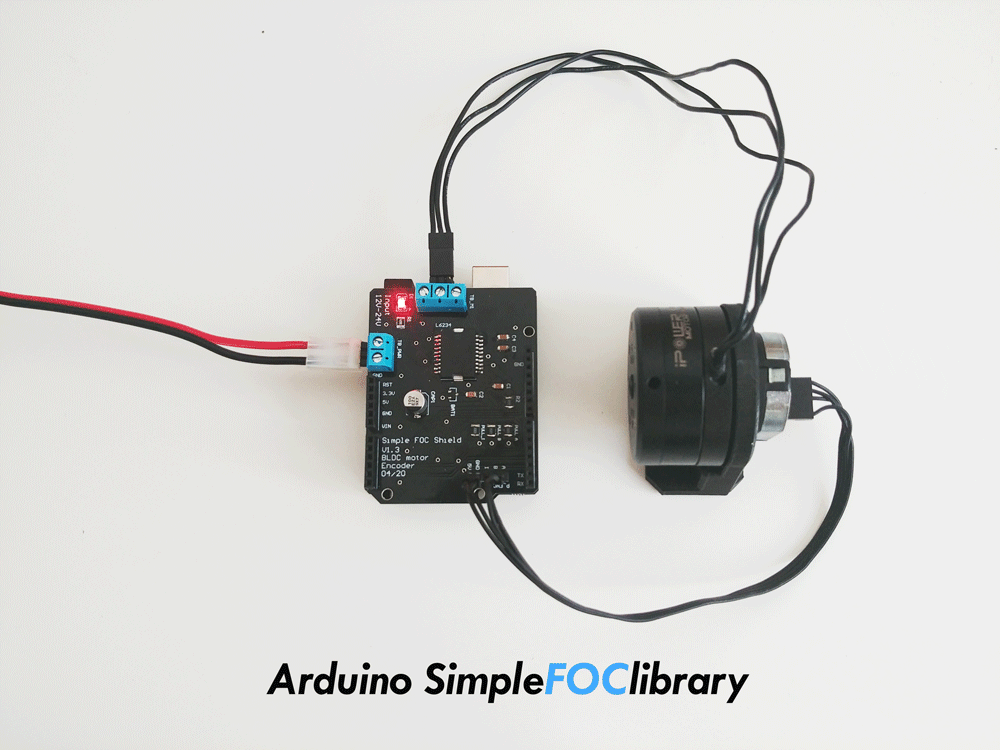
Arduino Simple Field Oriented Control project
Arduino Based Field Oriented Control library and shield aimed to demystify the FOC algorithm for the hobby community.
 simplefoc.com

Wer eigenen Code für BLDC-Treiber entwickeln möchte kann dies z.B. mit dem SimpleFOC-Projekt tun (der "owlDrive" kann damit verwendet werden und ist zu diesem kompatibel): https://docs.simplefoc.com/code
Für viele Anwendungen wird man jedoch weitere Dinge zum SimpleFOC-Projekt benötigen und das ist dann der Mehrwert einer Entwicklung wie dem "owlDrive" (z.B. Erkennung und Abschaltung bei Hardwarefehler, Überspannung, Unterspannung, Überstrom, Gegen-EMK-Reduktion, Trajektorie-Regelung, CAN-Bus Protokoll, optionale Magnet-Dreh-Sensoren, CAN-Bus-basierte Motorsynchronisation (Master/Slave) für Vielmotoranwendungen, alle Einstellungen via Menü zur Laufzeit vom Benutzer änderbar (Netzteil-Parameter, Motor-Parameter, Regelparameter, CAN-Parameter, Parameter für Überwachung und Abschaltung etc.).
Für viele Anwendungen wird man jedoch weitere Dinge zum SimpleFOC-Projekt benötigen und das ist dann der Mehrwert einer Entwicklung wie dem "owlDrive" (z.B. Erkennung und Abschaltung bei Hardwarefehler, Überspannung, Unterspannung, Überstrom, Gegen-EMK-Reduktion, Trajektorie-Regelung, CAN-Bus Protokoll, optionale Magnet-Dreh-Sensoren, CAN-Bus-basierte Motorsynchronisation (Master/Slave) für Vielmotoranwendungen, alle Einstellungen via Menü zur Laufzeit vom Benutzer änderbar (Netzteil-Parameter, Motor-Parameter, Regelparameter, CAN-Parameter, Parameter für Überwachung und Abschaltung etc.).
Zuletzt bearbeitet:
Starsurfer78
Active member
Der Mähmotor sieht aus wie bei meinen Worx Mäher.
Gibt es eigentlich schon einen Preis für die Komponenten?
Gibt es eigentlich schon einen Preis für die Komponenten?
Wir sind derzeit dabei abzuklären wie das DIY Kit vertrieben werden kann. Dabei ist vor allem wichtig dass auch guter Support gegeben werden kann, den wir, seit Marotronics nicht mehr aktiv ist, nicht ausreichend sicherstellen können.Der Mähmotor sieht aus wie bei meinen Worx Mäher.
Gibt es eigentlich schon einen Preis für die Komponenten?
Aber ich denke wir habe da eine gute Lösung in Aussicht, die wir hoffentlich in den nächsten Wochen bekannt geben können.
Dann wird auch das neue Set in Verkauf sein.
Daher bitte noch etwas Geduld.
So, der Husqvarna ACX260 ist nun fertig! Ich muss noch den Regensensor montieren, aber das sollte keine große Sache sein! Getestet hatte ich die Funktion schon vor einiger Zeit.
Videos vom Mower: https://cloud.farm-hub.de/index.php/s/AiAwQjXSYqL88nL
@AlexanderG hat den code für die OWL drives nun so perfektioniert, dass der 1-phasen brushless sich in beide Drehrichtungen tadellos ansteuern lässt! Das war garnicht so einfach, aber er hat die Funktionsweise rausbekommen und er läuft nun in beide Richtungen perfekt und ohne Stottern! Außerdem kann man ihn dank der owldrives und des Hallsensors auch im Drehzahl-Betrieb fahren - d.h. der Motor hält dann gegen, wenn es mal schwer wird! Das ist wirklich sagenhaft gut und man merkt einen deutlichen Unterschied zum normalen Konstant-Volt Modus! Dies könnt ihr selbst in den Videos sehen (Link unten). Der Motor hat richtig Kraft und ich bin sehr gespannt, wie er sich in der Saison schlägt. Aber ich bin guter Dinge, dass es super funktionieren wird.
Des Weiteren habe ich jetzt die Dockingstation auf DC umgebaut und die alte Platine entfernt. Mein ursprünglicher Plan, die AC-Spannung per Brückengleichrichter und Kondesatoren selbst auf DC zu richten, war keine gute Idee und hat zwei Pi’s das Leben gekostet! Das Meanwell DC-Netzteil (was im übrigen auch von Husqvarna beim ACX265 genutzt wird) macht einen sehr hochwertigen Eindruck, hat IP67 rating und lässt sich flexibel in Spannung und Stromstärke einstellen. Seitdem habe keine Probleme mit Ausfällen beim Pi und auch keine komplizierte Spannungswandlung mehr im Inneren des mowers. Ich kann also nur jedem, der vor hat, einen alten Husqvarne mit Ringtrafo auf DC-Ladung umzubauen.
Wichtig ist dann natürlich, dass man bei allen Komponenten auf die richtige Polung achtet!
In Zukunft möchte ich wieder eine grüne LED ins Dock bauen, damit man sieht, ob sie mit Strom versorgt ist. Dazu werde ich eine kleine Adapterplatte drucken, welche dann die LED mit Widerständen hält. Im gleichen Zuge werde ich dann noch eine Schmelzsicherung in die + Leitung der Dockingstation bauen. So ist sie dann abgesichert, sollte es doch mal zu einem Kurzschluss kommen. Aber eins nach dem anderen.
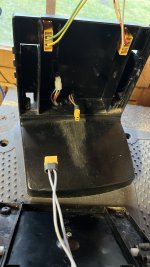
Ich habe außerdem wieder einen Akku für den Mower gebaut. Dieses Mal einen 7S5P (16,5 Ah), da mehr nicht so einfach hineinpasst und ich denke, dass es auch ausreicht. Die Ladeleistung kann man dank des neuen Meanwell-Netzteils variabel einstellen und diese ist um ein Vielfaches höher, als bei Alfred.
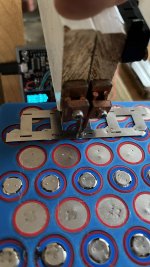
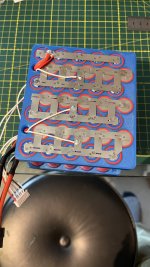
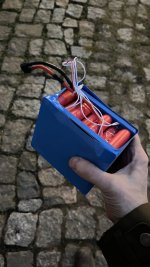
Als BMS kommt ein JBD 7S BMS (continuous 20A, 60A peak) zum Einsatz. Dies hat bei Ali gerade mal 15€ gekostet! Link dazu hier. Aber vorsicht! Das BMS kann ab 7S-13S Akkus balancen! 6S Akkus funktionieren nicht! Außerdem haben Alexander und Bernd ein kleines Kabel dazwischen gelötet, sodass das BMS den (Entlade-)Strom nicht selbstständig trennen kann! Unsere Vermutung ist, dass es bei einem Widereinschalten des BMS zu Spannungsspitzen kommt und mir deswegen mindestens nochmal 2 RPi5 abgeraucht sind (allerdings war es damals ein anderes BMS von JBD - man sieht es hier noch auf dem Foto).
Dank des neuen Umrüst-Kits ist es damit möglich quasi jeden alten Mäher auf RTK umzurüsten. Die Treiber können mit so gut wie jedem Motor umgehen - selbst so unmögliche Dinge, wie mein 1-Phasen BL Und die Sunray Software wird immer besser! Alexander hat es nun sogar geschafft NTRIP-Daten direkt in Sunray zu "importieren". Das heißt, man benötigt nichtmal mehr zusätzliche Hardware, wie das Ardusimple WiFi board! Trotzdem sind externe Plugins natürlich weiterhin ohne Probleme möglich.
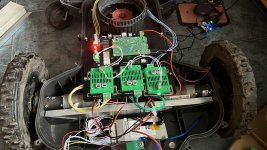
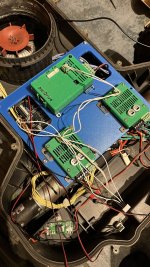
Jetzt fehlt aus meiner Sicht nur noch eine wichtige Sache: die Integration des BMS in Sunray bzw. die Kammunikation. Vielleicht bekommen wir auch das ans Laufen, dann wäre der Mower aus meiner Sicht perfekt!
Videos vom Mower: https://cloud.farm-hub.de/index.php/s/AiAwQjXSYqL88nL
@AlexanderG hat den code für die OWL drives nun so perfektioniert, dass der 1-phasen brushless sich in beide Drehrichtungen tadellos ansteuern lässt! Das war garnicht so einfach, aber er hat die Funktionsweise rausbekommen und er läuft nun in beide Richtungen perfekt und ohne Stottern! Außerdem kann man ihn dank der owldrives und des Hallsensors auch im Drehzahl-Betrieb fahren - d.h. der Motor hält dann gegen, wenn es mal schwer wird! Das ist wirklich sagenhaft gut und man merkt einen deutlichen Unterschied zum normalen Konstant-Volt Modus! Dies könnt ihr selbst in den Videos sehen (Link unten). Der Motor hat richtig Kraft und ich bin sehr gespannt, wie er sich in der Saison schlägt. Aber ich bin guter Dinge, dass es super funktionieren wird.
Des Weiteren habe ich jetzt die Dockingstation auf DC umgebaut und die alte Platine entfernt. Mein ursprünglicher Plan, die AC-Spannung per Brückengleichrichter und Kondesatoren selbst auf DC zu richten, war keine gute Idee und hat zwei Pi’s das Leben gekostet! Das Meanwell DC-Netzteil (was im übrigen auch von Husqvarna beim ACX265 genutzt wird) macht einen sehr hochwertigen Eindruck, hat IP67 rating und lässt sich flexibel in Spannung und Stromstärke einstellen. Seitdem habe keine Probleme mit Ausfällen beim Pi und auch keine komplizierte Spannungswandlung mehr im Inneren des mowers. Ich kann also nur jedem, der vor hat, einen alten Husqvarne mit Ringtrafo auf DC-Ladung umzubauen.
Wichtig ist dann natürlich, dass man bei allen Komponenten auf die richtige Polung achtet!
In Zukunft möchte ich wieder eine grüne LED ins Dock bauen, damit man sieht, ob sie mit Strom versorgt ist. Dazu werde ich eine kleine Adapterplatte drucken, welche dann die LED mit Widerständen hält. Im gleichen Zuge werde ich dann noch eine Schmelzsicherung in die + Leitung der Dockingstation bauen. So ist sie dann abgesichert, sollte es doch mal zu einem Kurzschluss kommen. Aber eins nach dem anderen.
Ich habe außerdem wieder einen Akku für den Mower gebaut. Dieses Mal einen 7S5P (16,5 Ah), da mehr nicht so einfach hineinpasst und ich denke, dass es auch ausreicht. Die Ladeleistung kann man dank des neuen Meanwell-Netzteils variabel einstellen und diese ist um ein Vielfaches höher, als bei Alfred.
Als BMS kommt ein JBD 7S BMS (continuous 20A, 60A peak) zum Einsatz. Dies hat bei Ali gerade mal 15€ gekostet! Link dazu hier. Aber vorsicht! Das BMS kann ab 7S-13S Akkus balancen! 6S Akkus funktionieren nicht! Außerdem haben Alexander und Bernd ein kleines Kabel dazwischen gelötet, sodass das BMS den (Entlade-)Strom nicht selbstständig trennen kann! Unsere Vermutung ist, dass es bei einem Widereinschalten des BMS zu Spannungsspitzen kommt und mir deswegen mindestens nochmal 2 RPi5 abgeraucht sind (allerdings war es damals ein anderes BMS von JBD - man sieht es hier noch auf dem Foto).
Dank des neuen Umrüst-Kits ist es damit möglich quasi jeden alten Mäher auf RTK umzurüsten. Die Treiber können mit so gut wie jedem Motor umgehen - selbst so unmögliche Dinge, wie mein 1-Phasen BL
Und die Sunray Software wird immer besser! Alexander hat es nun sogar geschafft NTRIP-Daten direkt in Sunray zu "importieren". Das heißt, man benötigt nichtmal mehr zusätzliche Hardware, wie das Ardusimple WiFi board! Trotzdem sind externe Plugins natürlich weiterhin ohne Probleme möglich.Jetzt fehlt aus meiner Sicht nur noch eine wichtige Sache: die Integration des BMS in Sunray bzw. die Kammunikation. Vielleicht bekommen wir auch das ans Laufen, dann wäre der Mower aus meiner Sicht perfekt!
Zuletzt bearbeitet:

EinEinfach
Well-known member
Bei der Anzahl an Maulwurfshügeln frage ich mich ob die Wahl einen nicht Allrad Mower zu nehmen die richtige ist
Ach, in der Saison geht es nachher eigentlich...und was würde der anders machen?
EinEinfach
Well-known member
Nicht hängen bleibenund was würde der anders machen?
Wie gesagt, wenn er erstmal regelmäßig läuft, ist das eigentlich kein Thema. Ab und zu mache ich ein paar platt, wenn ich ihn los schicke, aber das finde ich nicht schlimm. Außerdem kann ich mir auch nicht vorstellen, dass es für einen Mower bzw. dessen Messer gut ist, die ganzen Maulwurfshügel selber zu planieren 
Das Projekt ist klasse von Dir umgesetzt, der Mäher gefällt mir so gut, das ich mir glecih 2 Huqvarna besorgt habe, einen 220 und einen 265 um das alles auch mal bei uns zu testen. Die mäher sind ideal für den Umbau. da der Einbau der Komponenten schnell und einfach ist. Die längste Zeit habe ich für das Reinigen des Mähers vor dem Umbau gebraucht ;-)
Starsurfer78
Active member
Preis steht noch nicht fest für die Komponenten?
Zu den Komponenten, wir haben jemanden gefunden der einen Nachfolge-Shop für Ardumower un Co. aufmachen wird. Der Shop wird derzeit gerade erstellt und sollte bald verfügbar sein. Dann wird der Anbieter auch die neuen Komponenten im Programm haben.
Zu den Preisen möchte ich nichts sagen, da die Preisgestaltung beim Shop liegt.
Zu den Preisen möchte ich nichts sagen, da die Preisgestaltung beim Shop liegt.
Danke Bernd. Ja, der Umbau an sich war sehr schnell erledigt. Was viel Zeit gekostet hat, war erstmal die Grundlagenforschung zu den Themen Bumper, Lift, Ultraschall, dann Anpassungen des Sunray codes an die Funktionen des Mähers (slow-down Bumper, invertierte STOP-Taste, Invertierter Lift) und viele, viele Stunden Tests mit der Sunray Software, Motortreibersoftware (dem speziellen Motor des Mähers geschuldet) und Test mit der jetzt aktualisierten und perfektionierten NTRIP-Funktion von Sunray.
Aber es hat sich aus meiner Sicht gelohnt und ich gebe natürlich gerne alle Infos, code und 3D-Druck-Dateien an Interessierte weiter!
Daher wird ab jetzt ein deutlich schnellerer Umbau möglich sein. Ich habe heute Abend dann endlich auch den Rain Sensor installiert. Ich habe dazu bei Güde die "Sensoren" (also quasi V2A-Schlossschrauben) von Alfred gekauft und mir eine angewinkelte Platte gedruckt. Dann habe ich zwei Löcher in die Haube gebohrt und sie von unten festgeschraubt und mit Kabeln versehen.
Ich habe jetzt auch die ganzen Sensorkabel, welche zum I/O-Board gehen (also Lift, Bumper Ultraschall-Trigger) mit einem JST-XH Stecker zusammengefasst. So muss man im Falle einer Öffnung des mowers nicht immer alle Kabel einzeln abnehmen. Bei mir wäre das jetzt auch schwierig, da ich das I/O-Board jetzt in die untere Etage verfrachtet habe und darüber die Treiber montiert habe. So muss man jetzt bei Öffnung des Mowers "nur" noch 5 Stecker lösen.
Morgen werde ich im Dock noch eine Schmelzsicherung einbauen und dann mal eine Rasenfläche mähen und berichten, wie es läuft.
Zuletzt bearbeitet:
Bonjour,
Je convertis également un 265acx. En gros, je voulais restaurer l'électronique de mon Ardumower. Mais ce projet a éveillé en moi l’envie de repartir à zéro sur de nouvelles bases.
@KadaverJoe : Je serais heureux si vous partagiez quelques informations avec moi. J'ai quelques questions. Surtout lorsqu’il s’agit de charger la batterie. Je ne comprends pas comment cela fonctionne sur cette plateforme. Pouvez-vous décrire le circuit en détail ?
@BerndS : Concernant le nouveau magasin, vendra-t-il votre kit Owlrobotics ? Ou est-ce que ce sera un autre kit ?
https://owlrobotics-store.company.site/products/owlRobotics-Kit-p726825656
-------------------
Bonjour,
Je suis aussi en train de convertir un 265acx. A la base je voulais récupérer l'électronique de mon Ardumower. Mais ce projet m'a donné envie de repartir sur une nouvelle base.
@KadaverJoe: Je serai ravi que tu partages des infos. J'ai quelques questions. Notamment concernant la recharge de la batterie. Je ne comprends pas comment ça fonctionne sur cette plateforme. Peut tu détailler le circuit ?
@BerndS: Concernant la nouvelle boutique, elle vendra votre kit owlrobotics? Ou ce sera un autre kit?

Je convertis également un 265acx. En gros, je voulais restaurer l'électronique de mon Ardumower. Mais ce projet a éveillé en moi l’envie de repartir à zéro sur de nouvelles bases.
@KadaverJoe : Je serais heureux si vous partagiez quelques informations avec moi. J'ai quelques questions. Surtout lorsqu’il s’agit de charger la batterie. Je ne comprends pas comment cela fonctionne sur cette plateforme. Pouvez-vous décrire le circuit en détail ?
@BerndS : Concernant le nouveau magasin, vendra-t-il votre kit Owlrobotics ? Ou est-ce que ce sera un autre kit ?
https://owlrobotics-store.company.site/products/owlRobotics-Kit-p726825656
-------------------
Bonjour,
Je suis aussi en train de convertir un 265acx. A la base je voulais récupérer l'électronique de mon Ardumower. Mais ce projet m'a donné envie de repartir sur une nouvelle base.
@KadaverJoe: Je serai ravi que tu partages des infos
. J'ai quelques questions. Notamment concernant la recharge de la batterie. Je ne comprends pas comment ça fonctionne sur cette plateforme. Peut tu détailler le circuit ?@BerndS: Concernant la nouvelle boutique, elle vendra votre kit owlrobotics? Ou ce sera un autre kit?
owlRobotics Kit
The owl Robotics Kit consists of the following units : owlController 1 piece incl . Raspberry Pi5 with 64GB SD Card owl Driver 125 _ 24 3 pieces for motors up to 125W , with additional Cooling 180W
owlrobotics-store.company.site