Heute möchte ich euch mein neues Projekt eines Husqvarna-Umbaus vorstellen.
Vor etwa einem Jahr habe ich das erste Mal vom Ardumower Projekt gelesen und mir gleich einen Alfred gekauft. Dieser wurde von mir mit einem 20 Ah großen Akku versehen und mit einem Raspberry Pi 4 ausgestattet.
Dank der Hilfe vom Sunray-Entwickler AlexanderG, der mir wirklich sehr viel geholfen hat, lief dann nach einer Weile mit ein paar Stolperfallen Sunray auf dem Pi und Alfred war bereit, ca. 3000 m2 zu mähen.
Alfred hat also die gesamte Saison das große Grundstück alleine gemäht!
Ich habe aber das Problem, dass ich keinen Ersatzrasenmäher habe, sollte Alfred mal ausfallen.
Daher habe ich mir im Winter Gedanken gemacht, was ich als Backup mache.
Dann habe ich den Umbau eines 260 ACX von cguenther gesehen und dachte sofort: das ist genau die Maschine, die ich brauche!
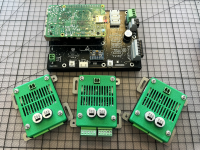
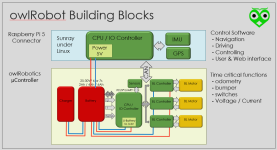
Ich hatte von @AlexanderG Und @BerndS gehört, dass sie an neuen Motortreibern und einem I/O-Board arbeiten. Mit diesem ist es möglich quasi jeden alten (oder auch neuen) Mäher auf RTK umzurüsten.
Daher hatte ich sofort den Plan gefasst, einen alten gebrauchten Husqvarna umzubauen. Ich habe dazu von BerndS eine Beta-Version des I/O-Boards samt Treibern geordert.
Mein Ziel war es einen 260 ACX oder einen 265 ACX umzubauen, da ich gerne einen möglichst großen Mähteller und den Gleitteller darunter haben wollte. Nach etwas Suche auf Kleinanzeigen wurde ich dann fündig und kaufte einen 260 ACX, welcher in seinem Originalen Zustand anscheinend technische Probleme hatte.
Als der Automower dann eine Woche später bei mir auf dem Hof stand, war ich erstmal erschrocken, wie groß er doch im Verhältnis zum Alfred ist! Gefühlt ist der doppelt so groß!
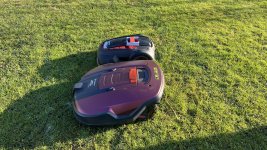
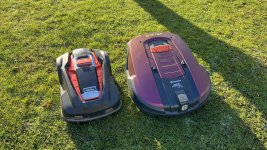
Aber erstmal ans Werk und den technischen Part ans laufen bekommen.
Raspberry Pi OS lite 64 bit Installation
Zuerst habe ich einen frischen RPi 5 mit dem originalen RPi Kühler ausgestatten und anschließend auf das I/O-Board gebaut. Wichtig:das I/O-Board benötigt mindestens den RPi 5! Ein RPi 4 oder kleiner wird nicht funktionieren!
Edit: ich teste gerade einen RPi 4 auf dem I/O-Board. Mit einer externen USB-Stromversorgung für den „Startstrom“ scheint es zu funktionieren!
Der Pi4 läuft nun seit einer Saison stabil, nachdem mir vorher 4(!) RPi5 abgeraucht waren! Es gibt da anscheinend Probleme am IC vor dem USB-Anschluss. Ich bin also mit den 5er Pi‘s erstmal bedient!
Es geht sogar ein RPi 3B. Falls es mit RPi 3 oder 4 Probleme bei Start des Boards gibt (wiedeholte kurzer Piepton), liegt es ggf an einem Wiederstand, welcher ausgelötet werden muss, siehe Sunray conversion manual, S.6 (ggf. vorab bei @BerndS informieren).
Dann wollte ich - so wie von Raspberry gewohnt - eine SD-Karte mit Pi OS mit dem Raspberry Pi imager fertig machen. Also den Raspberry Pi Imager gestartet und dort als OS Pi OS Lite 64bit ausgewählt. Bei der neuen Version kann man unter den erweiterten Einstellungen gleich das WLAN und SSH konfigurieren bzw. aktivieren. Das macht die Verbindung zum WLAN super einfach!
Nachdem ich die fertige SD-Karte in den Raspberry Pi steckte und das I/O-Board startete, blinkten in gleichbleibender Frequenz die grüne LED 3x kurz, 1x lang. Nach einigem Warten, ob der Pi noch starten wird, entschied ich mich im Internet na CH dem Blinkcode zu suchen.
Es stellte sich heraus, dass dieser code für einen SPI/EEPROM-error steht. Nach weiterer Recherche stellte sich heraus, dass es sein kann, dass der Pi versucht von seinem M.2-Port zu booten.
Es gibt im Raspberry Pi Imager für diesen Fall extra eine custom-Option, mit der man der SD-Karte eine Konfigurationsdatei aufspielt, die den Pi nach dem Starten mit selbiger konfigurierter Karte - so einstellt, dass er die SD-Karte als boot-Partition bevorzugt (s.h. folgende 3 Bilder). Dazu geht man bei der Auswahl des Betriebssystems weiter unten auf "Misc utility images" -> Bootloader ->SD Card Boot.
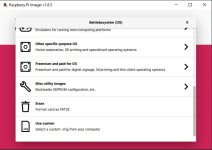
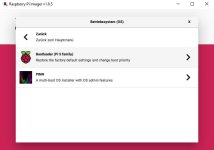
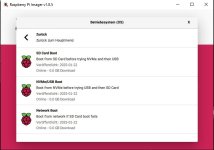
Die so generierte SD-Karte steckt man anschließend in den Pi und startet ihn erneut. Er blinkt dann ein paar Mal schnell hinitereinander grün und dann sollte die Konfiguration abgeschlossen sein.
Danach habe ich dann ein weiteres Mal die SD-Karte mit Hilfe des RPi Imagers vorbereitet und das Pi OS Lite 64bit darauf gespielt.
Nun startete der Pi ordnungsgemäß und fuhr hoch!
Sunray installation
Nachdem ich mich über meinen Router die IP-Adresse des Pi herausgefunden hatte, konnte ich mich mit dem Programm Putty auf den Pi einloggen.
Dann erstmal den Pi updaten und git installieren:
Es müssen in der raspi-config I2C und Serial hardware aktiviert werden:
Dort unter "Interface options" im Menü "I2C" das I2C interface mit <Yes> aktivieren (TAB-Taste drücken).
Im Menü "Interface options" unter dem Punkt "Serial Port" beide Optionen mit <Yes> aktivieren. Anschließend mit der TAB-Taste auf <Finish>. Der Pi startet dann nach der Frage neu.
Die Treiber von owl robotics arbeiten mit einem CAN-Bus. Damit man das CAN-Protokoll auf dem RPi nutzen kann, muss die config folgendermaßen angepasst werden:
In der nun geöffneten config muss folgende Zeile eingefügt werden:
Nun die Datei mit Strg+O speichern und dann den Pi neu starten:
Dann wieder neu im Pi anmelden.
Die Installation von Sunray ist wirklich einfach und braucht heute nur noch ein paar wörter im cli. Ich kann also jedem, der aktuell noch mit dem alten 1.4 Board arbeitet, sich mal mit einem Pi zu beschäftigen!
Danach ist Sunray schon „installiert“ und muss nun nur noch konfiguriert werden!
Sunray Konfiguration
Dafür in den folgenden Ordner wechseln:
Mit dem Befehl „ls“ wird der Inhalt des Ordners aufgelistet. Hier hat Alexander einige configs abgelegt. Ich habe mir dann eine für mich passende kopiert, um nicht die Originale zu bearbeiten:
=> Wer stattdessen einen original Alfred nutzt und diesen konfigurieren will, sollte die config_alfred.h nutzen und sich eine Kopie erstellen!
cp für copy, erste Datei ist die Quell-Datei, zweite Datei ist die Zieldatei.
Dann kann man die Konfig so einstellen, wie man Sie benötigt. Dafür ist es wichtig, die Ticks für die Antriebsmotoren herauszufinden und einzustellen.
Wenn man Sunray dann direkt als Service installieren und starten möchte, gibt man folgendes ein:
Es werden dann alle benötigten Paktete installiert (man muss dies mit "Y" bestätigen.
Anschließend kann man Sunray mit der gewünschten config kompilieren. Das Menü dazu ist mittlerweile eigentlich selbsterklärend.
Ich habe bei meinem Automower 260 ACX 1080 ticks per revolution. Das kann (und wird) bei anderen Mähern aber anders sein.
Dies kann man aber ganz leicht konfigurieren und testen.
Erstmal müssen wir mit einer Einstellung starten. Dafür müssen wir im alfred Ordner sein (cd Sunray/alfred) und führen dann folgendes script aus:
Nun sollten dort einige Zeilen durchlaufen und Sunray starten. In dieser Zeile muss man dann folgenden Befehl eingeben, um die Antriebsmotoren zu starten und 10 Umdrehungen laufen zu lassen (WICHTIG: den Roboter vorher aufbocken, sodass die Antriebsräder keinen Bodenkontakt haben!!! Die Räder drehen nach Eingabe des Befehls sehr schnell!!!):
Manchmal muss man den Befehl öfter hintereinander eingeben, bis er angenommen wird, da parallel ja die logs von Sunray auch durchs cli laufen 
Am besten an einem Rad mit Klebeband eine Markierung machen und dann die Umdrehungen zählen. Wie gesagt: Er muss 10 Umdrehungen machen. Sind es zu wenig, müssen die ticks im config erhöht werden. Sind es zu viele, dann müssen es weniger sein.
Husqvarna 260 ACX Besonderheiten
Husqvarna hat ein paar Besonderheiten zu anderen Mähern:
aktueller Stand
Momentan läuft der Automower schon wunderbar und dreht seine Runden. Einen Bumper habe ich aktuell direkt ans I/O-Board angeschlossen, allerdings müssen es beim Husqvarna beide sein, da er sonst viel zu spät oder teilweise garnicht ausgelöst wird. Das ist also jetzt das nächste Projekt. Alexander hat mir dafür netterweise schon ein Script geschrieben, welches ich morgen mal testen werde.
Das zweite (weitaus schhwierigere) Problem ist die Konvertierung von AC nach DC. Ich habe dazu erst einen Brückengleichrichter genutzt, doch der wurde kochend heiß. Dann habe ich versucht, zwei dieser Brückengleichrichter parallel zu betreiben, mit dem Ergebnis, dass einer nichts macht und der andere wieder kochend heiß wird.
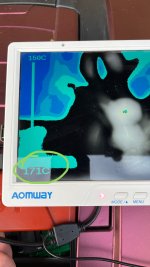
Direkt am DC-Ausgang (+} der Gleichrichters habe ich eine große 20A Sperrdiode aus dem PV-Bereich verbaut, damit ich dort die charge-Erkennung für Sunray anbringen kann. Würde man diese nicht installieren, so wäre durch die permanente Spannung (entweder durch Ladegerät oder durch Batterie) der Status ständig in „charge“. Aber auch diese Diode scheint zu klein (sie wurde bei mir unter Vollast laut Wärmebildkamera 170 Grad C heiß s.h. Bild) und muss in Zukunft getauscht werden.
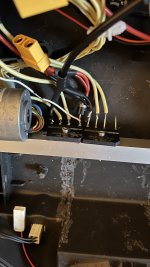
Also nochmal neue, größere Brückengleichrichter bestellt und einen davon verbaut. Dieser bleibt deutlich kühler, aber ich werde das Aluprofil nochmal durch ein höheres (15x30 mm) ersetzen, damit der Gleichrichter mit seiner ganzen Fläche gekühlt wird. Das Aluprofil habe ich übrigens einfach hinter die Motoren gesteckt - es passen ziemlich genau 15 mm in den Spalt!
Wenn das gelöst ist, fehlt nur noch ein Mähmotor und die Saison kann kommen!
Ein nettes nice to have wären die Ultraschall-Sensorem mit zu implementieren, welche am 260 verbaut sind. Auch diese schicke ich Bernd in der Hoffnung, dafür eine Lösung zu finden
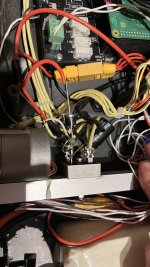
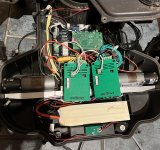
Morgen werde ich mich noch dem Bumper-Problem widmen und noch ein wenig aufräumen, d.h. Halterungen für Treiber und GPS drucken.
Alle Dateien werde ich auch gerne dem Forum zur Verfügung stellen!
Wer Interesse hat, einen alten Mäher umzubauen, dem kann ich nur empfehlen sich mit @BerndS in Verbindung zu setzen! Der support ist wirklich super und auch @AlexanderG ist mega schnell wenn es um Anpassungen der Software geht!
Weitere Infos zu den Motortreibern und dem I/O-Board unter www.owlrobotics.de
Stay tuned!
Update
ich habe das Dock und den Mower auf DC umgebaut, da die AC-Ladung und meine Transformation nicht gut funktionieren! Daher ist mein Rat einen solchen Mower auf DC-Ladung umzubauen. DIeses ist auf jeden Fall deutlich leichter, als der ganze Umbau, den ich gemacht habe! Ich habe mir dazu ein Meanwell HLG 240H-30A gekauft und einen passenden Stecker (Herth+Buss Superseal 2pin) aufgecrimpt, sodass ich das original Verlängerungskabel nutzen kann!
Wichtig: schaut euch vorher im Internet an, wie dieser Stecker bzw. dessen Dichtung mit aufgecrimpt wird und vergesst nicht die Dichtung vor dem Crimpen auf das Kabel zu stecken!
Weitere Infos gibts im Post weiter unten: https://forum.ardumower.de/threads/husqvarna-260-acx-umbau-auf-ardumower-sunray.25542/post-66320
Vor etwa einem Jahr habe ich das erste Mal vom Ardumower Projekt gelesen und mir gleich einen Alfred gekauft. Dieser wurde von mir mit einem 20 Ah großen Akku versehen und mit einem Raspberry Pi 4 ausgestattet.
Dank der Hilfe vom Sunray-Entwickler AlexanderG, der mir wirklich sehr viel geholfen hat, lief dann nach einer Weile mit ein paar Stolperfallen Sunray auf dem Pi und Alfred war bereit, ca. 3000 m2 zu mähen.
Alfred hat also die gesamte Saison das große Grundstück alleine gemäht!
Ich habe aber das Problem, dass ich keinen Ersatzrasenmäher habe, sollte Alfred mal ausfallen.
Daher habe ich mir im Winter Gedanken gemacht, was ich als Backup mache.
Dann habe ich den Umbau eines 260 ACX von cguenther gesehen und dachte sofort: das ist genau die Maschine, die ich brauche!
Ich hatte von @AlexanderG Und @BerndS gehört, dass sie an neuen Motortreibern und einem I/O-Board arbeiten. Mit diesem ist es möglich quasi jeden alten (oder auch neuen
) Mäher auf RTK umzurüsten.Daher hatte ich sofort den Plan gefasst, einen alten gebrauchten Husqvarna umzubauen. Ich habe dazu von BerndS eine Beta-Version des I/O-Boards samt Treibern geordert.
Mein Ziel war es einen 260 ACX oder einen 265 ACX umzubauen, da ich gerne einen möglichst großen Mähteller und den Gleitteller darunter haben wollte. Nach etwas Suche auf Kleinanzeigen wurde ich dann fündig und kaufte einen 260 ACX, welcher in seinem Originalen Zustand anscheinend technische Probleme hatte.
Als der Automower dann eine Woche später bei mir auf dem Hof stand, war ich erstmal erschrocken, wie groß er doch im Verhältnis zum Alfred ist!
Gefühlt ist der doppelt so groß!Aber erstmal ans Werk und den technischen Part ans laufen bekommen.
Raspberry Pi OS lite 64 bit Installation
Zuerst habe ich einen frischen RPi 5 mit dem originalen RPi Kühler ausgestatten und anschließend auf das I/O-Board gebaut. Wichtig:
Edit: ich teste gerade einen RPi 4 auf dem I/O-Board. Mit einer externen USB-Stromversorgung für den „Startstrom“ scheint es zu funktionieren!
Der Pi4 läuft nun seit einer Saison stabil, nachdem mir vorher 4(!) RPi5 abgeraucht waren! Es gibt da anscheinend Probleme am IC vor dem USB-Anschluss. Ich bin also mit den 5er Pi‘s erstmal bedient!
Es geht sogar ein RPi 3B. Falls es mit RPi 3 oder 4 Probleme bei Start des Boards gibt (wiedeholte kurzer Piepton), liegt es ggf an einem Wiederstand, welcher ausgelötet werden muss, siehe Sunray conversion manual, S.6 (ggf. vorab bei @BerndS informieren).
Dann wollte ich - so wie von Raspberry gewohnt - eine SD-Karte mit Pi OS mit dem Raspberry Pi imager fertig machen. Also den Raspberry Pi Imager gestartet und dort als OS Pi OS Lite 64bit ausgewählt. Bei der neuen Version kann man unter den erweiterten Einstellungen gleich das WLAN und SSH konfigurieren bzw. aktivieren. Das macht die Verbindung zum WLAN super einfach!
Nachdem ich die fertige SD-Karte in den Raspberry Pi steckte und das I/O-Board startete, blinkten in gleichbleibender Frequenz die grüne LED 3x kurz, 1x lang. Nach einigem Warten, ob der Pi noch starten wird, entschied ich mich im Internet na CH dem Blinkcode zu suchen.
Es stellte sich heraus, dass dieser code für einen SPI/EEPROM-error steht. Nach weiterer Recherche stellte sich heraus, dass es sein kann, dass der Pi versucht von seinem M.2-Port zu booten.
Es gibt im Raspberry Pi Imager für diesen Fall extra eine custom-Option, mit der man der SD-Karte eine Konfigurationsdatei aufspielt, die den Pi nach dem Starten mit selbiger konfigurierter Karte - so einstellt, dass er die SD-Karte als boot-Partition bevorzugt (s.h. folgende 3 Bilder). Dazu geht man bei der Auswahl des Betriebssystems weiter unten auf "Misc utility images" -> Bootloader ->SD Card Boot.
Die so generierte SD-Karte steckt man anschließend in den Pi und startet ihn erneut. Er blinkt dann ein paar Mal schnell hinitereinander grün und dann sollte die Konfiguration abgeschlossen sein.
Danach habe ich dann ein weiteres Mal die SD-Karte mit Hilfe des RPi Imagers vorbereitet und das Pi OS Lite 64bit darauf gespielt.
Nun startete der Pi ordnungsgemäß und fuhr hoch!
Sunray installation
Nachdem ich mich über meinen Router die IP-Adresse des Pi herausgefunden hatte, konnte ich mich mit dem Programm Putty auf den Pi einloggen.
Dann erstmal den Pi updaten und git installieren:
Code:
sudo apt update
sudo apt upgrade -y
sudo apt install git -y
Es müssen in der raspi-config I2C und Serial hardware aktiviert werden:
Code:
sudo raspi-configIm Menü "Interface options" unter dem Punkt "Serial Port" beide Optionen mit <Yes> aktivieren. Anschließend mit der TAB-Taste auf <Finish>. Der Pi startet dann nach der Frage neu.
Die Treiber von owl robotics arbeiten mit einem CAN-Bus. Damit man das CAN-Protokoll auf dem RPi nutzen kann, muss die config folgendermaßen angepasst werden:
Code:
sudo nano /boot/firmware/config.txt
Code:
dtoverlay=mcp2515-can0,oscillator=16000000,interrupt=6
Code:
sudo rebootDie Installation von Sunray ist wirklich einfach und braucht heute nur noch ein paar wörter im cli. Ich kann also jedem, der aktuell noch mit dem alten 1.4 Board arbeitet, sich mal mit einem Pi zu beschäftigen!
Code:
git clone https://github.com/Ardumower/Sunray.gitSunray Konfiguration
Dafür in den folgenden Ordner wechseln:
Code:
cd Sunray/alfredMit dem Befehl „ls“ wird der Inhalt des Ordners aufgelistet. Hier hat Alexander einige configs abgelegt. Ich habe mir dann eine für mich passende kopiert, um nicht die Originale zu bearbeiten:
=> Wer stattdessen einen original Alfred nutzt und diesen konfigurieren will, sollte die config_alfred.h nutzen und sich eine Kopie erstellen!
Code:
cp config_owlmower.h config_ACX260.hDann kann man die Konfig so einstellen, wie man Sie benötigt. Dafür ist es wichtig, die Ticks für die Antriebsmotoren herauszufinden und einzustellen.
Wenn man Sunray dann direkt als Service installieren und starten möchte, gibt man folgendes ein:
Code:
sudo ./service.shAnschließend kann man Sunray mit der gewünschten config kompilieren. Das Menü dazu ist mittlerweile eigentlich selbsterklärend.
Ich habe bei meinem Automower 260 ACX 1080 ticks per revolution. Das kann (und wird) bei anderen Mähern aber anders sein.
Dies kann man aber ganz leicht konfigurieren und testen.
Erstmal müssen wir mit einer Einstellung starten. Dafür müssen wir im alfred Ordner sein (cd Sunray/alfred) und führen dann folgendes script aus:
Code:
sudo ./start_sunray.sh
Code:
AT+FAm besten an einem Rad mit Klebeband eine Markierung machen und dann die Umdrehungen zählen. Wie gesagt: Er muss 10 Umdrehungen machen. Sind es zu wenig, müssen die ticks im config erhöht werden. Sind es zu viele, dann müssen es weniger sein.
Husqvarna 260 ACX Besonderheiten
Husqvarna hat ein paar Besonderheiten zu anderen Mähern:
- einen Stop-Button, welcher permanent „gedrückt“ ist, da beim Druck die Abdeckung des Controlpanels aufspringt und den Button dauerhaft verriegelt. Er wird wieder entriegelt, sobald die Abdeckung verschlossen wird. Alexander hat hier sofort noch zwei Funktionen erweitert, mit der man den Stop-Knopf invertieren und jetzt auch die Multifunktionen des Knopfes deaktivieren kann! Super!!
- Mein 260 ACX hat noch einen Ringtrafo als Ladegerät. Das bedeutet, dass der Mäher am Dock Wechselstrom empfängt!
Der Strom muss erst in Gleichstrom gewandelt werden!!edit: ich kann hier nur jedem empfehlen, den mower auf DC umzubauen. Dazu kann man z.B. das original- Netzteil des ACX265 kaufen. Dieses gibt es auch vom Originalhersteller günstiger, als es bei Husqvarna zu kaufen - allerdings dann ohne passenden Stecker. Ich habe mir einen passenden Stecker dazu gekauft und ihn aufgecrimpt. Es handelt sich dabei um einen 2-poligen Superseal Steckerryp. - Husqvarna hat zwei separate Bumperjoysticks. Sunray ist allerdings aktuell nur für einen vorgesehen. Hier werde ich mit einem Arduino Nano und einem kleinen Script von Alexander eine Logigschaltung realisieren. Sie einfach zusammenschalten funktioniert leider nicht - das habe ich bereits versucht.
- Husqvarna hat (zumindest bei den alten Versionen) keinen Regensensor. Dieser ist jedoch sehr einfach nachrüstbar und funktioniert tadellos!
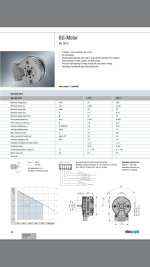
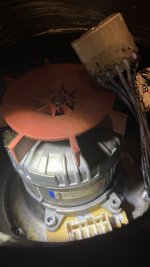
- Die alten Generationen arbeiten mit einem
DC-Mähmotor1-Phasen DC Brushlessmotor mit Hallsensor (danke an EinEinfach für die Info).Dieser ist so aktuell von den owl-Treibern nicht ansteuerbar. BerndS wird aber meinen Motor testen und schauen, ob es doch in Zukunft per Treiber-Anpassung möglich sein wird! Ansonsten werde ich auf einen ACT 57BL03 oder BL05 zurückgreifen. Mein Ziel ist es aber, möglichst alle originalen Teile weiter zu verwenden.
Edit: auch 1-phasige DC Brushlessmotoren sind mittlerweile ohne Probleme -sogar in beide Richtungen ansteuerbar!!! Danke @AlexanderG für deine Apassung!
aktueller Stand
Momentan läuft der Automower schon wunderbar und dreht seine Runden. Einen Bumper habe ich aktuell direkt ans I/O-Board angeschlossen, allerdings müssen es beim Husqvarna beide sein, da er sonst viel zu spät oder teilweise garnicht ausgelöst wird. Das ist also jetzt das nächste Projekt. Alexander hat mir dafür netterweise schon ein Script geschrieben, welches ich morgen mal testen werde.
Das zweite (weitaus schhwierigere) Problem ist die Konvertierung von AC nach DC. Ich habe dazu erst einen Brückengleichrichter genutzt, doch der wurde kochend heiß. Dann habe ich versucht, zwei dieser Brückengleichrichter parallel zu betreiben, mit dem Ergebnis, dass einer nichts macht und der andere wieder kochend heiß wird.
Direkt am DC-Ausgang (+} der Gleichrichters habe ich eine große 20A Sperrdiode aus dem PV-Bereich verbaut, damit ich dort die charge-Erkennung für Sunray anbringen kann. Würde man diese nicht installieren, so wäre durch die permanente Spannung (entweder durch Ladegerät oder durch Batterie) der Status ständig in „charge“. Aber auch diese Diode scheint zu klein (sie wurde bei mir unter Vollast laut Wärmebildkamera 170 Grad C heiß
s.h. Bild) und muss in Zukunft getauscht werden.Also nochmal neue, größere Brückengleichrichter bestellt und einen davon verbaut. Dieser bleibt deutlich kühler, aber ich werde das Aluprofil nochmal durch ein höheres (15x30 mm) ersetzen, damit der Gleichrichter mit seiner ganzen Fläche gekühlt wird. Das Aluprofil habe ich übrigens einfach hinter die Motoren gesteckt - es passen ziemlich genau 15 mm in den Spalt!
Wenn das gelöst ist, fehlt nur noch ein Mähmotor und die Saison kann kommen!
Ein nettes nice to have wären die Ultraschall-Sensorem mit zu implementieren, welche am 260 verbaut sind. Auch diese schicke ich Bernd in der Hoffnung, dafür eine Lösung zu finden
Morgen werde ich mich noch dem Bumper-Problem widmen und noch ein wenig aufräumen, d.h. Halterungen für Treiber und GPS drucken.
Alle Dateien werde ich auch gerne dem Forum zur Verfügung stellen!
Wer Interesse hat, einen alten Mäher umzubauen, dem kann ich nur empfehlen sich mit @BerndS in Verbindung zu setzen! Der support ist wirklich super und auch @AlexanderG ist mega schnell wenn es um Anpassungen der Software geht!
Weitere Infos zu den Motortreibern und dem I/O-Board unter www.owlrobotics.de
Stay tuned!
Update
ich habe das Dock und den Mower auf DC umgebaut, da die AC-Ladung und meine Transformation nicht gut funktionieren! Daher ist mein Rat einen solchen Mower auf DC-Ladung umzubauen. DIeses ist auf jeden Fall deutlich leichter, als der ganze Umbau, den ich gemacht habe! Ich habe mir dazu ein Meanwell HLG 240H-30A gekauft und einen passenden Stecker (Herth+Buss Superseal 2pin) aufgecrimpt, sodass ich das original Verlängerungskabel nutzen kann!
Wichtig: schaut euch vorher im Internet an, wie dieser Stecker bzw. dessen Dichtung mit aufgecrimpt wird und vergesst nicht die Dichtung vor dem Crimpen auf das Kabel zu stecken!
Weitere Infos gibts im Post weiter unten: https://forum.ardumower.de/threads/husqvarna-260-acx-umbau-auf-ardumower-sunray.25542/post-66320
Zuletzt bearbeitet: