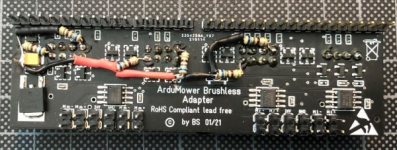
ArduMower Brushless Drive

Ok, Bernd, ich baue heute Abend gleich mal den NOT-AUS um. Vermutlich muss ich dann aber wieder die Brücke auf der Rückseite am Mainboard beim P49 (Motor Aus) wieder schließen. Sonst laufen alle Motoren nicht mehr an. Somit müsste man bei einer neuen Mainboard Revision für einen reinen "Motor AUS" per NOT-AUS anders aufbauen. Oder man lässt diese Funktion gleich ganz weg.

Das Aufbaubeschreibungs Handbuch für PCB1.4 sollte bitte auch geändert werden, damit nicht noch mehr Mähmotortreiber hops gehen.
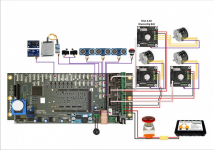
 
Hi BerndS

For your information, my emergency stop button is wired as your diagram since the beginning.
When i will have access to the new DRV8308 component i will put an oscilloscope to try to see what is going on.
I must have something diffrent on my rover than on yours.

I agree with you, the emergency button 'must' be connected between the battery and the rover, to be sure that all the power is shut down when the button is pressed.

stephane.
 
Hallo,
Ich betreibe meine BLDC Motoren wie im Bild vom Bernd ohne Getriebe. bedeutet ich habe 133 Ticks an der Odometrie pro Rad Umdrehung. Hierdurch lässt sich der PID kaum einstellen oder ich habs noch nicht kapiert. Mit Werten wie P=0.2 I=0 und D=0 bleibt die soll PWM relativ stabil ab P>1 sorgt der Regelkreis im M4 für eine instabile PWM Vorgabe, bzw. motorLeftRpmset und motorRightRpmset geht immer wieder auf 0 runter. Wenn ich den TICKS_PER_REVOLUTION jetzt auf 1330 setze bekomme ich nur noch leicht oszilierende PWMVorgabe Werte, die dann auch nicht auf 0 runter gehen, aus dem M4 und der Mover lässt sich auch fahren ( RC + HandyApp ) allerdings fährt er mit 1330 an der ODOmetrie nicht selbständig, GPS Geschwindigkeit passt ja auch nicht zu den ODOmetrie werten.

?? Wie kann ich hier weiter vorgehen, ich wollte eigentlich verhindern ein Getriebe an meinen Motoren zu haben ( 100W Außenläufer )

besten Dank - Mark
 
Hi Bernd, welche Widerstände braucht man da? 680Ohm gibt es doch in einigen Varianten.
1626729146436.png
 
Die Widerstände sollten zwischen 680 bis 1kOhm liegen. die Bauform / Leistung ist egal. Je kleiner die Baufirm, je besser. Ich würde nicht dicker als 1/4W nehmen, da sonst evtl. ein Kurzschluss mit den Sicherungen des PCB kommen könnte.
 
5V liegen keine an +/- HAL Spannung an. Am Eingang wo die Spannung vom Board kommt, kann ich 27,5V messen.
@BerndS: Ab wann müssten beim DIY-Treiber die HAL-5V an den Pins anliegen? Auch bereits bei einem gerade aufgebauten, nur mit Betriebsspannung verbundenem Board?

Ich hatte gerade einen Testaufbau mit DIY-Treiber, Nano und Motor - jedoch ohne irgendwelche Reaktion vom Motor. Stromaufnahme insgesamt 0, Spannung am HAL-5V-Ausgang 0.5V. Enable-Brücke zu GND gesteckt.

Ich habe dann einen 2. DIY-Driver aufgebaut: Hier wie oben erwähnt in "jungfräulichem Zustand", nur mit Betriebsspannung verbunden und Enable-Brücke gesteckt,, 0V.

Schwer vorzustellen, dass ich 2 Boards nur durch Aufbau gehimmelt haben sollte?


Nachtrag: HAL-5V werden nur bei korrektem Enable gesetzt, im Sketch war das Bit hierfür auf 0, also Active High. Nach Setzen auf 1 habe ich jetzt die 5V am HAL-Ausgang, soweit schonmal schön.

Aber: Es tut sich am Motor so mal gar nix. Gibts einen Tip für einen Ansatz hierzu?
 
Zuletzt bearbeitet:
Bitte den DIY-Wiki lesen, der Grund warum das nicht geht, steht gleich im ersten Satz :"DIY ArduMower Brushless Driver, this is a not configured Driver,..."
Ohne Config läuft der nicht an. Daher die Parameter mit den Nano laden
Link: https://wiki.ardumower.de/index.php?title=DIY_Brushless_Driver_Board
Sobald ihr dann den Driver vom Strom nehmt, ist die Config auch wieder weg. Also beim Testen müsst ihr immer erst die Config laden.
ERST wenn ihr absolut sicher seid, dass die Parameter richtig sind, dann erst den Treiber brennen.
Das gilt nur für die DIY Version, die ArduMower Version ist programmiert und die HAL Spannung liegt sofort an, wenn die Akku Spannung anliegt bzw. auch die Motoren laufen ohne Programmierung.

PS. Die HAL Spannung kann auch eingestellt werden ob sie immer anliegt oder nur wenn Enable aktiv ist.
 
Hallo Zusammen,
meine Freude mit dem neuen Mower-Motor Treiber hat leider nur kurz gewährt: Gestern abend eine erste Testfahrt auf einer kleinen Test-Mähfläche. Heute die richtige Fläche in der App programmiert und leider nach ca. 15min Mähen blieb er ohne besonderen Grund stehen mit Mower-Motor-Fehler.
Ich habe an der V1.1 Treiber Platine gemessen: 24V kommt an, aber am HAL liegt keine Spannung an.
Das war jetzt der 2te Treiber innerhalb von ein paar Tagen. Kann mir jemand sagen, woran das liegen kann?

Danke und Gruß
Jan
 
Hallo W1976, so wie du vorher auch. Ich habe einen Schalter zwischen Akku und PCB zusätzlich eingebaut und den Not-Aus auf Motor-Stop angeschlossen. Der Not-Aus wurde allerdings nicht betätigt, kann also nicht die Ursache sein. Ich habe ihn trotzdem mittlerweile abgeklemmt und an der Klemme gebrückt.
 
Dass das Adapterboard den Geist aufgegeben hat für den Mähmotor kann nicht sein, oder? Kann man da was messen? Auf dem Mähmotortreiberboard sieht man keine defekten Bauteile.
 
Polysicherungen schließe ich aus, da habe drauf geachtet, das die kein Kontakt zum Adapterboard haben. Ich habe jetzt eher an die Ansteuerungsleitungen gedacht, das die eventuell keine 5 Volt freigeben.
 
Oben