Du verwendest einen veralteten Browser. Es ist möglich, dass diese oder andere Websites nicht korrekt angezeigt werden.
Du solltest ein Upgrade durchführen oder einen alternativen Browser verwenden.
Du solltest ein Upgrade durchführen oder einen alternativen Browser verwenden.
ArduMower Brushless Drive
- Ersteller BerndS
- Erstellt am

eRacoon
Active member
Dann passt deine Zuordnung U V W und/oder die Zuordnung der Hallsensoren nicht. Solange probieren bis der Motor sanft läuft keine Hitzeentwicklung hat und der Stromverbrauch Max 0,5A ist (wenn mit 120W die Leistung des Motors gemeint ist)
Hm gerade mal die Ausgangsseite zum Motor in allen Varianten durchgetauscht, keine gefunden die funktioniert.
Aber eine Kombination hat ohne ruckeln sofort Vollgaß gegeben, dann knallt der Motor halt innerhalb von 3sek auf 6A bei 27V... oder muss man die Außgangsleistung noch irgendwo gesondert einbremsen.
Hallsensoren muss ich Morgen mal durchtesten, da war ich gerade zu faul den Stecker anzupassen, melde mich wieder.
Rein von den Farben her matched das aber alles UVW ist da eben ABC.
Die UVW Kombination lief so schon auf dem alten Treiber erfolgreich.
Die Schutzplatine kann ja keine Probleme machen bei ~27V?
Welchen Code braucht man jetzt wo wirklich? Das ist mir noch unklar.
Also rein zum anlaufen bekomme ich den wenn ich in der AmRobotDriver.cpp oben den Enable auf High setze + die Speed Werte auskommentiere.
Mit der neuen Sunray Version kannst du das über den Custom Treiber regeln, dazu einfach in der config.h keinen Mow Motor definieren, dann werden automatisch die Custom Settings verwendet (wenn ich das richtig interpretiere).
Da kannst du dann ebenfalls in der AmRobotDriver.cpp unter den Custom Settings den Enable auf High setzen.
Eine korrekte Lösung zum mixen der Treiber gibt es aktuell glaube noch nicht außer das neuste (ungetestete) Sunray Build.

EinEinfach
Well-known member
Mir ist noch nicht klar wie dein Aufbau ist, auf jeden Fall als erstes Motor und Treiber müssen ohne PCB zuerst laufen. Also Aufbau wie oben schon mehrmals beschrieben:Aber eine Kombination hat ohne ruckeln sofort Vollgaß gegeben, dann knallt der Motor halt innerhalb von 3sek auf 6A bei 27V... oder muss man die Außgangsleistung noch irgendwo gesondert einbremsen.
24V auf P+ P-
5V mit EL Z/F und falls kein poti zu Hand auch mit VR verbinden
Dann alle möglichen Kombinationen U V W und hallsensoren durchprobieren bis der Motor läuft, ist eine Kombination gefunden, dann Z/F auf GND und schauen ob der Motor auch rückwärts läuft

eRacoon, was meinst du mit Speed Werte?die Speed Werte auskommentiere.
Ich grätsch mal kurz dazwischen:
Ich hab endlich alle Teile zusammen, fertig gelötet und aufgesteckt.
ESP und GPS laufen soweit ich es nachvollziehen kann richtig. Jetzt wollte ich mich an die Motoren machen und habe folgendes Phänomen:
BL Adapter 1.1
Motor Driver 1.1
BL-Motoren aus dem Marotronics Shop.
Arduino über USB am Rechner, Serieller Monitor an.
Wenn die BL Geschichte nicht angeschlossen ist,
Alles wieder Stromlos, Adapter drauf, nur die Treiber über die mitgelieferten Flachbandkabel verbunden:
So weit verständlich. Die Treiber werden also erkannt.
Alles wieder Stromlos und die Treiber zusätzlich über die grüne Steckerleiste am PCB mit Strom versorgt und es passiert:
Nichts. Das Board geht nicht an, alles leuchtet nur mal kurz auf und fertig. Über die serielle Ausgabe erscheint nichts.
Deutet das auf einen Defekt hin? Ich möchte ungern noch die Motoren anschließen und dann alles abrauchen.
Nach meinem Verständnis scheint bis zum versorgen der Treiber mit Strom alles richtig und nachvollziehbar zu laufen.
Danke schonmal für die Hilfe
Ich hab endlich alle Teile zusammen, fertig gelötet und aufgesteckt.
ESP und GPS laufen soweit ich es nachvollziehen kann richtig. Jetzt wollte ich mich an die Motoren machen und habe folgendes Phänomen:
BL Adapter 1.1
Motor Driver 1.1
BL-Motoren aus dem Marotronics Shop.
Arduino über USB am Rechner, Serieller Monitor an.
Wenn die BL Geschichte nicht angeschlossen ist,
11:40:54.241 -> Ardumower Sunray,1.0.230
11:40:54.241 -> compiled for: Arduino Due
11:40:54.241 -> MOTOR_DRIVER_BRUSHLESS: yes
11:40:54.241 -> enableCharging 0
11:40:54.241 -> trying to detect Bluetooth 4.0/BLE module (make sure your phone is NOT connected)9600...
11:40:54.721 -> BLE: AT
11:40:54.721 -> trying to detect Bluetooth 4.0/BLE module (make sure your phone is NOT connected)115200...
11:40:55.421 -> BLE: AT
11:40:57.439 -> error: no BLE module found!
11:40:57.439 -> SERIAL_BUFFER_SIZE=1024 (increase if you experience GPS checksum errors)
11:40:57.439 -> -----------------------------------------------------
11:40:57.439 -> UBLOX::begin serial
11:40:57.439 -> UBLOX::begin
11:40:57.439 -> trying to connect to ublox f9p...
11:40:57.439 -> NOTE: if GPS is not responding either set 'GPS_CONFIG=false' in config.h or perform GPS wire fix (see Wiki)
11:40:57.439 -> trying baud 115200
11:41:00.734 -> ERROR: GPS receiver is not responding
11:41:00.734 -> trying baud 38400
11:41:01.004 -> GPS receiver found!
11:41:01.004 -> ublox f9p: sending GPS rover configuration...
11:41:01.004 -> idx=0...OK
11:41:01.004 -> idx=1...OK
11:41:01.038 -> idx=2...OK
11:41:01.038 -> config sent successfully
11:41:01.038 -> sizeof Point=4
11:41:01.038 -> map dump - mapCRC=0
11:41:01.038 -> points:
11:41:01.038 -> perimeter pts: 0
11:41:01.038 -> exclusion pts: 0
11:41:01.038 -> exclusions: 0
11:41:01.038 -> dock pts: 0
11:41:01.038 -> mow pts: 0
11:41:01.038 -> free pts: 0
11:41:01.038 -> mowPointsIdx=0 dockPointsIdx=0 freePointsIdx=0 wayMode=3
11:41:01.526 -> WIFI (ESP8266) not found! If the problem persist, you may need to flash your ESP to firmware 2.2.1
11:41:01.526 -> MPU ID=0x0
11:41:01.526 -> MPU6050/9150/9250/9255 not found - Did you connect AD0 to 3.3v and choose it in config.h?
11:41:04.037 ->
11:41:04.037 -> 0:0:13 ctlDur=0.00 op=0 freem=81831 sp=2 volt=27.28 chg=0.00 tg=0.00,0.00 x=0.00 y=0.00 delta=-0.00 tow=466879000 lon=0.00000000 lat=0.00000000 h=0.0 n=0.00 e=0.00 d=0.00 sol=0 age=13.81
11:41:04.184 -> ublox chka error, msgclass=1, msgid=43, msglen=58: 0!=54
11:41:09.024 -> 0:0:18 ctlDur=0.02 op=0 freem=81831 sp=2 volt=27.30 chg=0.00 tg=0.00,0.00 x=0.00 y=0.00 delta=-0.00 tow=466887000 lon=0.00000000 lat=0.00000000 h=0.0 n=0.00 e=0.00 d=0.00 sol=0 age=18.81
11:41:14.048 -> 0:0:23 ctlDur=0.02 op=0 freem=81831 sp=2 volt=27.32 chg=0.00 tg=0.00,0.00 x=0.00 y=0.00 delta=-0.00 tow=466892000 lon=0.00000000 lat=0.00000000 h=0.0 n=0.00 e=0.00 d=0.00 sol=0 age=23.81
11:41:19.030 -> 0:0:28 ctlDur=0.02 op=0 freem=81831 sp=2 volt=27.33 chg=0.00 tg=0.00,0.00 x=0.00 y=0.00 delta=-0.00 tow=466897000 lon=0.00000000 lat=0.00000000 h=0.0 n=0.00 e=0.00 d=0.00 sol=0 age=28.81
11:41:24.033 -> 0:0:33 ctlDur=0.02 op=0 freem=81831 sp=2 volt=27.34 chg=0.00 tg=0.00,0.00 x=0.00 y=0.00 delta=-0.00 tow=466902000 lon=0.00000000 lat=0.00000000 h=0.0 n=0.00 e=0.00 d=0.00 sol=0 age=33.81
Alles wieder Stromlos, Adapter drauf, nur die Treiber über die mitgelieferten Flachbandkabel verbunden:
11:43:58.258 -> 0:0:13 ctlDur=0.00 op=0 freem=81831 sp=2 volt=27.31 chg=0.00 tg=0.00,0.00 x=0.00 y=0.00 delta=-0.00 tow=467054000 lon=0.00000000 lat=0.00000000 h=0.0 n=0.00 e=0.00 d=0.00 sol=0 age=13.81
11:43:58.367 -> ublox chka error, msgclass=1, msgid=43, msglen=48: FF!=3B
11:43:59.290 -> resetMotorFaultCounter 0
11:43:59.357 -> Error: motor left fault
11:43:59.357 -> Error: motor right fault
11:44:00.425 -> resetMotorFaultCounter 1
11:44:00.458 -> Error: motor left fault
11:44:00.458 -> Error: motor right fault
11:44:01.521 -> resetMotorFaultCounter 2
11:44:01.555 -> Error: motor left fault
11:44:01.555 -> Error: motor right fault
11:44:02.610 -> resetMotorFaultCounter 3
11:44:02.644 -> Error: motor left fault
11:44:02.644 -> Error: motor right fault
11:44:03.251 -> 0:0:18 ctlDur=0.02 op=0 freem=81831 sp=2 volt=27.32 chg=0.00 tg=0.00,0.00 x=0.00 y=0.00 delta=-0.00 tow=467061200 lon=0.00000000 lat=0.00000000 h=0.0 n=0.00 e=0.00 d=0.00 sol=0 age=18.81
11:44:03.693 -> resetMotorFaultCounter 4
11:44:03.762 -> Error: motor left fault
11:44:03.762 -> Error: motor right fault
11:44:04.820 -> resetMotorFaultCounter 5
11:44:04.858 -> Error: motor left fault
11:44:04.858 -> Error: motor right fault
11:44:05.892 -> resetMotorFaultCounter 6
11:44:05.964 -> Error: motor left fault
11:44:05.964 -> Error: motor right fault
11:44:06.991 -> resetMotorFaultCounter 7
11:44:07.058 -> Error: motor left fault
11:44:07.058 -> Error: motor right fault
11:44:08.119 -> resetMotorFaultCounter 8
11:44:08.153 -> Error: motor left fault
11:44:08.153 -> Error: motor right fault
11:44:08.263 -> 0:0:23 ctlDur=0.02 op=0 freem=81831 sp=2 volt=27.32 chg=0.00 tg=0.00,0.00 x=0.00 y=0.00 delta=-0.00 tow=467066200 lon=0.00000000 lat=0.00000000 h=0.0 n=0.00 e=0.00 d=0.00 sol=0 age=23.81
11:44:09.201 -> resetMotorFaultCounter 9
11:44:09.269 -> Error: motor left fault
11:44:09.269 -> Error: motor right fault
11:44:10.301 -> resetMotorFaultCounter 10
11:44:10.301 -> ERROR: motor recovery failed
11:44:10.373 -> Error: motor left fault
11:44:10.373 -> Error: motor right fault
11:44:11.411 -> resetMotorFaultCounter 11
11:44:11.411 -> ERROR: motor recovery failed
11:44:11.444 -> Error: motor left fault
11:44:11.444 -> Error: motor right fault
11:44:12.509 -> resetMotorFaultCounter 12
11:44:12.509 -> ERROR: motor recovery failed
11:44:12.545 -> Error: motor left fault
11:44:12.545 -> Error: motor right fault
11:44:13.268 -> 0:0:28 ctlDur=0.02 op=0 freem=81831 sp=2 volt=27.33 chg=0.00 tg=0.00,0.00 x=0.00 y=0.00 delta=-0.00 tow=467071200 lon=0.00000000 lat=0.00000000 h=0.0 n=0.00 e=0.00 d=0.00 sol=0 age=28.81
So weit verständlich. Die Treiber werden also erkannt.
Alles wieder Stromlos und die Treiber zusätzlich über die grüne Steckerleiste am PCB mit Strom versorgt und es passiert:
Nichts. Das Board geht nicht an, alles leuchtet nur mal kurz auf und fertig. Über die serielle Ausgabe erscheint nichts.
Deutet das auf einen Defekt hin? Ich möchte ungern noch die Motoren anschließen und dann alles abrauchen.
Nach meinem Verständnis scheint bis zum versorgen der Treiber mit Strom alles richtig und nachvollziehbar zu laufen.
Danke schonmal für die Hilfe
eRacoon
Active member
Alles wieder Stromlos und die Treiber zusätzlich über die grüne Steckerleiste am PCB mit Strom versorgt und es passiert:
Mess mit einem Multimeter mal die grünen Ports durch, die Motorports sind anders rum gepolt als der Battery und Charge Port.
Wenn das PCB direkt ausgeht dann hast du vermutlich einen Kurzschluss über die Treiber.
Okay, geändert wie von dir gewünscht und es springt tatsächlich an!
Echt verwirrend dass diese Anschlüsse genau andersherum sind...
Jetzt gibt mir der serielle Monitor das hier aus
usw.
Echt verwirrend dass diese Anschlüsse genau andersherum sind...
Jetzt gibt mir der serielle Monitor das hier aus
12:33:27.216 -> 0:0:11 ctlDur=0.00 op=0 freem=81831 sp=2 volt=27.40 chg=0.00 tg=0.00,0.00 x=0.00 y=0.00 delta=0.00 tow=470023000 lon=0.00000000 lat=0.00000000 h=0.0 n=0.00 e=0.00 d=0.00 sol=0 age=11.34
12:33:27.216 -> ublox chka error, msgclass=1, msgid=3C, msglen=40: 4!=3F
12:33:28.273 -> resetMotorFaultCounter 0
12:33:28.306 -> Error: motor left fault
12:33:28.306 -> Error: motor right fault
12:33:29.383 -> resetMotorFaultCounter 1
12:33:29.417 -> Error: motor left fault
12:33:29.417 -> Error: motor right fault
12:33:30.462 -> resetMotorFaultCounter 2
12:33:30.531 -> Error: motor left fault
12:33:30.531 -> Error: motor right fault
12:33:31.551 -> resetMotorFaultCounter 3
12:33:31.617 -> Error: motor left fault
12:33:31.617 -> Error: motor right fault
12:33:32.216 -> 0:0:16 ctlDur=0.02 op=0 freem=81831 sp=2 volt=27.36 chg=0.00 tg=0.00,0.00 x=0.00 y=0.00 delta=0.00 tow=470030200 lon=0.00000000 lat=0.00000000 h=0.0 n=0.00 e=0.00 d=0.00 sol=0 age=16.34
12:33:32.669 -> resetMotorFaultCounter 4
12:33:32.704 -> Error: motor left fault
12:33:32.704 -> Error: motor right fault
12:33:33.768 -> resetMotorFaultCounter 5
12:33:33.801 -> Error: motor left fault
12:33:33.801 -> Error: motor right fault
12:33:34.852 -> resetMotorFaultCounter 6
12:33:34.919 -> Error: motor left fault
12:33:34.919 -> Error: motor right fault
12:33:35.953 -> resetMotorFaultCounter 7
12:33:36.025 -> Error: motor left fault
12:33:36.025 -> Error: motor right fault
12:33:37.072 -> resetMotorFaultCounter 8
12:33:37.107 -> Error: motor left fault
12:33:37.107 -> Error: motor right fault
12:33:37.212 -> 0:0:21 ctlDur=0.02 op=0 freem=81831 sp=2 volt=27.33 chg=0.00 tg=0.00,0.00 x=0.00 y=0.00 delta=0.00 tow=470035200 lon=0.00000000 lat=0.00000000 h=0.0 n=0.00 e=0.00 d=0.00 sol=0 age=21.34
usw.
eRacoon
Active member
Die dürften noch kommen weil du die Motoren noch nicht auf den Treibern angeschlossen hast?
Wenn das gemacht ist und die Fehler weg sind dann erstmal den Odometry Test machen wie im Wiki erklärt.
Wenn es dann immer noch nicht geht dann mal die Sicherung von den Treibern durchmessen ob die noch Durchgang haben.
Worst Case ist die durch wegen dem Kurzschluss wenn du mehr als 3,5A drauf gegeben hast.
Welche Motortreiber hast du? Und welche Firmware hast du installiert? Inzwischen werden mindestens 3 Brushlesmotortreiber untersützt von der Master Firmware 1.0.261. Von der Firmware 1.0.230 wird nur einer unterstützt. Deswegen ist es wichtig zu wissen, welche Bruschlesmotortreiber du erhalten hast.
Soeben gemacht.
Messgerät eingestellt, einen Pin an + und "vor" der Sicherung und es piept, also in Ordnung.
+ und nach der Sicherung bleibt stumm.
Interessanterweise auch so bei dem Treiber für en Mähmotor den ich grad erst aus der Tüte geholt habe...
Könnt ich die zu Testzwecken kurzzeitig brücken? Nur um auszuschließen dass noch mehr kaputt ist...
Auf dem Chip steht "4932ET 2145 233L"

Letzte Woche.
War nur ein Zettel in der Verpackung dabei "Brushlessmotor Driver AM-Driver-Version. Weitere Infos zum Gebrauch unter www.ardumower.de"
Kann dir als Chip auch noch den DRV8308 anbieten. Den hab ich auch hier...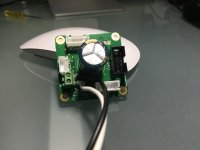
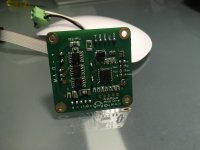
War nur ein Zettel in der Verpackung dabei "Brushlessmotor Driver AM-Driver-Version. Weitere Infos zum Gebrauch unter www.ardumower.de"
Kann dir als Chip auch noch den DRV8308 anbieten. Den hab ich auch hier...