Du verwendest einen veralteten Browser. Es ist möglich, dass diese oder andere Websites nicht korrekt angezeigt werden.
Du solltest ein Upgrade durchführen oder einen alternativen Browser verwenden.
Du solltest ein Upgrade durchführen oder einen alternativen Browser verwenden.
Mein Projekt CaSSAndRA zur Steuerung des Ardumowers
- Ersteller EinEinfach
- Erstellt am


Mr. Tree
Well-known member
Ich verstehe nicht, warum sich jemand mit solcher kompetenz sich nicht den für ihn offensichtlichen sunray baustellen widmet.. Die Infrastruktur ist gelegt, aber viele Funktionen bzw. algos sind sowas von "unsmart", wäre es nicht besser die robotersoftware zu verbessern? Alleine die funktion Angletotargetdoesnotfit... welche keine funktion ist, lässt den mäher einfach strunz doof drehen, bis er die ecke zu 20grad erreicht. Anstatt zu definieren, drehe dich um soviel.. ticks... mowerbreite, ticks per cm berechnung etc. das du dich jetz um 35 grad in die richtige richtung drehst.......... NE. Der Schalter, das es ist, ist nicht mal entprellt! Und hier wird an einer anderen Oberfläche gebaut, ich kapier es wirklich nicht! Ich könnte richtig ausholen, aber ich hab nicht die Zeit. Ich finds jedenfalls wirklich seltsam!
Der roboter hat zb. kein RTK! Es istz ein RTK system im Piggybackmodus. Nichts vom Ublox wird genutzt, außer der Position! Stanleykontroller ist kein Stanleycontroller, weil es nur zwei zeilen sind, die garkeinen aktuellen Speed haben, der könnte aber vom Ublox kommen. Denn das Ding ist RTK, und RTK bedeutet halt keine 20ms iteration, sonder realtimekinematic. REALTIMEKINEMATIC, was ist das? 1ms? bestimmt! Deswegen, weil wir SENSORFUSION haben, läuft das Dinbg auch gegen einen BAUM um nach 5 sec timer festzustellen, das es sich ja garnicht bewegt! Also, ernsthaft.... Wo ist der IMU der die Änderung mitbekommen hat, wo das RTK GPS, das merkt das sich nix bewegt. Nein, es ist ein TIMER.
Der roboter hat zb. kein RTK! Es istz ein RTK system im Piggybackmodus. Nichts vom Ublox wird genutzt, außer der Position! Stanleykontroller ist kein Stanleycontroller, weil es nur zwei zeilen sind, die garkeinen aktuellen Speed haben, der könnte aber vom Ublox kommen. Denn das Ding ist RTK, und RTK bedeutet halt keine 20ms iteration, sonder realtimekinematic. REALTIMEKINEMATIC, was ist das? 1ms? bestimmt!
Deswegen, weil wir SENSORFUSION haben, läuft das Dinbg auch gegen einen BAUM um nach 5 sec timer festzustellen, das es sich ja garnicht bewegt! Also, ernsthaft.... Wo ist der IMU der die Änderung mitbekommen hat, wo das RTK GPS, das merkt das sich nix bewegt. Nein, es ist ein TIMER.
Zuletzt bearbeitet:

EinEinfach
Well-known member
Das musst du auch nicht. Ich verstehe auch viele Sachen nicht, z.B. warum Ihr unbedingt den mow motor disable at obstacle haben wollt? Mich tangiert dieses Problem nicht, also verstehe ich es nicht, muss ich auch nicht. Aber ich sage auch nicht, was hättest du stattdessen machen sollen.
Außerdem verstehe ich nicht mal die Hälfte der oben genannten Punkte, anscheinend bist du da deutlich kompetenter als ich es bin. Für mich klingt es eher, es gibt eine Lösung die ist simple, und die funktioniert.
Dein einziger Kritikpunkt ist, wie ich meine Freizeit gestalte, an dem Punkt haben wenige Leute was zu rütteln und du gehörst nicht dazu. Ich will jetzt nicht wie ein Ar*** rüberkommen, aber wenn meine Sachen deine Probleme nicht adressieren ist das Ok, aber bleib bitte beim Thema und nicht was hätte ich lieber machen sollen.
Außerdem verstehe ich nicht mal die Hälfte der oben genannten Punkte, anscheinend bist du da deutlich kompetenter als ich es bin. Für mich klingt es eher, es gibt eine Lösung die ist simple, und die funktioniert.
Dein einziger Kritikpunkt ist, wie ich meine Freizeit gestalte, an dem Punkt haben wenige Leute was zu rütteln und du gehörst nicht dazu. Ich will jetzt nicht wie ein Ar*** rüberkommen, aber wenn meine Sachen deine Probleme nicht adressieren ist das Ok, aber bleib bitte beim Thema und nicht was hätte ich lieber machen sollen.
Mr. Tree
Well-known member
Also ich wollte hier niemandem auf den Schlipps treten. Es ist einfach das was ich denke. Es gibt einige Kompetente Leute, wie du es bist... die etwas ONTOP entwickeln.
So wie W1976 angedeutet hat, wäre es besser die aktuelle Entwicklung zu unterstützen... oder zu übernehmen. Es muss doch nicht immer ein ein Mann Projekt sein?
Zur Aufklärung: Mowmotor stop on obstacle gab es vorher nicht. Und es hat sehr gut bzw. besser funktioniert, für mich jedenfalls. Besser weil:
1. Es geht ein haufen Zeit drauf, weil ja der Mähmotor auch wieder anlaufen muss.
2. In der Vergangenheit sind viele Motortreiber hops gegangen. Hier geht eine Angst um...
3. Viele wollen (oder meinetwegen ich) keinen Gardena Sileno der keine Schnittleistung hat, weil ein Baby irgendwo auf der Wiese liegt.
4. Mein Mower soll nicht permanent fahren müssen, ich mache ihn alle 4 Tage an und er mäht in 5 Stunden 1400 qm ab. Damit er das schafft, spielt effizienz eine Rolle. Es sind 240 Wh in meinem Akku, und der Mäher läuft damit 7h.
Wenn du dir mal den Code von einigen Funktionen ansiehst, würdest du mich wahrscheinlich verstehen. Der Code ist tatsächlich so angelegt, das die Infratruktur stimmt, aber darin sind einfache unausgegorene algos, die zb. durch user der community ersetzt werden bzw. entwickelt werden müssten. So sehe ich das jedenfalls.
Dummerweise bin ich nur ein schnöder Maschinenbauer, und habe vom richtigen IT Handwerk leider nicht genug effiziente Fähigkeiten. Svol0 hatte eine tolle lineare Rampe eingebaut, ähnlich einer CNC Maschine. Ich weis nicht wie ich es erklären soll... Es ist wirklich vieles Mist bzw. Solala in Sunray. Mit dem Ublox könnte eine Drohne in Echtzeit irgendwelche Tracks abfliegen... aber unser Mower, mit 700Euro Hardware merkt nach 5 sekunden, dass er sich nicht bewegt.
So wie W1976 angedeutet hat, wäre es besser die aktuelle Entwicklung zu unterstützen... oder zu übernehmen. Es muss doch nicht immer ein ein Mann Projekt sein?
Zur Aufklärung: Mowmotor stop on obstacle gab es vorher nicht. Und es hat sehr gut bzw. besser funktioniert, für mich jedenfalls. Besser weil:
1. Es geht ein haufen Zeit drauf, weil ja der Mähmotor auch wieder anlaufen muss.
2. In der Vergangenheit sind viele Motortreiber hops gegangen. Hier geht eine Angst um...
3. Viele wollen (oder meinetwegen ich) keinen Gardena Sileno der keine Schnittleistung hat, weil ein Baby irgendwo auf der Wiese liegt.
4. Mein Mower soll nicht permanent fahren müssen, ich mache ihn alle 4 Tage an und er mäht in 5 Stunden 1400 qm ab. Damit er das schafft, spielt effizienz eine Rolle. Es sind 240 Wh in meinem Akku, und der Mäher läuft damit 7h.
Wenn du dir mal den Code von einigen Funktionen ansiehst, würdest du mich wahrscheinlich verstehen. Der Code ist tatsächlich so angelegt, das die Infratruktur stimmt, aber darin sind einfache unausgegorene algos, die zb. durch user der community ersetzt werden bzw. entwickelt werden müssten. So sehe ich das jedenfalls.
Dummerweise bin ich nur ein schnöder Maschinenbauer, und habe vom richtigen IT Handwerk leider nicht genug effiziente Fähigkeiten. Svol0 hatte eine tolle lineare Rampe eingebaut, ähnlich einer CNC Maschine. Ich weis nicht wie ich es erklären soll... Es ist wirklich vieles Mist bzw. Solala in Sunray. Mit dem Ublox könnte eine Drohne in Echtzeit irgendwelche Tracks abfliegen... aber unser Mower, mit 700Euro Hardware merkt nach 5 sekunden, dass er sich nicht bewegt.
EinEinfach
Well-known member
Hallo W1976, nein habe ich nicht. Kann ich natürlich tun, ich weiß zwar nicht, wie ich unterstützen kann bzw. wie die Zusammenarbeit ist, aber man kann sicherlich da in einem Gespräch ausloten. Allerdings darf man nicht vergessen, das mache ich nebenbei mit sonstigem Kram was so im Leben ansteht, es kann durchaus passieren, dass ich von heute auf morgen alles liegen lassen muss.EinEifnach, hast du schon mal mit Alexander gesprochen, ob ihr euch nicht zusammen tut? Es gibt viele Idee, aber leider werden die oft nicht zusammen weiterentwickelt.
EinEinfach
Well-known member
Hast du nicht, bin dir nicht böse. Ich sage dir was ich dazu denke. Man macht in seiner Freizeit, dass was einem Spaß macht und manchmal ist das coden, einfach programmieren mit einer neuen Sprache, die man nicht kennt, oder mal was neues wie GUI, weit weg von irgendwelchen Vorgaben, Zeitplänen, Meilensteinen… von denen habe ich genug. Manchmal wird daraus was, das habe ich jetzt mit euch geteilt.Also ich wollte hier niemandem auf den Schlipps treten. Es ist einfach das was ich denke. Es gibt einige Kompetente Leute, wie du es bist... die etwas ONTOP entwickeln.
So wie W1976 angedeutet hat, wäre es besser die aktuelle Entwicklung zu unterstützen... oder zu übernehmen. Es muss doch nicht immer ein ein Mann Projekt sein?

Hallo EinEifnach, war jetzt auch nur mal so ein Anstoß von mir. Alexander hat ja auch schon mal Verstärkung gesucht. Ich mache hier soweit ich kann auch den Support in meiner Freizeit. Vielleicht könnt ihr euch ja mal austauschen, ausloten und dann entscheiden.Hallo W1976, nein habe ich nicht. Kann ich natürlich tun, ich weiß zwar nicht, wie ich unterstützen kann bzw. wie die Zusammenarbeit ist, aber man kann sicherlich da in einem Gespräch ausloten. Allerdings darf man nicht vergessen, das mache ich nebenbei mit sonstigem Kram was so im Leben ansteht, es kann durchaus passieren, dass ich von heute auf morgen alles liegen lassen muss.
EinEinfach
Well-known member
Hallo zusammen,
es gibt eine neue Version auf GitHub. Jetzt geht das Mapping mit CaSSAndRA auch. Es wurde auch die Beschreibung aktualisiert.
Kurz zusammengefasst (ansonsten README.md auf Github mit Bildern):
Abgesehen vom Dockingpfad-Aufzeichnen kennt CaSSAndRA zwei Aktionen beim Mapping. Eine Figur der Fläche hinzugefügen (Plus Button) oder eine Figur aus der Fläche entferenen (Minus Button). Eine Figur kann mit den Punkten aus der aktuellen Position des Roboters (Achtung aktuell wird noch nicht geprüft, ob während der Aufzeichnung fix vorhanden oder nicht) erstellt werden (mind. 3 Punkte notwendig) oder Ihr nutzt, wie gewohnt die Werkzeuge Box-Select oder Lasso-Select. So werden Perimeter und Exclusions erstellt, erweitert, geändert und gelöscht.
Ist die Dockingpfadaufzeichung ausgewählt so entfällt die 3 Punkte Regel. Wurde ein neuer Dockingpfad angelegt oder ein vorhandener geändert, so merkt das CaSSAndRA und verschiebt beim Speichern des Perimeters den letzten Punkt automatisch um 10cm in Dockingrichtung nach hinten. Nutzen alle dieses Workaround um das sichere Andocken zu gewährleisten? Aktuell ist dieses Feature hardcodiert, die Frage ist, ob das sinn macht es konfigurierbar zu machen.
Gruß und viel Spaß am Sonntag beim kartieren!
es gibt eine neue Version auf GitHub. Jetzt geht das Mapping mit CaSSAndRA auch. Es wurde auch die Beschreibung aktualisiert.
Kurz zusammengefasst (ansonsten README.md auf Github mit Bildern):
Abgesehen vom Dockingpfad-Aufzeichnen kennt CaSSAndRA zwei Aktionen beim Mapping. Eine Figur der Fläche hinzugefügen (Plus Button) oder eine Figur aus der Fläche entferenen (Minus Button). Eine Figur kann mit den Punkten aus der aktuellen Position des Roboters (Achtung aktuell wird noch nicht geprüft, ob während der Aufzeichnung fix vorhanden oder nicht) erstellt werden (mind. 3 Punkte notwendig) oder Ihr nutzt, wie gewohnt die Werkzeuge Box-Select oder Lasso-Select. So werden Perimeter und Exclusions erstellt, erweitert, geändert und gelöscht.
Ist die Dockingpfadaufzeichung ausgewählt so entfällt die 3 Punkte Regel. Wurde ein neuer Dockingpfad angelegt oder ein vorhandener geändert, so merkt das CaSSAndRA und verschiebt beim Speichern des Perimeters den letzten Punkt automatisch um 10cm in Dockingrichtung nach hinten. Nutzen alle dieses Workaround um das sichere Andocken zu gewährleisten? Aktuell ist dieses Feature hardcodiert, die Frage ist, ob das sinn macht es konfigurierbar zu machen.
Gruß und viel Spaß am Sonntag beim kartieren!
Zuletzt bearbeitet:
EinEinfach
Well-known member
Ja das habe ich noch nicht produktiv geschaltet, Code ist zu alt und muss überprüft werden
Ich habe leider gerade alles gleichzeitig hochgezogen:
1. CASSANDRA-Mapupdates (nur letze 4 Commits) + Neue Map mit einer Exclusion
2. Sunray ungefähr 298 auf ungefähr 303
3. Im ESP32 MQTT aktiviert und die WiFi Timeouts vom empfohlenen Maximum auf das empfohlene Minimum gesetzt.
Jetzt habe ich das Problem, dass ich am Ende eines CASSANDRA Mähvorgangs keine weitere Aktion starten kann und da Errors kommen.
Mit der Sunray-App dauert es dann auch einige Zeit bis ich wieder eine Connection aufbauen kann, um den Mäher mal abzuschalten.
Bekam ich es jetzt tatsächlich noch mal hin, eine Aktion mit CASSANDRA zu starten, bewegte sich der Mäher immer nur paar Zentimeter ohne Mähmotor, blieb wieder stehen, bewegte sich ein paar Zentimeter, ... und dabei die ganze Zeit das Piepen von Giro-Einlernvorgängen.
Habt Ihr ähnliche Effekte? Ich gehe zwar davon aus, dass es nicht an CASSANDRA liegt und alles andere Schrittweise rückgängig machen muss, möchte aber sichergehen.
1. CASSANDRA-Mapupdates (nur letze 4 Commits) + Neue Map mit einer Exclusion
2. Sunray ungefähr 298 auf ungefähr 303
3. Im ESP32 MQTT aktiviert und die WiFi Timeouts vom empfohlenen Maximum auf das empfohlene Minimum gesetzt.
Jetzt habe ich das Problem, dass ich am Ende eines CASSANDRA Mähvorgangs keine weitere Aktion starten kann und da Errors kommen.
Mit der Sunray-App dauert es dann auch einige Zeit bis ich wieder eine Connection aufbauen kann, um den Mäher mal abzuschalten.
Bekam ich es jetzt tatsächlich noch mal hin, eine Aktion mit CASSANDRA zu starten, bewegte sich der Mäher immer nur paar Zentimeter ohne Mähmotor, blieb wieder stehen, bewegte sich ein paar Zentimeter, ... und dabei die ganze Zeit das Piepen von Giro-Einlernvorgängen.
Habt Ihr ähnliche Effekte? Ich gehe zwar davon aus, dass es nicht an CASSANDRA liegt und alles andere Schrittweise rückgängig machen muss, möchte aber sichergehen.
EinEinfach
Well-known member
Kannst du mal ein Beispiel skizzieren?

spranz
Active member
Jetzt ist mein Interesse auch geweckt Du hast da echt was feines gebaut...
Ich habe eine Synology NAS mit Docker 24/7 laufen. Gibt es die Möglichkeit Cassandra darauf zum laufen zu bekommen?
Im Mower hab ich auf dem ESP32 die timotto Modem FW. Mit aktiviertem MQTT.
Darüber läuft dann der Datenaustausch mit Cassandra? -habe ich das soweit richtig verstanden? Oder muss das MQTT im Sunray eingerichtet werden?
Du hast da echt was feines gebaut...Ich habe eine Synology NAS mit Docker 24/7 laufen. Gibt es die Möglichkeit Cassandra darauf zum laufen zu bekommen?
Im Mower hab ich auf dem ESP32 die timotto Modem FW. Mit aktiviertem MQTT.
Darüber läuft dann der Datenaustausch mit Cassandra? -habe ich das soweit richtig verstanden? Oder muss das MQTT im Sunray eingerichtet werden?
Klar:
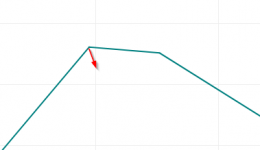
Stell Dir vor, ich stelle fest, dass obiger Punkt zu weit in das Mähgebiet hereinragt. In der Sunray-App würde ich den Punkt markieren, das <.> Symbol anklicken und den Punkt in Richtung des roten Pfeils ziehen.
Man kriegt das auch mit dem Lasso und dem +-Button hin, aber auf dem Rechner, im Garten verwende ich ein Smartphone, da ist die Verwendung des Lassos Glückssache.
Viele Grüße,
Jürgen
Stell Dir vor, ich stelle fest, dass obiger Punkt zu weit in das Mähgebiet hereinragt. In der Sunray-App würde ich den Punkt markieren, das <.> Symbol anklicken und den Punkt in Richtung des roten Pfeils ziehen.
Man kriegt das auch mit dem Lasso und dem +-Button hin, aber auf dem Rechner, im Garten verwende ich ein Smartphone, da ist die Verwendung des Lassos Glückssache.
Viele Grüße,
Jürgen
EinEinfach
Well-known member
Bestimmt, ist doch auch nur ein LinuxIch habe eine Synology NAS mit Docker 24/7 laufen. Gibt es die Möglichkeit Cassandra darauf zum laufen zu bekommen?
Ich kenne die FW aus dem Frühsommer letzten Jahres. Damit wird CaSSAndRA nicht über MQTT funktionieren, die ESP32 FW aus der offiziellen Repository hat höheren MQTT Umfang. Du kannst die HTTP Möglichkeit probieren, aber auch ohne Gewähr, am besten auf die ESP32 FW aus dem Sunray Zweig wechselnIm Mower hab ich auf dem ESP32 die timotto Modem FW. Mit aktiviertem MQTT.
EinEinfach
Well-known member
Ja kartieren bleibt mit CaSSAndRA auch ein Krampf. Aber die Punkte verschieben gibt es nicht. Wie du schon gemerkt hast muss man mit Lasso Werzeug die fehlerhafte Kante ausschneiden, und dann die Kannte neue einfahren. Versuch möglichst nah am Punkt auszuschneiden. Beim hinzufügen der neuen Figur werden Punkte die zu nah beianander gesetzt sind zu einem zusammengefasstStell Dir vor, ich stelle fest, dass obiger Punkt zu weit in das Mähgebiet hereinragt. In der Sunray-App würde ich den Punkt markieren, das <.> Symbol anklicken und den Punkt in Richtung des roten Pfeils ziehen.
Man kriegt das auch mit dem Lasso und dem +-Button hin, aber auf dem Rechner, im Garten verwende ich ein Smartphone, da ist die Verwendung des Lassos Glückssache.