EinEinfach
Well-known member
Zum Update habe ich auf GitHub in Readme.md was geschrieben

Generell eine Überwachung der Stromstärke schwierig, wo legst du dann die Schwelle hin, denn die Bergauf Fahrt ohne Blade Motor wird sicherlich genau soviel Strom ziehen wie eine Fahrt in der Ebene mit Blade Motor und kurzem Gras. Und das ist nur ein Beispiel, es gibt sicherlich 100te Szenarien wo diese Schwelle was falsch triggers wird. Viel eleganter finde ich die Lösung was die Sunray FW out of the box liefert, man kann einen Fahler triggern wenn Odometry vom Blade Motor keine Werte liefert. Natürlich muss der Treiber und Motor entsprechende Ausgänge zur Verfügung stellen. Bei mir funktioniert das super.Meiner Meinung nach fehlt zum Status auch die Stromlast. Wenn mein Ardumower den Status "mow" empfängt, aber das Messer wegen Verschmutzung blockiert ist, dann bleibt der Status erhalten, aber nur die Stromstärke liefert eine hilfreiche Info, dass da etwas nicht wie gewünscht funktioniert.
Stört mich auch, ich habe mir schon ein paar Lösungsansätze angeschaut, wird sicherlich was kommenWenn ich mit dem Lasso eine Fläche markiere und der RPi 2 Zero die Berechnung beginnt, habe ich kein Indiz ob gerade eine Berechnung stattfindet oder er meine Eingaben einfach nicht akzeptiert hat. Hier wäre eine Fortschrittsanzeige hilfreich. Auch beim Start eines Mähvorgangs sieht man nicht, ob man vielleicht gar nicht auf "Play" gedrückt hat. Ggf. mag das an der Leistung des RPi 2 Zero liegen, dass das so lange dauert. Die Dauer geht aber auch völlig in Ordnung.
Nein der Status wird nur über den Weg empfangen was du über Connection eingestellt hast. Ich glaube bei dir war das MQTT. Da die Sunray FW nur den Status Mow kennt, behilft sich Cassandra beim Status zwischen Transit und Mow dem gesendeten Status also das was gesendet wurde. Wenn allerdings ein Kommando von einer anderen Ecke kommt, kriegt das CaSSAndRA nicht mit und die Anzeige kommt durcheinander. Wenn ich es schaffe den ESP32 irgendwann mal überflüssig zu machen, wird es das Problem nicht mehr geben, denn in diesem Fall wird CaSSAndRA auch externe Kommandos mitkriegen.Empfängt CaSSAndRA über http den Status? Beim Mähvorgang über Sunray und den Wechsel in deine App, wird "transit" statt "mow" angezeigt. (Wobei ein App-Wechsel auch ein spezielles Szenario ist.)
Danke für das Feedback, habe das auch als Feedback verstandenIch denke loses Feedback kann hilfreich sein. Verstehe die Anmerkungen nicht als Wunschliste, denn die Entwicklung steuerst du.

Das sehe ich wie du. Ich würde die „Intelligenz“ auch vor dem Bildschirm belassen und die Stromstärke zum Status in der Anzeige hinzufügen. Nur als zusätzliche Information.Generell eine Überwachung der Stromstärke schwierig
Ich habe recht schnell auf http gewechselt. MQTT hat zu viele Zwischenstationen und gerade bei der Steuerung ist das hinderlich.Ich glaube bei dir war das MQTT.
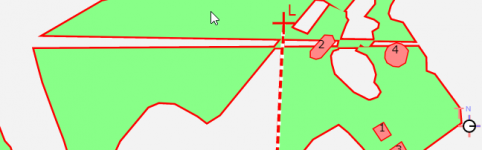
An der hätte ich Interessehabe hier Probleme mit einer Karte die lässt sich nicht berechnen, in der Console erscheint der "AttributeError: 'NoneType' object has no attribute 'coords'"
schick ich Dir per PMAn der hätte ich Interesse
Es wird einen taskplanner geben in dem man voreingestellte Jobs starten kannist geplant vielleicht auf der Hauptseite, Shortcuts für die jeweiligen fertig gerechneten Karten erstellen zu können
Warum musst du immer wieder zum Mapping wechseln?damit man nicht immer zum Mapping wechseln muss,
ich habe hier zwei Ardumower, also zwei unterschiedliche Karten/Mähzonen, bzw. ist der Plan auf 4 Karten(zwei davon abgespeckt) zu gehen. Diese 4 Karten hätte ich wiederrum gerne mit min. je 3 verschiedenen Mähmustern.Warum musst du immer wieder zum Mapping wechseln?