ZS-X11D1 (JYQD2021) Treiber und Sunray

Die kommen ja generell mit Kühlkörper, warum willst du ihn abmachen, aus Platzgründen? An den Antriebsmotoren hab ich auch noch keinen Regler kaputt bekommen (mit Kühlkörper). Hab allerdings auch noch nicht geschaut, ob die im Betrieb warm werden.
 
Hab das nicht mehr so ganz vor Augen, schon etwas länger her, aber müssten die da nicht aufrecht neben oder an die Alu Profile passen?
 
bei mir nicht, weil ich dem Akku ganz noch vorne geschoben habe für eine bessere Gewichtsverteilung.
Wäre gar nicht schlecht, wenn jemand sagen kann, ob die Dinger warm werden.
 
Ich kann morgen nach dem Mähen mal nen Finger dran halten. Mein Mäher ist recht groß und schwer, wenn er da nicht warm wird, geht es bei dir sicherlich.
 
bei mir nicht, weil ich dem Akku ganz noch vorne geschoben habe für eine bessere Gewichtsverteilung.
Wäre gar nicht schlecht, wenn jemand sagen kann, ob die Dinger warm werden.
On drive motor they never heat (<35 deg i think) on my test on MI632 and Yardforce SA900.
But removing dissipator can totaly change this.
SO it's BETTER to use the dissipator
 
ich habe, wie oben geschrieben, zwar nur die version ohne hall-anschlüsse, aber die MOSFET's sind die gleichen. die treiber werden nur ein wenig warm. Aber im Sommer wird es in dem Mäher schon recht ungemütlich - ziemlich heftige Bedingungen für elektronik - daher wäre ich geneigt, wenigstens eine passive Kühlung zu installieren...
 
In the attached link there is simple circuit to overcome the problems with overvoltages and protecting electronics from high voltage generated from BLDC motor, using shunt (power) resistor:

 
Bei meinem aktuellen Projekt (Sunray auf dem Raspberry Pi mit pico als low level CPU, quasi ein Alfred clone) funktioniert die hier beschriebene Lösung nicht:
https://forum.ardumower.de/threads/zs-x11d1-jyqd2021-treiber-und-sunray.24872/post-58323

Ich habe wie beschrieben die Treiber über PWM Eingang angeschlossen sowie Break Eingang mit 100k pull down Widerstand ergänzt. Trotzdem geht der Treiber öfter als mir lieb ist in den Notlauf. Ich habe jetzt auf meiner low Level CPU den ähnlichen Software reset eingebaut, wie damals bei meinem Ardumower. Mal schauen ob es funktioniert!
 
Guide how to set hardware overcurrent protection on ZS-X1xx BLDC drivers. Constant Current Mode/TRIP

[NOT YET TESTED]

Reading through the JY01 IC chip note (in attachement):

(...) Overload protection and current sampling resistance setting:JY01 has perfect overload protection function,it has overload protection and abnormal current protection function when the current sampling resistor value R is correct set. When Is pin voltage meet to 0.1V,overload monitoring will start,and turn to Constant current state,the drive current will not change, no matter the VR voltage getting higher or lower and the load getting bigger or less.In this state,JY01 will keep offering constant drive power to motor. if the Is pin voltage meet to 0.2V or more ,the protection will activated in 4.5 μs.

R value selection method

R value formula I = 0.1/R

I:value of constant current (unit:Amp)

0.1: JY01 Is pin voltage

R:current limit resistance(unit:Ohm)

For example:working current:3A,set the safety constant current to 5A , when the current meet to 5A or more,the programme will keep the current at 5A.so according to formula

I=0.1/R, R=0.1/5=0.02 Ohm,so Overload protection and current sampling power resistor should be 20 mOhm

c) Blocking protection:the blocking protection will activated and stop output if the motor not

start normal in 3 second, reduce the VR voltage to 0 to quit the protection, rise the VR voltage to restart the motor.

We can set overcurrent protection by changing shunt resistor:

Currently it is set for 20A

0,1 [V] /20[A] =0,005 [ohm]

And that is the shunt on the board:
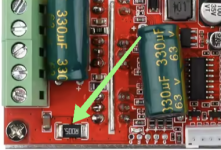
IMG_20250522_082358.png

Example values of the shunt for setting the overcurrent limit:

I(overcurrent value)=0,1 (IC chip value=constant) /R (value of shunt resistor)

R=0,1/I

20A=0,005 [ohm]
10A=0,01[ohm]
5A=0,02 [ohm]
...
And so on.

Very usable safety feature.

But probably also could be useful to unlock more power from the board (not tested). Keeping in mind that there are limits in the tracks width, slew rate, thermal dissipation... (but few % should be doable) ?

30A=0,003[ohm]

JY02A same working principle but different values:
R value formula: I = 0.04/R (in attachement).
 
Zuletzt bearbeitet:
Hallo zusammen,
ich habe ein Problem mit dem Mähmotor bzw. dem Startverhalten meines Setups und hoffe, jemand hatte vielleicht schon ein ähnliches Problem.
Verbaut sind:
ZS-X11D1
original Mähmotor vom Sunray
LiFePO4 Akku
Das Problem tritt immer nur nach einer kompletten Stromtrennung auf. Der erste Start des Mähmotors endet meistens damit, dass das Board neu startet. Wenn der Motor dann irgendwann einmal erfolgreich gestartet ist, laufen alle weiteren Starts problemlos und der Mäher mäht teilweise tagelang ohne Probleme – bis die Spannung wieder komplett weg war. Danach beginnt alles von vorne.
Der Motor fängt beim Starten an zu drehen, bleibt dann aber bei niedriger Drehzahl hängen. Die Drehzahl, bei der er hängen bleibt, ist unterschiedlich. Manchmal piept der Controller dann dauerhaft und anschließend startet das Board neu (inklusive Kalibrierungspiepen).
Ich bin inzwischen ziemlich am Verzweifeln, weil es extrem nervig ist, teilweise viele Versuche zu brauchen, bis der Motor irgendwann wieder sauber startet.
Hat jemand eine Idee, woran das liegen könnte oder ähnliche Erfahrungen mit dem ZS-X11D1 gemacht?
 
Hallo Ja klar es ist Brushless. Nee wenn er den ersten Start mal geschaft har dann mäht er auch tieferes Gras ohne Probleme. Seltsamer weise scheint er mir besser anzulaufen wenn wenn ich mir den mähmotor manuell starte. Was ich jetzt überlegt hab ob der Motor beim anlaufen zuviel Strom zieht aber dann wäre das Problem ja auch bei den späteren starts genauso da und funktioniert es ja dann Problemlos.
 
Meiner Meinung nach deine Zuordnung von UVW zu Hallsensoren und umgekehrt stimmt noch nicht 100%. Falsche Zuordnung führt manchmal zu genau solchen Verhalten
 
Oben