Sunray modding Spielwiese

Also das Umfahren der Hindernisse über den Begrenzungsdraht ist raus? Das ist gut, ich weiß gar nicht warum man so eine Funktion überhaupt reinmacht???

Wo kann man die Drehgeschwindigkeit am erreichten GPS Punkt reduzieren? Weil deine Einstellung ist mir zu schnell, ich möchte keine weiteren Motortreiber oder Motoren verbrennen. Ich denke das ich vielleicht auch bald den Ardumower ersetzten werden, obwohl er einer der effektivsten Mähroboter ist. Aber ohne Support und ohne Ersatzteile wird es schwer werden.
define ROTATION_RAMP true // uses a ramp for angletotargetfits (very nice), ROTATETOTARGETSPEED´s are disabled if this is true
#define ROTATION_RAMP_MAX 100 // (deg/s) maximum rotation speed
#define ROTATION_RAMP_MIN 18 // (deg/s) minimum rotation speed
#define ROTATETOTARGETSPEED1 65.0 // (deg/s) if angle difference to point is more than ANGLEDIFF1 then this value will be used... warning, a high value will result in extreme gearmotor stress (test at own risk, 65deg/s is still safe and fast)
#define ROTATETOTARGETSPEED2 40.0 // (deg/s) if angle difference to point is between ANGLEDIFF1 and ANGLEDIFF2 then this value will be used...
#define ROTATETOTARGETSPEED3 25.0 // (deg/s) if angle difference to point is less than ANGLEDIFF2 then this value will be used...
#define ANGLEDIFF1 30.0 // (deg) if angle to point is more than ANGLEDIFF1 --> ROTATETOTARGETSPEED1 will be used
#define ANGLEDIFF2 15.0 // (deg) if angle to point is between ANGLEDIFF1 and ANGLEDIFF2 --> ROTATETOTARGETSPEED2 will be used, if it is less ROTATETOTARGETSPEED3 will be used...

in der config.h kannst Du das einstellen, geh halt so auf Werte max 40 oder 35
Ok, danke.
 
Wenn du keine Rampe benutzen willst, dann kannst du die auf FALSE setzen und mit den festen Drehgeschwindigkeiten arbeiten.

#define ROTATETOTARGETSPEED1 65.0 // (deg/s) if angle difference to point is more than ANGLEDIFF1 then this value will be used... warning, a high value will result in extreme gearmotor stress (test at own risk, 65deg/s is still safe and fast)
#define ROTATETOTARGETSPEED2 40.0 // (deg/s) if angle difference to point is between ANGLEDIFF1 and ANGLEDIFF2 then this value will be used...
#define ROTATETOTARGETSPEED3 25.0 // (deg/s) if angle difference to point is less than ANGLEDIFF2 then this value will be used...

ANGLEDIFF1-3 ist praktisch die Stufe ab wann der parameter RATATETOTARGETSPEED1-3 greift, du kannst auch alle Speeds gleich setzen dann ist nur eine feste Drehgeschwindigkeit drin, dann müsstest du aber ANGLEPRECISE leicht erhöhen, damit er nicht überdreht(überschießt)
 
Ich habe einen gebrauchten Alfred gekauft, einer der ersten wohl.. Der Mäher funktioniert erstmal. Hier ein paar Details:

Aktuelle sunray mit unveränderter Alfred config kompiliert. Mäher fahren lassen und beobachten. Er hat den Standard Akku.
- mähwerk geht sporadisch in der Bahn einfach aus.
-mower ist extrem langsam beim Drehen und schnüffelt rum, dann endlich volle fahrt
- manchmal viele Schlenker in der Bahn
- macht den Rasen kaputt an einem obstacles wenn er nicht drehen kann und der bumper nicht auslöst -- keine Reaktion vom Mäher, will einfach weiterdrehen (orig config)
- GPS ist irgendwie komisch, der ardumower hätte hier permanent fix gehabt (98%)

Er hat hier ca. 3 Stunden "gearbeitet" und wollte dann docken im Dock vom ardumower den er dann weg geschoben hat, nicht schlimm, wusste das. Aber ich hätte mehr erwartet, schneiden tut er ja eigentlich gut.

1000021695.png
 
man muss auch ehrlich sein und das meine ich jetzt nicht geschleimt, ich habe im Bekanntenkreis auch schon etliche Maher gesehen, gut eigentlich nur mit Perimeteterdraht...aber mit Deiner ModdingFirmware kann man schon wirklich flott mahen.
Der grosse Vorteil ist ja auch dass auf verschiedene Szenarien wie staerker Bewuchs Einfluss genommen werden kann durch langsameres fahren oder erneutets probieren etc. auch die Drehgeschwindigkeit an den Kehrtwenden traegt zum ingesamt schnelleren Maehen bei.
Die Standard Firmware gibt das ja nicht her bzw. die etablierten Hersteller gehen halt auf Nummer Sicher und sind sicherlich was Schutz vor Tieren etc oder irgendwelchen rumliegenden Sachen sicher besser aufgestellt.
Fuer mich persoenlich spielen Sicherheit eine untergeordnete Rolle, keine Kind, lasse nicht Nachts fahren und es liegt nichts rum. Und unsere beiden Katzen machen einen grossen Bogen um den Maeher.
Aber trotzdem mal interessant den Unterschied zu erfahren und immer wieder danke fuer Deine Arbeit
 
Ich bin gerade am testen eines 325 merge, an dieser Stelle muss ich erwähnen das der master mit Vorsicht zu behandeln ist. Besser das alte Release probieren. Ich Versuche mich gerade besser in die github Gepflogenheiten einzuarbeiten, jeder der da Tips für mich hat: gerne.

Wenn alles nichts bringt, werde ich irgendwann die aktuelle Sunray Version händisch anpassen also mühsam die Änderungen einarbeiten. Ich hoffe aber dass das nicht passiert, aber wenn es sein muss... Ich will ja auch persönlich mit der Infrastruktur von @AlexanderG Up to Date bleiben.
 
Leider gab es wieder einen watchdog reset nach 1 Stunde ... Bis dahin war alles sehr gut :(

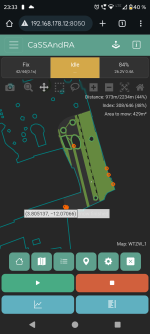
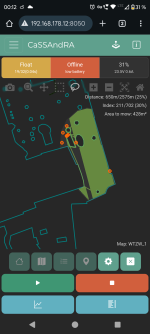
Die Arena mit länger nicht gemähten Gras (bis auf die 600 Meter Alfred):
1000021894.png
 
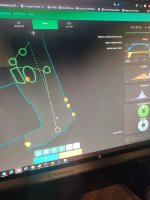
Also, jetzt nochmal reset watchdog... 4 - 5 .... Zeittechnisch: 22.30 los, jetzt 00:50 .. also 2 1/2 h für 430 qm2

1000021897.jpg
 
define ROTATION_RAMP true // uses a ramp for angletotargetfits (very nice), ROTATETOTARGETSPEED´s are disabled if this is true
#define ROTATION_RAMP_MAX 100 // (deg/s) maximum rotation speed
#define ROTATION_RAMP_MIN 18 // (deg/s) minimum rotation speed
#define ROTATETOTARGETSPEED1 65.0 // (deg/s) if angle difference to point is more than ANGLEDIFF1 then this value will be used... warning, a high value will result in extreme gearmotor stress (test at own risk, 65deg/s is still safe and fast)
#define ROTATETOTARGETSPEED2 40.0 // (deg/s) if angle difference to point is between ANGLEDIFF1 and ANGLEDIFF2 then this value will be used...
#define ROTATETOTARGETSPEED3 25.0 // (deg/s) if angle difference to point is less than ANGLEDIFF2 then this value will be used...
#define ANGLEDIFF1 30.0 // (deg) if angle to point is more than ANGLEDIFF1 --> ROTATETOTARGETSPEED1 will be used
#define ANGLEDIFF2 15.0 // (deg) if angle to point is between ANGLEDIFF1 and ANGLEDIFF2 --> ROTATETOTARGETSPEED2 will be used, if it is less ROTATETOTARGETSPEED3 will be used...

in der config.h kannst Du das einstellen, geh halt so auf Werte max 40 oder 35
Sind die max. 35 oder 40, die Standard Werte? Oder sind die noch niedriger?
 
MrTree, ich habe die Rotations max Werte die mehr als 35 waren auf 35 gesetzt, die Ramp ist noch an. Der Mäher fuhr auch los, aber ohne zu mähen und war ziemlich schnell unterwegs. Obwohl die Mähgeschwindigkeit nur 0,25m/s eingestellt war. Wo hängt das Problem? Die Treiber für die Motoren sind die original Texasinstruments Treiber.
 
MrTree, ich habe die Rotations max Werte die mehr als 35 waren auf 35 gesetzt, die Ramp ist noch an. Der Mäher fuhr auch los, aber ohne zu mähen und war ziemlich schnell unterwegs. Obwohl die Mähgeschwindigkeit nur 0,25m/s eingestellt war. Wo hängt das Problem? Die Treiber für die Motoren sind die original Texasinstruments Treiber.
Du musst noch die Geschwindigkeit zum erreichen der mähfläche reduzieren, auch die die dann wenn er fertig ist und zum Dock will. Die ist auf 0,6 Meter/s eingestellt. Du kannst aber auch einfach die globale max Speed reduzieren.

Wenn du die Rampe anlässt, probiere mal 40 oder 45 bei ROTATION_RAMP_MAX.
Wie gesagt, diese 45 würde nur bei über 90° Winkeldifferenz zum target sehr kurz greifen, da der Mower immer langsamer dreht desto kleiner die Differenz wird.
 
Zuletzt bearbeitet:
MrTree, ich habe die Rotations max Werte die mehr als 35 waren auf 35 gesetzt, die Ramp ist noch an. Der Mäher fuhr auch los, aber ohne zu mähen und war ziemlich schnell unterwegs. Obwohl die Mähgeschwindigkeit nur 0,25m/s eingestellt war. Wo hängt das Problem? Die Treiber für die Motoren sind die original Texasinstruments Treiber.
Ich muss da einfach mal bemerken, ohne zu mähen! Ich habe ja auch das Problem das der Mäh Motor nicht startet. Original A4931. Bei der Firmware aus August ist alles okay.
 
Ich muss da einfach mal bemerken, ohne zu mähen! Ich habe ja auch das Problem das der Mäh Motor nicht startet. Original A4931. Bei der Firmware aus August ist alles okay.
Das mit dem Mähmotor ist mir auch schon oft aufgefallen, ich muss ihn oft erst anschubsen, damit er läuft. Das war zum Beispiel mit der 1.0.279 noch anders.
 
Zuletzt bearbeitet:
Interessante Information. Der Kai hat auch dieses Problem... Mhhhhhh. Schaue ich mir an. Sind das die Treiber deren pwm nicht null werden darf?
 
Oben