Nur INVALID trotz 43 Satelliten - GNSS gestört wegen Ukraine Krieg?

Ich habe mir jetzt mal den Survey-In Modus im U-Center für die Base genauer angesehen, vielleicht mache ich hier was falsch:
Mit den Parameter 90s / 2,5m habe ich ziemlich schnell als Fix-Mode "3D" im Center, die Längen/Breiten-Koordinaten verändern sich noch, nach 90s kommt Fix-Mode "TIME" und dann ändern sich die Koordinaten auch nicht mehr. Wenn ich das 5x mache bekomme ich jedes mal etwas andere Koordinaten (letzten 3 Nachkomma-Stellen, also 6.-8. Stellen nach dem Komma).
Im 'Wiki aber steht man soll das über Stunden einpendeln lassen - ,muss man dann den Wert 90s auf 30.000s o.ä. setzten damit das länger läuft, da innerhalb der 90sec als min. Zeit die Genauigkeit von 2,5m erreicht wird - reicht das oder sollte man eben mehrere Stunden einlaufen lassen mit 30.000s?
UND:
Wo schaue ich dann im UBlox-Center nach ob der Rover Referenzwerte von der Base bekommt?
 
und ist es dann auch besser nach survey in das Base modul auf fix-mode laufen zu lassen und die Koordinaten einzugeben? Dann müsste man aber in der APP von relativ auf absolut coordinates umstellen oder? Letzteres steht aber im Wiki als not recommended?
 
und ist es dann auch besser nach survey in das Base modul auf fix-mode laufen zu lassen und die Koordinaten einzugeben? Dann müsste man aber in der APP von relativ auf absolut coordinates umstellen oder? Letzteres steht aber im Wiki als not recommended?
Du solltest die Base mal über Nacht im survey-Modus laufrn lassen, dann kannst du ja sehen, ob in den letzten Stellen noch was passiert ist. Der Vorteil im Fix-Mode ist, dass du nach einem Stromausfall relativ schnell wieder genaue Korrekturwerte hast.
Das Problem mit den absoluten Positionen ist, dass wenn du keine eigene Base hast und die Korrekturdaten von einem Dienstleister per Internet beziehst, die Koordinaten bzw. der Abstand zwischen Base und Rover, zu groß werden. Wenn die Base bei dir auf dem Grundstück ist, ist das kein Problem.
 
Damit ein "längeres Laufen lassen" etwas bringt, solltest Du die 90s auf einen entsprechend hohen Wert stellen. Als ich meine Base sicher nicht brauchte, hatte ich meine mal 3 Tage laufen lassen. Dann die Koordinaten abschreiben. Diese trägst Du dann als Deine Base Koordinaten fix ein, anstelle des SurveyIn. Dann brauchst Du künftig kein SurveyIn mehr abzuwarten, wenn Du die Base neu startest (Stromausfall, nach Update, ...).

Das ist aber nicht Dein Problem. Wenn er auf TIME geht, sollte Dein SurveyIn abgeschlossen sein. Dann müsste Dein GPS->XBee an der Base gelegentlich aufblinken (Du hast alle 10s, wenn ich es richtig verstanden habe?). Ich arbeite mit 1s.
Im gleichen Takt sollte am Rover XBee -> GPS aufblinken.
Wenn es gelegentlich andersrum blinkt, hast Du vielleicht auch die Konfiguration, bei der der Rover seine Position zur Base zurück sendet. Wäre auch kein Problem. Geht auch über die Funkverbindung.

Wenn es so blinkt, würde ich sagen, dass Deine XBee sich verstehen und die Funkendstufen noch in Ordnung sind.

Bzgl. Korrekturdaten hoffe ich, dass Dir noch jemand anderes weiterhelfen kann. Ich komme in nächster Zeit nicht heim und kann es nicht genau nachsehen.

Hier solltest Du erst einmal sehen können, ob der Rover Messages empfängt:
"...and then display the received RTCM3 messages via 'View->Messages View->UBX->RXM->RTCM':
Hier sollten die gesendeten Messagetypen aufgezählt werden und als "CRC check passed" hochzählen.

Dann gibt es aber auch noch eine Tabelle, in der alle Satelliten bewertet angezeigt werden. Aber das müsste ich selbst mit einem Rechner an einem ArduSimple wieder raussuchen. Das kann ich aus dem Kopf nicht mehr sagen.
 
Musst Dich mal bei den Messages durchklicken. Vielleicht war es die NMEA/GxGSV
Du solltest dann die ganzen Signalstärken, ... aller empfangenen Satelliten sehen.

Vielleicht auch noch etwas ganz simples: Schau noch mal Deine config.h an:
#define GPS_REBOOT_RECOVERY true // allow GPS receiver rebooting (recommended - requires GPS wire fix above! otherwise firmware will stuck at boot!)
//#define GPS_REBOOT_RECOVERY false // do not allow rebooting GPS receiver (no GPS wire fix required)

#define GPS_CONFIG true // configure GPS receiver (recommended - requires GPS wire fix above! otherwise firmware will stuck at boot!)
//#define GPS_CONFIG false // do not configure GPS receiver (no GPS wire fix required)

#define GPS_CONFIG_FILTER true // use signal strength filter? (recommended to get rid of 'FIX jumps') - adjust filter settings below
//#define GPS_CONFIG_FILTER false // use this if you have difficulties to get a FIX solution (uses ublox default filter settings)
#define CPG_CONFIG_FILTER_MINELEV 10 // Min SV elevation degree: 14 (high elevation, less robust), 10 (low elevation, robust)
#define CPG_CONFIG_FILTER_NCNOTHRS 10 // C/N0 Threshold #SVs: 10 (robust), 6 (less robust)
#define CPG_CONFIG_FILTER_CNOTHRS 30 // 30 dbHz (robust), 13 dbHz (less robust)

Arbeitest Du mit hierüber geladener Config?
Passen hier Deine Filter-Werte? Wenn Du einen zu scharf einstellst, kannst Du erreichen, dass kein empfangener Satellit mehr akzeptiert würde.
Du kannst die Filter mal testweise auf die "less robust" Werte stellen oder noch weiter öffnen.

Hast Du eine der beiden GPS-Antennen nicht unter freiem Himmel, also bspw. ein eigenes Gehäuse drum, so dass Du zu geringe Signalstärken empfängst?

Mit dieser Filtereinstellung würden bspw. nur stärkere Satelliten akzeptiert.
 
Du solltest die Base mal über Nacht im survey-Modus laufrn lassen, dann kannst du ja sehen, ob in den letzten Stellen noch was passiert ist. Der Vorteil im Fix-Mode ist, dass du nach einem Stromausfall relativ schnell wieder genaue Korrekturwerte hast.
Das Problem mit den absoluten Positionen ist, dass wenn du keine eigene Base hast und die Korrekturdaten von einem Dienstleister per Internet beziehst, die Koordinaten bzw. der Abstand zwischen Base und Rover, zu groß werden. Wenn die Base bei dir auf dem Grundstück ist, ist das kein Problem.
ok dann lasse ich das jetzt mal den ganzen Tag laufen, setzte die Zeit auf 24*60*60sec, mein Mower geht ja eh nicht weil ich immer noch INVALID hab ...
 
Wenn die Basis genau eingemessen ist ca.24h oder mit einem Ntrid Client und anschließend auf Time in Tmode3 und die Koordinaten darunter richtig übertragen werden und alles gespeichert wird dann ist es egal ob du mit absoluten oder relativen oder mit Sapos mähst.
Die Karte stimmt dann immer.
 
Damit ein "längeres Laufen lassen" etwas bringt, solltest Du die 90s auf einen entsprechend hohen Wert stellen. Als ich meine Base sicher nicht brauchte, hatte ich meine mal 3 Tage laufen lassen. Dann die Koordinaten abschreiben. Diese trägst Du dann als Deine Base Koordinaten fix ein, anstelle des SurveyIn. Dann brauchst Du künftig kein SurveyIn mehr abzuwarten, wenn Du die Base neu startest (Stromausfall, nach Update, ...).

Das ist aber nicht Dein Problem. Wenn er auf TIME geht, sollte Dein SurveyIn abgeschlossen sein. Dann müsste Dein GPS->XBee an der Base gelegentlich aufblinken (Du hast alle 10s, wenn ich es richtig verstanden habe?). Ich arbeite mit 1s.
Im gleichen Takt sollte am Rover XBee -> GPS aufblinken.
Wenn es gelegentlich andersrum blinkt, hast Du vielleicht auch die Konfiguration, bei der der Rover seine Position zur Base zurück sendet. Wäre auch kein Problem. Geht auch über die Funkverbindung.

Wenn es so blinkt, würde ich sagen, dass Deine XBee sich verstehen und die Funkendstufen noch in Ordnung sind.

Bzgl. Korrekturdaten hoffe ich, dass Dir noch jemand anderes weiterhelfen kann. Ich komme in nächster Zeit nicht heim und kann es nicht genau nachsehen.

Hier solltest Du erst einmal sehen können, ob der Rover Messages empfängt:
"...and then display the received RTCM3 messages via 'View->Messages View->UBX->RXM->RTCM':
Hier sollten die gesendeten Messagetypen aufgezählt werden und als "CRC check passed" hochzählen.

Dann gibt es aber auch noch eine Tabelle, in der alle Satelliten bewertet angezeigt werden. Aber das müsste ich selbst mit einem Rechner an einem ArduSimple wieder raussuchen. Das kann ich aus dem Kopf nicht mehr sagen.
Bei mir ist die XBee-Cycle-Time auch 1sec, d.h. alle 1sec blinken die LEDs kurz auf:
- an Base: GPS>XBEE
- an Rover: XBEE>GPS
Zudem sehe ich auch in der APP das die current DGPS age alle sec updated wird und immer <2s ist -> OK
Mein Problem: Invalid / x s / y m / 0 / 52 --> immer noch INVALID (in Februar ging alles mit FIX) - steht ja laut Wiki für "number DGPS signals used (must be >0)", sind das die Anzahl der Satelliten von Base?
Ich teste dann auch mal ob der Rover Messages empfängt: "...and then display the received RTCM3 messages via 'View->Messages View->UBX->RXM->RTCM' und melde mich wieder, Danke vorab
 
"...and then display the received RTCM3 messages via 'View->Messages View->UBX->RXM->RTCM':
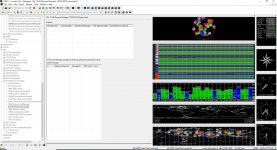
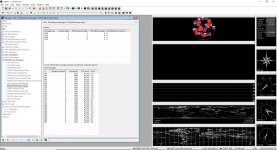
Also den Test hab ich gemacht: Base ist im Survey-IN Mode und Rover UBlox-Platine am U-Center über USB:
1. UBlox-Platine vom Mower-PCB1.4 abgesteckt:
- GPS Emfang hab ich am Rover (steht auch in der Scheune untern Dach)
- es kommen keine RTCM3 messages -> ist ok weil ja Sunray-SW die Blox-PCB nicht configurieren konnte (da abgesteckt)
- File: U-Center_Rover_RTCM3check_noSunray.jpg
2. UBlox-Platine an Mower-PCB1.4 angesteckt:
- die RTCM3 msgs kommen mit "CRC check passed" --> OK
- auffällig ist das die rechten Fenster schwarz sind und nur kurz alle paar Sekunden für 300ms aufpoppen - liegt wohl an der Sunray-SW die da was macht denk ich
- File: U-Center_Rover_RTCM3check_withSunray
FAZIT: XBee Verbindung sollte passen, ich check jetzt die Config.h
 

Anhänge

  • U-Center_Rover_RTCM3check_noSunray.JPG
    U-Center_Rover_RTCM3check_noSunray.JPG
    393,6 KB · Aufrufe: 13
  • U-Center_Rover_RTCM3check_withSunray.JPG
    U-Center_Rover_RTCM3check_withSunray.JPG
    331,5 KB · Aufrufe: 12
Arbeitest Du mit hierüber geladener Config?
Ja die Werte sind genau so in der config.h:
#define GPS_REBOOT_RECOVERY true // allow GPS receiver rebooting (recommended - requires GPS wire fix above! otherwise firmware will stuck at boot!)
//#define GPS_REBOOT_RECOVERY false // do not allow rebooting GPS receiver (no GPS wire fix required)

#define GPS_CONFIG true // configure GPS receiver (recommended - requires GPS wire fix above! otherwise firmware will stuck at boot!)
//#define GPS_CONFIG false // do not configure GPS receiver (no GPS wire fix required)

#define GPS_CONFIG_FILTER true // use signal strength filter? (recommended to get rid of 'FIX jumps') - adjust filter settings below
//#define GPS_CONFIG_FILTER false // use this if you have difficulties to get a FIX solution (uses ublox default filter settings)
#define CPG_CONFIG_FILTER_MINELEV 10 // Min SV elevation degree: 14 (high elevation, less robust), 10 (low elevation, robust)
#define CPG_CONFIG_FILTER_NCNOTHRS 10 // C/N0 Threshold #SVs: 10 (robust), 6 (less robust)
#define CPG_CONFIG_FILTER_CNOTHRS 30 // 30 dbHz (robust), 13 dbHz (less robust)

Mist, mir fällt jetzt bald nix, mehr ein, alles ok - ich lasse jetzt die Base mit Sruvey-IN mal 24h laufen mit Time=24*60*60s und Genauigkeit 2,5m ....
 
Hast Du eine der beiden GPS-Antennen nicht unter freiem Himmel, also bspw. ein eigenes Gehäuse drum, so dass Du zu geringe Signalstärken empfängst?
Base ist am Dach mit Alu-Shield und unter freien Himmel, Rover steht für die Tests in der Scheune unterm Dach, beide haben guten Empfang siehe meine screenshots vom U-Center....
 
Mal ne blöde Frage: ist vielleicht die Einstellung deiner Position in der App irgendwie verstellt? Trag doch mal als deine Position genau die Koordinaten ein, die du in der Base als deinen Standort eingemessen hast.
 
Nur mal 'ne ganz blöde Frage. Was meinst Du mit "Rover steht in der Scheune unterm Dach, beide haben guten Empfang"?

Wenn Du ein Dach über der GPS Antenne hast, hat diese nur indirekten oder gedämpften Empfang, je nach Material des Daches. Gefiltert dürfte dann gar nichts gehen.

Ich hatte mal etwas mit dem GPS gespielt. Genau Deinen Fall hatte ich nie, aber: Wenn ich eine Hand über die Empfängerantenne halte, laufen die Zeiten kurz hoch und ich bekomme kurz 0/0 angezeigt. Ich vermute, hier bootet die Roverplatine neu. Einmal hatte ich, dass die Zeit immer weiter hoch lief. Keine Ahnung weshalb es in dem Zustand war. Signale empfangen hätte es müssen. Da kam ich dort aus dem 0/0 nicht raus. Stellte ich den Rover mitten auf den freien Rasen, setzte es sofort wieder auf.
Die hintere hohe Satellitenzahl ist bei mir immer sofort wieder als hohe Zahl da. Ich gehe auch davon aus, dass es die Satelliten der Base sind, wie es hier schon gesagt wurde (ohne es genau geprüft zu haben). Die vordere Zahl läuft bei einem Neuaufsetzen immer erst hoch. Das müssten die gemeinsamen sein.

Auch weil es hier schon mal gefallen ist: Die App zeigt (zumindest bei der Einstellung "relativ") an, wieviel m der Rover in Ost und Nordrichtung von der BAse bzw. dem Bezugspunkt entfernt ist. Das sind dann keine Weltkoordinaten.
Hattest Du bei Deinem App-Foto die Antennen 31cm voneinander entfernt?

Falls Du es nicht hattest: Stell mal auch die Rover-GPS-Antenne unter freien Himmel, weit von Gebäude, Bäumen, ... entfernt.

Hast du auf dem Rover keine eigene Roverkonfiguration? Wenn Du eine aufspielst, kannst Du erst einmal auch ohne angeschlossene PCB testen. Dieses stört nicht, wenn Du dann bei angeschlossener PCB die Confi von Sunray nutzt. Vielleicht kannst Du so etwas handlicher testen.

Mich wundert auch, dass Du Zeiten bis 2s siehst, wenn Du 1s einstellst. Hast Du zu viele zu sendende Messages eingestellt, so dass Du eine Überlast hast?
Wenn ich keine Spielchen mit Antennenabdeckungen, ... treibe, habe ich immer Zeiten <1s.
 
Mal ne blöde Frage: ist vielleicht die Einstellung deiner Position in der App irgendwie verstellt? Trag doch mal als deine Position genau die Koordinaten ein, die du in der Base als deinen Standort eingemessen hast.
huch, das kann schon sein, ich wusste nicht das man die eintragen muss: wo muss man denn das machen in der APP?
(Im Februar hatte ich aber mit Sunray V0.195 auch FIX ohne das ich das gemacht hatte, ist das neu in V0.276?)
 
Nur mal 'ne ganz blöde Frage. Was meinst Du mit "Rover steht in der Scheune unterm Dach, beide haben guten Empfang"?
Das habe ich nur gemacht weil jemand geschrieben hatte ich soll auch mal mit schwachen GPS-Signalen testen, deshalb unterm Dach, da bekomme ich viel weniger Satelliten aber trotzdem ein "3D" als Fix-Mode im U-Center
 
Auch weil es hier schon mal gefallen ist: Die App zeigt (zumindest bei der Einstellung "relativ") an, wieviel m der Rover in Ost und Nordrichtung von der BAse bzw. dem Bezugspunkt entfernt ist. Das sind dann keine Weltkoordinaten.
Hattest Du bei Deinem App-Foto die Antennen 31cm voneinander entfernt?
Aha, achso, wenn da steht "0.31" dann sind das die 31cm? Das kann sein, denn die Base ist auf der Scheune am Dach und innen drunter steht der Rover, haut also hin - ok, ich teste mal unterm Himmel, also Rover 30m weg...
 
Hast du auf dem Rover keine eigene Roverkonfiguration? Wenn Du eine aufspielst, kannst Du erst einmal auch ohne angeschlossene PCB testen. Dieses stört nicht, wenn Du dann bei angeschlossener PCB die Confi von Sunray nutzt. Vielleicht kannst Du so etwas handlicher testen.
OK, woher bekomme ich das Rover-Config-file?
 
Mich wundert auch, dass Du Zeiten bis 2s siehst, wenn Du 1s einstellst. Hast Du zu viele zu sendende Messages eingestellt, so dass Du eine Überlast hast?
Wenn ich keine Spielchen mit Antennenabdeckungen, ... treibe, habe ich immer Zeiten <1s.
Das stimmt, im Februar ging das schneller, ich check das auch nochmal - äh, wie am besten? Wo steht die Zyklus-Zeit 1sec? Wo kann ich das nachprüfen? in der Base-Config - und wo?
 
Hallo, ich habe jetzt alle Tips durch und komme leider nicht zum Erfolg, es bleibt INVALID in der App stehen ... heul ;-(
Da ich nun bald den Alfred mit Station bekomme, werde ich erst mal diesen in Betrieb nehmen, und dann meinen Sunray-Mower nochmal mit der neuen Base versuchen. Ich habe dann vor eine Checkliste von all Euren Tips zusammenzustellen die viell. später auch anderen hilft ... Danke schon mal für Eure Hilfe, ich melde mich wenn ich Ergebnisse habe ...
 
Oben