themanfrommoon
Active member
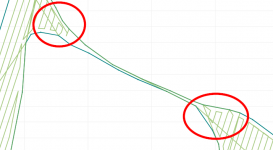
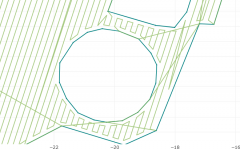
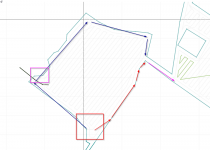
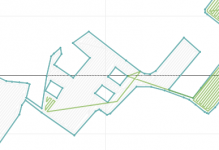
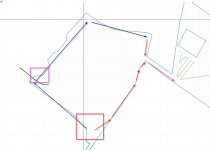
Ich habe noch ein böses Problem mit dem Pathplaner entdeckt. Aus irgendeinem Grund, will Alfred, wie im Bild immer wieder in die Ecke rein fahren. Problem ist, es geht nicht. Da ist eine Mauer und Alfred kommt da mit seinem langen Vorbau nicht rum. Ich weiß nicht, warum er es immer wieder versucht aber am Ende ist es auch so, dass diese Pfadplanung einfach nicht optimal ist. Es ist im Übrigen egal, welchen Winkel man verwendet, der Pfad wird immer so geplant. Mauern machen bei der Pfadplanung mit Cassandra immer mehr Probleme
Anhang anzeigen 6826
....lässt sich das nicht ganz einfach verhindern, in dem man folgendes programmiert:
Der Perimeter und die Exklusionen dürfen nur ein einziges Mal abgefahren werden, und dann nie wieder (Es kann ein Sonderfall eintreten, wenn der Weg zu eng ist und nur aus den beiden Perimeterlinien, ohne Zwischenlinie besteht. Wenn der Mäher da nochmal durch muss, dann könnte man es ein weiteres mal erlauben, oder eine neue Linie in der Mitte der beiden Perimeterlinien erstellen. Letzteres wäre die bessere Variante, weil so der Abstand zu beiden Seiten in der Engstelle maximiert wird und somit das Risiko minimiert wird. Es entsteht eine Transitstrecke.
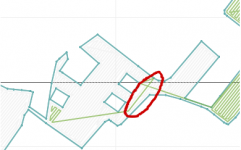
Ich habe gerade mal bei CaSSAndRA geschaut, der fährt bei mir ~44x in den Perimeter rein.....wozu?! Nötig sind doch nur 1x rein und 1x raus. Der Rest ist Quatsch und macht nur Probleme.
Beste Grüße,
Chris