Mein Projekt CaSSAndRA zur Steuerung des Ardumowers

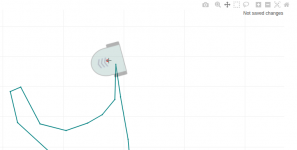
Ich verzweifele gerade meine Karte zu erweitern. Ich habe eine Ecke zu eng aufgezeichnet. Wie bekomme ich die nun größer in Cassandra?

Die Ecke soll so weit gehen wie der Robo nun steht:
1689189092331.png
 
Du musst wieder einen Polygon zeichnen (mind. ein Dreieck), dann kannst du diesen Polygon dem Perimeter hinzufügen oder entfernen.

Hier könntest du z.B. als erstes die fehlerhafre Ecke mit Lasso-Werkzeug umkreisen und mit Minus entfernen. Dann fährst du mit dem Roboter die neue Ecke nach und mit Plus fügst du die dem Perimeter zu
 
Wenn der
Am besten du startest Terminal und gibst journalctl -u cassandra -f ein und schaust parallel was Cassandra von sich gibt, wenn du versuchst dich zu verbinden
Ggf. ist es das gleiche Problem, wie bei mir. Ich kann mich noch nimmer nicht verbinden, wenn die Verschlüsselung eingeschaltet ist.

Was @AlexanderG sagt, ist auch interessant und erklärt mein Problem mit der aktuellen Firmware-Variante von @disaster123 .
 
Ggf. ist es das gleiche Problem, wie bei mir. Ich kann mich noch nimmer nicht verbinden, wenn die Verschlüsselung eingeschaltet ist.

Was @AlexanderG sagt, ist auch interessant und erklärt mein Problem mit der aktuellen Firmware-Variante von @disaster123 .
Ich habe gestern was diesbezüglich commited, allerdings konnte ich es nicht testen. Müsste jetzt gehen
 
Wenn der

Ggf. ist es das gleiche Problem, wie bei mir. Ich kann mich noch nimmer nicht verbinden, wenn die Verschlüsselung eingeschaltet ist.

Was @AlexanderG sagt, ist auch interessant und erklärt mein Problem mit der aktuellen Firmware-Variante von @disaster123 .
Da ich selbst Cassandra verwende - sehr unwahrscheinlich das rescan meiner FW liegt. Welche Plattform/Unterbau/Mäher nutzt du? Was sagt dein sunray logfile beim verbinden?

@EinEinfach meine FW Version hat die timetable Änderungen bisher nicht drin. Das kann es nicht sein.
 
@skippa1978 jetzt bin ich etwas durcheinander, ich weiß dass bei dir verschlüsselte Verbindung nicht ging, geht es noch darum oder hast du zwischenzeitlich andere Probleme?
 
Da ich selbst Cassandra verwende - sehr unwahrscheinlich das rescan meiner FW liegt. Welche Plattform/Unterbau/Mäher nutzt du? Was sagt dein sunray logfile beim verbinden?

@EinEinfach meine FW Version hat die timetable Änderungen bisher nicht drin. Das kann es nicht sein.
Aber deine schickt auf 20 statt 18 Zeichen, siehe weiter oben. Ich weiß nicht, ob das was mit dem Timetable zu tun hat.
 
Es mag sein, dass ich mich vertan habe, da ich testweise zwischen den Firmwares hin und her springe. Aber ich war mit zu dem Zeitpunkt ziemlich sicher, dass es deine FW war.

2023-07-11 10:30:15 ERROR Backend: Failed to write state data to data frame
2023-07-11 10:30:15 DEBUG Length mismatch: Expected axis has 20 elements, new values have 18 elements


Aber am Ende ist es ja unerheblich, da Cassandra ja auch mit der neuen original FW arbeiten muss.
 
Zuletzt bearbeitet:
I don’t know what you exactly mean, maybe your translator doing wrong stuff. Cassandra doesn’t need any internet connection for running. All necessary things are on your local machine
Sorry, 🙈
Maybe I misunderstood. It seemed to me that the new function needed the internet to calculate the routes.
Forget the message and thanks for your understanding.
 
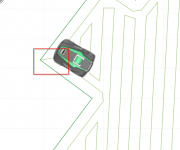
Ich habe noch ein böses Problem mit dem Pathplaner entdeckt. Aus irgendeinem Grund, will Alfred, wie im Bild immer wieder in die Ecke rein fahren. Problem ist, es geht nicht. Da ist eine Mauer und Alfred kommt da mit seinem langen Vorbau nicht rum. Ich weiß nicht, warum er es immer wieder versucht aber am Ende ist es auch so, dass diese Pfadplanung einfach nicht optimal ist. Es ist im Übrigen egal, welchen Winkel man verwendet, der Pfad wird immer so geplant. Mauern machen bei der Pfadplanung mit Cassandra immer mehr Probleme

1689248939285.png
 
Es ist im Übrigen egal, welchen Winkel man verwendet, der Pfad wird immer so geplant. Mauern machen bei der Pfadplanung mit Cassandra immer mehr Probleme
Mähergrösse wird in die Plannung (noch) nicht einbezogen.

wird auch dieses Jahr nichts, da ich nicht mal ein Konzept hierfür habe.

Mauern machen bei der Pfadplanung mit Cassandra immer mehr Probleme
Ist das mit den anderen Pathplannern anders?
 
Er will dort zum Perimeterpunkt fahren. Woher soll er wissen das da eine Mauer ist und kein Platz? Vielleicht solltest du soviel Platz vom Perimeter zur Mauer Programmieren, dass es physisch möglich ist?
 
Btw, es gibt einen Roboter-Simulator (Ardumower/Alfred) welcher auf einem Linux-Computer kompiliert werden kann und ggf. beim Testen von Backends etc. hilfreich ist. Es wird der Roboter simuliert und eine hochgeladene Karte wird abgefahren wie der echte Roboter dies macht. Der Simulator simuliert ebenfalls alle Netzwerk-basierten Schnittstellen (HTTP, MQTT, ...). Die Firmware wird genauso kompiliert wie beim echten Roboter. Die Schritte sind nun hier beschrieben: https://github.com/Ardumower/Sunray/blob/master/alfred/README.md
 
Wie geil ist das denn.... an so eine Hil/Sil Umgebung habe ich auch schon gedacht! Schaue ich mir in ruhiger Minute etwas genauer an
 
-Das Problem ist ja immer die Geometrie des Mähers. Wenn die nicht bekannt ist und berücksichtigt wird, hat man doch nie eine Chance, außer weiter weg zu bleiben, aber das will man nicht, weil man ja möglichst viel erwischen will.

-Problematisch sind auch immer nur die Perimeter oder Exklusionen.

-Und der Pfad ist aufgrund der Mähergeometrie ein anderer, je nach dem, ob der Mäher rechtsrum oder linksrum die Perimeter und Exklusionen abfährt

Das heisst, wenn man immer die maximale Fläche mähen will, dann geht es nur indem man die Geometrie des Mähers in der Pfadplanung berücksichtigt.
Und zwar so: https://forum.ardumower.de/threads/sunray-advanced-pathfinder.24963/

Besser (mehr Fläche im gleichen Perimeter) geht nicht.

Bei der Berechnung von Fräsbahnen nennt man das Äquidistante, allerdings ist das da etwas einfacher, weil das Werkzeug rotiert und deswegen in allen Richtungen identisch weit entfernt ist. Aber vielleicht findet man mit dem Suchbegriff Berechungsgrundlagen?! (.....auch wieder eine schöne Studienarbeit / Diplomarbeit für programmierwütige Informatikstudenten :cool:)

Beste Grüße,
Chris
 
Oben