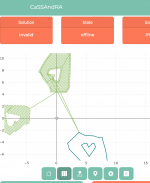
EinEinfach
Well-known member
Hello together, some new features at GitHub
CaSSAndRA can now rings pattern.
Test and have fun!
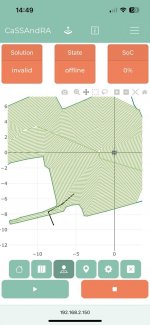
CaSSAndRA can now rings pattern.
Test and have fun!
ich kann mich nur anschließen...kann ich mich nur anschließen, läuft echt top!!!
seit drei Wochen nichts anderes mehr verwendet. muss heute unbedingt auf die neue Version updaten
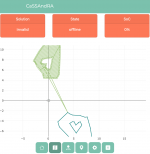
Kannst du mir die Map sowie Mow Parameter zur Verfügung stellenAlso o.g. würde mit "lines" passieren. Mit "rings" würde es sogar korrekt funktionieren. Mit "squares" es noch lustiger:
New Version on github (0.39.0). Dock command doesn't initiate a new map upload anymore. Current task could be resumed by clicking play button againDocking und Home löscht den aktuellen Vorgang und die Karte wird gelöscht. Es wäre perfekt wenn es einen Docking Button geben würde (vielleicht unter den Joystick Einstellungen), welcher nur den Mower zum Docken schickt (bsp Regen Naht, temporär Nachladen, keine Beaufsichtigung etc.) aber den aktuellen Auftrag wieder weiter ausführt, genauso als wenn er wegen Unterspannung zum Docken fährt. Ansonsten kriegt man den aktuellen Fortschritt wieder schlecht genau eingestellt.
Kann ich bestätigen. Das macht Sunray besser (wenn auch nicht perfekt). Auch hier mäht er mit Cassandra erst an einer Stelle, entscheidet sich dann am anderen Ende des Gartens weiter zu machen, mäht da ein wenig, geht zurück zur ersten Stelle usw...(neue Version des Pathplanners)bei mir wird die Fläche nicht wirklich optimal gemäht. Er arbeitet immer ein Teilstück, und arbeitet dann komplett woanders weiter.
Ist dieses Phänomen evtl. sogar mit dem neusten Update des Pathplaner von gestern behoben?
Sunray hatte bei mir vor einem Jahr ähnliche Probleme, die letzten Monate lief es aber problemlos mit der Abarbeitung der Flächen.
(die Karte ist übrigens aus Sunray importiert)
Anhang anzeigen 6745
Es gibt mehrere Stellschrauben im Code, um die Entscheidungen des Pathplanners an einer oder anderen Stelle zu beeinflussen, wenn ich konkrete Beispiele sehe, quasi was passiert an welcher Stelle und was hätte anstattdessen getan werden sollen, könnte ich versuchen den Pahtplanner dahingehend zu optimieren, dass nächstes mal eine bessere Entscheidung getroffen wirdKann ich bestätigen. Das macht Sunray besser (wenn auch nicht perfekt). Auch hier mäht er mit Cassandra erst an einer Stelle, entscheidet sich dann am anderen Ende des Gartens weiter zu machen, mäht da ein wenig, geht zurück zur ersten Stelle usw...(neue Version des Pathplanners)
Habe ich gerade nicht. Mäht gerade woanders.
Aber das Beispiel aus dem Zitat oben ist nicht so weit weg von dem, was er hier gemacht hat. Da gibt es ein Bild.
Die Information liegt schon vor, ich habe noch keine Idee, wo man die sinnvollerweise unterbringen könnte. Evtl. ein pop-up Fenster was dann einfach mit ok quitiert werden sollte? Bin für Vorschläge offen@EinEifnach ich liebe deine App vielen Dank nochmal dafür. Gibt es die Möglichkeit die Fehlerursache auch mit anzuzeigen? Aktuell zeigt er nur den ersten Status an - Sunray hat aber zwei Status.
OK, hast du den Dockpfad mit Cassandra editiert?zusätzlich habe ich noch das Problem das Alfred bei mir gerne mal 5cm vor den Ladekontakten stehen bleibt weil er meint er sei im letzten Punkt angekommen.
).Die Information liegt schon vor, ich habe noch keine Idee, wo man die sinnvollerweise unterbringen könnte. Evtl. ein pop-up Fenster was dann einfach mit ok quitiert werden sollte? Bin für Vorschläge offen
Warum nicht im State mit anzeigen in kleiner als zweite Zeile oder so? Die Info ist sowieso nur sinnvoll im Error State. Bei allen anderen steht da nichts hilfreiches drin bzw. nur der letzte Stand. Ich persönlich die drei Boxen allerdings generell aktuell auch zu groß - die brauchen knapp 15% der Bildschirmes ;-)OK, hast du den Dockpfad mit Cassandra editiert?