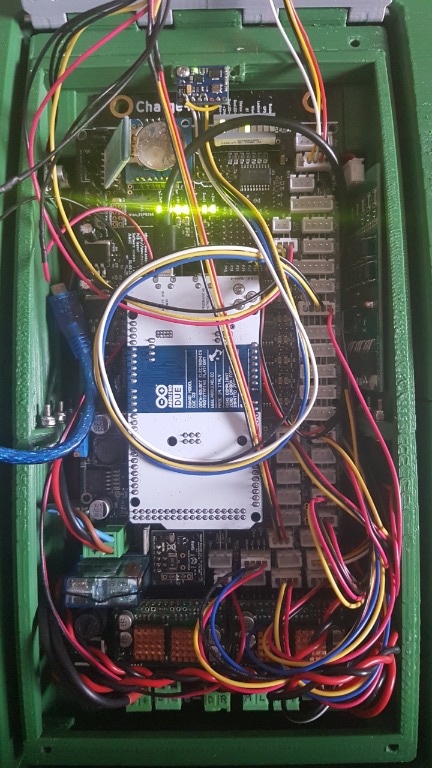
AccelGyro calibration deleted
Reading sensors for first time... without any offset
Reading ax: 30769 ay: -2608 az: -242 gx: -60 gy: -13 gz: 9

Calculating offsets...
Wait ...
Wait ...
Wait ...
Wait ...
Wait ...
Wait ...
Wait ...
Wait ...
Wait ...
Wait ...
Wait ...
Wait ...
Wait ...
Wait ...
Wait ...
FINISHED reading Value with new offset,If all is OK need to be close 0 exept the az close to 16384 New reading ax: 6 ay: -1 az: 16379 gx: -1 gy: -1 gz: 1
THE NEW OFFSET ax: -3515 ay: 295 az: 1901 gx: 119 gy: 24 gz: -14
Save Calibration
Calibration address Start = 600
Calibration address Stop = 650
Compass calibration deleted
com calib...
rotate sensor 360 degree around all three axis until NO new data are coming
x:896.00,896.00	  y:-1992.00,-1992.00	  z:-4096.00,-4096.00
x:896.00,896.00	  y:-1993.00,-1992.00	  z:-4096.00,-4096.00
x:895.00,896.00	  y:-1993.00,-1992.00	  z:-4096.00,-4096.00
x:895.00,896.00	  y:-1994.00,-1992.00	  z:-4096.00,-4096.00
x:895.00,897.00	  y:-1994.00,-1992.00	  z:-4096.00,-4096.00
x:895.00,897.00	  y:-1995.00,-1992.00	  z:-4096.00,-4096.00
x:895.00,897.00	  y:-1996.00,-1992.00	  z:-4096.00,-4096.00
x:894.00,897.00	  y:-1996.00,-1992.00	  z:-4096.00,-4096.00
x:894.00,897.00	  y:-1997.00,-1992.00	  z:-4096.00,-4096.00
x:894.00,897.00	  y:-1999.00,-1992.00	  z:-4096.00,-4096.00
x:893.00,897.00	  y:-1999.00,-1992.00	  z:-4096.00,-4096.00
x:892.00,897.00	  y:-1999.00,-1992.00	  z:-4096.00,-4096.00
x:838.00,897.00	  y:-4096.00,-1992.00	  z:-4096.00,-4096.00
x:835.00,897.00	  y:-4096.00,-1992.00	  z:-4096.00,-4096.00
x:834.00,897.00	  y:-4096.00,-1992.00	  z:-4096.00,-4096.00
x:827.00,897.00	  y:-4096.00,-1992.00	  z:-4096.00,-4096.00
x:177.00,897.00	  y:-4096.00,-1992.00	  z:-4096.00,-4096.00
x:176.00,897.00	  y:-4096.00,-1992.00	  z:-4096.00,-4096.00
x:175.00,897.00	  y:-4096.00,-1992.00	  z:-4096.00,-4096.00
x:172.00,897.00	  y:-4096.00,-1992.00	  z:-4096.00,-4096.00
x:166.00,897.00	  y:-4096.00,-1992.00	  z:-4096.00,-4096.00
x:158.00,897.00	  y:-4096.00,-1992.00	  z:-4096.00,-4096.00
x:151.00,897.00	  y:-4096.00,-1992.00	  z:-4096.00,-4096.00
x:101.00,897.00	  y:-4096.00,-1992.00	  z:-4096.00,-4096.00
x:99.00,897.00	  y:-4096.00,-1992.00	  z:-4096.00,-4096.00
x:97.00,897.00	  y:-4096.00,-1992.00	  z:-4096.00,-4096.00
x:96.00,897.00	  y:-4096.00,-1992.00	  z:-4096.00,-4096.00
x:93.00,897.00	  y:-4096.00,-1992.00	  z:-4096.00,-4096.00
x:92.00,897.00	  y:-4096.00,-1992.00	  z:-4096.00,-4096.00
x:88.00,897.00	  y:-4096.00,-1992.00	  z:-4096.00,-4096.00
x:75.00,897.00	  y:-4096.00,-1992.00	  z:-4096.00,-4096.00
x:72.00,897.00	  y:-4096.00,-1992.00	  z:-4096.00,-4096.00
x:70.00,897.00	  y:-4096.00,-1992.00	  z:-4096.00,-4096.00
x:70.00,897.00	  y:-4096.00,-1990.00	  z:-4096.00,-4096.00
x:70.00,1210.00	  y:-4096.00,-1990.00	  z:-4096.00,-4096.00
x:70.00,1218.00	  y:-4096.00,-1990.00	  z:-4096.00,-4096.00
x:70.00,1218.00	  y:-4096.00,-1489.00	  z:-4096.00,-4096.00
x:70.00,1218.00	  y:-4096.00,-1480.00	  z:-4096.00,-4096.00
x:70.00,1218.00	  y:-4096.00,-1476.00	  z:-4096.00,-4096.00
com calib completed
Save Calibration
Calibration address Start = 600
Calibration address Stop = 650
-------- IMU CALIBRATION  --------
ACCEL GYRO MPU6050 OFFSET ax: -3515 ay: 295 az: 1901 gx: 119 gy: 24 gz: -14
COMPASS OFFSET X.Y.Z AND SCALE X.Y.Z   --> comOfs=644.00,-2786.00,-4096.00
comScale=1148.00,2620.00,0.00
.