Alfred the new mower generation

Mit dem 4 oder 7 Ah Akku ?

Hab nämlich heute eine Mail bekommen, dass mein Alfred kurz vor Auslieferung steht und ich mich noch, zum Vorzugspreis, für den größeren Akku entscheiden könnte.
Hat noch jemand die Mail bekommen, den 7Ah Akku für 250€ gleich mit zu erwerben ?

Und was haltet ihr davon ?
 
Ich kenne natürlich deine Gegebenheiten vor Ort nicht aber versuche doch mal einen leicht anderen Weg zur Dockingstation zu wählen, manchmal reichen 10cm nach links oder rechts schon aus.
Schon getestet gibt nur zwei
Möglichkeiten - dazwischen ist nen Baum im Weg. Der andere weg ist noch schlimmer. Wie gesagt einfach per Software lösbar. Würde den Code auch beisteuern - wenn mir jemand sagt wie ich sunray für Alfred kompiliere.
 
Naja, wenn er noch immer stehen bleibt und piept, ist wohl davon auszugehen, dass das Problem weiterhin besteht, nur die Fehlerreaktion optimiert wurde, dass er wieder weiterfährt und einfach keinen Fehler mehr meldet.

Naja, Du kannst Alexander ja mal direkt darum bitten, die Kidnapp-Funktion abschaltbar zu machen. Problem ist nur, dass er erst einmal einen konfigurierbaren Passwortschutz implementieren müsste, bevor er es in der App einstellbar macht. Ansonsten bringt der Kidnapp-Schutz halt gar nichts. Ist aber eigentlich eh erforderlich, da Du ihn ja nicht mehr freibekommen könntest, wenn Du umziehst, etwas an den Koordinaten verschiebst, ... .

Geh mal davon aus, dass Du funktional die gleiche SW haben wirst, wie im ArduMower. Du kannst dich also in die SW einarbeiten und Alexander auf dieser Basis Verbesserungvorschläge machen, wenn du mitarbeiten willst.
Wenn Du direkt daran arbeiten willst, wäre der ArduMower wohl die bessere Wahl für Dich gewesen. Da kannst Du an jedem Bit drehen, musst aber natürlich auch an jeder Schraube drehen ;-)
 
Neh neh - HW schrauben ist nicht meines... somit Ardumower war raus. Aber ja ich hatte gehofft, dass ich beim Alfred an der Software schrauben kann ;-)
 
Problem ist nur, dass er erst einmal einen konfigurierbaren Passwortschutz implementieren müsste, bevor er es in der App einstellbar macht. Ansonsten bringt der Kidnapp-Schutz halt gar nichts.

Der "Kidnapp" Schutz ist nur dafür dass der Roboter das fahren/mähen abbricht wenn er sich plötzlich weit aus dem Bereich entfernt.
Das ist kein Diebstahlschutz auch wenn der Name es vermuten lässt.
 
Der "Kidnapp" Schutz ist nur dafür dass der Roboter das fahren/mähen abbricht wenn er sich plötzlich weit aus dem Bereich entfernt.
Das ist kein Diebstahlschutz auch wenn der Name es vermuten lässt.
joah nur wenn es das bei float tut und danach mit fixed wieder im Bereich ist... sollte er weiter machen - bei mir bleibt er stehen...
 
Dafür kann es mehrere Gründe geben, z.B. Anstoßsensor hat ausgelöst an einem Hindernis, um das zu vermeiden, Hindernis ausgrenzen. GPS float oder invalid.
Leider nein denn:
- Bumper - würde dann den Modus zum Umfahren auslösen - passiert aber nicht er fährt geradeaus weiter
- GPS: auch unwahrscheinlich, laufe mit dem Handy nebenher verbunden mit Bluetooth und er bleibt permanent auf fixed. Man sieht es sonst sofort in der App, wenn es invalid oder float wäre
 
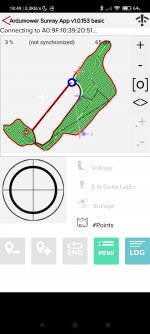
So, nachdem mir aufgefallen ist das meine Homematic CCU auch auf 868Mhz funkt habe ich mal die Antenne dran gemacht. Leider hat auch die keine besseren Ergebnisse. Die Große Fläche funktioniert soweit, aber kleine mit der Exclusion geht gar nicht. Da verliere ich immer den fix und da ist nur ein Vogelhaus und ein paar Blumen im weg.


Screenshot_2022-07-13-18-49-14-702_com.evothings.evothingsviewer.jpg


IMG_20220713_185726.jpg


Hier stehe ich auf der kleinen Fläche und im Hintergrung kommt über dem Vogelhaus die Antenne raus. Das sind keine 10m.

Gruß
Markus
 
So, nachdem mir aufgefallen ist das meine Homematic CCU auch auf 868Mhz funkt habe ich mal die Antenne dran gemacht. Leider hat auch die keine besseren Ergebnisse. Die Große Fläche funktioniert soweit, aber kleine mit der Exclusion geht gar nicht. Da verliere ich immer den fix und da ist nur ein Vogelhaus und ein paar Blumen im weg.


Anhang anzeigen 5010


Anhang anzeigen 5011


Hier stehe ich auf der kleinen Fläche und im Hintergrung kommt über dem Vogelhaus die Antenne raus. Das sind keine 10m.

Gruß
Markus
Ich glaube nicht dass es an der Entfernung liegt. Es gibt ja zwei GPS Empfänger. Am Mäher und an der Station. Ich tippe dein Mäher hat kein GPS.

PS: Linien laufen bei mir jetzt doch viel besser als round - man muss sich nur dran gewöhnen wie man einmisst. Exclusion mäht er auch wenn man das auf yes stehen hat beim berechnen der map
 
Die Korrektur Signale von deiner Station sind seltenst das Problem, das Ding sendet problemlos >3km auf Sichtlinie.
Das kannst du auch in der APP sehen, da sind die DGPS Signale deiner Station im Verhältnis zu den Satelliten.
(Wenn ich mich jetzt nicht vollkommen täusche)

Die Station braucht allerdings eine freie "Sicht" mit Abstand zu Wände etc. wenn sie so niedrig platziert wird.

Meist liegt der Fehler daran dass der Roboter im GPS Loch steht wo er zu wenige oder zu viele abweichende Signale bekommt.
 
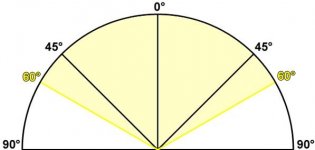
Die Base sollte so hoch wie möglich angebracht werden und nach alle vier Himmelsrichtungen frei Sicht haben und das alles min. im 45 Grad Winkel.abstrahlwinkel-grad.jpg
Ja, der Installationsaufwand wird etwas höher sein, dafür habt ihr aber über Jahre ein zufriedenstellendes Ergebnis.
 
Zuletzt bearbeitet:
Oben