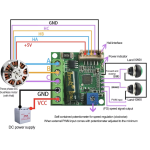
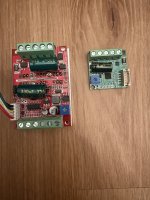
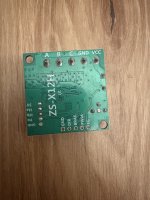
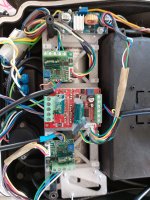
//test on ZS-X12H


#define pinOdometry 2

#define pinMotorPWM 9
#define pinMotorBRK 10
#define pinMotorDIR 11

int odo_cible = 0;    //
int motor_speed = 30;  // from 0 to 255
int motor_brake_power = 50;
unsigned long odoLeft = 5000;
int odometryTicksPerRevolution = 510;

boolean usebrake = false;
boolean run_CCW = false;
boolean motor_stop =false;
unsigned long nextTimeOdometry ;
unsigned long lastMotorRpmTime ;
float odometryTicksPerCm ;  // encoder ticks per cm
float motorLeftRpmCurr ; // left wheel rpm
float motorLeftSpeedRpmSet ; // left wheel rpm


void setup() {
  motorLeftSpeedRpmSet = 30.0 ;
  odometryTicksPerCm = 22 ; // encoder ticks per cm
  nextTimeOdometry = millis(); ;
  Serial.begin(115200);
  Serial.println("Motor Test");
  //analogWriteFreq(10000);
  pinMode(pinMotorDIR, OUTPUT);
  digitalWrite(pinMotorDIR, HIGH);
  pinMode(pinMotorPWM, OUTPUT);
  pinMode(pinMotorBRK, OUTPUT);
  analogWrite(pinMotorPWM, 0);
  pinMode(pinOdometry, INPUT);   //plus/Hall sensor detection - Count steps
  attachInterrupt(digitalPinToInterrupt(pinOdometry), plus, RISING);

  int myEraser = 7; // this is 111 in binary and is used as an eraser
  TCCR2B &= ~myEraser; // this operation (AND plus NOT), set the three bits in TCCR2B to 0
  int myPrescaler = 2; // 1=31Khz 2=4Khz
  TCCR2B |= myPrescaler;
  delay(3000);

}

void plus() {
  if (run_CCW) {
    if (motor_stop){
      odoLeft--; //count steps
    }
    else{
      odoLeft++; //count steps
    }

  }
  else {
    odoLeft--; //count steps
  }

}


// calculate map position by odometry sensors
void calcOdometry() {

  if (millis() < nextTimeOdometry) return;
  nextTimeOdometry = millis() + 100; //bb 300 at the original but test less
  static int lastOdoLeft = 0;
  int ticksLeft = odoLeft - lastOdoLeft;
  lastOdoLeft = odoLeft;

  double left_cm = ((double)ticksLeft) / ((double)odometryTicksPerCm);

  motorLeftRpmCurr  = abs(double ((( ((double)ticksLeft) / ((double)odometryTicksPerRevolution)) / ((double)(millis() - lastMotorRpmTime))) * 60000.0));
  lastMotorRpmTime = millis();

  if (run_CCW) {
    if ((motorLeftRpmCurr) < motorLeftSpeedRpmSet) {
      motor_speed = motor_speed + 2;
    }
    else {
      motor_speed = motor_speed - 2;
    }
  }
  else {
    if ((motorLeftRpmCurr) < motorLeftSpeedRpmSet) {
      motor_speed = motor_speed + 2;
      motor_brake_power = motor_brake_power - 2;
      if (motor_brake_power<0) motor_brake_power=0;
    }
    else {
      motor_speed = motor_speed - 2;
      motor_brake_power = motor_brake_power + 2;

    }

    if (motor_speed < 0) {

      //digitalWrite(pinMotorBRK, LOW); //no brake
      analogWrite(pinMotorBRK, motor_brake_power); //faster in load
    }
    else{
     // analogWrite(pinMotorBRK, HIGH); //faster in load
      analogWrite(pinMotorPWM, abs(motor_speed)); //faster in load

    }
  }


}


void loop() {

  //on monte
  motor_speed = 70;  // from 0 to 1024
  motor_stop=false;
  run_CCW = true;
  //Serial.print("On monte init : ");
  //Serial.println(odoLeft);
  odo_cible = 5500;
  //odo_cible = odoLeft + odometryTicksPerRevolution;
  digitalWrite(pinMotorBRK, HIGH); //no brake
  digitalWrite(pinMotorDIR, HIGH);
  analogWrite(pinMotorPWM, motor_speed); //faster in load

  while  (odoLeft < odo_cible) {
    calcOdometry();

    analogWrite(pinMotorPWM, motor_speed); //faster in load
    Serial.print(motor_brake_power);
    Serial.print(",");
    Serial.print(motor_speed);
    Serial.print(",");
    Serial.print(motorLeftRpmCurr);
    Serial.print(",");
    Serial.print(odoLeft);
    Serial.println();
  }
  analogWrite(pinMotorPWM, 0); //stop
  digitalWrite(pinMotorBRK, LOW); // brake
  motor_stop=true;
  delay(2500);


  //on descend
  motor_speed = 3;  // from 0 to 1024
  motor_brake_power=70;
  motor_stop=false;
  //Serial.print("On descend : ");
  //Serial.println(odoLeft);
  odo_cible = 5000;
  //odo_cible = odoLeft - odometryTicksPerRevolution;
  run_CCW = false;
  digitalWrite(pinMotorBRK, HIGH); //no brake
  digitalWrite(pinMotorDIR, LOW);
  analogWrite(pinMotorPWM, motor_speed); //faster in load

  while  (odoLeft >= odo_cible) {
    calcOdometry();
    analogWrite(pinMotorPWM, abs(motor_speed)); //faster in load

    Serial.print(motor_brake_power);
    Serial.print(",");
    Serial.print(motor_speed);
    Serial.print(",");
    Serial.print(motorLeftRpmCurr);
    Serial.print(",");
    Serial.print(odoLeft);
    Serial.println();
  }
  analogWrite(pinMotorPWM, 0); //stop
  digitalWrite(pinMotorBRK, LOW); // brake
  motor_stop=true;
  delay(2500);

}