Mein Projekt CaSSAndRA zur Steuerung des Ardumowers

Kannst Du ihn noch mit der Sunray-App per Bluetooth verbinden? Ggf. Dafür mal den Cassandra Service anhalten?
Probier mal einen Shutdown Deines Mähers und dann alles neu starten.
Was willst tun ? Fortfahren? Mit Sunrayapp kannst Du ein paar Punkte überspringen und dann Start zum Fortfahren drücken. Die Map wird zwar falsche Abarbeitungspunkte anzeigen, aber wenn Dein mäher noch geschafft hatte den Fortschritt zu speichern solltest Du so fortfahren können.

sollte nichts mehr gehen, mal per USB draufschauen, was der Mäher für Fehler meldet.
 
Danke @EastSoft, das hat funktioniert! Auf die Idee wäre ich nicht gekommen. Ich habe den Mäher über den Taster ausgaschaltet, neu gestartet, Cassandra gestoppt und dann mit der Sunray-App zu Ende gemäht. Die App hat mir zwar ganz andere Mähbahnen angezeigt, als der Mäher gefahren ist, aber er hat alles gemäht.
Hast du vielleicht auch eine Idee, woran es liegen kann, dass ich keine Dateien anhängen kann? Wenn ich etwas anhängen will, erscheint ein leeres Feld mit einem Papierkorb rechts oben, aber es wird kein Inhalt angezeigt.
 
Ah ich habe keine Dockerfile erstellt wie es im git steht sondern einfach alles manual gemacht per CMD.

Du scheinst dich ja aein wenig besser auszukennen... Wäre es möglich Windows 11 auf der Synology als VM zu installieren und das zu benutzen um dann Sketches zu erstellen / so gar den Mäher zu flashen?
Tatsächlich hatte ich vor dem Container hier, noch nie einen Container erstellt. Ich bin zwar in der IT, aber eine Learning-By-Doing-Typ. Und bei Windows bin ich weitgehend sowieso raus. Tatsächlich ist es möglich ein Windows 11 in einer Synology VM zu installieren und das allermeiste, was auf einer physischen Maschine geht, geht auch aus einer VM.
 
@jottka vielleicht mal einen anderen Browser probieren. Mit Safari bekomme ich unter "Dateien anhängen" ein Dateiauswahlfenster.

In der Sunray-App hast Du die mit dieser App zuletzt erstellten Mähpunktabfolge angezeigt bekommen. Mit Cassandra hast Du eine andere auf den Mäher geladen. Wenn der Mäher sagt, er fährt jetzt Punkt 133 an, ist das ein ganz anderer Punkt in Deiner Sunray-App als mit Cassandra erstellt und hochgeladen. Darum zeigte es Dir ganz andere Punkte als nächste Punkte oder bereits abgearbeitete Punkte an. Wenn Du in der Zeit in der Sunray-App einen passenden Perimeter und Exclusions anzeigst, kannst Du aber zumindest anhand der gemeldeten Mäher-Position beurteilen, ob er sich plausibel auf dem Rasen bewegt. Das sollte aber nur eine Notfalllösung sein, um den angefangenen Mähvorgang zuende zu bringen.
Nach Abschluss des Mähvorgangs konntest Du hoffentlich alles Neustarten und es geht künftig auch Cassandra wieder.
 
Hallo,

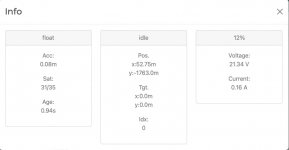
Ich habe wieder das Problem dass die Koordinaten vom Mäher falsch sind. Dieses lässt sich durch neustarten von Mäher UND Cassandra beheben jedoch frag ich mich woher diese falschen Daten kommen? Die CGTEK App wurde nicht benutzt und auch nie mit dem Mäher verbunden. Es sind immer die Y Koordinaten die spinnen. Mäher läuft mit NTRIPScreenshot 2023-07-03 at 10.42.34.jpg
 
Ich habe wieder das Problem dass die Koordinaten vom Mäher falsch sind. Dieses lässt sich durch neustarten von Mäher UND Cassandra beheben jedoch frag ich mich woher diese falschen Daten kommen? Die CGTEK App wurde nicht benutzt und auch nie mit dem Mäher verbunden. Es sind immer die Y Koordinaten die spinnen. Mäher läuft mit NTRIP
Was steht in deiner /src/data/user/robotcfg.json Datei? Absolute oder relative?
 
Hallo zusammen,
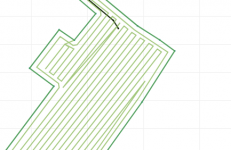
es gibt wieder was neues. CaSSAndRA hat einen neuen Coverage Path Planner für lines und squares bekommen. Es ist leider nicht das geworden, was ich anfangs gedacht habe, aber immerhin behebt es eine Menge Probleme, die es mit dem alten Planner gab.
Die Exclusions werden vollständig abgefahren und die Grenzen werden nicht verletzt.
Der Planner kommt auch jetzt mit komplexen Karten klar
Der Planner kommt jetzt mit dem neuen cut edge planner klar
Der Planner hat einen echten A* pathfinder bekommen

Da wie gesagt, alles quasi neu ist, prüft bitte die Mählinien bevor Ihr auf das GO Button drückt, nicht dass es neue Probleme gibt. Ich habe soweit ich konnte getestet und zum Schluss hat es super funktioiert.

Achtung es gibt neue Abhängigkeiten (schaut in die requirements.txt), diese bitte nachinstallieren. Z.B mit:
Code:
pip install networkx
pip install shapely==2.0.1
 
Mit der Version bekomme ich folgendes:

Code:
 DEBUG Backend: Calc data from state data frame
2023-07-03 12:56:33 INFO Backend: Planning route:
2023-07-03 12:56:33 INFO PathPlannerCfg(pattern='lines', width=0.18, angle=0, distancetoborder=2, mowarea='yes', mowborder='yes', mowexclusion='yes', mowborderccw='yes')
2023-07-03 12:56:33 INFO Rover start position: [-3.3, -2.5]
2023-07-03 12:56:33 INFO Backend: Turning shapely figure: Point Angle: 0
2023-07-03 12:56:33 DEBUG POINT (-3.3 -2.5)
2023-07-03 12:56:33 INFO Backend: Turning shapely figure: Polygon Angle: 0
2023-07-03 12:56:33 DEBUG POLYGON ((15.0007553298 -1.3057197624999999, 13.85 -1, 12.62 -0.99, 10.4 -3.27, 10.12 -3.38, 9.6042603392 -3.0141307447, 9.47 -2.92, 9.15 -3.08, 7.3533463871 -5.133861224, 4.5816023941 -3.1872315025, 3.2152812471 -2.1384963657, 2.9 -2.5700000000000003, 2.6929709276000002 -3.3619531786, 0.48 -6.36, 0.14 -6.35, 0.166514459 -5.7240491746, -0.0949650808 -5.4596117983, -0.3193228897 -5.1458343018, -0.6578034237 -4.8481431357, -2.0976490456 -3.7974893477, -2.4124308033 -3.5472782069, -2.6752167469 -3.3571490013, -2.84 -3.24, -2.55 -2.94, -2.1122960911 -2.9156222427, -1.7393403098 -2.4669098184, -1.8539131573 -2.0958574687000002, -1.5322415862 -1.7290417971, -1.3140937016 -1.6392161975000001, -0.8891733092 -1.0888619290000001, -0.92 -0.73, 0.2649397385 0.3007515673, 0.8151943529 -0.1278448501, 1.5967145497000002 -0.5137859410000001, 2.0749754593 -0.5768533137, 2.6898823431 -0.6136426145, 3.36 -0.6900000000000001, 3.5640589140000003 -0.7821047824, 3.3283214103 -1.7799637766, 4.6047118813 -2.6734550993, 5.01 -0.09, 5.39 1.5899999999999999, 5.62 1.83, 6.01 2.08, 6.27 1.79, 5.65 0.88, 5.8535069382 0.7413855669, 7.2619968762 -0.2297344176, 8.6741116572 1.4665795646, 7.2264719761 2.7277135199, 8.58 3.7, 11.7380836188 1.2415696411, 12.940047269 0.3117487042, 13.3 0.12, 13.77 0.08, 14.25 0.35, 16.6371328073 3.1833371654000002, 18 1.97, 15.2509934903 -1.2554747636, 15.8885166071 -1.50894781, 17.4083734456 -1.9576286937, 18.09 -1.08, 21.06 2.75, 21.23 3.19, 21.2456078793 3.6442556684, 21.2 3.93, 21.0708176875 4.2162962963, 20.89 4.4, 20.6497322253 4.5023166102, 20.36 4.54, 20.06180158 4.5261516364, 19.7093197954 4.3111501557, 18.6178258367 5.1601557654, 18.4420129271 5.3176731302, 18.4241366574 5.5858171745, 21.6177965502 9.803133889, 21.83 9.75, 23.2 8.28, 23.3 7.86, 25.0879151126 6.5880188699, 25.5 6.6, 25.93 6.17, 26.03 5.71, 22.608141463 1.5453093715000001, 19.2830748859 -2.7450991151, 18.7112273973 -3.2799488914, 18.582386038 -3.2245998091, 18.4 -3.14, 17.62 -2.51, 17.0916024292 -2.0999174979, 16.6215670347 -1.9054200933, 15.0007553298 -1.3057197624999999), (5.3589967448 -0.4850987407, 4.9010198038 -1.3256211266, 5.8654653619 -1.9560129159000001, 6.3557700869 -1.1047146021, 5.3589967448 -0.4850987407), (9.7060692249 -0.8697987312000001, 9.1068675862 -1.5519667506000001, 10.1814089235 -2.3183052743, 10.745366327 -1.5663620695, 9.7060692249 -0.8697987312000001), (11.8515471861 -0.0970835922, 10.8399430949 0.6696885557000001, 10.2223044828 -0.1507567649, 11.2308978123 -0.8681934202, 11.8515471861 -0.0970835922), (22.7719899676 5.3089227951, 22.9333313964 5.1475813664, 23.2099167027 5.0400204139, 23.455770308399998 5.1475813664, 23.6171117371 5.4011178972, 23.5556483357 5.6700202784, 23.3635752063 5.8467275575, 23.0946728251 5.8851421833, 22.8334533691 5.8083129316, 22.7105265662 5.5240447, 22.7719899676 5.3089227951))
2023-07-03 12:56:33 INFO Backend: Create map borders and area to mow
2023-07-03 12:56:33 INFO Backend: Calc route for cutedge
2023-07-03 12:56:33 ERROR Exception on /_dash-update-component [POST]
Traceback (most recent call last):
  File "/usr/local/lib/python3.10/site-packages/flask/app.py", line 2190, in wsgi_app
    response = self.full_dispatch_request()
  File "/usr/local/lib/python3.10/site-packages/flask/app.py", line 1486, in full_dispatch_request
    rv = self.handle_user_exception(e)
  File "/usr/local/lib/python3.10/site-packages/flask/app.py", line 1484, in full_dispatch_request
    rv = self.dispatch_request()
  File "/usr/local/lib/python3.10/site-packages/flask/app.py", line 1469, in dispatch_request
    return self.ensure_sync(self.view_functions[rule.endpoint])(**view_args)
  File "/usr/local/lib/python3.10/site-packages/dash/dash.py", line 1283, in dispatch
     
    ctx.run(
  File "/usr/local/lib/python3.10/site-packages/dash/_callback.py", line 450, in add_context
    output_value = func(*func_args, **func_kwargs)  # %% callback invoked %%
  File "/usr/src/cassandra/src/components/state/map.py", line 54, in update
    path.calc(pathplannercfgstate, rover_position)
  File "/usr/src/cassandra/src/backend/map/path.py", line 20, in calc
    route, edge_polygons = cutedge.calcroute(border, parameters, list(start_pos.coords))
  File "/usr/src/cassandra/src/backend/map/cutedge.py", line 58, in calcroute
    for i in range(rounds):
TypeError: 'str' object cannot be interpreted as an integer
 
Was steht in deiner /src/data/user/robotcfg.json Datei? Absolute oder relative?
{
"mowspeed_setpoint": 0.25,
"gotospeed_setpoint": 0.3,
"positionmode": "absolute",
"lon": XXXXXX,
"lat": XXXXXX
}

Lon / Lat sind meine genau Position welche ich durch XXX ersetzt habe jetzt nicht gerade meine Adresse hier zu posten
 
Wäre es möglich REV nummer der App irgendwo anzeigen zu lassen sodass man weis ob man up2date ist? Vielleicht sogar mit einer Nachricht dass es einen change im git gegeben hat
 
Hallo zusammen,
es gibt wieder was neues. CaSSAndRA hat einen neuen Coverage Path Planner für lines und squares bekommen. Es ist leider nicht das geworden, was ich anfangs gedacht habe, aber immerhin behebt es eine Menge Probleme, die es mit dem alten Planner gab.
[/CODE]
Andere Frage: Was ist nicht so geworden, wie du dir das gedacht hast?
 
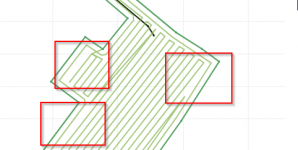
Damit kann ich leben. Was mir nicht gefällt, sieht man im Screenshot unten. Da bleiben Irokesen und mehr stehen. Das gefällt mir bei der Original-App im Übrigen auch nicht. Vorteil ist aber da: Ich kann es ändern und abspeichern, bei Cassandra leider nicht.


1688390338198.png
 

Anhänge

  • 1688390281169.png
    1688390281169.png
    33,5 KB · Aufrufe: 4
Nach dem Klick auf Start bekomme ich folgendes und der Mäher startet nicht. Was kann das sein?

Code:
DEBUG Backend: Calc data from state data frame
Exception in thread Thread-1 (connect_http):
Traceback (most recent call last):
  File "/usr/local/lib/python3.10/threading.py", line 1016, in _bootstrap_inner
    self.run()
  File "/usr/local/lib/python3.10/threading.py", line 953, in run
    self._target(*self._args, **self._kwargs)
  File "/usr/src/cassandra/src/backend/backendserver.py", line 39, in connect_http
    connection_status = httpcomm.cmd_to_rover(connect_data, connection)
  File "/usr/src/cassandra/src/backend/comm/httpcomm.py", line 38, in cmd_to_rover
    msg_pckg = message.check()
  File "/usr/src/cassandra/src/backend/comm/message.py", line 58, in check
    robot.last_mow_status = checkmowmotor(msg_pckg, robot.last_mow_status)
  File "/usr/src/cassandra/src/backend/comm/message.py", line 12, in checkmowmotor
    mowmotorcmd = int(msg.iloc[-1]['msg'].split(',')[1])
  File "/usr/local/lib/python3.10/site-packages/pandas/core/indexing.py", line 1103, in __getitem__
    return self._getitem_axis(maybe_callable, axis=axis)
  File "/usr/local/lib/python3.10/site-packages/pandas/core/indexing.py", line 1656, in _getitem_axis
    self._validate_integer(key, axis)
  File "/usr/local/lib/python3.10/site-packages/pandas/core/indexing.py", line 1589, in _validate_integer
    raise IndexError("single positional indexer is out-of-bounds")
IndexError: single positional indexer is out-of-bounds
 
Oben