XBee Verbindung falsch rum

Guten Morgen!

Fehlalarm, ich habe einen dummen Konfigurationsfehler gehabt.
Skytraq war bei mir enabled.

Es funktioniert alles! Heute Probemähen :eek:(y)(y)

W1976, die XBees musste ich nicht konfigurieren, wohlaber die Ardusimple U-Blox boards!
Spiel Base/ Rover Konfig auf die ardusimple, speichern (alle einzelnen Konfig Tabs changes speichern)
Überprüfe im Rover alle Messages nach Wiki, bei mir war irgendwas noch auf Uart1 an..
Überprüfe deinen Fix im U-Center.
Guck das die Leds funzen.
Skytraq in derconfig.h der Ardumower Software darf nicht enabled sein! (war gestern mein Fehler)
RX/TX nicht vertauschen.
Jumper Überprüfen.

Also so, wie BenPan es ausführlich beschrieben hat.

Grüße!
 
Zuletzt bearbeitet:
Ich habe mir auch die XBEEs angeschaut, bei beiden war der Wert: 1626151728013.png
Im Wiki steht da der Wert 40. Muss der auf 40 oder C0 stehen?? Ob das was ausmacht sehe ich mir heute Abend noch an. Die U-Block Ardusimple Firmwares die BenPan hier gepostet hat, habe ich gestern nochmal drauf gemacht. Hatte aber nichts geändert am blinken.

Mr. Tree ich schaue mir das heute Abend nochmal an. Danke für eure Hilfe
 
BenPan, im Beitrag #10 hast du die ardusimple Base und Rover firmwares und die XBee Firmware gepostet. Im Beitrag #40 noch mal eine für den Rover die 113. Welche soll man jetzt den nehmen? Auf Gifhub findet man weitere Firmwares wie die Alex Rover 113 , Stefan Rover 113 und Stefan Base 113. Welche ist jetzt nun die Richtige?
 
Im Wiki steht wie folgt die U-Blox anpassen, ist das so richtig, da habe ich schon einige Werte wo anderst sind:

What are the differences between the Ardumower and ArduSimple ublox receiver configurations​

ArduSimple base/rover PCB port connections:

UART1: connected to Ardumower PCB1.3 (rover only)
UART2: connected to XBee module
USB: connected to computer (u-center)

Ardumower base (ublox F9P) configuration (identical with ArduSimple base config):

PRT (ports) protocol UART2 (XBee) in: RTCM3
protocol UART2 (XBee) out: RTCM3
baudrate UART2 (XBee): 115200 baud
RATE (rates) measurement period: 1000ms (1 Hz)
TMOD3 (Time mode3) mode: Fixed mode
Fixed Position: Your base lat/lon coordinates
MSG (messages) for UART2 (XBee) transmit frequency (10 means message is sent every 10 solutions):
F5-05 RTCM3.3 1005 Stationary ARP 1
F5-4A RTCM3.3 1074 GPS MSM4 1
F5-54 RTCM3.3 1084 GLONASS MSM4 1
F5-5E RTCM3.3 1094 GALILEO MSM4 1
F5-7C RTCM3.3 1124 Beidou MSM4 1
F5-E6 RTCM3.3 1230 GLONASS code-phase 1

Ardumower rover (ublox F9P) configuration:

additional activated messages (or changed message frequency) for UART1+USB:
MSG (messages) for UART1(Ardumower)+USB transmit frequency (60 means message is sent every 60 solutions)
F0-00 NMEA-GxGGA 60
01-07 UBX-NAV-PVT 10
01-12 UBX-NAV-VELNED 1
01-14 UBX-NAV-HPPOSLLH 1
01-3C UBX-NAV-RELPOSNED 1
01-43 UBX-NAV-SIG 10
02-32 RXM-RTCM 5
additional activated messages for UART2(XBee)+USB:
MSG (messages) F0-00 F0-00 NMEA GxGGA 60
RATE (rates) measurement period: 200ms (5 Hz)
PRT (ports) baudrate UART1 (Ardumower): 115200
baudrate UART2 (XBee): 115200
protocol out UART2 (XBee): NMEA
protocol in UART2 (XBee): RTCM3
NAV5 (navigation 5) input filter:
Min SV elevation 10 default: 10
C/N0 Threshold #SVs 10 0
dbHz 30 0
 
Hat ihr mir noch jemand Informationen, kann ich die Werte oben so in die Base und Rover übernehmen in U-Blox?
 
Kann mir jemand erklären was UART1 und UART2 ist? Sind das die Anschlüsse an den Ublox boards?
 
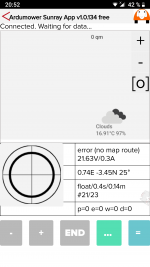
Huhu, geschafft!!! Endlich float und die Karten tun endlich das was sie sollen!!! Nur leider ist der Akku leer... Muss erst laden für die erste Ausfahrt.
1626202421600.png
 
Zuletzt bearbeitet von einem Moderator:
@W1976 Vielen Dank! Ich hatte genau das gleiche Problem, dass die Basisplatte keine DGPS-Informationen über Xbee sendete. Mit der Konfiguration in diesem Beitrag konnte ich es zum Laufen bringen.

Thank you! I had exactly the same problem that the base plate was not sending any DGPS info via Xbee. Using the config in this post, I was able to get it working.
 
Muss man jetzt eigentlich das XBee auch konfigurieren. Ich hab alle Einstellungen mit u-Center sowohl in die Base als auch in den Rover so geschrieben, wie sie oben stehen. LEDs passen soweit bis auf "NO RTK" beim Rover, das verschwindet einfach nicht. Oder muss hierfür das Rover Modul mit dem PCB verbunden sein. Aktuell hängt es nur USB vom PC bei mir.
 
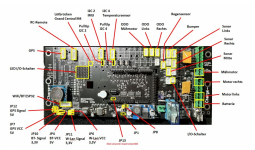
ja das XBee Modul welches mit Rover gekennzeichnet ist muss mit dem PCB verbunden sein. Siehe hier auf dem Bild oben Links der Wannenstecker welcher mit GPS gekennzeichnet ist. Programmieren muss man die XBees normalerweise nicht außer du hast umprogrammierte bekommen. Dann musst du nach Wiki Sunray die entsprechenden Paramter über die Ubloxx Software setzen.
1630178081078.png
 
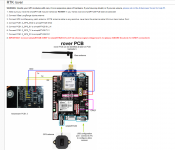
Hier die Beschreibung wo das RTK Modul Rover angeschlossen wird und wo man noch auf dem RTK Modul eine Verbindung legen muss, IOREF zu 3,3,V.
1630179670890.png
 
@ W1976 Danke für die Infos.
Mir ist klar, dass das Rover Modul im "Normalbetrieb" an das Board angeschlossen sein muss. Es war nur so, dass ich anscheinend wie so mancher hier. Zwei Module bekommen habe, die zwar handschriftlich als Rover und Base markiert waren aber vermutlich nicht oder nicht richtig konfiguriert waren. Bei mir war es auch so, dass die LEDs GPS->XBEE und XBEE-GPS anders rum geblinkt haben als sie sollen. Ich habe dann das Rover Modul wieder von der PCB getrennt und beide module liegen jetzt vor mir. Hab dann mit U-Blox U-Center die Konfig Dateien vom Sunray Ordner auf das jeweilige Modul aufgespielt und auch die Konfigurationen so angepasst wie von dir oben beschrieben.
Jetzt ist es so, Rover Modul immer noch nicht mit PCB Verbunden sondern hängt nur am Computer für die Stromversorgung, Base Modul auch mit Str om versorgt, dass beide Module vermeintlich richtig blinken und somit vermutlich das Richtige tun.
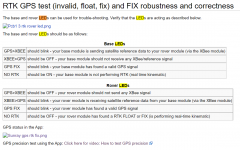
GPS FIX blinkt bei beiden, somit GPS Empfang bei beiden.
Rover: XBee -> GPS blinkt
Base: GPS -> XBee blinkt somit vermute ich dass auch die XBee kommunikation funktioniert.
Nur: Leider verschwindet das "No RTK" nicht am Rover Modul
Jetzt ist meine Frage, muss ich evtl. doch das XBee Modul auch konfigurieren oder muss das Rover Modul generell mit dem PCB verbunden sein, damit das "No RTK" verschwindet.
 
Ich hatte das RTK Board für den Rover am Ardumower angeschlossen gehabt, auch die Patch Antenne und die RTK Antenne waren angeschlossen. Ob es wichtig ist kann ich nicht genau sagen. Zeigen beide RTK Board Satelliten Empfang an der UBloxx Software an?

Die XBee würde ich mir auf jeden Fall ansehen, eventuell die Firmware von BenPan aus diesem Thread aufspielen und danach die Parameter mit dem Wiki abgleichen. Ich würde auch seine Firmwares für die RTK Boards von diesem Thread nehmen. Aber ich habe trotzdem die Anpassungen gemacht die ich aufgelistet habe in diesem Thread, Werte waren aus dem Wiki. Ist aber wirklich ein wenig Detektivarbeit, da das Wiki manchmal etwas verwirrend ist. Wenn ich dir irgendwie helfen kann soll, lass es mich wissen. Eventuell mit Teamviewer Connection.
 
Zuletzt bearbeitet:
@Stale,
zum Testen kannst Du die beiden RTK-Boards autark betreiben, ohne diese in den Mäher zu verbauen.
Ich hatte dazu jeweils eine Stromversorgung an den USB-Ports für XBee des ArduSimple RTK - Boards angeschlossen und den Laptop dann wahlweise an Base oder Rover zusätzlich auf der GPS-Seite, um mit dem U-Center dann ins System einzusteigen.
Dafür solltest Du jeweils ein gutes USB-Netzteil verwenden, das auch auf höhere Ströme ausgelegt ist. Viele können nur <2A ohne Einbrüche liefern. Mit diesen gibt es häufig Probleme, wenn man damit Minicomputer mit Funkmodulen betreibt. So ist auch häufig der Strom nicht ausreichend, den ein Computer über den USB-Anschluss abgibt. Vielleicht liegt es bei Dir schon daran.

Für die Base hatte ich mir die Standardkonfiguration von ArduSimple heruntergeladen und für den ersten Versuch die Lernparameter so runtergeschraubt, dass die Base nach wenigen Minuten eingelernt ist und Korrekturwerte sendet. Das kannst Du dann später noch mal über längere Zeit genauer durchführen und dann die Position fix eintragen, ist aber für erste Kommunikationstests nicht erforderlich.

Wenn Du den Rover autark außerhalb des Mähers betreibst, musst Du hier dann auch eine gültige Roverkonfiguration aufspielen. Hier darfst Du dann nichts einlernen. Ansonsten konfigurierst Du diesen dann doch zur Base um. Jetzt musst Du nur noch sicherstellen, dass Base und Rover genügend gleiche Satelliten sehen. Für ersten Test vielleicht nicht zu weit voneinander die Patchantennen aufstellen. Dann sollte der Rover bald RTK melden.

Achtung: Die Boards niemals mit Spannung versorgen, wenn die Antennen nicht angeschlossen sind. Bei dieser Art an Funktechnik brennen die Endstufen leicht durch.

In meinem Fall musste ich nur Konfigurationen auf die ArduSimple-Boards spielen, da diese falsch bespielt geliefert wurden. Die XBee musste ich nicht verändern. Wenn Du ein Senden an der Base siehst und ein Empfangen am Rover, sieht es für mich so aus, als ob die XBee bei Dir auch passen. Wenn Du die Base abschaltest sollte der Empfang am Rover aufhören zu blinken und nach erneutem Betrieb der Base irgendwann wieder anfangen aufzublinken.
 

@EastSoft​

danke für den Hinweis mit der Stromversorgung, das werde ich nochmal genau überprüfen und den Testaufbau genau so nachstellen.
Hierzu hab ich noch zwei fragen:
1.)Für die Base hatte ich mir die Standardkonfiguration von ArduSimple heruntergeladen und für den ersten Versuch die Lernparameter so runtergeschraubt, dass die Base nach wenigen Minuten eingelernt ist und Korrekturwerte sendet. Das kannst Du dann später noch mal über längere Zeit genauer durchführen und dann die Position fix eintragen, ist aber für erste Kommunikationstests nicht erforderlich.

Ich nehme also die Standardkonfig in der Base und bleibe bei Mode '1 - Survey-In' (90s/5m precision) oder hier in Mode '2 - Fixed Mode' wechseln?

2.) Wenn Du den Rover autark außerhalb des Mähers betreibst, musst Du hier dann auch eine gültige Roverkonfiguration aufspielen. Hier darfst Du dann nichts einlernen. Ansonsten konfigurierst Du diesen dann doch zur Base um. Jetzt musst Du nur noch sicherstellen, dass Base und Rover genügend gleiche Satelliten sehen. Für ersten Test vielleicht nicht zu weit voneinander die Patchantennen aufstellen. Dann sollte der Rover bald RTK melden.

Was heißt nichts einlernen, kann ich die Konfigurationsdatei des Rovers verwenden die im Sunray Ordner liegt, oder soll ich eine Rover konfig von Ardusimple verwenden?
 
Ja, Du bleibst für einen kurzen Test erst einmal auf Survey-In. Du kannst für so einen Test erst einmal mit 90s/5m arbeiten. Wenn Du es noch schneller willst, kannst Du auch 60s/10m einstellen.
Wenn alles läuft und Du es später mit Mäher in Betrieb nimmst, solltest Du dann mal einmalig ein sehr langes und präzises Survey-In laufen lassen, Dir im Anschluss die Positionswerte abschreiben und auf Fixed Mode mit diesen Werten umstellen. Das brauchst Du aber für den Kommunikationstest noch nicht.

Du nimmst einfach eine der Rover-Konfigurationen aus dem Sunray-Ordner. Mit "nicht einlernen" meinte ich nur, dass Du hier auf keinen Fall einen Survey-In durchlaufen lassen darfst oder eine Fixed-Mode-Position eintragen. Damit würde die Roverplatine quasi auch wie eine Base agieren und kein RTK mehr aufbauen.

So konnte ich dann meine Base testweise auf der Garage aufbauen und mit dem Rover+Laptop auf Bollerwagen durch den Garten fahren, um zu testen, ob ich mit der Antennenposition dann mit den LR-Modulen den gesamten Garten erreiche (+ Test wie weit ich damit in die Nachbarschaft komme). Dafür hatte ich dann den Rover mit einer stärkeren Powerbank versorgt.
 
Hmm....
Ich hab jetzt alle Einstellungen genau so gemacht. Beide Antennen liegen nebeneinander mit freien Blick zum Himmel. Es verschwindet nur die "No RTK" nicht am Rovermodul.
Weiß jemand welchen Wert man erreichen muss damit die LED ausgeht? Ich vermute mal, dass die Genauigkeit unter einen bestimmten Wert sein muss oder?
 
Oben