Du verwendest einen veralteten Browser. Es ist möglich, dass diese oder andere Websites nicht korrekt angezeigt werden.
Du solltest ein Upgrade durchführen oder einen alternativen Browser verwenden.
Du solltest ein Upgrade durchführen oder einen alternativen Browser verwenden.
Sunray modding Spielwiese
- Ersteller Mr. Tree
- Erstellt am
Brunnenbauer
New member
Anders als vorher geschrieben, bekomme ich die 325 Firmware doch nicht zum laufen.
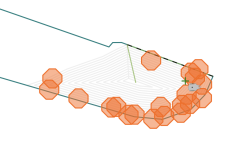
Er erkennt an an einer winzigen Hecke (kleiner als 1m ) überall Hindernisse mit der unten angehängten Beschreibung
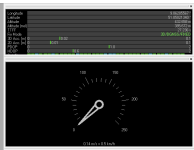
Im U-Center erkenne ich keine Auffälligkeiten. Er hat eine Geschwindigkeit und auch ordentlichen Empfang:
Ich weiß nicht ob es relevant ist aber wenn ich die config direkt aus der Sunray Software benutze, empfange ich keine Ntrip Daten mehr.
Auf dem F9P Board ist Firmware 1.32. Mit der Rover Config vom originalen Sunray passt aber alles.
Die Einstellungen aus der Config habe ich manuell übernommen:
#define GPS_CONFIG_FILTER true // use signal strength filter? (recommended to get rid of 'FIX jumps') - adjust filter settings below
//#define GPS_CONFIG_FILTER false // use this if you have difficulties to get a FIX solution (uses ublox default filter settings)
#define CPG_CONFIG_FILTER_MINELEV 3 // Min SV elevation degree: 14 (high elevation, less robust), 10 (low elevation, robust)
#define CPG_CONFIG_FILTER_NCNOTHRS 8 // C/N0 Threshold #SVs: 10 (robust), 6 (less robust)
#define CPG_CONFIG_FILTER_CNOTHRS 17 // 30 dbHz (robust), 13 dbHz (less robust)
//#define CPG_CONFIG_FILTER_MINCNO 10 // min satelite signal strenght for observing?
#define GPS_CONFIG_DGNSS_TIMEOUT 60 // 60 sec DGNSS timeout
Mit der originalen Sunray Software habe ich keine GPS Probleme.
Hat jemand eine Idee was bei mir falsch läuft ?
Danke
Gru0
Sven
Er erkennt an an einer winzigen Hecke (kleiner als 1m ) überall Hindernisse mit der unten angehängten Beschreibung
| 2025-07-19 20:28:00 | INFO RX: EscapeReverseOp:: distGPS reached |
| 2025-07-19 20:27:59 | INFO RX: GPS_MOTION_DETECTION: gps no motion => assume obstacle! |
| 2025-07-19 20:27:59 | INFO RX: S,23.41,-0.26,-12.86,-2.86,2,1,58,0.70,0,-2.26,-13.56,0.02,0,0.61,0,-235767,-0.01,-1,0,0x57 |
| 2025-07-19 20:27:59 | INFO RX: CON:AT+S |
| 2025-07-19 20:27:58 | INFO RX: ==> changeOp:EscapeReverse(initiatedByOperator 0)->Mow |
| 2025-07-19 20:27:58 | INFO RX: triggerObstacle |
| 2025-07-19 20:27:58 | INFO RX: GPS_SPEED_DETECTION: gps no groundspeed => assume obstacle! |
Im U-Center erkenne ich keine Auffälligkeiten. Er hat eine Geschwindigkeit und auch ordentlichen Empfang:
Ich weiß nicht ob es relevant ist aber wenn ich die config direkt aus der Sunray Software benutze, empfange ich keine Ntrip Daten mehr.
Auf dem F9P Board ist Firmware 1.32. Mit der Rover Config vom originalen Sunray passt aber alles.
Die Einstellungen aus der Config habe ich manuell übernommen:
#define GPS_CONFIG_FILTER true // use signal strength filter? (recommended to get rid of 'FIX jumps') - adjust filter settings below
//#define GPS_CONFIG_FILTER false // use this if you have difficulties to get a FIX solution (uses ublox default filter settings)
#define CPG_CONFIG_FILTER_MINELEV 3 // Min SV elevation degree: 14 (high elevation, less robust), 10 (low elevation, robust)
#define CPG_CONFIG_FILTER_NCNOTHRS 8 // C/N0 Threshold #SVs: 10 (robust), 6 (less robust)
#define CPG_CONFIG_FILTER_CNOTHRS 17 // 30 dbHz (robust), 13 dbHz (less robust)
//#define CPG_CONFIG_FILTER_MINCNO 10 // min satelite signal strenght for observing?
#define GPS_CONFIG_DGNSS_TIMEOUT 60 // 60 sec DGNSS timeout
Mit der originalen Sunray Software habe ich keine GPS Probleme.
Hat jemand eine Idee was bei mir falsch läuft ?
Danke
Gru0
Sven
Did it work if you deactivate gps speed detection into config.h
You can also try to change the delta value or debug it to see the real difference between Ublox gps speed and computed one , maybe a too low speed mowing.
Test with 0.08 or print the result when issue occur.
Code:
#define GPS_SPEED_DETECTION true  // will detect obstacles via GPS feedback (no speed)  - recommended
//#define GPS_SPEED_DETECTION false
You can also try to change the delta value or debug it to see the real difference between Ublox gps speed and computed one , maybe a too low speed mowing.
Test with 0.08 or print the result when issue occur.
Code:
 if (delta < 0.05)
    {
      if (GPS_MOTION_DETECTION)
      {
        CONSOLE.println("gps no motion => obstacle!");
        statMowGPSMotionTimeoutCounter++;
        triggerObstacle();
        return true;
      }
}Holgerschochwitz
Member
Hallo, keiner eine Idee?Hallo,
ich habe die Treiber für Gear und Mow genauso eingestellt wie bei der Sunray 324b bekomme mit der Version aber Treiber Error:
using imu driver: MpuDriver
UBLOX::solutionTimeout
Error: motor driver left signaled fault
Error: motor driver right signaled fault
Error: motor driver mow signaled fault
motor.cpp - STOP IMMEDIATELY
Motor::setMowState PWM OFF
Motor::waitMowMotor() trying to wait for mowmotor....
==> changeOp:ImuCalibration(initiatedByOperator 0)->Idle
motor.cpp - STOP IMMEDIATELY
Starsurfer78
Active member
Was mit Mr.Tree los?
Man liest gar nichts mehr.
Man liest gar nichts mehr.

Mr. Tree
Well-known member
die .325 ist mist im Github... Leider. Und die sollte auch niemand Versuchen, ausser er will. Ich lad jetzt die aktuelle von mir hoch, die funktioniert ganz ok, bin aber mitten im debuggen. Ich hab da eine UDP umleitung für den Console Log und esp32 eingebaut, kann deaktiviert werden und sollte auch... sonst gibt es glaube auch keine sd writes. Außerdem muss wenn UDP nicht deaktiviert wird wahrscheinlich die esp32 fw aktualisiert werden.. mit HUGE APP einstellung. Sonst passt es nicht drauf. Also ziemlich kompliziert... Ich hatte mir bei mehreren zeros den usb-hub zerschossen und hab das Debugging über UDP direkt in vscode mit dem logger.py hinbekommen.
Mr. Tree
Well-known member
was sind das denn für treiber und was für motoren? config?Hallo, keiner eine Idee?