Mein Projekt CaSSAndRA zur Steuerung des Ardumowers

Hallo zusammen,

ich habe eine Frage allgemeiner Natur. Da dieser Thread mitllerweile über 40 Seiten lang ist, habe ich das Gefühl das manche Punkte mittlereweile nicht mehr einfach zu finden sind und diese teilweise doppelt oder dreifach diskutiert werden. Ich bin selber überascht vom großen Interesse an CaSSAndRA bzw. auch eure Ideen, die Ihr einbringt, wenn ich die aufgeschnapt habe und im ersten Post ergänzt habe, dann gehen die auch nicht verloren, aber ich bin mir sicher, dass ich nicht alles aufgeschrieben habe. Hierzu kommen die pull requests von euch, die ich erstmal verstehen muss, warum, weshalb... bevor ich das in den master branch übernehme. Es hält sich zwar in Grenzen, aber wer weiß, was noch kommt.

Daher meine Idee einen Discord Server für CaSSAndRA anzulegen. Was erhoffe ich mir damit?
- Aufsplittung diverser Themen in unterschiedliche Kanäle
- Schnellere Konversation, wenn es um einfache Fragen geht, (Jetzt habe ich das gemach... was jetzt, jetzt habe ich diesen Fehler usw), sowas gehört meiner Meinung nicht ins Forum und bläht das Thema unnötig auf
- Diskussionen über Features, bzw. Vorstellung pull-requests

Sag mir was Ihr dazu denkt, vllt. sind wir noch zu wenige um sowas zu machen. Vielleicht doch.
Wenn ich mir den open mower discord server anschaue, da werde ich neidisch, da kommen wir definitiv nicht hin, aber anscheinend machen die was richtig.

P.S.: wir überholen bald den Ardumower BL Drive Thread. Und wer schon was in dem Thread gesucht hat, wird meine Überlegungen verstehen
 
Ich hab noch nicht viel in Discord gemacht, kenne mich da nicht aus, hatte aber schon drüber nachgedacht, ob man da nicht was anders machen kann.

Ich hab Willi gestern schon gefragt, ob man nicht im Forum einen separaten CaSSAndRA Bereich einrichten kann. Noch kam keine Antwort, aber ich rechne damit, dass das kommt.

Egal wo, ich bin gerne dabei.

Beste Grüße,
Chris
 
Zuletzt bearbeitet:
Konnte mir das Thema zwar noch nicht anschauen, aber +1 für Discord.
Würde ich mir für den Ardumower auch wünschen, da simple Fragen da einfach deutlich besser beantwortet werden können als hier in so einem Thread.
Kannst ja einen Channel machen wo keiner außer dir schreiben kann wo du dann z.B. Release Nodes verfasst, dann hat man auch "aufgeräumte" Bereiche wo man als User schnell alle Infos findet etc...
 
Und so zersplittert sich das ganze noch mehr. Es ist jetzt schon zum Kotzen, aus wie vielen Quellen man sich Infos zum Ardumower und seinen Artverwandten zusammensuchen muss. Hier ne Doku, da ne Doku, da ein Wiki, hier ein Forum und da ein Skype. Nun noch ein Discord zu Cassandra...ähnlich genial, wie alle Fußballrechte an 25 verschiedene Plattformen zu verhökern...
 
Der eigene CaSSAndRA Bereich kommt heute noch im Forum.

Ja, leider gibt es zu viele neumodische Plattformen.
Ich hab zwar auch einen Discord Account, aber keine Ahnung was das ist und wie das geht. Ich nutze es nicht.
Ich bin auch eher der Forums-Fan, weil ich das seit Jahrzehnten gewohnt bin.

Beste Grüße,
Chris
 
Einige Punkte lassen sich auch sehr gut in Github abbilden. z.B. folgende Punkte

- Feature Requestes als Issue mit einem entsprechendem Tag
- Relases diese können samt Release Notes und fertiger ZIP zum Download erstellt werden
- Roadmap (an was aktuell gearbeiet wird) als entsprechendes Project
- Wiki kann auch entsprechend auf Github gepflegt werden.

Durch entsprechende Rechtevergabe kann die Arbeit der Pflege der Dokumentation und ähnlichem auf mehere Personen aufgeteilt werden.
Diskusionen zu einzelnen Funktionen und dehren Umsetzung können immer in dem entsprechenden Issue gebündelt werden.

Als Gutes Beispiel möchte ich da KeepassXC nennen.

KepassXC Github
 
Zuletzt bearbeitet:
Ich finde das bei openDTU auf Github auch gut gelöst. Die oben genannten Punkte sind da auch alle so vorhanden. Updates kamen da im letzten viertel Jahr manchmal wöchentlich, und es war glasklar nachvollziehbar wann was warum und wieso. Optimal!
 
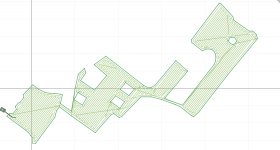
So... die unzähligen Stunden mit dem Pathplanner sind erstmal Geschichte. Der verbesserte Planner ist online und hoffentlich jetzt deutlich smarter... bzw. auch ohne Fehler bei komplexen Karten (schöne Grüße an Micka41)

Ich hoffe da lässt jetzt keiner eine Bombe hier platzen, da ich langsam keine Lust auf das Ding habe. Wenn jetzt keine Fehler diesbezüglich gemeldet werden, fange ich mit dem Taskplanner an... Also soll ich einen Projekt in GitHub anlegen... oder einfach losprogrammieren...
 
Einige Punkte lassen sich auch sehr gut in Github abbilden. z.B. folgende Punkte

- Feature Requestes als Issue mit einem entsprechendem Tag
- Relases diese können samt Release Notes und fertiger ZIP zum Download erstellt werden
- Roadmap (an was aktuell gearbeiet wird) als entsprechendes Project
- Wiki kann auch entsprechend auf Github gepflegt werden.

Durch entsprechende Rechtevergabe kann die Arbeit der Pflege der Dokumentation und ähnlichem auf mehere Personen aufgeteilt werden.
Diskusionen zu einzelnen Funktionen und dehren Umsetzung können immer in dem entsprechenden Issue gebündelt werden.

Als Gutes Beispiel möchte ich da KeepassXC nennen.

KepassXC Github
Klingt gut... Fang doch einfach an und wenn es irgend wann ipasst Richtig GitHub :)
 
So... die unzähligen Stunden mit dem Pathplanner sind erstmal Geschichte. Der verbesserte Planner ist online und hoffentlich jetzt deutlich smarter... bzw. auch ohne Fehler bei komplexen Karten (schöne Grüße an Micka41)

Ich hoffe da lässt jetzt keiner eine Bombe hier platzen, da ich langsam keine Lust auf das Ding habe. Wenn jetzt keine Fehler diesbezüglich gemeldet werden, fange ich mit dem Taskplanner an... Also soll ich einen Projekt in GitHub anlegen... oder einfach losprogrammieren...
Hm. Tatsächlich war das vorher gefühlt ein klein wenig besser und mit weniger der Quertransferrouten (kann mich irren - kann auch gleich schlimm gewesen sein), die ihn auch zwischen den Flächen hüpfen lassen (das ist nur ein kleiner Teil des Gartens, eine Gesamtkarte hat noch viel mehr Flächen, sodass ich glaube, dass er dann noch mehr hüpfen würde):

1689049979679.png
 
Zuletzt bearbeitet:
Das kann Täuschen, während der alte Planner am Rand entlang zu einer schwer erreichbaren Stelle gefahren ist, nimmt der neue Planner direkteren Weg, und das sind die Querwege, die du siehst, beim alten Planner hast du die einfach nicht gesehen, so in der Theorie, eine messbare Größe habe ich (noch) nicht.
 
Mit geht es hauptsächlich um das mehrfache hin und herfahren zwischen den Flächen, bevor auf einer alles abgearbeitet ist. Ich kann das nun hier nicht genau erkennen, checke aber gleich mal beim Mähen, ob das weg ist.
 
So rein optisch sieht das doch gut aus! (Ich habs selbst noch nicht getestet)

Ich hätte zu dem Thema einen Vorschlag:

Kennt ihr Cura für 3D Drucker?
Dort kann man sich eine Vorschau anzeigen lassen, wie die Bahnen abgefahren werden.
Es gibt einen Slider, mit dem man den Fortschritt einstellen kann.
So könnte man sich den Verlauf deutlich einfacher anschauen.
Das wäre doch auch was für den Planner!?

Beste Grüße,
Chris
 
Mit geht es hauptsächlich um das mehrfache hin und herfahren zwischen den Flächen, bevor auf einer alles abgearbeitet ist. Ich kann das nun hier nicht genau erkennen, checke aber gleich mal beim Mähen, ob das weg ist.
Ich verstehe den Wunsch, aber dafür müsste der Planner irgendwie erkennen können, was du als Fläche empfindest. Für den Planner ist das alles eine Fläche.
Das heisst um sowas umsetzen zu können müsste man erstmal definieren was eine zusammenhängende Fläche ist. Und da kann der Planner dann einmal drin rumfahren, bevor er die nächste Fläche anfährt.
(Zonenmanagement)

Beste Grüße,
Chris
 
Das ist schon klar. Darum geht es aber nicht. Der "alte" Routenplaner in Sunray hüpft aber auch nicht so sehr hin und der. Es ist auch da nicht perfekt aber etwas besser. Da wird eine Fläche nach der anderen abgemäht (annähernd). Zugegeben gibt es dort aber mehr am Rand abfahren (doppelt und dreifach). Es gibt also Vor- und Nachteile.

Am Ende löst sich das alles, wenn man Zonen definieren und alles einzeln mit Tasks bedienen kann. Dann wird es hier viele kleine Einzelflächen geben.
 
Sowas ist ja offenbar in Planung. Per Lasso oder Rectangle einzelne Flächen markieren, ihnen Eigenschaften zu weisen und einen Task daraus machen. Dann kann man Tasks kombinieren und in gewünschter Reihenfolge abarbeiten. Das ganze am besten dann noch von extern (HA) steuerbar. So stelle ich mir das zumindest vor und im Grunde wurde es von @EinEifnach auch schon so oder so ähnlich bestätigt.
 
Wenn sowas kommt, wird die Ardumower-Welt eine andere sein (y) (keine Ahnung, ob irgendein Konkurrenz Produkt sowas schon kann?! Ich vermute eher nicht. Und genau das ist dann der Vorteil vom Ardumower, weil es hier immer weiter gehen wird. Bei den Konsumer Produkten ist ja meistens sehr schnell Schluss mit Softwareerweiterungen nach dem Verkauf. Die kosten ja nur noch Geld.)
 
Wenn sowas kommt, wird die Ardumower-Welt eine andere sein (y) (keine Ahnung, ob irgendein Konkurrenz Produkt sowas schon kann?! Ich vermute eher nicht. Und genau das ist dann der Vorteil vom Ardumower, weil es hier immer weiter gehen wird. Bei den Konsumer Produkten ist ja meistens sehr schnell Schluss mit Softwareerweiterungen nach dem Verkauf. Die kosten ja nur noch Geld.)
Naja Zonen kann zum Beispiel der Navimow und das ist auch sehr gut umgesetzt. Dort kann man dann auch verschiedene Parameter für Zonen definieren inklusive unterschiedlicher Mähhöhen (die der Navimow ja vollautomatisch verstellen kann). Der Navimow entwickelt sich in der Software für ein Comsumerprodukt sehr schnell und die Hardware ist sehr gut (ich habe keine Verbindung dazu, das ist lediglich einer intensiven Beobachtung bei einem Bekannten geschuldet).
 
Oben