Mein Projekt CaSSAndRA zur Steuerung des Ardumowers

Ok, sieht so aus dass in der FW230 die State Message auch eine andere Länge hat, als in den späteren Versionen. Ich schaue mir das die Tage an
Ich bin mir nicht sicher, ob Git das annimmt. Ggf. kleine Dummydateienfür diese Ordner vorsehen.

Ne tut er tatsächlich nicht, mein Plan ist da kleine dummy Dateien zu plazieren
 
here debugs lines

mai 06 10:27:23 raspberrypi python3[559]: 2023-05-06 10:27:23 DEBUG Calced checksumme: 0x16
mai 06 10:27:23 raspberrypi python3[559]: 2023-05-06 10:27:23 WARNING Backend: HTTP-Connection to the rover lost or not possible. Trying to reconnect
mai 06 10:27:23 raspberrypi python3[559]: 2023-05-06 10:27:23 INFO Backend: Try initial HTTP request
 
yes, here the lines
{
"USE": "HTTP",
"MQTT": [
{
"CLIENT_ID": "Ardumower"
},
{
"USERNAME": null
},
{
"PASSWORD": null
},
{
"MQTT_SERVER": "192.168.1.1"
},
{
"PORT": 1883
},
{
"MOWER_NAME": "ardumower/Ardumower"
}
],
"HTTP": [
{
"IP": "192.168.1.113"
},
{
"PASSWORD": "123456"
}
],
"UART": [
{
"SERPORT": "/dev/ttyACM0"
},
{
"BAUDRATE": 115200
}
]
}
 
ok, i write it now, and restart
now, debug :


mai 06 10:51:22 raspberrypi python3[560]: File "/home/charles/.local/lib/python3.9/site-packages/pandas/core/generic.py", line 6002, in __setattr__
mai 06 10:51:22 raspberrypi python3[560]: return object.__setattr__(self, name, value)
mai 06 10:51:22 raspberrypi python3[560]: File "pandas/_libs/properties.pyx", line 69, in pandas._libs.properties.AxisProperty.__set__
mai 06 10:51:22 raspberrypi python3[560]: File "/home/charles/.local/lib/python3.9/site-packages/pandas/core/generic.py", line 730, in _set_axis
mai 06 10:51:22 raspberrypi python3[560]: self._mgr.set_axis(axis, labels)
mai 06 10:51:22 raspberrypi python3[560]: File "/home/charles/.local/lib/python3.9/site-packages/pandas/core/internals/managers.py", line 225, in set_axis
mai 06 10:51:22 raspberrypi python3[560]: self._validate_set_axis(axis, new_labels)
mai 06 10:51:22 raspberrypi python3[560]: File "/home/charles/.local/lib/python3.9/site-packages/pandas/core/internals/base.py", line 70, in _validate_set_axis
mai 06 10:51:22 raspberrypi python3[560]: raise ValueError(
mai 06 10:51:22 raspberrypi python3[560]: ValueError: Length mismatch: Expected axis has 16 elements, new values have 17 elements
 
It seems to be you have the same problem as user @gecco69. State string was changed from .230 to .298. I have to check the difference, can‘t help you now.
Maybe it is time to switch to newer FW, there are a lot of useful changes.

But anyway I will check the differences next week
 
Hallo @EinEinach,
bist Du Dir sicher, dass der Abstand der letzten Innenreihe zum Rand in #47 maximal mowoffset sein muss?
Ich bin der Meinung, es sieht nicht nur so aus, sondern bleibt hier sogar 2-5cm Rasen stehen. Ich habe ein mowoffset von 18cm eingesetellt und eine ungefähre Mähbreite von 22cm. Das passt auch überall, nur hier anscheinend nicht.
Ich kann es nur nicht 100%ig sagen, da ich ein Mal mit Bluetooth mähen musste, also mit der Sunray-App und somit alles übergemäht habe. Ich konnte an dem Tag kein WLAN zum Pi aufbauen, auch nicht zum Mäher. Nach verzweifelter Fehlersuche, hatte ich dann per Bluetooth gestartet, da das Regenrisiko immer mehr zunahm.
Später hatte ich das Problem dann gefunden: Nach einem extrem kurzen Stomausfall am Vorabend kam meine Fritz!Box nur mit 5GHz WLAN hoch und hatte das 2,4GHz WLAN abgeschaltet gelassen.

Bestätigen werde ich es also erst nächste Woche können, wenn man deutlicher sieht, dass es länger bleibt. Es erscheint aber schon so.

Gestern lief er übrigens mit Deiner neuesten Umsetzung erstmals perfekt.
Bis zur Umsetzung ein Tag vorher hatte ich immer, dass er immer erst zu Perimeterpunkt 1 fährt und dort startet, obwohl ich ihn immer in der Nähe von Punkt 2 und 3 starte. Dann hatte ich immer noch irgendwo unnötige 360°-Drehungen beim Perimeter abfahren. Zuletzt hatte ich, dass er irgendweshalb 1->2 abgefahren ist, dann den Abschnitt zwischen Perimeterpunkt 2 und 3 umfahren hat und irgendwie innerhalb von 3->4 aufgesetzt hat, am Punkt 4 wieder umgedreht zu Punkt 3 und ab da alles korrekt weiter abgefahren ist. Echt strange - Wollte ich weiter beobachten, ob es Zufallseffekte sind oder doch an der Wegführung liegt.
Aber gestern erkannte er, dass er in der Nähe von Punkt 2 steht, fuhr diesen Punkt an und startete alles ab hier, fuhr also alle Punkte auch in anderer Reihenfolge an. Und das ganze absolut perfekt, außer halt den vermutlichen zu großen Abstand zwischen Border und letzter Lane.
 
Hallo @EinEinach und @EastSoft, Eure Unterstützung und Tipps haben die Lösung gebracht !!! Danke Euch beiden!
Ich habe noch das Verzeichnis src/measure angelegt und jetzt fährt der Mower die Perimeter ab. Ich bin begeistert!
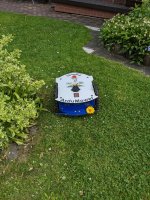
Er hat am Rand eine Blume gepflückt und sich damit geschmückt.
Kann ich irgendwo die Geschwindigkeit einstellen? Er fährt sehr langsam, in der sunray-App hatte ich 0,5m/s eingestellt
 

Anhänge

  • PXL_20230506_094759127.jpg
    PXL_20230506_094759127.jpg
    6 MB · Aufrufe: 24
@all who upgrade from 230 to 298:
If you have the free wheel at the backside (like standard ardumower chassis), you should integrate the pull request #124. In the other case the mower will start dancing (270° turns in wrong direction instead of 90°turns).
If you don't want the mow motor restarts at bumper activation, you should integrate pull request #126.
 
Kann ich irgendwo die Geschwindigkeit einstellen? Er fährt sehr langsam, in der sunray-App hatte ich 0,5m/s eingestellt
Das habe ich noch nicht implementiert, kommt bald. Geh unter src/backend/comm/cmdtorover.py
Suche nach def mow() ändere in dem AT+C String 0.3 gegen 0.5, dann wird er mit 0.5m/s mähen

Kannst du noch sagen ob du über UART fährst oder doch bei http geblieben bist?
 
Danke für die schnelle Antwort, werde ich probieren. Bei der Connection bin ich bei http geblieben. Der Raspi hängt über Kabel im Netzwerk, WLAN habe ich noch nicht eingerichtet, so dass der Mäher im Garten kein Netz hätte.
 
@Charles Do you have a browser connection by Sunray App in a browser on PC/laptop?
Press "Menu" and switch to "MAPPING"
Choose "MAP DATA" and press "COPY"
Now you can paste this into a text file.

With a smartphone you can do it in a similar way.
 
bist Du Dir sicher, dass der Abstand der letzten Innenreihe zum Rand in #47 maximal mowoffset sein muss?
Nein bin ich nicht, der ganze coverage path planner gehört auf den Prüfstand und muss überarbeitet werden. Der Code stamm noch aus dem letzten Jahr wo ich noch kein Plan vom Python hatte. Als nächstes großes Update kommt Mapping, danach nehme ich mir den Planner vor, da ist irgendwo noch ein Bug beim Exclusion, wenn es ungünstig läuft kann er drüber bügeln.

@All: Bitte kontrolliert den Vorschlag der Mähwege bevor das Ding mit dem Playbutton losgeschickt wird, nicht dass der Mäher auf einmal über die Exclusion fahren will
 
Heute ist er zwar am Perimeter so gut wie gestern gestartet, dann aber an dem nach diesem Weg Perimeterpunkt 3 einmal quer über den Rasen zu einem Perimeterpunkt auf Gegenüberliegender Seite und dann von dort zum Punkt 4 und ab dort alles perfekt weiter.
Angezeigt hatte er die Route mit den linien aber eigentlich richtig.

Ich bin mir noch nicht sicher, ob es an Deiner Umsetzung liegt. Ich habe mit meinem provisorischen Pi-Aufbau einen geschwächten RTK-Empfang. Genau in der Ecke des Punktes 3 zählt die RTK-Signalzeit gelegentlich hoch, bleibt aber eigentlich für die Durchfahrt auf fix.
Was darauf deuten könnte, dass es doch an Deiner Umsetzung liegen könnte: Er zeigt zwar keine Linie quer über den Rasen an, aber während der Rasenüberquerung zeigt er den gegenüberliegenden Perimeterpunkt wirklich mit dem grünen x als Ziel an.

Verfall aber nicht in Hektik. Mach erst einmal Deine geplante Umstrukturierung fertig. Dann können wir sehen, ob der Effekt sich nicht von alleine auflöst.

Heute habe ich genau darauf geachtet: Es bleiben ca. 5cm stehen.
Aber auch da komme ich erst einmal zurecht, in dem ich einfach die Anzahl der Borderrunden mal um 1 erhöhe und dann wieder um 1 verringere.
 
Die Geschwindigkeitseinstellung habe ich gemacht, alles ist gut! Der Mower hat anstandslos die gesamte Fläche gemäht. Außer ein paar Drehungen um die eigene Achse beim Wenden, ist mir nichts besonderes aufgefallen. Das hat aber sicher andere Ursachen.
Am vorletzten Punkt blieb der Mäher stehen und das Ende der Ausgabe von 'journalctl -u cassandra -e' ist:


Code:
Mai 06 14:33:44 raspberrypi python3[4861]: 2023-05-06 14:33:44 DEBUG Starting new HTTP connection (1): 192.168.1.29:80
Mai 06 14:33:45 raspberrypi python3[4861]: 2023-05-06 14:33:45 DEBUG http://192.168.1.29:80 "POST / HTTP/1.1" 200 0
Mai 06 14:33:45 raspberrypi python3[4861]: 2023-05-06 14:33:45 DEBUG Status code: 200
Mai 06 14:33:45 raspberrypi python3[4861]: 2023-05-06 14:33:45 DEBUG Content:
Mai 06 14:33:45 raspberrypi python3[4861]: Exception in thread Thread-1:
Mai 06 14:33:45 raspberrypi python3[4861]: Traceback (most recent call last):
Mai 06 14:33:45 raspberrypi python3[4861]:   File "/usr/lib/python3.9/threading.py", line 954, in _bootstrap_inner
Mai 06 14:33:45 raspberrypi python3[4861]:     self.run()
Mai 06 14:33:45 raspberrypi python3[4861]:   File "/usr/lib/python3.9/threading.py", line 892, in run
Mai 06 14:33:45 raspberrypi python3[4861]:     self._target(*self._args, **self._kwargs)
Mai 06 14:33:45 raspberrypi python3[4861]:   File "/home/ardumower/CaSSAndRA/CaSSAndRA/src/backend/backendserver.py", line 31, in connect_http
Mai 06 14:33:45 raspberrypi python3[4861]:     connection_status = httpcomm.get_state(connect_data, connection)
Mai 06 14:33:45 raspberrypi python3[4861]:   File "/home/ardumower/CaSSAndRA/CaSSAndRA/src/backend/comm/httpcomm.py", line 106, in get_state
Mai 06 14:33:45 raspberrypi python3[4861]:     if res.status_code == 200 and checkchecksum(res.text) and len(res.text) > 20:
Mai 06 14:33:45 raspberrypi python3[4861]:   File "/home/ardumower/CaSSAndRA/CaSSAndRA/src/backend/comm/httpcomm.py", line 18, in checkchecksum
Mai 06 14:33:45 raspberrypi python3[4861]:     check_sum = hex(int(check_sum, 16))
Mai 06 14:33:45 raspberrypi python3[4861]: ValueError: invalid literal for int() with base 16: ''

Vielleicht ist das noch aufschlussreich.
Ich jedenfalls bin hoch zufrieden undkann nur noch einmal mein großes Lob aussprechen für das Projekt und bin gespannt, wie es weitergeht.
Viel Erfolg!

Gruß Jürgen
 
Ok, sieht so aus als der Mower Cassandra mit leeren String geantwortet hat, passiert wenn die Anfrage nicht richtig ist. Evtl hast du schlechten Empfang an der Stelle gehabt hast, darf trotzdem nicht passieren dass der Server aussteigt. Muss ich mal abfangen.
 
Um etwas Transparenz zu schaffen, bzw. Damit Ihr so eine Idee bekommt wo die Reise hingeht, habe ich meine Ideen bzw. to do‘s im ersten Post ergänzt
 
Oben