
Mr. Tree
Well-known member
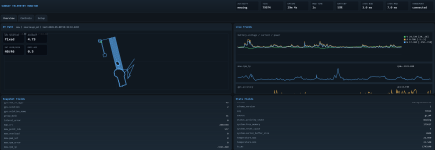
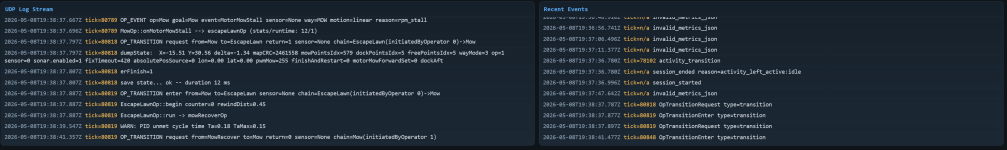
Ich werde dieses Jahr noch ein heftig gevibecodedes Sunray für den alten Ardumower vorstelle, vrsl. auch für Alfred und die owlPlattform. Mal sehen wie weit ich durchziehe. Neben dem UDP esp32 interface hab ich auch ein tool für python, das schon konfigurationen zum Mäher sendet ohne Flashen zu müssen und spezielle op´s auslösen kann und mehr... z.b gibt´s kinematische autokalibration, sensor synchronisierung, obstacle kalibrierungs-referenzobjekt positionierung und nicht ausgebaute obstacle kalibrierung an diesem Objekt. Neben diverser neuer Funktionen wie powerLimiter und tractionControl. Zum Python scipt: Darin ist die normale serial konsole und ne menge metrics, dann noch ein "echter GPS pfad". Da will ich noch farbigen pfad für GPS acc und WLAN qualität umsetzen. Spraycanmäßig würde ich mir vorstellen.... Script speichert automatisch Mähsessions in 2 kategorien, Ereignisse und den log. Die Frequenz der Datenübermittlung und welche Daten kann OTA verändert werden. Gibt´s intreressierte?
Grüße, Mr. Tree
Grüße, Mr. Tree


