Husqvarna ACX 265 RTK mod - Teil 2

KadaverJoe

Administrator
Teammitglied
Hallo in die Runde,

Ich habe im letzten Frühjahr einen Husqvarna ACX 260 auf Sunray umgebaut und er macht einen echt super Job! Er fährt sich eigentlich nie fest und hat meiner Meinung nach ein super Mähbild! Meine beiden Alfreds haben eigentlich auch einen super Job gemacht, allerdings ist die Gehäusemechanik da eher das Problem. Verrostete Lager an den Vorderrädern (ich weiß, es gibt die Igus-Lager - die wollte ich eigentlich auch mal testen aber dann habe ich sie einem Freund verkauft, der seinerzeit verrostete Alfred-Lager hatte :p ) und häufiges Festfahren waren und sind bis heute echt nervig!

Nun habe ich also den Plan gefasst, einen weiteren Husqvarna umzubauen! Die Wahl fiel mal wieder auf einen defekten Husqvarna - diesmal aber ein ACX 265, was den Vorteil hat, dass ich das Dock nicht mehr auf DC umbauen muss und das passende Netzteil schon dabei ist. ;) Der Rest ist bei beiden Mähern identisch - abgesehen von den Akkus, die ich bei beiden eh selbst bauen werde oder Alfred-Akkus nutzen werde. Hauptsache er läuft auf ca. 30V.

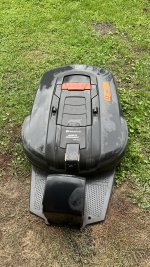
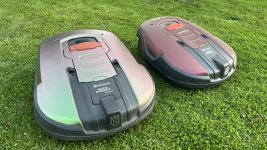
Auf den Bildern - und schließlich auch bei mir angekommen, sah der mower ganzschön ungepflegt und zerkratzt aus. Daher wurde er als erstes mal gewaschen.
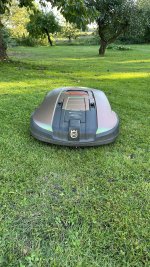
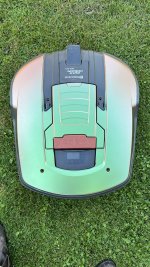
Meinen ersten Husqvarna habe ich mit einer Folierung gekauft. Da mir das so gut gefällt, habe ich den Neuen auch gleich foliert.

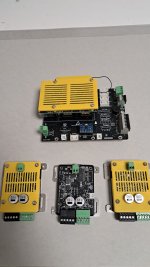
Ich habe bei @Guido von smartmow.de ein owl Drive-Kit mit 3x kleinen owl drives (125 W), I/O-Board und OrangePi pro geordert. Mir gefällt dieses Umbaukit so gut, da ich damit alle Originalkomponenten des Husqvarnas nutzen kann. Ich benötige also z.B. keinen neuen Mähmotor und kann diesen wunderbar per Drehzahlregelung fahren. Auch die Verkabelung der Komponenten ist dank CAN ziemlich einfach und aufgeräumt und die Treiber können quasi jeden E-Motor auf dieser Welt antreiben! :ROFLMAO:
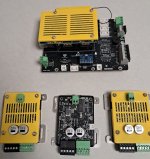
PHOTO-2025-09-23-20-19-33.jpg
Außerdem werde ich - wie beim ersten auch - einen kleinen Arduino in den Deckel setzen, der die low-level Aufgaben, wie Bumper-, Lift- und ggf. Sonar-Auswertung kümmert. Dies funktioniert tadellos.

Ich werde hier meinen Fortschritt dazu dokumentieren und außerdem auch zeigen, was ich verändert oder verbessert habe.
Wer dazu Fragen hat, kann sich gerne melden!


Anbei noch ein paar aktuelle Fotos.


Vor dem Kauf:
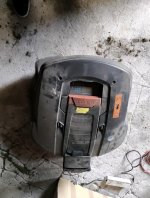

IMG_4083.jpgIMG_4084.jpg

Nach dem Kauf: erstmal waschen ;) und folieren


IMG_4041.jpgIMG_4068.jpgIMG_4071.jpgIMG_4080.jpg
 

Anhänge

  • PHOTO-2025-09-23-20-19-33.jpg
    PHOTO-2025-09-23-20-19-33.jpg
    193,8 KB · Aufrufe: 24
  • IMG_4080.jpg
    IMG_4080.jpg
    3,8 MB · Aufrufe: 11
Zuletzt bearbeitet:
Hi,
The kit is available at this address:
 
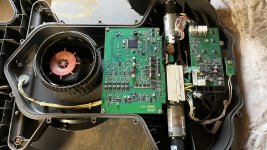
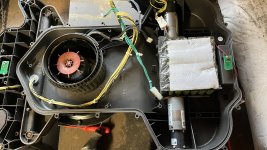
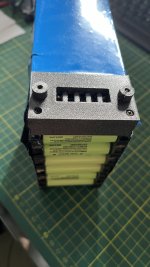
Am Wochenende habe ich mich etwas mit dem Innenleben beschäftigt. Ich habe dazu die alte Akkuhalterung ausgefräst, sodass dort ein großer 7S Li-Ion Akku mit 19,5 Ah rein passt. Es ist mein alter Alfred-Akku. Ich werde auch versuchsweise probieren, einfach diesen Akku und den Original Alfred-Akku zu nutzen. Auf dem von mir gebauten Akku habe ich das BMS des original-Akkus aufgesetzt. Es hat innen eine 12A SMD-Sicherung verbaut, sodass ich denke, dass ich auch mit max. 8A laden kann (das ist die Ladeleistung des original Husqvarna-Netzteils). Mein Netzteil des ACX 260 habe ich auf 4A Ladeleistung eingestellt. Das sollte auf jeden Fall gehen!

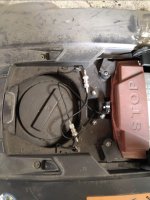
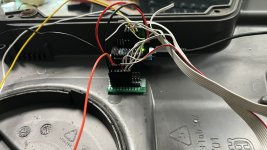
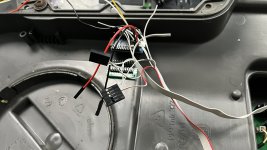
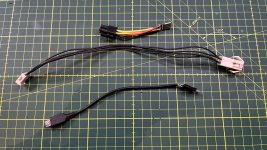
Außerdem habe ich die Verkabelung der Bumper-, Lift- und Ultraschallsensoren gecrimpt und dann meinen Arduino um Gehäuse montiert. Dazu habe ich eine Halterung gedruckt, auf die ich den Arduino klemmen kann. Daneben habe ich dann auch eine Art power distribution board gebaut, damit alle Sensoren mit Strom (5V) versorgt werden können. Alle Sensoren können vom Arduino bestromt werden und benötigen keine zusätzliche Stromversorgung.
Und ich habe von einem alten Akku den Stecker abgeschnitten und als USB-Anschluss für den Diagnose-Anschluss unter dem Husqvarna umfunktioniert. So kann man in Zukunft auf ein Gerät per USB von Außen zugreifen...das ist manchmal für die Diagnose ganz hilfreich. Ich werde es wahrscheinlich erstmal mit dem Arduino verbinden, damit ich ggf. den code neu aufspielen kann, wenn ich noch etwas ändere.

vor dem Umbau mit original baord:
IMG_4189.jpg IMG_4192.jpg

nachher:
IMG_4193.jpg IMG_4229.jpg IMG_4213.jpgIMG_4211.jpg IMG_4203.jpgIMG_4204.jpg
 
Zuletzt bearbeitet:
Kurzes Update:
Ich musste den Arduino samt PDB nochmals versetzen, da die Sensorkabel zu kurz gewesen wären und beim Aufsetzen des Deckels unter Spannung gewesen wären. Daher habe ich sie jetzt auf einen der hinteren Halterungen (in der Nähe der Öffnung, wo das Display drauf sitzt) gesetzt. Das passt von den Kabellängen deutlich besser!


Motor Verdrahtung

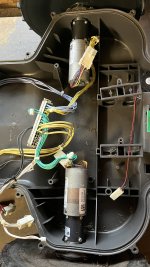
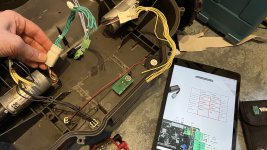
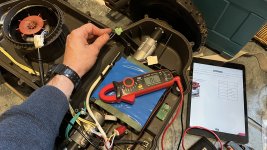
Ich habe außerdem alle Motoren an die Treiber angeschlossen. Dazu habe ich ein Multimeter auf die Durchgangsprüfung gestellt und dann jede Farbe der Motoranschlüsse angeschlossen. So konnte ich jedes Kabel ganz einfach zuordnen. Die Belegung der Husqvarna-Motoren findet man im Manual.


IMG_4244.jpg IMG_4241.jpg


Stromführung

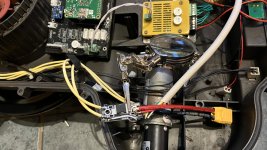
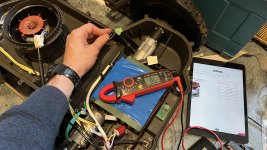
Ich habe anschließend die Stromführung fertig gestellt. Dazu habe ich die vier Kabel, welche von den Charge-ports kommen, erstmal durchgemessen, um zu wissen, welches die Kabel für + und für - sind. Ich habe mir dann die beiden Kabel der Minus-Seite mit einem Edding markiert.
Bei diesen Husqvarna-Modellen ist der +Kontakt in Fahrtrichtung links. Wer sich nicht sicher ist, kann einfach am Dock messen.

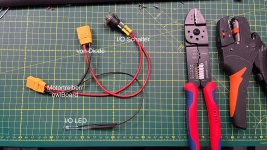
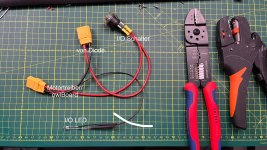
Die beiden +Kabel habe ich an eine Diode gelötet. Diese wird benötigt, damit der Roboter später den Ladekontakt erkennt. An gleicher stelle wird dann auch ein kleines Kabel gelötet welches - verbunden mit einem 75k Widerstand - an den ADC1 Eingang des owlBoards gesteckt wird. Dies ist die Ladeerkennung für Sunray.
Hätte man diese Diode nicht, würde Sunray permanent "charge" erkennen, da von der "anderen Seite" die Spannung des Akkus kommt. Diese liegt natürlich immer an.
IMG_4252.jpg

Hinter der Diode geht dann ein Kabel zum Akku (in diesem Fall das kleinere rote, da dies das original-Kabel von Alfred ist) und eins zu den Treibern und zum owlBoard. Ich habe zum Verbinden dieser Kabel XT90-Stecker angelötet. XT60 wären bestimmt ausreichend, allerdings muss ich ja 4 einzelne Stromkabel für die Treiber und das Board zusammenlöten. Das schien mir an einem XT90 Stecker einfacher.
Damit ich den Roboter auch mal komplett abschalten kann, habe ich wieder einen I/O-Schalter auf dem Deckel verbaut. Außerdem habe ich wieder eine LED (mit einem 5k Vorwiderstand) an das Kabel angelötet.
IMG_4270-2.jpg

Außerdem habe ich auch wieder einen Regensensor installiert, da mir das bei meinem ACX 260 sehr gut gefällt und gut funktioniert.


Motoren per Arduino cli einstellen

Bevor man das Gehäuse wieder verschraubt, sollte man noch die Motoren konfigurieren und einen Testlauf machen. Dazu gibt es im manual eine genaue Anleitung.
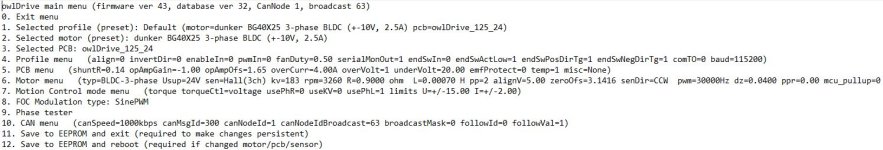
Ich schließe einen der Treiber per Micro-USB an den PC an und öffne Arduino. Dort muss man dann unter "Werkzeuge" > "Port" den richtigen Port auswählen und klickt dann oben rechts auf das Lupensymbol, um zur Konsole zu gelangen ("Serial Monitor"). Dort sieht man nun verschiedene Werte durchlaufen. Man gibt in der Zeile eine "0" ein und drück Enter. Nun ist man im Hauptmenü des Treibers.
Es gibt verschiedene presets für Motoren, die einfach geladen werden können. Hier am Beispiel der Einstellungen des Fahrantriebs (Dunkermotoren BG40X25):
CanNode muss für die Fahrantriebe auf 1 und 2 definiert werden!
owl-drive.JPG

Hier das Beispielbild des mow-Motors.
Hier muss der CanNode zwingend auf 3 definiert werden!
Wichtig sind hier außerdem die folgenden Einstellungen (gilt für den BG3633!):
  • overVolt=0
  • zeroOfs=0.95
  • senDir=CW
owl-mow.JPG


Was ich jetzt anders gemacht habe

  • den Akku hingelegt, statt dahinter aufgestellt. So passt ein noch größerer Akku in den Roboter (ich habe jetzt 19,5 Ah vom Alfred eingebaut) und viel wichtiger: es ist mehr Platz nach oben unter der Abdeckung. Das ist im ACX 260 doch recht eng. Hier werde ich den Akku in Zukunft auch hinlegen.
  • Ich habe meinen Deckel nochmal überarbeitet und mir die Kabeldurchführungen, die Alfred beim GPS-Kabel hatte nachgebaut, da beim ACX 260 ziemlich viel Staub (und teilweise Feuchtigkeit) durch die zwei (von mir nicht abgedichteten) Löcher eingetreten sind! Diesen Deckel werde ich für den ACX 260 auch nochmal drucken. Außerdem wichtig: ich hatte ihn (Aufgrund der Notwendigkeit des Druckens mit Supportmaterial) aus PLA gedruckt. Der Deckel verzieht sich bei hohen Temperaturen und ist dann auch undicht. Jetzt habe ich mir einen Support aus PLA gedruckt. Ich drucke dann den Deckel aus PETG und lasse den Drucker an der höchsten Stelle pausieren, wo ich dann meinen Support um den Deckel stelle und mit dem Druck fortfahre. Das funktioniert besser als gedacht.
 

Anhänge

  • IMG_4270-1.jpg
    IMG_4270-1.jpg
    1 MB · Aufrufe: 18
  • IMG_4241.jpg
    IMG_4241.jpg
    3 MB · Aufrufe: 18
Zuletzt bearbeitet:
Hallo;
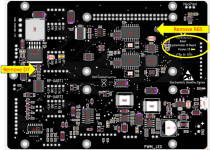
hier zwei kleine Änderungen beim neuen PCB2.0, wenn der Orange Pi oder ein anderer Raspberry Pi als der Raspberry Pi 5 benutzt wird.

​

Hello;
here are two small changes to the new PCB2.0 when using the Orange Pi or a Raspberry Pi other than the Raspberry Pi 5.


Hardware Change PCB 2.0 Version 1.0​


The PCB2.0 in Version 1.0 was designed for the Raspberry Pi5. The use of the Orange Pi 5 Pro means that the GPIO pins take on a different level during the power on and thus power and reset signals are activated, which leads to an incorrect boot process of the Orange Pi 5 Pro.
For this reason, the diode D7 and the resistor R65 should be removed when using the Orange Pi 5 Pro. We recommend the change because the signals do not affect Sunray functions, as they are not used for Sunray.
Future PCB versions are not affected.


1760990214634.png​

​

 
Oben