Hi,
habe heute mal einen umgebauten Robomow mit dem RTK GPS Kit getestet.
Nach dem Einschalten bekomme ich nach ca. 30-60 sek. fix in der App angezeigt, kann Wegpunkte einlernen und der Mower fährt die Punkte auch ab.
(läuft zwar noch etwas ruckelnd aber bei dem riesen Teil muß ich noch etwas am PID schrauben.)
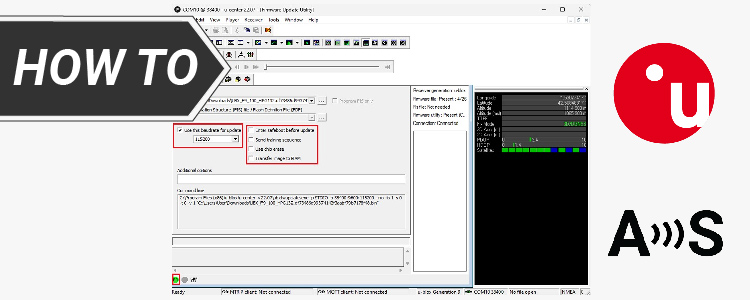
Was mich allerdings wundert ist das er den GPS Receiver beim starten nicht erkennt (habe Debug in den ublox.cpp aktiviert):
Dadurch werden auch die Einstellungen nicht übertragen.
Was kann da nicht stimmen ?
habe heute mal einen umgebauten Robomow mit dem RTK GPS Kit getestet.
Nach dem Einschalten bekomme ich nach ca. 30-60 sek. fix in der App angezeigt, kann Wegpunkte einlernen und der Mower fährt die Punkte auch ab.
(läuft zwar noch etwas ruckelnd aber bei dem riesen Teil muß ich noch etwas am PID schrauben.)
Was mich allerdings wundert ist das er den GPS Receiver beim starten nicht erkennt (habe Debug in den ublox.cpp aktiviert):
ublox f9p: connecting - trying baud 115200...
Sending: CLS:CFG ID:RATE Len: 0x0 Payload:
sendCommand: Waiting for ACK response
Incoming: Size: 36 Received: CLS:NAV ID:0x14 Len: 0x24 Payload: IGNORED
packetCfg now valid
Incoming: Size: 36 Received: CLS:NAV ID:0x12 Len: 0x24 Payload: IGNORED
packetCfg now valid
Incoming: Size: 64 Received: CLS:NAV ID:0x3C Len: 0x40 Payload: IGNORED
packetCfg now valid
Incoming: Size: 36 Received: CLS:NAV ID:0x14 Len: 0x24 Payload: IGNORED
packetCfg now valid
Incoming: Size: 36 Received: CLS:NAV ID:0x12 Len: 0x24 Payload: IGNORED
packetCfg now valid
Incoming: Size: 64 Received: CLS:NAV ID:0x3C Len: 0x40 Payload: IGNORED
packetCfg now valid
Incoming: Size: 92 Received: CLS:NAV IDVT Len: 0x5C Payload: IGNORED
packetCfg now valid
Incoming: Size: 36 Received: CLS:NAV ID:0x14 Len: 0x24 Payload: IGNORED
packetCfg now valid
Incoming: Size: 36 Received: CLS:NAV ID:0x12 Len: 0x24 Payload: IGNORED
packetCfg now valid
processUBX: counter hit MAX_PAYLOAD_SIZE
Incoming: Size: 64 Received: CLS:NAV ID:0x3C Len: 0x40 Payload: IGNORED
packetCfg now valid
Incoming: Size: 36 Received: CLS:NAV ID:0x14 Len: 0x24 Payload: IGNORED
packetCfg now valid
Incoming: Size: 36 Received: CLS:NAV ID:0x12 Len: 0x24 Payload: IGNORED
packetCfg now valid
Incoming: Size: 64 Received: CLS:NAV ID:0x3C Len: 0x40 Payload: IGNORED
packetCfg now valid
Incoming: Size: 36 Received: CLS:NAV ID:0x14 Len: 0x24 Payload: IGNORED
packetCfg now valid
Incoming: Size: 36 Received: CLS:NAV ID:0x12 Len: 0x24 Payload: IGNORED
packetCfg now valid
Incoming: Size: 64 Received: CLS:NAV ID:0x3C Len: 0x40 Payload: IGNORED
packetCfg now valid
Incoming: Size: 36 Received: CLS:NAV ID:0x14 Len: 0x24 Payload: IGNORED
packetCfg now valid
Incoming: Size: 36 Received: CLS:NAV ID:0x12 Len: 0x24 Payload: IGNORED
packetCfg now valid
Incoming: Size: 64 Received: CLS:NAV ID:0x3C Len: 0x40 Payload: IGNORED
packetCfg now valid
Incoming: Size: 36 Received: CLS:NAV ID:0x14 Len: 0x24 Payload: IGNORED
packetCfg now valid
Incoming: Size: 36 Received: CLS:NAV ID:0x12 Len: 0x24 Payload: IGNORED
packetCfg now valid
Incoming: Size: 64 Received: CLS:NAV ID:0x3C Len: 0x40 Payload: IGNORED
packetCfg now valid
Incoming: Size: 36 Received: CLS:NAV ID:0x14 Len: 0x24 Payload: IGNORED
packetCfg now valid
Incoming: Size: 36 Received: CLS:NAV ID:0x12 Len: 0x24 Payload: IGNORED
packetCfg now valid
Incoming: Size: 64 Received: CLS:NAV ID:0x3C Len: 0x40 Payload: IGNORED
packetCfg now valid
Incoming: Size: 36 Received: CLS:NAV ID:0x14 Len: 0x24 Payload: IGNORED
packetCfg now valid
Incoming: Size: 36 Received: CLS:NAV ID:0x12 Len: 0x24 Payload: IGNORED
packetCfg now valid
Incoming: Size: 64 Received: CLS:NAV ID:0x3C Len: 0x40 Payload: IGNORED
packetCfg now valid
Incoming: Size: 36 Received: CLS:NAV ID:0x14 Len: 0x24 Payload: IGNORED
packetCfg now valid
Incoming: Size: 36 Received: CLS:NAV ID:0x12 Len: 0x24 Payload: IGNORED
packetCfg now valid
Incoming: Size: 64 Received: CLS:NAV ID:0x3C Len: 0x40 Payload: IGNORED
packetCfg now valid
waitForACKResponse: TIMEOUT after 2000 msec.
trying baud 38400...
Sending: CLS:CFG ID:RATE Len: 0x0 Payload: IGNORED
sendCommand: Waiting for ACK response
waitForACKResponse: TIMEOUT after 2000 msec.
ERROR: GPS receiver is not responding
Dadurch werden auch die Einstellungen nicht übertragen.
Was kann da nicht stimmen ?