Hallo, ich bin Ardumower-Einsteiger und nutze das PCB1.4 mit Sunray und eigener Base. Gibt es Anwender, die dafür eine Zeitsteuerung umgesetzt haben? Ich möchte den Mäher gerne an speziellen Tagen zu gewissen Zeiten mähen lassen. Nach dem Mähen soll er in die Docking Station fahren, laden und auf den nächsten Einsatz warten. Top wäre noch, wenn Mähen Start und Mähen Ende bzw. Fehler als push Nachricht geschickt werden könnten. Ich habe gesehen, das es einige Hinweise mit Homematic, NodeRed o.ä. gibt, finde bisher aber keine Beispiele, wie das dann konkret gemacht wurde. Hat jemand Tipps / Hinweise?
Du verwendest einen veralteten Browser. Es ist möglich, dass diese oder andere Websites nicht korrekt angezeigt werden.
Du solltest ein Upgrade durchführen oder einen alternativen Browser verwenden.
Du solltest ein Upgrade durchführen oder einen alternativen Browser verwenden.
Frage: Zeitsteuerung mit PCB1.4 und Sunray?
- Ersteller Gnism
- Erstellt am
Ich steuere meinen Ardumover komplett über Homematic.
Der Adrumover ist ja mittels Tastendruck steuerbar, das simuliere ich mit einen Homematic HmIP-PCBS-BAT. Wenn du willst kannst du die Ladestation/Base noch mit ein- bzw. ausschalten, das ist dann ja reine HM-Programmsache.
Dies Lösung ist eigentlich recht einfach und simpel, man kann das auch alles über MQTT machen, ist mir aber zu viel und ausserdem will ich den Mover nicht 24/7 eingeschaltet lassen.
Falls du es etwas detaillierter brauchst, melde dich.
Zuletzt bearbeitet:

Xtasy
Active member
Ich hab bei mir auch alles Homematic, imho das beste Gesamtsystem auf dem Markt. Ich will meinen Mäher später auch über die HM wetterstation steuernIch steuere meinen Ardumover komplett über Homematic.
Der Adrumover ist ja mittels Tastendruck steuerbar, das simuliere ich mit einen Homematic HmIP-PCBS-BAT. Wenn du willst kannst du die Ladestation/Base noch mit ein- bzw. ausschalten, das ist dann ja reine HM-Programmsache.
Dies Lösung ist eigentlich recht einfach und simpel, man kann das auch alles über MQTT machen, ist mir aber zu viel und ausserdem will ich den Mover nicht 24/7 eingeschaltet lassen.
Falls du es etwas detaillierter brauchst, melde dich.

Ist eigentlich alles ziemlich simpel.Hallo Kermi, das klingt genau nach dem, was ich suche. Kannst Du mir mal weitere Details zukommen lassen? Hardware, Programmierung, etc.?
Hardware für den Mäher hatte ich ja schon schon geschrieben: HmIP-PCBS-BAT
Zur Stromversorgung des HmIP-PCBS-BAT brauchst du einen Step-Down Wandler, ich habe den hier aus dem Shop genommen: https://www.marotronics.de/DC-DC-Spannungsregler-LM2596S-Step-Down-Regler-einstellbar
Diesen direkt an den Akku geklemmt und damit den HmIP-PCBS-BAT versorgt. Keine Sorge, der HmIP-PCBS-BAT hat so gut wie keinen Stromverbrauch.
Damit kannst du den Mäher einschalten, starten, pausieren und wieder ins Dock schicken, siehe config.h:
|
So sieht bei mir der Einschalt - und Startvorgang in der Homematic aus:
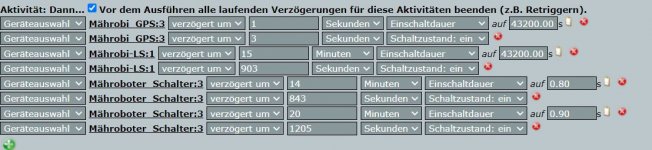
Hier werden allerdings noch die Ladestation und das GPS mit geschaltet. Mähroboter_Schalter3 ist einer der Ausgänge vom HmIP-PCBS-BAT.
Unter "Wenn" stellst du einfach deine jeweils auslösende Bedingung ein, das kann ganz einfach das Zeitmodul sein oder aber andere Bedingungen, der Fantasie sind da kaum Grenzen gesetzt. Willst du z.B. den Mover nicht fahren lassen nach dem es geregnet hat (setzt nat. einen Regensensor in der HM voraus) baust du das einfach mit in die "wenn" Bedingung mit ein. Wie gesagt, die passenden Sensoren vorausgesetzt ist eigentlich jedwaiges Scenario möglich.
Einen Homematic Fenstersensor in die Ladestation und schon weiss die Homematic das der Möher draußen ist und schaltet dementsprechend die Bewässerung nicht ein oder später.
Zuletzt bearbeitet:
jupp, kann ich nur beipflichten, habe HM schon seit ewiger Zeit und bin immer noch begeistert von dem System.Ich hab bei mir auch alles Homematic, imho das beste Gesamtsystem auf dem Markt. Ich will meinen Mäher später auch über die HM wetterstation steuern
Bin allerdings irgendwann auf RaspberryMatic geswitcht
Xtasy
Active member
jupp, kann ich nur beipflichten, habe HM schon seit ewiger Zeit und bin immer noch begeistert von dem System.
Bin allerdings irgendwann auf RaspberryMatic geswitcht
Ich hatte RaspberryMatic aber ich bin ehrlich... Es war mir zu komplex und wollte einfach dass das System funktioniert weil meine Frau mich sonst irgendwann absticht weil irgendwo ein Zimmer wieder kalt ist oder so


Das nennt man dann Energiesparpolitik....weil irgendwo ein Zimmer wieder kalt ist oder so

Xtasy
Active member
Glaub mir den Stress willst du dir nicht antun für die 3 Euro die übers Jahr einsparstDas nennt man dann Energiesparpolitik....
Das muss man dann im Großen und Ganzen sehen, wenn jeder friert...Peter Hauck (Ernährungsminister BW) hat vor kurzem mal gesagt 15°C in der Wohnung ist zumutbar für Gas-Boykott... ob er schon friert?Glaub mir den Stress willst du dir nicht antun für die 3 Euro die übers Jahr einsparst
Weitenbummler
Active member
In den Jahren 2014 bis 2017 habe ich eine Heizungssteuerung im Haus über Homematic realisiert.
Seit 2020 habe ich Homematic komplett den Rücken gekehrt und vereine unzählige unterschiedliche Smarthome-Komponenten mit Home Assistant.
Hinsichtlich Einstiegshürde habe ich nie etwas einfacheres erlebt. Das System läuft seit Jahren absolut stabil und ist unglaublich flexibel.
Ich betreibe eine Vielzahl von Shellys, Phillips HUE-, Netatmo-, Somfy- und Meross-Komponenten. Zusätzlich sind eine Alarmanlage, ein Bewässerungssystem und ein Saugroboter integriert. Ich erwähne das, um aufzuzeigen, wie leistungsfähig das Smarthome-System ist.
Automatisierung ist direkt über Home Assistant möglich. Das System kann sinnvoll auch mit NodeRed ergänzt werden, was als Addon hinzugefügt werden kann. Mosquitto als MQTT-Broker steht ebenfalls als Addon zur Verfügung, so dass Home Assistant direkt davon profitieren kann.
Für mich steht der Ardumower-Steuerung nichts im Wege.
Home Assistant ist eine echte Empfehlung.
Xtasy
Active member
Ich geb dir Recht dass das System sehr flexibel ist und super mit anderen Sachen zusammen arbeitet aber bei mir war der WAF (wife acceptance factor) doch ausschlaggebend und ich hab ein System gebraucht was sehr zuverlässig läuft und auch ohne dass ich danach schauen muss. Das war vorallem wichtig als ich fast ein Jahr ins Ausland musste. Ich habe es bei mir so aufgebaut dass wichtige Sachen wie Heizung und Haus Licht über HM IP läuft und dann Spielereien wie ein extra Lämpchen hier und da dann auch mal anders eingebunden wird. Ich habe viel mit Smarthomes rumgespielt und am Ende war mit die Maintenance der Teile zu anstrengend. Ich hatte keine Lust mehr Abends Stunden da in Blocky rumzuwurschteln usw.
Imho ist Home Assistant eine klar Empfehlung wenn man dann auch die Zeit hat sich da rein zu arbeiten und das System zu pflegen. Wenn man ein System haben will welches einfach rennt dann ist HM IP sehr gut vorallem weil man auch immer auf Raspberrymatic umsteigen kann falls man doch ein wenig mehr haben will.
Imho ist Home Assistant eine klar Empfehlung wenn man dann auch die Zeit hat sich da rein zu arbeiten und das System zu pflegen. Wenn man ein System haben will welches einfach rennt dann ist HM IP sehr gut vorallem weil man auch immer auf Raspberrymatic umsteigen kann falls man doch ein wenig mehr haben will.
Only people with sunray and HASSIO knowledge can adapt the script.
I don't use sunray , but i see that it's mqtt compatible.
I use HASSIO since 2 years with AZURITBER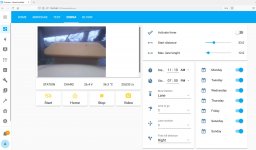 without any issue.
So you can easily create a scheduler into HASSIO and start mower over mqtt at the hour you want.
I don't remember if i explain this in the AZURITBER Wiki, but here example of yaml and lovelace file to do that, simply replace the command by the sunray compatible one.
I don't use sunray , but i see that it's mqtt compatible.
I use HASSIO since 2 years with AZURITBER
without any issue.So you can easily create a scheduler into HASSIO and start mower over mqtt at the hour you want.
I don't remember if i explain this in the AZURITBER Wiki, but here example of yaml and lovelace file to do that, simply replace the command by the sunray compatible one.
Anhänge
Gastonlagaffe
Member
Klingt Gut.
Ich möchte meine Ardumower steuern so wie im Beispiel oben von Bernard.
Allerdings habe ich NULL Plan wie man sowas macht.
Gibt es was zum Nachbauen ?
Danke
Thomas
Ich möchte meine Ardumower steuern so wie im Beispiel oben von Bernard.
Allerdings habe ich NULL Plan wie man sowas macht.
Gibt es was zum Nachbauen ?
Danke
Thomas
naja, dafür brauchst du zumindest grundlegend erst einmal eine SmartHome Steuerung zu Hause.
Allerdings wirst du dich, egal welches System, erst einmal einarbeiten müssen - so von der Stange gibt es da nichts.
Wenn du keine SmartHome Steuerung hast und nur den Mover steuern möchtest wäre MQTT wohl das sinnvollste. Wie Home Assistant arbeitet weiss ich nicht.
Allerdings wirst du dich, egal welches System, erst einmal einarbeiten müssen - so von der Stange gibt es da nichts.
Wenn du keine SmartHome Steuerung hast und nur den Mover steuern möchtest wäre MQTT wohl das sinnvollste. Wie Home Assistant arbeitet weiss ich nicht.