AWD Software Sunray

WimmerM

New member
Hallo, ich möchte mir einen Allradmäher mit der Sunray Firmware bauen, ich habe gesehen das Alex schon sowas gemacht hat, finde aber keine Firmware speziell für den Allradmäher.
Kann hier die normale Sunray-FW genommen werden? Muss nur der GPS Empfänger in der Mitte montiert werden? wohl kaum oder?

Danke
 
Hallo, den 4WD mower habe ich rückgebaut auf 2WD (er hat beim Drehen den Rasen kaputt gemacht und meine mechanische 4WD Umsetzung mit Zahnriemen war relativ anfällig, nicht ausgereift und für andere nur schwer nachzubauen...außerdem brauchte ich ein leeres Chassis um die neuen Brushless-Motoren auszuprobieren). Ich hatte ich Standard-Sunray-FW genommen und nur die GPS-Antenne in die Mitte gesetzt.
 
Zuletzt bearbeitet:
Ich arbeite mich nach mehreren Jahren Abstinez wieder in das Mäher Projekt ein. Ich bin damals wegen der Perimeterdraht-Lösung ausgestiegen, weil mein Gelände insb. zu steile Abschnitte hat. Dadurch ist auch klar, dass eine 2WD Lösung eher nicht funktionieren wird.
Ich versuche in der nächsten Zeit meine individuellen Konzeptbedenken abzuklopfen, um zu verstehen, ob es überhaupt Sinn macht Aufwand in einen neuen Versuch zu investieren. Mechanisch hab ich inzwischen weniger Bedenken, als softwaretechnisch. Deshalb könntest du mir wahrscheinlich auf die Sprünge helfen.

Dass die 4WD Variante ein Problem mit Wenden hat, ist natürlich klar. Aber genau so wie mit RTK der Draht obsolet geworden ist, könnte mit der Möglichkeit parallele Bahnen zu fahren das Wenden obsolet werden, indem am Endpunkt statt Wenden, eine geringe Richtungskorrektur mit im Wesentlichen einer Fahrtrichtungsänderung definiert wird. Ich denke, dass bei meinem Gelände und Untergrund der Standard Mäher wahrscheinlich einfach umkippt bevor er auch nur halbwegs gewendet hätte.

Alles, was ich bisher gesehen hab, sagt, dass das Konzept nicht bidirektional ist und sowas bisher auch nicht vorgesehen ist. Aber ... wäre es denkbar, spitz zulaufende Bahnen, z.B. in der App von Hand zu definieren und herauszufinden, z.B. bei einem notwendigen Wendemanöver z.B. über 160°, als spezielle 4WD-Option rückwärts zu fahren ist und eine Richtungsänderung von 10° für den nächsten Meter vorzunehmen ist, um dann auf die nächste Bahn zu kommen?

Wenn ich mich in den Kram eingearbeitet hätte und wenn klar wäre, dass die Software das mit endlichem Aufwand hergeben sollte, könnte ich mir vorstellen, die Details auch selber zu implementieren. Aber bevor nicht klar ist, dass das konzeptionell darstellbar ist und ich es nicht vorab schon mal am Starter Kid testen kann, möchte ich nicht in die große Lösung einsteigen.
Wie realistisch ist, ein elementares 4WD-Spielszenario dafür zu definieren und auszuprobieren, das ggf. selbst implementiert zu bekommen?
 
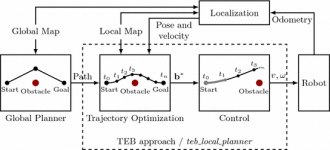
Grundsätzlich kann man das Gesamtproblem in folgende Teilprobleme aufteilen:
a) Kartierung (wo genau verlaufen die Mähbahnen innerhalb der Grenzen)
b) Grobe Fahrplanung/Global Planner (auf welcher Route gelange ich zum Anfangspunkt einer Mähbahn unter Berücksichtigung von Hindernissen etc.)
c) Lokale Fahrplanung/Local Planner/Trajectory Optimization (mit welchem Fahrmanöver komme ich zum Anfangspunkt einer Mähbahn wenn ich mich bereits in der Nähe befinde)
d) Tracking/Control (mit welcher Regelung verfolge/tracke ich eine Mähbahn/die lokale Fahrplanung)
Die Kartierung und grobe Fahrplanung ist ja vorhanden (in der App) - was Du für ein anderes Fahrverhalten in der Firmware ändern müsstest ist die lokale Fahrplanung und ggf. das Tracking. Bei einem 2WD-Chassis ist die lokale Fahrplanung sehr simpel (nur Richtung Anfangspunkt drehen), deshalb habe ich den Ansatz gewählt ;-) Bei Deiner lokalen Fahrplanung würdest Du jedoch Drehen vermeiden und stattdessen durch Richtungsumkehr und kleine Richtungsänderungen zum nächsten Anfangspunkt gelangen.
Die Lokale Fahrplanung (und natürlich das Tracking) findet nicht in der App statt weil sie in der Regel sehr dynamisch stattfindet und auf Hindernisse etc. reagieren muss.

image_2021_08_27T15_05_51_404Z.png
 
Zuletzt bearbeitet:
Danke für die schnelle Antwort!
Im Prinzip hab ich mir die Baustellen so vorgestellt. Zur Vereinfachung stelle ich mir den Mäher mit den Eigenschaften einer Raupe vor. Ich ignoriere das Laden, Parken, Engstellen, Hindernisse und alles, was sonst Spaß an Problemlösungsstrategien bringt. Für den Prototyp ignoriere ich auch GPS/RTK.
Ich stelle mich mal auf den vereinfachten Standpunkt, dass ich bei der Kartierung manuell genug Einfluss hätte, den vollkommenden, intergalaktischen Mähpfad zu definieren, der es dem Mäher ermöglicht einem Pfad zu folgen, der seine Beschränkung an Fahrdynamik vollständig berücksichtigt.

Aber um nochmal nachzuhaken:

zu a) ich kann hoffentlich auch die Mähbahnen manuell anpassen, d.h. ich kann u.a. die Enden von z.B. statt mit für's nette Wenden mit 2x90° Winkel, z.B. zu einem spitzen 160° Winkel verbiegen?

b) übergehe ich i.M.

c) stark vereinfacht würde ich mal annehmen, dass ich den Mäher erst mal auf einen legalen Startpunkt einer Bahn setze und dass die nächste Bahn mit dem Richtungswechsel beginnt und ich das u.a. über die manuelle Kartierung massiv beeinflussen kann?

bleibt zum Konzeptcheck vor allem d)
Ich gehen nochmal davon aus, dass ich im ersten Wurf auch hier über die Kartierung großen Einfluss auf die Komplexität von Tracking/Control habe. Ich hab noch keine Ahnung, wieviel Freiheitsgrad ich mir bei der Lenkung (vielleicht als Knicklenkung) gönnen kann, aber ich hab doch richtig verstanden, dass die Software im besten Fall die Ansteuerung von 4 Motoren her gibt, sodass ein Mindestmaß an Richtungsänderung denkbar ist. Genauso lass ich mal alles beiseite, was mit dynamischer Planung zu tun hat. Mein Plan wäre nach x Kartierungsiterarionen quasi statisch. Ein akuter Maulwurfshügel führt i.M. banal zum Abbruch des Mähens.

Ist mir klar, dass das erst mal das totale Spaßbremsenkonzept wäre! Aber wäre das darstellbar?
 
Hallo, die Kartierung und globale Planung lässt sich leider nicht anpassen weil es eine globale Planung ist und Details nicht berücksichtgen will bzw. muss. Die lokale Planung findet in der Firmware statt und diese berücksichtigt dann die Eigenschaften des Chassis etc. Lokale Planner können z.B. mit dem "Dubins"-Algorithmus umgesetzt werden:
Vereinfacht/allgemein gesprochen verwendest Du die Punkte aus der globalen Planung und modifizierst/verfeinerst diese lokal so dass Du mit deinem Chassis ein nachfolgendes "Tracking" dafür bewerkstelligen kannst (siehe Systembild im vorigen Beitrag).
Du brauchst auch nicht zwangsläufig eine App und kannst Dir Deine globalen und lokalen Planner einfach selber entwickeln ;-) Oder Du setzt ein System ein mit mehr Modularität und vielen fertigen Bibliotheken für globale/lokale Planner (z.B. ROS).
 
Zuletzt bearbeitet:
Klasse! Das kommt meinem Hintergedanken deutlich näher !!!

Im Studium fand ich das "traveling salesman" Problem noch interessant und hab Kollegen, die alles stehn und liegen lassen, um an so was zu werkeln. Bei mir kommen Dublin Planer oder andere erst in die Betracht, wenn "mein" Rasen und Wiese reproduzierbar dumm über fest definierte Daten und Pfade gestutzt werden.

Für mich langt vorerst wahrscheinlich die "grobe Planung" entsprechend deinem Video (mowing pre-defined waypoints) und wenn ich das halbwegs richtig sehe, die "trackLine" und die "targetDelta"-Funktion. Nur dass bei mir wegen der fixen "groben Planung" knifflige Winkel und höherwertige Planung überhaupt nicht vorkommen. Liegt der aktuell berechnete Winkel über einem definierten Schwellwert, bliebt entweder der Mäher stehen und "ich" muss für den nächsten Versuch den "groben Plan" "verfeinern" oder der Wert definiert einen Umkehrpunkt, was den Wickel-180° plus Fahrrichtungsumkehr wieder legal macht.
Ich möchte das exakte Tracking einfach missbrauchen, um mit minimalen Korrekturen einem idealen Pfad zu folgen. Das sollte mit eine Hand voll zusätzlicher Parameter und etwas Coding scheinbar kein Problem sein.

Gibt es eine Beschränkung zu "predefined waypoints", heißt könnte ich den kompletten Mähpfad so erfassen/editieren? Wenn ja, ist der Rest für mein konkretes Mähproblem leicht lösbar.
 
... gerade dein Video vom Walzenmäher gesehen ... genial !!!
Nicht schlecht, das als Fahrgestell zu benutzen, wendig wie die Hölle, perfektes Mähergebis.
(y)(y)(y)
 
Guten Morgen. Mein Name ist Werner.
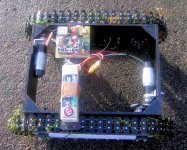
Als ich dieses Projekt gefunden habe kam sofort das "Haben muss" Gefühl. Ich wohne hier im Moor. Der Garten ist voller Löcher. Deshalb habe ich mir gedacht das es mit Ketten vielleicht gehen könnte. Erste fahrversuche sehen ganz gut aus. Auch hatte ich befürchtet das ich damit nicht drehen kann. Das scheint aber zu gehen. Die Kette werde ich noch kürzen müssen. Die Kette setzt sich aber mit Gras zu. Ok das ist aber auch gerade sehr lang. Gesteuert für die ersten Fahrversuche wird das mit einer Modellfernsteuerung.
 

Anhänge

  • Maeher.jpg
    Maeher.jpg
    986,2 KB · Aufrufe: 44
Guten Morgen. Mein Name ist Werner.
Als ich dieses Projekt gefunden habe kam sofort das "Haben muss" Gefühl. Ich wohne hier im Moor. Der Garten ist voller Löcher. Deshalb habe ich mir gedacht das es mit Ketten vielleicht gehen könnte. Erste fahrversuche sehen ganz gut aus. Auch hatte ich befürchtet das ich damit nicht drehen kann. Das scheint aber zu gehen. Die Kette werde ich noch kürzen müssen. Die Kette setzt sich aber mit Gras zu. Ok das ist aber auch gerade sehr lang. Gesteuert für die ersten Fahrversuche wird das mit einer Modellfernsteuerung.
Das interessiert mich mächtig!
Mein 4WD Prototyp mit Knicklenkung bekommt heute zwar die M4 Platine zum erweiterten testen eingebaut, aber ein Raupenantrieb wäre für mein Problem wohl noch sinnvoller.
Vielleicht sollten wir ein entsprechendes Thema aufmachen, weil das hier eher nicht hin gehört.
 
Guten Morgen. Mein Name ist Werner.
Als ich dieses Projekt gefunden habe kam sofort das "Haben muss" Gefühl. Ich wohne hier im Moor. Der Garten ist voller Löcher. Deshalb habe ich mir gedacht das es mit Ketten vielleicht gehen könnte. Erste fahrversuche sehen ganz gut aus. Auch hatte ich befürchtet das ich damit nicht drehen kann. Das scheint aber zu gehen. Die Kette werde ich noch kürzen müssen. Die Kette setzt sich aber mit Gras zu. Ok das ist aber auch gerade sehr lang. Gesteuert für die ersten Fahrversuche wird das mit einer Modellfernsteuerung.
Hallo Werner, ich bin seit vielen Jahren Ardumowerfan, hab mit Azurut 1.0.5 begonnen und hab mittlerweile 3 Ardumiwer auch mit eigenen Umbauten wie Display, Hall-Kontakt usw. Dein Projekt finde ich Mega, mir schwebt auch einen Kettenantrieb vor, ich habe ein großes Feld mit starken Gefälle und möchte einen "remote controll lawn mower" mit Benzin-Rasenmähetmotor bauen um 3-4x im Jahr das hohe Gras zu mulchen, RC remore reicht. Nur, wo bekommt man solche Ketten mit Zahnrad und Rollen erschwinglich her die ca. 50kg Last verkraften? Es gibt zwar Gummiketten von Dumper- oder Minibagger aber da sind ruck zuck 1000€ oder mehr weg. Vielen Dank für einen Tip. Die 4WD/Allrad-Lösung scheint ja deutlich aufwendiger zu sein, hab da auch noch keinen Code based Azurit oder Sunray im Forum gesehen ... Vielen Dank für deine Hinweise/Tips Konny
 
Hallo Konny,

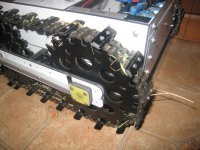
gekaufte Ketten sind teuer. Deshalb habe ich die selber gemacht mit Fahrradketten und GFK Teilen. Die Kettenräder sind aus POM gefräst. Meine werden so auch das Gewicht wahrscheinlich nicht aushalten. Mein Problem ist das drehen. Da fahren die sich im Gras fest. Jedenfalls wenn es länger ist. Ok, die Motore sind dafür nicht stark genug. Leider bin ich auch noch nicht weiter gekommen weil ich über 3 Monate nicht zu hause war. Problem zur Zeit ist das ich einen PIC32MZ in meiner Steuerung habe und der völlig falsch rechnet. Ich kann dadurch (noch) keinen Punkt anfahren. Ohne große Kurven fährt der aber problemlos durch meinen Sumpf. Denke das es dieses Jahr nicht mehr fertig wird.
Gruß
Werner
 
Oben