MarioFFK
Member
Hallo,
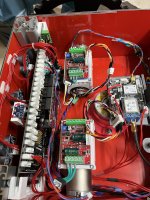
ich habe mein Ardumower nochmal Zerlegt und mir die eingebauten Hardware Komponenten angesehen Lötstellen und Schraubverbindungen sowie die richtige Verkabelung.
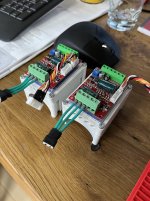
Ich habe auch neues Flachbandkabel und Pfostenstecker für die Motortreiber genommen und durchgemessen.
Des weiteren habe ich den Ardumower jetzt nochmal komplett neu programmiert allerdings mit einen Linux System.
Ich habe mir auch nochmal alle Videos angesehen. Ich kann da langsam mitspielen.
So.. Mower mit der Batterie verbunden Hauptschalter ein und Powerknopf gedrückt. Mower Piept ein paar mal und gehe dann auf die http://grauonline.de/alexwww/ardumower/ardumower-sunray-app/index.html Seite und verbinde mich .
Scheinbar bin ich verbunden da die Akkuspannung angezeigt wird. So wenn ich jetzt den Mower bewegen möchte reagiert nur der rechte Antrieb und das sowas von zeitverzögert das es mir schwerfällt zu sagen ob ich das jetzt bin oder die Bewegungen rein zufällig sind. Und wenn es ein Vorwärtsbewegung sein soll ist diese sehr abgehackt der Motor Stottert nach vorne sozusagen.
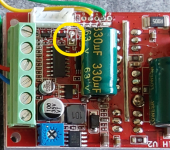
Im seriellen Monitor sehe ich auch Motorfehler von den der sich nicht bewegt.
Kann ich das Teil nicht in eine Werkstatt bringen
Ich habe keine Ahnung was ich noch prüfen soll das zu mindestens beide Motoren sich drehen und sei es auch erst mal so komisch.
Für jede Anregung wäre ich sehr dankbar.