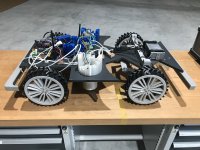
„Arnold - wenn Gras mähen zur Nebensache wird“ ein RTK-Allrad Mäher von Fürst Ruprecht

Heute war Test-Tag:
Ergebnisse:
- Wenn man voll beschleunigt und anschließend das Gas weg nimmt, fliegt der 5V Spannungsregler auf der Eingangsseite auseinander (Ich denke wegen der hohen Energierückspeißung. In Folge fällt der Controller aus und der Mäher „segelt“, also fährt auf Grund von seinem hohen Gewicht erst einmal unkontrolliert weiter. In meinem Fall gegen den Auto-Anhänger und reißt das Dach ab.(Beim letzten Mal war das also kein Fahrfehler von mir, sondern der gleiche Sachverhalt).
- Meine beiden Vorderräder reagieren unterschiedlich empfindlich. Da müßte jetzt eigentlich eine Drehzahlregelung her, also Soll-/Ist-Abgleich der einzelnen Raddrehzahlen. Das ist evtl. der Grund, daß die Kurvenradien unterschiedlich sind.
-Der PID-Regler für die Geradeaus- und die Kurvenfahrt funktioniert auch nicht ausreichend gut. Bei dem blauen Mäher hatte ich einen progressiv-Algorithmus genutzt, das werde ich hier auch probieren.
-dann gibt es noch Signalprobleme beim Auslesen der Potis (Winkelbestimmung Lenkung) und was ich gar nicht verstehe, beim Auswerten der Radimpulse. Die zeitlichen Schwankungen zwischen den Impulsen bzw. der Impulse pro Zeiteinheit sind zu hoch. An der Signalspannung kann es nicht liegen, die Flanken sind sehr sauber. Evtl. kommt das vom Interrupt des Teensy, keine Ahnung wo ich suchen soll.
-ob die China-BLDC-Treiber eine gute Wahl sind, ist auch offen. Evtl. haben sie ein zu hohes Delay.
- und das Timing der einzelnen tasks ist auch nicht gerade so einfach.

- der Fahrantrieb des Mähers ist extrem leise, aber wie erwartet viel zu schnell.

So, morgen ist dann Reparatur-Tag.

Gruß Fürst Ruprecht
 
.. Hallo Leute ..
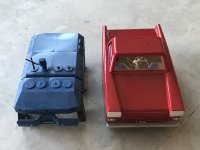
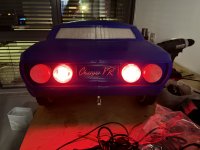
inzwischen haben die beiden Mäher einen neuen Bruder bekommen, „Charger FR“ !
Ist ja nicht so, als hätte ich die Füße immer hochgelegt.
Anbei mal ein erster Appetitanreger.
Gruß Fürst Ruprecht
 
Neues von Arnold
Gestern hat nun endlich meine „mach alles allein“ Software einen Reifegrad erreicht, so daß man sagen könnte: „Ah, ich kann erkennen, das der Mäher irgend etwas sinnvolles macht!“
Der Projektstand beinhaltet nun:
- Aufnehmen einzelner Wegpunkte mittels Funkfernsteuerung
Alternativ: Aufzeichnen der gefahrenen Route mit Punkten im festen Abstand (zB. 1m)
Alternativ: Download einer Route über MissionPlanner
- Vervollständigung /Ergänzung der Route durch Zwischenpunkte alle zB. 1m durch den Mäher selbst, damit wird das Parametrieren der Navigation einfacher
(hoffe ich)
- Down- und Upload von Routen zwischen Mäher und Missionplanner
- Volle Parametrierung über MissionPlanner
- Log-Nachrichten in MissionPlanner
- Natürlich RTK-Navigation mit esp32-Ntrip-Client (in meinem Fall mit Verbindung zur Basisstation)
- Einbindung ins heimische Wlan-Netz, alternativ aber auch als AP
- Esp32-WebServer mit Wlan-Upload der Webseiten. Rover und Esp32 händeln nur die Datenänderungen, der Esp32 hält immer den gesamten Parametersatz
vor.
- Volle Konfiguration über Esp32 möglich. Die Parametrierung über Esp32 und MissionPlanner läuft parallel.

Mechanisch:
- Ultraschall-Sensoren nach vorn, Stoßstange vorn-Rechts/Links und Hinten
- Perimeter-Empfänger mit zwei Kanälen/Spulen ist vorgehalten, bei Arnold aber nicht verbaut. Verbaut sind sie bei ChargerFR, der quasi baugleich ist.
- und natürlich Allrad-Antrieb

Nächste Schritte:
- Optimieren der Genauigkeit beim Navigieren
- Implementieren der Ausweichstrategie
- Mähen im Verbund - schließlich hat Arnold den jüngeren Bruder ChargerFR

Es grüßt Fürst Ruprecht
 
Das ist richtig gut (y) - Klappt die Erkennung wohl auch wenn die Maurerschnur überwachsen ist oder ist die Lösung mehr als Plug&Play-Lösung bzw. zum Anlernen gedacht (kurz Schnur verlegen und dann mähen) und vermutl. nicht als "Set-and-forget" Lösung gedacht? Als Plug&Play Lösung ist das schon richtig gut und einfach (y)
 
Zuletzt bearbeitet:
Natürlich funktioniert das alles, man muß dem Kunden schließlich was bieten.
Man kann auch einfach eine Angelschnur auswerfen, geht auch. Dann ist das mit dem Einholen einfacher.

Es gibt allerdings Einschränkungen bei den Farben der Schnur.
Wenn man z.B. eine Rote und eine Blaue Schnur benutzt besteht Gefahr daß :
Anhang anzeigen RotUndBlau.mp4

Also immer zuerst die Bedienungsanleitung lesen !!!
Gruß
Fürst Ruprecht
 
Oben