Robuster Mäher mit L-Faster?

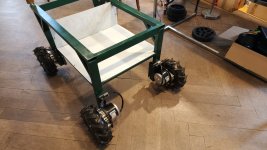
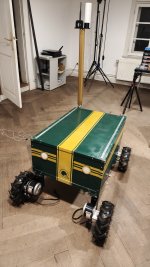
wir haben mal schnell aus alten Metall-Tischbeinen und was sonst so bei uns rumlag, einen ersten Prototypen-Rahmen zusammen geschraubt:
Obwohl kaum Aufwand, ist der elektrische Rasenmäher inkl. manueller Höhenverstellung schon integriert.
Die Steuerung ist kinderleicht! Mein Hausmeister ist auch ein paar Meter mit gefahren, da sind die Motor-Halterung etwas verrutscht (sind Schlitze)

Nächste Schritte:
- Motorhalterung besser machen (verschiebt/verdreht sich jetzt wie es festgeschraubt ist)
- Rasenmäher 3-4 cm höher montieren
 
Hallo,

Statusupdate:
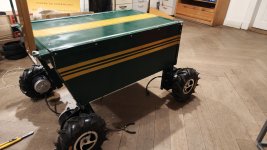
- Rahmen ist nun fertig gebaut (geschweißter Stahlrahmen, aus 5x2cm Rechteckrohre) und der elektrische Rasenmäher (51cm Schnittbreite) lässt sich durch 4 Schrauben schnell entfernen
- Das Gehäuse ist auch fertig (Alu)
- Lackierung ebenso (moosgrün+gold)
- Messing Logo habe ich bei einem Laserzuschnitt-Service bestellt
- C-Profile oben, um Sitz , Behälter etc. einzuhängen sind vorhanden
- Beleuchtung
- Alu Kabelkanal (5x3cm, 75cm) als Halter für Antennen ist gekommen
- und vor allem: Wifi Halo ist endlich angekommen (gibt es nur bei Aliexpress, ca. 4 Wochen Lieferzeit). Ich habe das auf meinem Grundstück getestet und habe durchgehend 2-4 MBit/s - auch in 200m Entfernung und bei Bäumen

Nächste Schritte:
- Kabelkanal befestigen als Antennenhalterung
- alles zusammenbauen
- Gehäuse mit Scharnier befestigen
- Wifi Kamera
- Elektronik und Steckverbindungen montieren
- weitere Tests
Dann poste ich auch Video und Foto. Zur Zeit liegt alles in Einzelteilen hier rum

Wenn das alles läuft, kümmere ich mich um GPS und um die Vorschläge die hier zu diesem Thema gemacht worden sind.
 
Deiner Beschreibung nach würde ich mich auch mal mit dem Ardupilot lawn mower Projekt beschäftigen. Dort nutzen sie klassische zero-turn Mäher von der Stange und statten diese mit großen Servos, CubeOrange und zwei RTK-Empfängern für Vectornav aus.
https://discuss.ardupilot.org/t/kevings-autonomous-zero-point-turn-lawn-mower/29178
super. Das sind genau die Informationen, die ich jetzt brauche! Danke! Ich favorisiere auch OrangeCube (aber mit einer Hero4).
 
Hi, ein kleines Update:
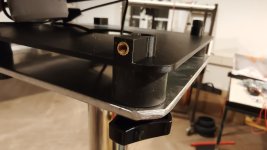
- nun habe ich einen sehr stabilen Antennenmast
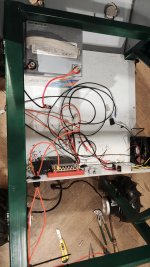
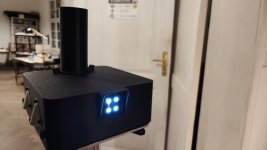
- Ich habe ein 3D-gedrucktes Gehäuse für die Steuerungselektronik gedruckt
- Es ist mit Gummidämpfern befestigt.
- Im Inneren befinden sich zur Zeit die Wifi Halo für große Reichweite und die Recamera. Die Recamera ist eine hackbare KI-Kamera und wird mit Objekterkennung sowie Linux/Node-RED direkt einsatzbereit geliefert.
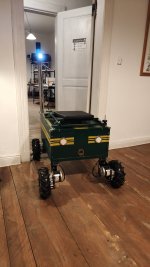
- Logo aus Messing,
- Montageschienen und einen Sitz, der sich schnell abnehmen lässt.
- Ich habe den Orange Cube bestellt, zusammen mit zwei GPS-RTK-Antennen.IMG20250406212924.jpg

IMG20250406212948.jpg
IMG20250406213321.jpg

IMG20250406213117.jpgIMG20250406212934.jpg
 
Ich hatte eine größere Unterbrechung von etwa einem Jahr, da die bisherige Hardware sich als kompletter Fehlgriff herausgestellt hat: zuerst der Orange Cube, danach der Raspberry Pi Zero 2W. Beides ist entweder veraltet oder für solche Projekte einfach nicht wirklich geeignet.

Inzwischen ist das gesamte System deutlich vereinfacht worden:

  • Raspberry Pi als Hauptrechner
  • Orange Pi Zero 2W als Sensor-Hub
    → alles per USB angeschlossen (keine PIN-Leisten mehr)
  • dadurch kaum noch Löten, keine Spezialplatinen und keine überteuerten Controller notwendig
  • Holybro Dual GPS bleibt bestehen – das System ist wirklich hervorragend
  • WiFi Halo ebenfalls
  • Winmotion Sensor
  • CAN-Bus-Verbindung zwischen beiden Systemen
Das Ganze ist jetzt insgesamt wesentlich robuster, einfacher wartbar und deutlich praxisnäher aufgebaut.


Die Software ist auch schon fast fertig:
Siehe:

Als nächstes werde ich das Mähdeck neu konstruieren mit zwei Messern und die KI Kamera aktivieren.
 
Kannst du zeigen, wie du das aufgebaut hast?
ich habe beim Raspberry PI ein CAN Hat und beim Orange PI 2w Zero einen USB-A Adapter auf USB-C (male-male) und da ein USB CAN Adapter dran.
CAN Verbindung über verdrilltes Kabel (Hi,Lo, GND)
Ich habe einiges mit CAN durchgemacht und würde das jetzt ändern und nur USB-A CAN Adapter nehmen, ich denke das baue ich auch noch um:
- CAN Hats sind schwer gute zu bekommen und teuer (60 EUR), Software ist schwierig einzurichten (Device Tree)
- USB CAN ist hingegen sehr einfach.
- kann man auch überall sonst einstecken, also wenn man die Hardware ändert
- der Orange PI Zero 2W hat über das Expansion Board USB-A Und der Raspberry PI auch.
Manche USB-A CAN Adapter sind etwas klobig allerdings, viel breiter als der USB Stecker sollten die nicht sein finde ich.

Ich kann noch über Microcontroller CAN was schreiben aber davon würde ich komplett abraten - das funktioniert eigentlich nie (selbst beim teuren OrangeCube nicht, wegen Softwarebug in der Firmware). Insgesamt habe ich 8 CAN Adapter probiert.
In der Software habe ich ein eigenes CAN Protokoll erstmal genommen auf JSON Basis um es besser debuggen zu können.
 
Oben