Du verwendest einen veralteten Browser. Es ist möglich, dass diese oder andere Websites nicht korrekt angezeigt werden.
Du solltest ein Upgrade durchführen oder einen alternativen Browser verwenden.
Du solltest ein Upgrade durchführen oder einen alternativen Browser verwenden.
Mein Projekt CaSSAndRA zur Steuerung des Ardumowers
- Ersteller EinEinfach
- Erstellt am

EinEinfach
Well-known member
Ja, so ist es. Du meinst, wenn kein Response vom Rover kommt, die Häufigket der Anfragen reduzieren, aber so ganz verstanden habe ich es nicht. Stoppst du Sunray Service im Alfred, wenn er dockt? Ist das ein Feature von dir, oder gilt das allgemein?Ich habe es bisher so verstanden, dass die Infos von Cassandra eingesammelt werden um sie dann dem Client (Browder / Handy) zu präsentieren / anzuzeigen. Wenn dem so ist, würde es ja reichen die Infos nur einzuholen, wenn überhaupt ein Client mit Cassandra verbunden ist.
1. Löse dich von der Sunray App. Es gibt keine verschiedene Karten mit verschiedenen Mählinien. Bei Cassandra gibt es nur einen Perimeter (ein Perimeter ist, wenn jeder Punkt von jedem Punkt innerhalb des Perimeters ohne umzusetzen erreichbar ist. Wenn das nicht sichergestellt ist, z.B. 2tes Grundstück, dann musst du mit Cassandra einen zweiten Perimeter anlegen. Ansonsten brauchst du in der Theorie nicht mehr als einen Perimeter.). Die Zoneneinteilung erfolgt mit Lasso-Select bzw. Box-Select. Der gewünschte Mähwinkel Muster wird für die jeweilige Aufgabe vor Lasso-Select oder Box-Select eingestellt. Aktuell kannst du diese Aufgaben nicht speichern, es wird in Zukunft die Möglichkeiten geben diese Aufgaben zu speichern, miteinander zu kombinieren, als Shortcuts anlegen zu lassen und last but not least aus dem Kalender heraus automatisiert ausführbar zu machen.Leider noch zwei Fragen:
1.) Der Mähwinkel wurde bei Sunray pro Karte gespeichert - geht das bei Cassandra auch?
2.) könnte man beim Auto Zoom oder Kartenausschnitt den Docking Path ignorieren - der ist bei mir weit weg von der Karte und damit muss ich immer erst zoomen bevor ich etwas erkennen kann
2. Kannst du mal ein Screenshot machen was du meinst? Gerne auch per PN

Xtasy
Active member
1. Löse dich von der Sunray App. Es gibt keine verschiedene Karten mit verschiedenen Mählinien. Bei Cassandra gibt es nur einen Perimeter (ein Perimeter ist, wenn jeder Punkt von jedem Punkt innerhalb des Perimeters ohne umzusetzen erreichbar ist.
Wow sehr cool! Deine App hat die original App bereits überholt wenn es um Design und Funktionen geht.
EinEinfach
Well-known member
Schau dir mal die Dockeranleitung auf Github an, soll funktionieren, einige User haben das schon gemacht. Vielleicht kannst du die auf Synology anwenden. Ich habe leider vom Docker keine Ahnung.Ich lese mich gerade durch den ganzen Thread hier, hab aber noch ein paar Fragen.… Ich habe eine Synology Station 24/7 laufen und da würde es sich anbieten Cassandra auf dem Teil zu installieren, hat jemand alles im Docker installiert?
Bin fast am Ziel: Python 3.10 für Win10 installiert, die Schritte in der Readme ausgeführt: es werden auch die entsprechenden Libraries geladen und installiert. Beim Starten in windows CMD mit Admin Rights:
E:\Documents\Ardumower\Cassandra\CaSSAndRA-master\CaSSAndRA>python3 app.py
gibts die Fehlermeldung Permission denied - muss ich irgendwo noch Pfade einstellen, etwas vergessen?
Besten Dank für einen kurzen Tipp
2023-06-21 19:12:29 ERROR Backend: Could not read rovercfg.json. Missing datacfg.json
2023-06-21 19:12:29 DEBUG [Errno 13] Permission denied: 'E:\\Documents\\Ardumower\\Cassandra\\CaSSAndRA-master\\CaSSAndRA\\src\\backend\\data'
2023-06-21 19:12:29 ERROR Backend: Could not read pathplannercfg.json. Missing datacfg.json
2023-06-21 19:12:29 DEBUG [Errno 13] Permission denied: 'E:\\Documents\\Ardumower\\Cassandra\\CaSSAndRA-master\\CaSSAndRA\\src\\backend\\data'
2023-06-21 19:12:29 ERROR Backend: Could not read pathplannercfg.json. Missing datacfg.json
2023-06-21 19:12:29 DEBUG [Errno 13] Permission denied: 'E:\\Documents\\Ardumower\\Cassandra\\CaSSAndRA-master\\CaSSAndRA\\src\\backend\\data'
2023-06-21 19:12:29 ERROR Backend: Could not read appcfg.json. Missing datacfg.json
2023-06-21 19:12:29 DEBUG [Errno 13] Permission denied: 'E:\\Documents\\Ardumower\\Cassandra\\CaSSAndRA-master\\CaSSAndRA\\src\\backend\\data'
Traceback (most recent call last):
File "E:\Documents\Ardumower\Cassandra\CaSSAndRA-master\CaSSAndRA\app.py", line 25, in <module>
from src.components import ids, navbar, offcanvas, modalremotecontrol, modalinfo
File "E:\Documents\Ardumower\Cassandra\CaSSAndRA-master\CaSSAndRA\src\components\offcanvas.py", line 7, in <module>
from . import joystick, ids
File "E:\Documents\Ardumower\Cassandra\CaSSAndRA-master\CaSSAndRA\src\components\joystick.py", line 7, in <module>
from src.backend.data.roverdata import robot
File "E:\Documents\Ardumower\Cassandra\CaSSAndRA-master\CaSSAndRA\src\backend\data\roverdata.py", line 16, in <module>
class Mower:
File "E:\Documents\Ardumower\Cassandra\CaSSAndRA-master\CaSSAndRA\src\backend\data\roverdata.py", line 49, in Mower
rover_image: Image = Image.open(os.path.dirname(__file__).replace('/backend/data', '/assets/icons/'+appcfg.rover_picture+'rover0grad.png'))
File "C:\Users\GG\AppData\Local\Packages\PythonSoftwareFoundation.Python.3.10_qbz5n2kfra8p0\LocalCache\local-packages\Python310\site-packages\PIL\Image.py", line 3236, in open
fp = builtins.open(filename, "rb")
PermissionError: [Errno 13] Permission denied: 'E:\\Documents\\Ardumower\\Cassandra\\CaSSAndRA-master\\CaSSAndRA\\src\\backend\\data'
... nach vielen Versuchen und austesten von allen möglichen Dingen habe ich bisher Cassandra unter Python3.10 (installiert von Python.org) und Windows 10 immer noch nicht ans laufen bringen können. Bleibe leider immer noch mit den obigen Fehlermeldungen hängen.
Falls hier jemand noch einen Tipp hat - wie ich es unter Windows hinbekomme - gerne
 . Ansonsten werden ich am Wochenende wieder ein paar Stunden investieren...
disaster123
Active member
Ja, so ist es. Du meinst, wenn kein Response vom Rover kommt, die Häufigket der Anfragen reduzieren, aber so ganz verstanden habe ich es nicht. Stoppst du Sunray Service im Alfred, wenn er dockt? Ist das ein Feature von dir, oder gilt das allgemein?
Neh wenn kein Handy oder Browser die Cassandra Weboberfläche geöffnet hat. Wozu braucht Cassandra in dem Falle die Daten? Oder wie gesagt, wenn der Rover Idle oder Charging ist - dann kann man alle 5 min oder so eine Anfrage schicken ;-) ?
1. Löse dich von der Sunray App. Es gibt keine verschiedene Karten mit verschiedenen Mählinien. Bei Cassandra gibt es nur einen Perimeter (ein Perimeter ist, wenn jeder Punkt von jedem Punkt innerhalb des Perimeters ohne umzusetzen erreichbar ist. Wenn das nicht sichergestellt ist, z.B. 2tes Grundstück, dann musst du mit Cassandra einen zweiten Perimeter anlegen. Ansonsten brauchst du in der Theorie nicht mehr als einen Perimeter.). Die Zoneneinteilung erfolgt mit Lasso-Select bzw. Box-Select. Der gewünschte Mähwinkel Muster wird für die jeweilige Aufgabe vor Lasso-Select oder Box-Select eingestellt. Aktuell kannst du diese Aufgaben nicht speichern, es wird in Zukunft die Möglichkeiten geben diese Aufgaben zu speichern, miteinander zu kombinieren, als Shortcuts anlegen zu lassen und last but not least aus dem Kalender heraus automatisiert ausführbar zu machen.
2. Kannst du mal ein Screenshot machen was du meinst? Gerne auch per PN
Ich habe aktuell 3 Perimeter angelegt (von mir Karte genannt). Für jeder dieser Perimeter benötige ich eigentlich andere Mähwinkel.
disaster123
Active member
themanfrommoon
Active member
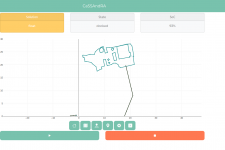
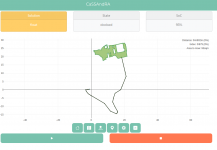
...Alter Schwede, wie lang ist der Docking Pfad ungefähr?
EinEinfach
Well-known member
Für die PlotsNeh wenn kein Handy oder Browser die Cassandra Weboberfläche geöffnet hat. Wozu braucht Cassandra in dem Falle die Daten? Oder wie gesagt, wenn der Rover Idle oder Charging ist - dann kann man alle 5 min oder so eine Anfrage schicken ;-) ?
, ist auf der to do Liste.Wann legt sich den Banana Pi schlafen?
ich überlege mir was@EinEifnach Perimeter mit Docking weit weg:
disaster123
Active member
Für die Plots
Wann legt sich den Banana Pi schlafen?
Die Stromsparfunktionen greifen nach wenigen Sekunden - wenn aber durch Abfragen immer wieder alles aufgeweckt wird...
Cool ;-) Evtl. ein Autozoom ? ;-)ich überlege mir was
disaster123
Active member
immer mal was neues ne ;-) denke so 100-150m ;-) liegt aber an meiner Kartenaufteilung - wenn es eine Karte wäre, wäre der viel kürzer......Alter Schwede, wie lang ist der Docking Pfad ungefähr?
EinEinfach
Well-known member
Wären dann in Zukunft 3 Aufgaben auf einem Perimeter, oder 1 Aufgabe mit 3 Unteraufgaben auf einem PerimeterIch habe aktuell 3 Perimeter angelegt (von mir Karte genannt). Für jeder dieser Perimeter benötige ich eigentlich andere Mähwinkel.
Mal schauen was so gehtCool ;-) Evtl. ein Autozoom ? ;-)
EinEinfach
Well-known member
Jetzt weiß ich warum du höhere Geschwindigkeit beim Andocken haben wolltestimmer mal was neues ne ;-) denke so 100-150m ;-)
themanfrommoon
Active member
... nach vielen Versuchen und austesten von allen möglichen Dingen habe ich bisher Cassandra unter Python3.10 (installiert von Python.org) und Windows 10 immer noch nicht ans laufen bringen können. Bleibe leider immer noch mit den obigen Fehlermeldungen hängen.
Falls hier jemand noch einen Tipp hat - wie ich es unter Windows hinbekomme - gerne
Kurzes Feedback nach 5 Stunden gestern Abend: läuft unter Windows 10 in Unbunto WSL nach jeder Menge Command Line prompts (upgrades, default version, python installs etc.). Bei der direkten Installation von Python 3.10 in Windows ohne WSL/Ubunto hat nicht funktioniert
EinEinfach
Well-known member
https://github.com/EinEinfach/CaSSAndRA/commit/6eb5ced4eb39f47f7c8e9dcd3a85660160e3ce63Cassandra definitely leaves the perimeter with the new changes.
I tried with no distance to border but it does the same.
Back to previous version and the path gets calculated as expected.
EinEinfach
Well-known member
In der /src/components/state/map.py ersetze bitte die Zeilen 175 und 176 durch das:Cool ;-) Evtl. ein Autozoom ? ;-)
'layout': go.Layout(yaxis=dict(range=[0, 30], scaleratio=1, scaleanchor='x'),
Dann kannst du schauen was passiert. Sag Bescheid, ob es reicht.
Gruß
Alexander
disaster123
Active member
sieht jetzt so aus:In der /src/components/state/map.py ersetze bitte die Zeilen 175 und 176 durch das:
'layout': go.Layout(yaxis=dict(range=[0, 30], scaleratio=1, scaleanchor='x'),
Dann kannst du schauen was passiert. Sag Bescheid, ob es reicht.
Gruß
Alexander