Du verwendest einen veralteten Browser. Es ist möglich, dass diese oder andere Websites nicht korrekt angezeigt werden.
Du solltest ein Upgrade durchführen oder einen alternativen Browser verwenden.
Du solltest ein Upgrade durchführen oder einen alternativen Browser verwenden.
Mein Projekt CaSSAndRA zur Steuerung des Ardumowers
- Ersteller EinEinfach
- Erstellt am

EinEinfach
Well-known member
Hallo zusammen,
heute habe ich etwas größeres Update ins GitHub geschoben. Das ist quasi die Vorbereitung auf das neue Feature Mapping.
Die Mapping Seite wurde überarbeitet und sieht jetzt etwas anders aus. Die ganzen Mapping Buttons sind noch ohne Funktion und sind erstmal als Platzhalter vorbehalten.
Jetzt was ist neu und funktioniert. CaSSAndRA unterstützt jetzt multipple Maps. Die Anzahl ist theoretisch unbegrenzt. Leider ist dadurch euer Map-Import nicht mehr kompatibel und Ihr müsst es vom neuen an durchführen. So sieht es aus:
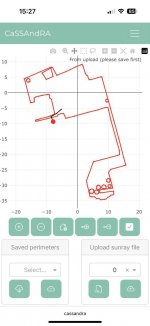
Im Untermenü Upload sunray file klickt auf den Button mit der txt-Datei, danach euren sunray Export auswählen. Im Dropdownmenü wählt das gewünschte Perimeter in der Karte wird die Auswahl als rot mit dem Hinweis: From upload (please save first) eingeblendet. Ist der gewünschte Perimeter ausgeählt kann dieser mit der Wolke Plus gespeichert werden. Bitte wählt einen sprechenden Namen, danach ist der Import fertig.
Im Untermenü saved perimeters könnt Ihr eure gescpeicherte Karten auswählen und für die Benutzung wählen. Hierzu im Dropdownmenü gewünschte Karte auswählen und mit der Wolke mit dem Pfeil laden. Danach steht die Karte für die Benutzung bereit.
Wichtig ist, wenn Ihr beim Update euren Data Ordner sichert muss der Unterordner map trotzdem mit aus dem Repository ersetzt werden, sonst kann es (muss aber nicht) zu unerwünschten Effekten kommen.
Natürlich gibt es on top haufenweise neue Fehler
Gruß
Alexander
heute habe ich etwas größeres Update ins GitHub geschoben. Das ist quasi die Vorbereitung auf das neue Feature Mapping.
Die Mapping Seite wurde überarbeitet und sieht jetzt etwas anders aus. Die ganzen Mapping Buttons sind noch ohne Funktion und sind erstmal als Platzhalter vorbehalten.
Jetzt was ist neu und funktioniert. CaSSAndRA unterstützt jetzt multipple Maps. Die Anzahl ist theoretisch unbegrenzt. Leider ist dadurch euer Map-Import nicht mehr kompatibel und Ihr müsst es vom neuen an durchführen. So sieht es aus:
Im Untermenü Upload sunray file klickt auf den Button mit der txt-Datei, danach euren sunray Export auswählen. Im Dropdownmenü wählt das gewünschte Perimeter in der Karte wird die Auswahl als rot mit dem Hinweis: From upload (please save first) eingeblendet. Ist der gewünschte Perimeter ausgeählt kann dieser mit der Wolke Plus gespeichert werden. Bitte wählt einen sprechenden Namen, danach ist der Import fertig.
Im Untermenü saved perimeters könnt Ihr eure gescpeicherte Karten auswählen und für die Benutzung wählen. Hierzu im Dropdownmenü gewünschte Karte auswählen und mit der Wolke mit dem Pfeil laden. Danach steht die Karte für die Benutzung bereit.
Wichtig ist, wenn Ihr beim Update euren Data Ordner sichert muss der Unterordner map trotzdem mit aus dem Repository ersetzt werden, sonst kann es (muss aber nicht) zu unerwünschten Effekten kommen.
Natürlich gibt es on top haufenweise neue Fehler
Gruß
Alexander
So war es bei mir. Es sieht im Log so aus als wenn CaSSAndRA nach dem speichern einen Neustart durchführt. Hierbei scheint aber nicht alles genauso neu zu initialisieren wie bei einem Neustart des Service. Es lief bei mir noch nicht korrekt auf den neuen Settings. Insbesondere ein Wechsel zwischen HTTP und UART lief bei mir erst nach nach manuellem Beenden und neu starten des Service.Nach save+reboot in der App muss ich cassandra trotzdem auf dem Pi zusätzlich neustarten?
EinEinfach
Well-known member
Die Themen schaue ich morgen an, jetzt habe ich endlich clean Directory alles hochgepuscht, was sich angestaut hatSo war es bei mir. Es sieht im Log so aus als wenn CaSSAndRA nach dem speichern einen Neustart durchführt.
EinEinfach
Well-known member
Änderungen sind diesbezüglich auf Github. Reboot sollte jetzt auch im HTTP-Mode funktionieren2. Wenn ich über CaSSAndRA ein Restart des Adafruit(Reboot Sunray) mache, hängt sich die HTTP-Verbindung auf und funktioniert erst wieder nachdem man den Service CaSSAndRA neu startet. Vermutlich ist es das gleiche wie bei jottka nachdem sein Mähvorgang beendet war.
EinEinfach
Well-known member
Zu dem Thema habe ich auch was hochgeladen.3. Beim Servicestart mit UART bekomme ich meistens ein "WARNING Backend: Could not connect to the rover. State set to offline" und danach 2 Exception-Fehler. Merkwürdigerweise im Debugmode immer nur einen Exception-Fehler. Es scheint aber anschließend alles zu funktionieren. Die Verbindung wird also wohl auf Online zurückgesetzt, auch wenn es nirgends gemeldet wird. Ich hänge Dir mal einen Log im Mode INFO und 2 von Startvorgängen in Mode DEBUG an.
Außerdem habe ich versucht den Key Exception Error vom Dash zu beheben, einfach ausprobieren, ob damit es weggeht.
Gruß
Alexander
Hallo @EinEinach, deine Änderungen werde ich probieren, i. M. regnet es bei uns.
Zwei Fragen hätte ich noch:
- kann ich irgendwo die Grundeinstellung für den Mähabstand auf 0.20 ändern, ich habe ein 24-cm-Messer und mähe mit 20 cm Abstand?
- ist bei deiner App die Karte auch auf dem Mäher geladen, so dass ich diesen notfalls auch ohne App am Mäher starten könnte?
Gruß
Jürgen
Zwei Fragen hätte ich noch:
- kann ich irgendwo die Grundeinstellung für den Mähabstand auf 0.20 ändern, ich habe ein 24-cm-Messer und mähe mit 20 cm Abstand?
- ist bei deiner App die Karte auch auf dem Mäher geladen, so dass ich diesen notfalls auch ohne App am Mäher starten könnte?
Gruß
Jürgen
EinEinfach
Well-known member
1. ja, unter Settings -> Map and position -> Mow offsetZwei Fragen hätte ich noch:
- kann ich irgendwo die Grundeinstellung für den Mähabstand auf 0.20 ändern, ich habe ein 24-cm-Messer und mähe mit 20 cm Abstand?
- ist bei deiner App die Karte auch auf dem Mäher geladen, so dass ich diesen notfalls auch ohne App am Mäher starten könnte?
2. es ist imemer die letzte Map im Mäher geladen, da habe ich keinen Einfluss drauf. Bitte vorsicht, jede Aktion aus Cassandra lädt eine neue Karte in den Mäher, selbst, wenn der Mäher einfach nur nach Hause geschickt wird.
EinEinfach
Well-known member
Ändere diese auf 0.2 -> save and reboot -> fertig
EinEinfach
Well-known member
Verstehe die Frage nicht. Das ist ein Parameter mit dem coverage path planner die Wege berechnet. Den gibt es in der Sunray APP in irgendeiner Form, den hat auch Cassandra, den du über die Settings einstellst. Sunray FW ist dieser Wert egal, diese muss dafür sorgen, dass der Mower die Punkte in richtiger Reihenfolge abfährt.Die 0.18 sind nicht in irgendeiner Datei vorbelegt oder kommt das von der Sunray-Firmware?
EinEinfach
Well-known member
Die Vorgabe kommt von meinem Mäher und den kannst du in den Settings ändern und dann ist er für dich für immer geändertVielleicht drücke ich mich auch einfach blöd aus, aber der Vorgabewert unter Mow offset muss doch irgendwo her kommen und den würde ich gerne ändern, damit ich das nicht jedesmal neu einstellen muss?
OK, jetzt habe ich das Problem erkannt! Die Einstellung wird unter /src/data/user/mapcfg.json gespeichert.
Ich hatte den data-ordner letzte Woche inmal gesichert und nach der Aktualisierung von cassandra den gesicherten data-Ordner zurück gespielt und dort waren die 0.18 noch eingestellt, deshalb war das immer wieder die 0.18 Voreinstellung.
Ich hatte den data-ordner letzte Woche inmal gesichert und nach der Aktualisierung von cassandra den gesicherten data-Ordner zurück gespielt und dort waren die 0.18 noch eingestellt, deshalb war das immer wieder die 0.18 Voreinstellung.
erstmal Hut ab, das macht schon Eindruck was Du da am Bauen bist EinEinach!!! Bin sehr gespannt was noch kommt!
Habe gerade mal Cassandra auf einen Pi3B gepackt, da auf meinem Pi1 Cassandra nicht läuft bzw. die Bibliotheken wie Pandas nicht laufen wollen. Schade eigentlich wollte mir so einen Pi Zero holen, mal sehen wie es auf einem Pi2 Zero läuft...aber da muss man ja eh noch warten, da nirgends verfügbar.
Habe zwar noch keine Verbindung mit dem Rover aufgebaut, aber das Backend am laufen und spiele etwas rum...
Leider werden die Änderungen wie z.B. Mähoffset oder Linienmuster zwar in der /src/data/user/mapcfg.json gespeichert, aber auf dem Dashboard werden immer wieder nur die "standard"-Einstellungen angezeigt trotz Neustart.
Habe gerade mal Cassandra auf einen Pi3B gepackt, da auf meinem Pi1 Cassandra nicht läuft bzw. die Bibliotheken wie Pandas nicht laufen wollen. Schade eigentlich wollte mir so einen Pi Zero holen, mal sehen wie es auf einem Pi2 Zero läuft...aber da muss man ja eh noch warten, da nirgends verfügbar.
Habe zwar noch keine Verbindung mit dem Rover aufgebaut, aber das Backend am laufen und spiele etwas rum...
Leider werden die Änderungen wie z.B. Mähoffset oder Linienmuster zwar in der /src/data/user/mapcfg.json gespeichert, aber auf dem Dashboard werden immer wieder nur die "standard"-Einstellungen angezeigt trotz Neustart.
EinEinfach
Well-known member
Hast du das mal probiert?
gemacht?
Hast du vorhersudo apt-get install libatlas-base-dev
Code:
sudo apt update
sudo apt upgradeEinEinfach
Well-known member
Ich gucke mir das morgen an. Du meinst die mit dem Zahnrad?Leider werden die Änderungen wie z.B. Mähoffset oder Linienmuster zwar in der /src/data/user/mapcfg.json gespeichert, aber auf dem Dashboard werden immer wieder nur die "standard"-Einstellungen angezeigt trotz Neustart.
@Beecee Hast Du den Pi über den Raspberry Pi Imager installiert? Hast Du die Full oder Lite Variante installiert? Vielleicht fehlen in der Lite-Variante wesentliche Bestandteile?
Ich habe noch relativ frisch das aktuelle PI OS 64-Bit (Bullseye) inklusiv Desktop auf den Raspberry PI 3 Model B aufgespielt. Beim ersten Start im Desktop-Mode teilte mir PI OS gleich mit, dass Updates anstehen, die ich mal alle hatte durchlaufen lassen.
Check mal mit
und
ob alles auf Python3.9 ist.
Führe auf jeden Fall mal
aus.
Und dann ein pip3-Update mit
Läuft bei Dir Python 3 als Standard oder kann es sein, dass pip auf Python 2 geht? Ist häufig beides parallel installiert, da inkompatibel zueinander und viele noch mit Python 2 arbeiten.
Vielleicht mal die Installation mit
probieren, um sicherzustellen, dass die Installation wirklich auf Python 3 läuft.
Und wenn alles nicht hilft, könnten wir noch probieren, ob vielleicht etwas rechtemäßig schief läuft:
Und wenn das tatsächlich durchläuft hinterher noch einmal ohne sudo probieren, damit die Libaries auch unter dem User angesprochen werden können.
Ich habe noch relativ frisch das aktuelle PI OS 64-Bit (Bullseye) inklusiv Desktop auf den Raspberry PI 3 Model B aufgespielt. Beim ersten Start im Desktop-Mode teilte mir PI OS gleich mit, dass Updates anstehen, die ich mal alle hatte durchlaufen lassen.
Check mal mit
Code:
python3 -V
Code:
pip3 -VFühre auf jeden Fall mal
Code:
sudo apt update && sudo apt upgradeUnd dann ein pip3-Update mit
Code:
pip3 install --upgrade pipLäuft bei Dir Python 3 als Standard oder kann es sein, dass pip auf Python 2 geht? Ist häufig beides parallel installiert, da inkompatibel zueinander und viele noch mit Python 2 arbeiten.
Vielleicht mal die Installation mit
Code:
pip3 install -r /home/ardumower/CaSSAndRA/requirements.txtUnd wenn alles nicht hilft, könnten wir noch probieren, ob vielleicht etwas rechtemäßig schief läuft:
Code:
sudo pip3 install -r /home/ardumower/CaSSAndRA/requirements.txt