Mein Projekt CaSSAndRA zur Steuerung des Ardumowers

mir ist gerade noch eine Sache aufgefallen, die ein bisschen tricky ist:
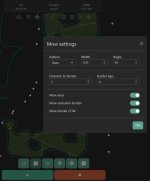
Ich wollte gerade ein Stück planen, bei dem ich die 2 Runden außen ums Grundstück nicht mähen lassen wollte, sehrwohl aber die Spuren um die Hindernisse. Das kann ich so aktuell nicht realisieren.
Aus meiner Sicht wäre es logisch, wenn bei den folgenden Einstellungen nur die Außengrenze nicht gemäht wird aber die Hindernisse schon.

Unbenannt.JPG
 
Ich muss kurz mal eine eventuell dumme Frage stellen.

Kann Cassandra in einem Container laufen ohne das ich am Hostsystem irgendwas machen muss?
Habe auf einer Linux VM alles vorbereitet und mir das Docker Image erstmal gebaut.

Wenn ich das jetzt auf meinem Docker Host importiere, dann scheint Cassandra damit noch nicht so ganz klar zu kommen.
Jedenfalls kommt der Webservice nicht hoch.

Bevor ich das jetzt lange debugge... geht das überhaupt? Oder ist der Container immer von den externen Usern abhängig.
Verstehe die Anleitung da nicht ganz... bin aber auch was Container Image selbst bauen eher ein Anfänger.
 
Eigentlich nach jedem Push läuft GitHub workflow los und es wird ein docker Image gebaut, also es liegt immer ein neuster Image auf docker hub bereit. Wie das anzuwenden weiß ich nicht, ich habe nie docker benutzt, aber es müsste out of the box funktionieren, da es sehr viele User nutzen
 
Das war schon der passende Schubser... Image vom Docker Hub verwendet und zack läufts auf Anhieb!

Danke :)
 
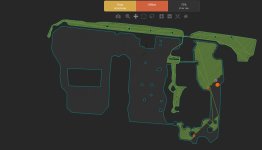
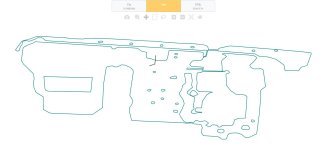
Ich habe eine zweite Instanz von Cassandra erstellt und wollte dort die map meines original-Cassandras importieren. Allerdings wird die Karte nicht korrekt geladen und ist dann verzerrt. Woran kann das liegen?

Anbei mal das Bild der Original-Karte
Unbenannt2.JPG


Und das Bild der importierten Karte bei der zweiten Cassandra Instanz:
Unbenannt.JPG
 
Zuletzt bearbeitet:
Habe den Fehler gefunden: bei den Robot-Einstellungen müssen exakt die gleichen Koordinaten stehen, auch wenn man relative nutzt.
 
wie es scheint, kann man unter einer aktuellen Version vom raspberry pi os (Debian Trixie) cassandra nicht mehr installieren. Es scheitert an python 3.13. erst als ich python 3.11.9 installiert habe, ging die installation erfolgreich durch.
 
Hallo EinEinfach,
hier meldet sich – im übertragenen Sinne – „DoppeltKompliziert“, alias Fürst Ruprecht.
Dein Projekt CaSSAndRA habe ich bisher eher am Rande mitverfolgt. Ich nutze kein Sunray, sondern inzwischen eine vollständig eigenständige Software. Auch bei der Hardware unterscheiden sich meine Rover recht deutlich von den hier üblichen Projekten. Trotzdem versuche ich, wo es sinnvoll ist, etwas beizusteuern.
Meine Rover sind durchgängig allradgetrieben und verfügen über eine Ackermann-Lenkung. Daraus ergeben sich teilweise andere Anforderungen an die Routenplanung. Verschiedene Versuche mit vorhandenen Softwarelösungen haben mich bislang nicht wirklich überzeugt. Deshalb habe ich mir CaSSAndRA und insbesondere deine Routenplanung etwas genauer angesehen.
Mein erster Ansatz war, CaSSAndRA unter Windows zum Laufen zu bringen. Das ist inzwischen gelungen. Relativ schnell wurde allerdings deutlich, dass eine vollständige Kopplung meiner Rover an CaSSAndRA mit erheblichem Aufwand verbunden wäre und für meinen Anwendungsfall wenig Sinn ergibt.
Daher habe ich mich auf einen Sonderfall konzentriert: die Routenplanung als eigenständige Webanwendung. Dabei nutze ich den CaSSAndRA Path Planner als Grundlage, lasse aber die eigentliche Rover-Kommunikation außen vor.
Inzwischen habe ich einen Stand erreicht, mit dem ich erstmals eine berechnete Route erzeugen, als Wegpunkte ausgeben und damit meinen Rover „füttern“ kann.
Der nächste interessante Schritt ist für mich nun die Anpassung der Routenplanung an die Fahrgeometrie eines allradgetriebenen Rovers mit Ackermann-Lenkung – insbesondere bei den Übergängen zwischen den einzelnen Mähbahnen und bei möglichst weichen, tatsächlich fahrbaren Wendemanövern.
Die wesentlichen Unterschiede zur bisherigen Bibliothek sind:
  • Webserver mit grafischer Planung sowie Waypoint-Import/-Export im MissionPlanner-Format
  • Ackermann-Wenden auf Basis der realen Fahrzeuggeometrie
  • Berücksichtigung von Mindestkurvenradius, Grenzabstand und Hinderniszonen
  • Automatische Wahl fahrbarer Mähbahnen mit Backtracking
  • Konfigurierbare Rand- und Ausschlussfahrten
  • Geglättete innere Randringe als künftige Transferkorridore
  • Speicherung der zuletzt verwendeten Einstellungen
  • Start-/Stopp-Markierung sowie Status-, Fehler- und Fallback-Anzeige
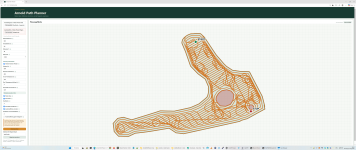
Anbei ein Anschauungsbild: Wie man sieht - mein Rover mag Kurven !Screenshot 2026-08-25 191032.png
Der Algorithmus hat noch einige Schwächen oder man könnte auch sagen ist an diversen Stellen mit den Anforderungen überlastet, kann sie nicht erfüllen und bricht daher die Generierung ab. Sobald ich im Programm etwas stabiler bin, versuche ich hier das Ergebnis für alle zur Verfügung zu stellen.
Es grüßt mit einem großen Dankeschön für Deine bereits geleistete Arbeit
Fürst Ruprecht
 
Zuletzt bearbeitet:
Aktueller Arbeitsstand.
Betriebssystem Windows 11, Python aktuelle Version.
Meine Toolbox als Brücke zwischen CaSSAndRA und MissionPlanner bzw. mavlink.
Meine Windows Implementierung der CaSSAndRA-Bibliothek erweitert um Variante 4 - Ackerman-Routen für Mäher mit Vorderachslenkung wie Autos (Achtung Rechenintensiv!).
Gruß Fürst Ruprecht
 

Anhänge

  • Waypoint_Toolbox_Windows_v2_7.zip
    30,5 KB · Aufrufe: 1
  • FORUM-UPLOAD-ArnoldPathPlanner-ohne-Cache-20260828.zip
    785,7 KB · Aufrufe: 1
Oben