Probleme bei Ausfahrt aus der Ladestation

kermi

Well-known member
Mein Mover fährt mittlerweile seit Monaten sehr gut und fast vollständig ohne meinen Eingriff durch den Garten. Ab und an gibt es mal einen GPS Jump mit daraufolgendem "no map Route" und wirklich sehr selten muss ich den Kleinen mal aus dem Gebüsch holen. Das ist früher mit meinem Indego aber auch ab und an mal passiert, trotz Perimterdraht.
Ich bin eigentlich sozusagen echt sehr zufrieden mit dem Aurdumover - bis halt auf die Ausfahrt aus der Ladestation.

Die wiklich häufigsten Probleme gibt es bei der Ausfahrt aus der Ladestation - weshalb ich dann doch immer noch dabei sein muss und ihm helfend zu Seite stehen muss. Die Ladestation steht direkt am Haus und das Dach der LS ist aus einer MDF Platte, also nach oben nicht offen.
Dadurch bekommt er des Öfteren einen falschen Fix in der Ladestation. Hat er diesen falschen Fix in der LS fährt er nicht auf dem Dockingperimeter rückwärts raus sondern will gleich in der Ladestation wenden. Das geht natürlich nicht und er randaliert dann in der LS und schaftt es nicht raus. Das ist echt ärgerlich.

Was gibt es für Möglichkeiten den GPS Empfang in der Ladestation derart zu verschlechtern das er nur noch FLOAT oder INVALID in der Ladestation bekommt?
Ich habe schon ein dickes Tuch reingehangen, hilft aber leider auch nicht.
Hat der Mäher in der LS Float oder INVALID klappt die Ausfahrt immer, er fährt dann ca. einen halben Meter auf dem Dockingperimter nur mit ODO raus und wartet auf FIX. Das klappt super.

Ich möchte auch ungerne die Ladestation verstellen. Erstens steht sie sehr geschützt dort und zweitens klappt die Einfahrt in die LS jedes Mal, da gab es wirklich noch nie Probleme.
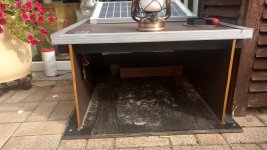
 

Anhänge

  • IMG_20210822_102604056_HDR.jpg
    IMG_20210822_102604056_HDR.jpg
    4,5 MB · Aufrufe: 13
Vielleicht ein Plexiglasdach oder Glasdach, ich glaube Alexander seine Dockingstation ist auch gut durchsichtig.
 
Wie ist denn der Empfang ohne MDF Platte? Evtl. gegen Doppelstegplatte tauschen?

Das Dach meiner LS besteht aus ~3mm ABS, da gibt es keine Probleme mit Empfang.

Trennst du über Homematic komplett die LS vom Strom oder startest du nur den Mower über die Homematic?
 
Ich trenne die Ladestation komplett vom Strom damit auch der Mäher nach x Stunden ausgeht.
Zum Mähen wird automatisch erst die Ladestation eingeschaltet, 5 min später der Mäher und nach weiteren 5 min bekommt der Mäher das Ausfahrtsignal.
Ich könnte höchstens mal probieren den Mäher nach dem Einschalten gleich rauszuschicken in der Hoffnung, das der GPS Empfänger noch nicht richtig durchgestartet ist.

Das Dach zu tauschen wird das Problem auch nicht lösen da die LS ja auch sehr dicht am Haus steht und auch dadurch Reflektionen entstehen.
Verstehe auch nicht warum er bei einem FIX, auch wenn er falsch ist, nicht auf dem Dockingperimeter bleibt sondern gleich wenden will.
 
Schau mal ob er noch auf "charge" steht bevor er rausfahren will. Hört sich ein wenig so an als wenn er nicht weiß das er er in der LS steht und deswegen drehen will.
Lass mal testweise die LS dauerhaft unter Strom und schau ob der Fehler dann auch noch kommt. Wenn er immer noch kommt, dann lass den Rover auch mal 24/7 an.

Bei mir stehen Rover & LS 24/7 unter Strom und ich hatte noch nie Probleme. Probleme das er in der LS drehen will bzw nicht erkennt habe ich nur wenn ich die LS vom Netz trenne
 
ja, habe ich schon geschaut, er steht auf "charge" bevor er rausfährt. Aber sobald er abgedockt hat will er drehen.
Wie gesagt, kommt nur vor wenn er einen falschen FIX hat. Bei FLOAT oder INVALID fährt er brav seinen Dockperimter rückwärts ab.
 
Ich würde mal testen ob es auch kommt wenn der Mower 24/7 unter strom ist. afaik habe ich irgendwo gelesen das er über die anliegende Spannung erkennt ob er in der LS ist oder nicht. Wenn er in der LS ist (spannung anliegt) sollte er eigentlich immer Rückwärts fahren und nicht drehen wollen.

Du könntest ja auch mal eine Metallplatte auf die LS legen und damit GPS abschirmen das er gar keinen fix (auch keinen schlechten) in der LS bekommt. Tritt es dann immer noch auf, würde ich darauf tippen das das Ladegerät mit den Modi CC & CV durch die Spannungsunterbrechung durcheinander kommt und der Mower deswegen drehen will.
 
Ich probiere das mal, Danke.
Ebenso werde ich mal die Startzeit nach dem Einschalten des Movers verkürzen.
Metallplatte wäre dann der nächste Schritt ...
 
Hallo Kermi,
hab ich nicht mal irgendwo gelesen, dass du Homematic nutzt? Dann könntest du doch bestimmt auch http-requests verschicken, oder?
Wenn du ein "AT+M,-0,2,0,0x52" an die IP deines Mowers sendest, fährt dieser dann mit 0,2m/s ein Stück rückwärts (quasi wie mit dem Joystick in der App. Mit mehrmaligem Senden könntest du dann einen Meter raus aus der Ladestation und dann erst den eigentlichen Start-Befehl, auch per http-request, senden.
Gruß
Holger
 
na das hört sich ja mal gut an, das werde ich gleich mal probieren.
Ja, wird alles über Homematic gesteuert und http-request schicke ich schon an den Saugrobi.

Wo bekommt man den die ganzen Befehle für http-request her? Start wäre dann ...?
Hast du rein zufällig mal einen Syntax als Beispiel da... ?
 
Zuletzt bearbeitet:
stehen alle in der comm.cpp
Zum Starten brauchst du AT+C, Motor, OP-Mode, Speed, fixTimeout, finishAndRestart, set Mowing Percentage, Skip Waypoint, Sonar, CRC

Alle Werte, die unverändert bleiben sollen, kannst du auf -1 setzen.
OP-Mode Idle = 0, Mow = 1, Charge = 2, Dock = 4

Für den CRC hab ich die Funktion cmdAnswer nachgebildet (ich mach das ja in einer SPS, bzw mit NodeRed)
Zum Üben bin ich mit der Statusabfrage AT+S angefangen, da muß als CRC 0x13 bei rauskommen.

Also Start mit Motor Ein und alles andere unverändert wäre dann AT+C,1,1,-1,-1,-1,-1,-1,-1,0xf9
Der Mower antwortet bei einem richtigen Kommando immer mit dem entsprechenden AT, also in diesem Fall mit AT+C und natürlich CRC angehängt.
 
CRC in Node Red (was ja JavaScript ist):

var s = msg.payload

var crc = 0;
for (var i=0; i < s.length; i++) crc += (s.charCodeAt(i));
crc &= 255 ;
crc = crc.toString(16);
s += ",0x";
if (crc < 10) s += "0";
s += crc;
s += ("\r\n");
//CONSOLE.print(s);
// console.log(s);
msg.payload = s;
return msg;
 
ach du Sch... , ähhm ja, da muss ich erst mal etwas lesen gehen.
Oh man, diese ganzen wirren Zeichen hintereinander ist ja gar nicht meins :D, na ich probiere mal mein Glück.
 
Hallo Kermi,
bin drüber gestolpert: Fürst Ruprecht hat schon mal Node Red in die CCU implementiert. Vielleicht hilft dir das ja...
 
ja, ich habe auch schon das ganze Forum durchsucht und bin auch auf den Beitrag von @Fürst Ruprecht gestolpert.
Leider sind das alles mehr oder weniger Böhmische Dörfer für mich. Selbst wenn ich Node Red auf der CCU zum Laufen bekomme ... an den weiteren Schritten hapert es ebenfalls.

Meine einen Saugroboter starte ich z.B. per Scipt folgendermassen über die CCU:
string url="http://192.168.0.58:6260/json.cgi?%7b%22COMMAND%22:%22CLEAN_START%22%7d";
dom.GetObject("CUxD.CUX2801001:1.CMD_EXEC").State("wget -q -O - "#url);

Ich dachte so kann ich das mehr oder weniger auch mit dem Ardumover machen ... da liege ich aber wohl vollkommen daneben.

Leider ist beim programmieren der Kelch an mir vorbei gegangen.
Mir Code anschauen, etwas interpretieren und vielleicht abgewandelt für meine Zwecke umbiegen, das bekomme ich hin, mehr aber auch nicht.
 
Mmmh, wenn das so ist, würd ich sagen: man wächst ja mit seinen Aufgaben. Die Rasen-Saison ist ja nicht mehr so lang und dann hast du ja schon ein Winter-Projekt ;-)
Wenn NodeRed erst mal läuft, ist der Rest recht einfach. Vor allem kann man dann die "Nodes" und "Flows" ganz einfach austauschen.

Immer eins nach dem anderen...
 
Da hast du auf alle Fälle recht.
Dann werde ich mich die Tage mal an Schritt 1 machen und der CCU Node Red beibringen das Zauberwort dafür wird wohl RedMatic sein.
Für den eigentlichen Programmcode werde ich dann bestimmt noch mal auf dich zurück kommen.
Weiterhin werde ich dann gleich mal alles dokumentieren und einen dazugehörigen WIKI Eintrag fertig machen - es wird bestimmt noch einige geben die das auch gerne hätten.
 
Hi, ich habe ja ein ähnliches Problem.

Ich verstehe nicht warum an workarounds getüftelt wird anstatt den Code zu fixen.
Da steht etwas wie "NO TURN" wenn in Ladestation oder auf dem Weg dahin oder raus.
Oder anders: IMU ONLY

Jetzt kann ja die Community versuchen die Debug und Programmierumgebung vom Originalprogrammierer nachzubauen und lange Zeit
dafür aufwenden das zu fixen.. z.b erstmal den Code analysieren...

Frage: Warum werden diese Bugs nicht von Alexander behoben? Denn es ist ein Bug bzw. evtl. ein Logikfehler.
 
Hi, ich habe ja ein ähnliches Problem.

Ich verstehe nicht warum an workarounds getüftelt wird anstatt den Code zu fixen.
Da steht etwas wie "NO TURN" wenn in Ladestation oder auf dem Weg dahin oder raus.

Jetzt kann ja die Community versuchen die Debug und Programmierumgebung vom Originalprogrammierer nachzubauen und lange Zeit
dafür aufwenden das zu fixen.. z.b erstmal den Code analysieren...

Frage: Warum werden diese Bugs nicht von Alexander behoben? Denn es ist ein Bug.
Das ist jetzt nur meine Meinung und stellt in keinster Weise Alexanders oder sonst wem seine Meinung dar!

Soweit ich im Bilde bin hat Alexander die Software Sunray + App mehr oder weniger jahrelang, teils 12/7 alleine unentgeltlich geschrieben.
Wir haben hier einen zu 95% funktionierenden RTK Mäher - eigentlich für lau. Wir kaufen bei Marotronics die Hardware, Sunray gibt es als Kompott.
Mittlerweile nimmt Alexander für die Pro-Version der App ein wenig Geld um auch die weitere Entwicklung betreiben zu können. Leider steht er bei der Software fast gänzlich alleine da. Felix hat jetzt ein wirklich wahnsinnig gutes AddIn geschrieben das die Motorenleistung den Rasenverhältnissen anpasst - wir bräuchten davon noch viel mehr.
Unterm Strich will ich damit sagen das hier jeder, der etwas an der Software schraubt, damit seinen Kühlschrank nicht voll bekommt und viel freie Zeit opfert.
Azurit und auch AzuritBer sind ebenfalls zwei geniale Programme für den Ardumover, auch alles frei und unentgeltlich geschrieben, getestet usw.
Natürlich kann man Alexander auf die Probleme ansprechen und ich gehe auch mal davon aus/hoffe, das dieses oder jenes Problem gelöst wird.
Aber auch er muss sehen das der Kühlschrank voll wird und hat dementsprechend auch noch andere Sachen zu tun.

Du kannst dich ja nebenbei mal auf dem Markt umschauen was RTK-Mäher kosten.
So wie du es forderst könnte man bei Bosch, Husqvarna, Works ... rangehen aber hier wird alles mehr oder weniger freiwillig und ohne Entgelt gemacht.
Abgesehen davon lachen einen die Hersteller aus wenn man denen mit Bugfix kommt, das interessiert die nicht die Bohne. Jahrelang mit dem Indego bei Bosch erlebt.

Wie schon oben geschrieben ist der Kelch der Programmierung leider an mir vorbei gegangen, ich kann da also wirklich null helfen, auch wenn ich gerne würde.

Vielleicht hast du ja die Kenntnisse und Fähigkeiten da etwas zu unterstützen, das Git ist für jeden offen.
 
Oben